- @THfWIMcvwul


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
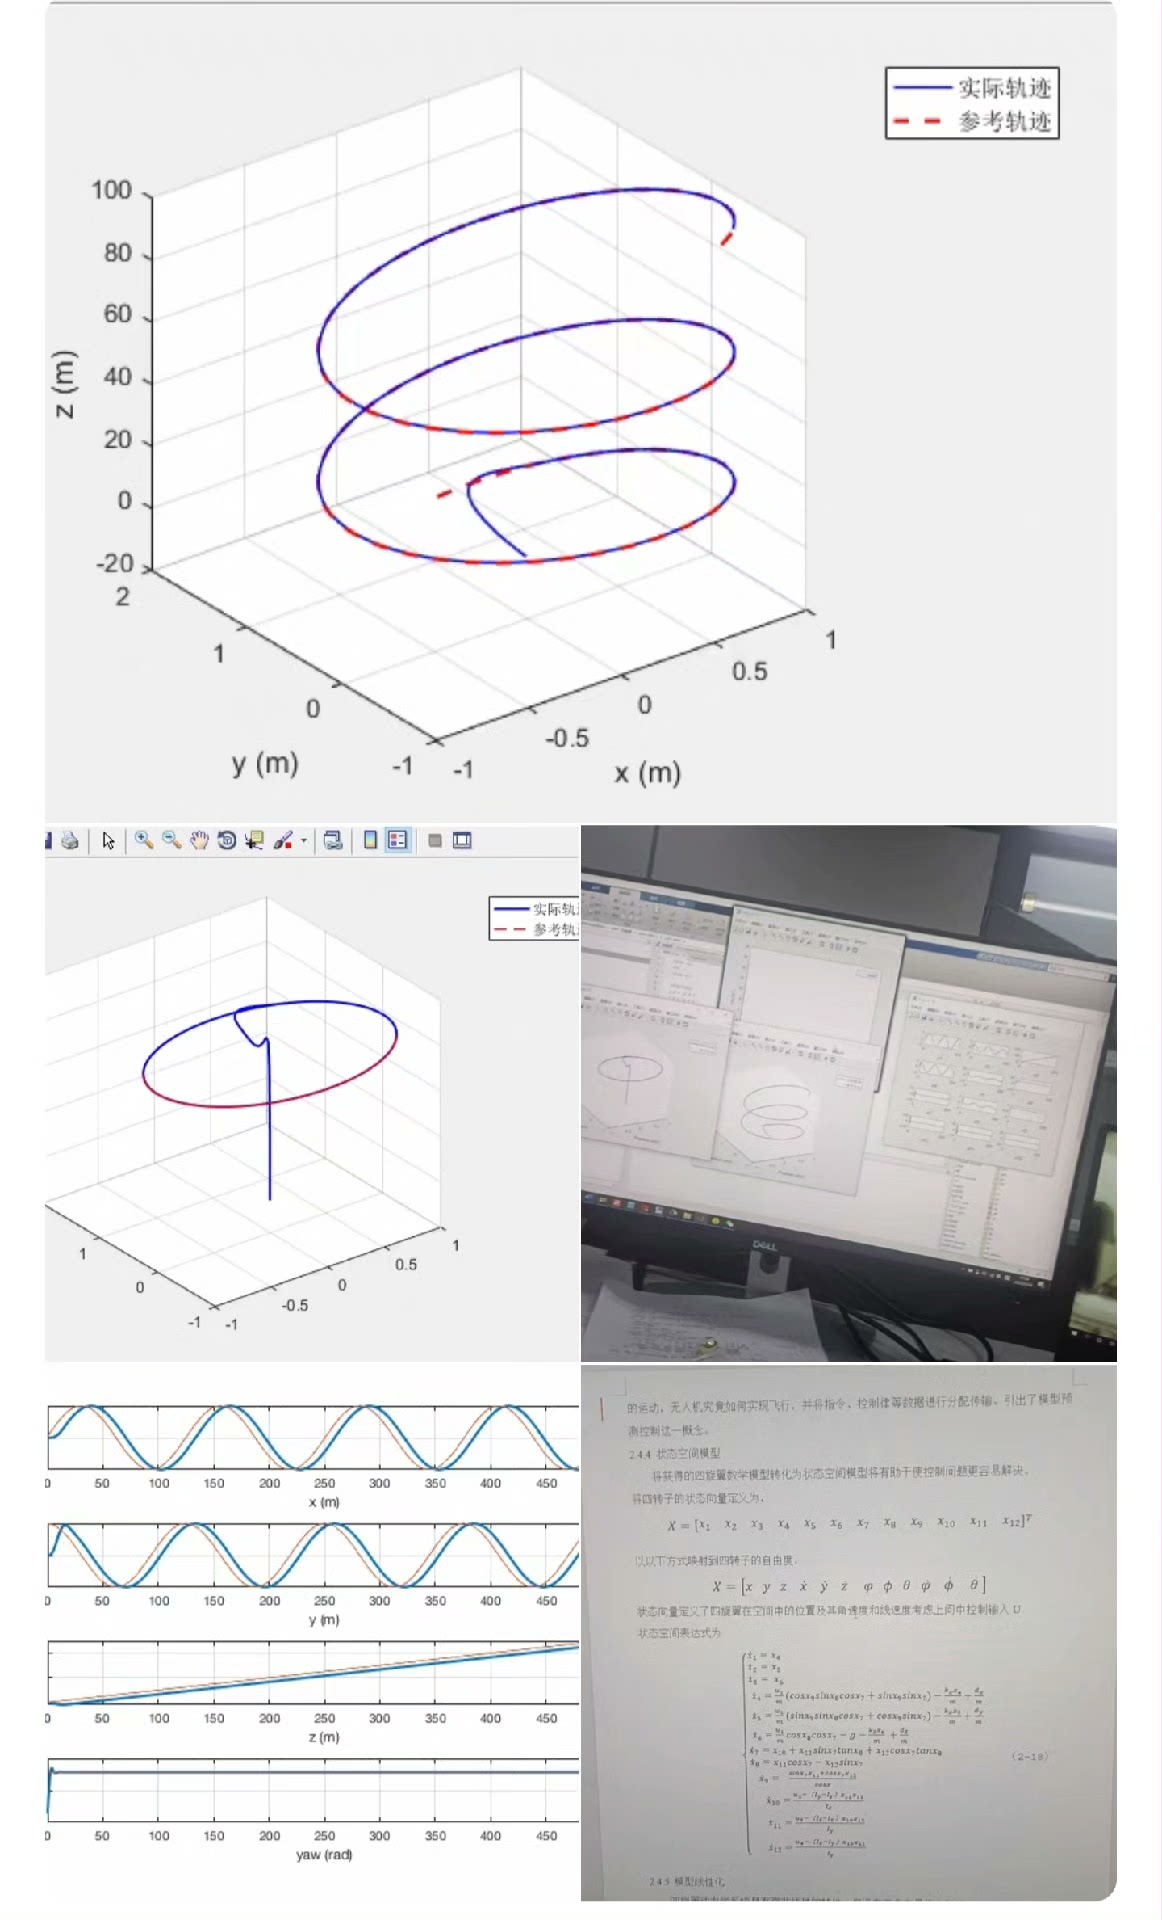
四旋翼无人机的轨迹跟踪总让人头秃——既要考虑空气动力学又要处理姿态耦合,传统PID刚调完俯仰角,偏航角又飘了。这时候Model Predictive Control(MPC)就像个自带预判的超管,提前算好未来几步的控制量,直接让无人机贴着参考轨迹飞。这时候别急着调参,先检查预测模型是否准确——把MPC的Plant模型换成实际动力学模型再跑一遍,如果误差消失说明需要重新辨识模型参数。有个骚操作是在目
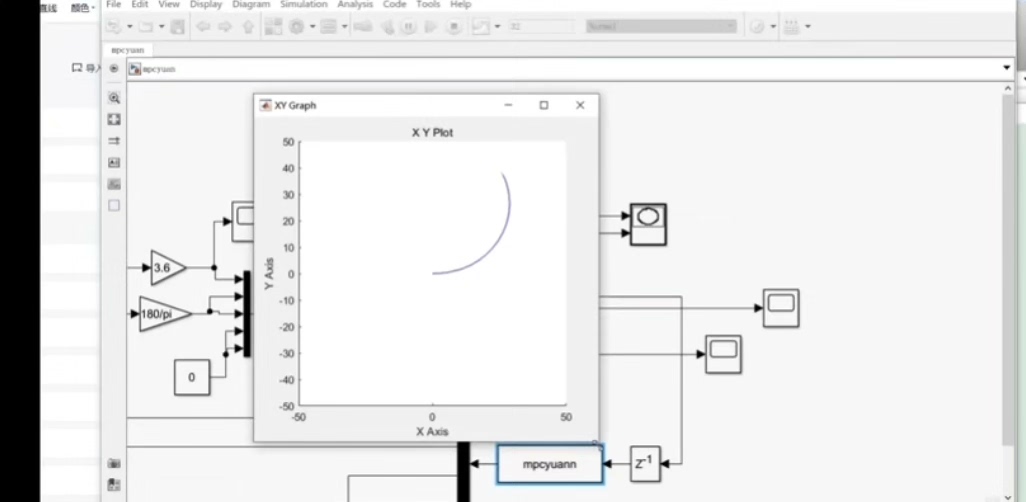
3. 如果想加快运行速度,可以设置S-Function的采样间隔,或者把所有数据导到(to workspace 模块)工作空间,再用脚本文件绘制动态效果。2. 如果想去掉simulink模块的封面图(simulink的封装技术),右键模块 → Mask → Edit Mask → 左下角(Unmask)。2. 如果想去掉simulink模块的封面图(simulink的封装技术),右键模块 → Ma
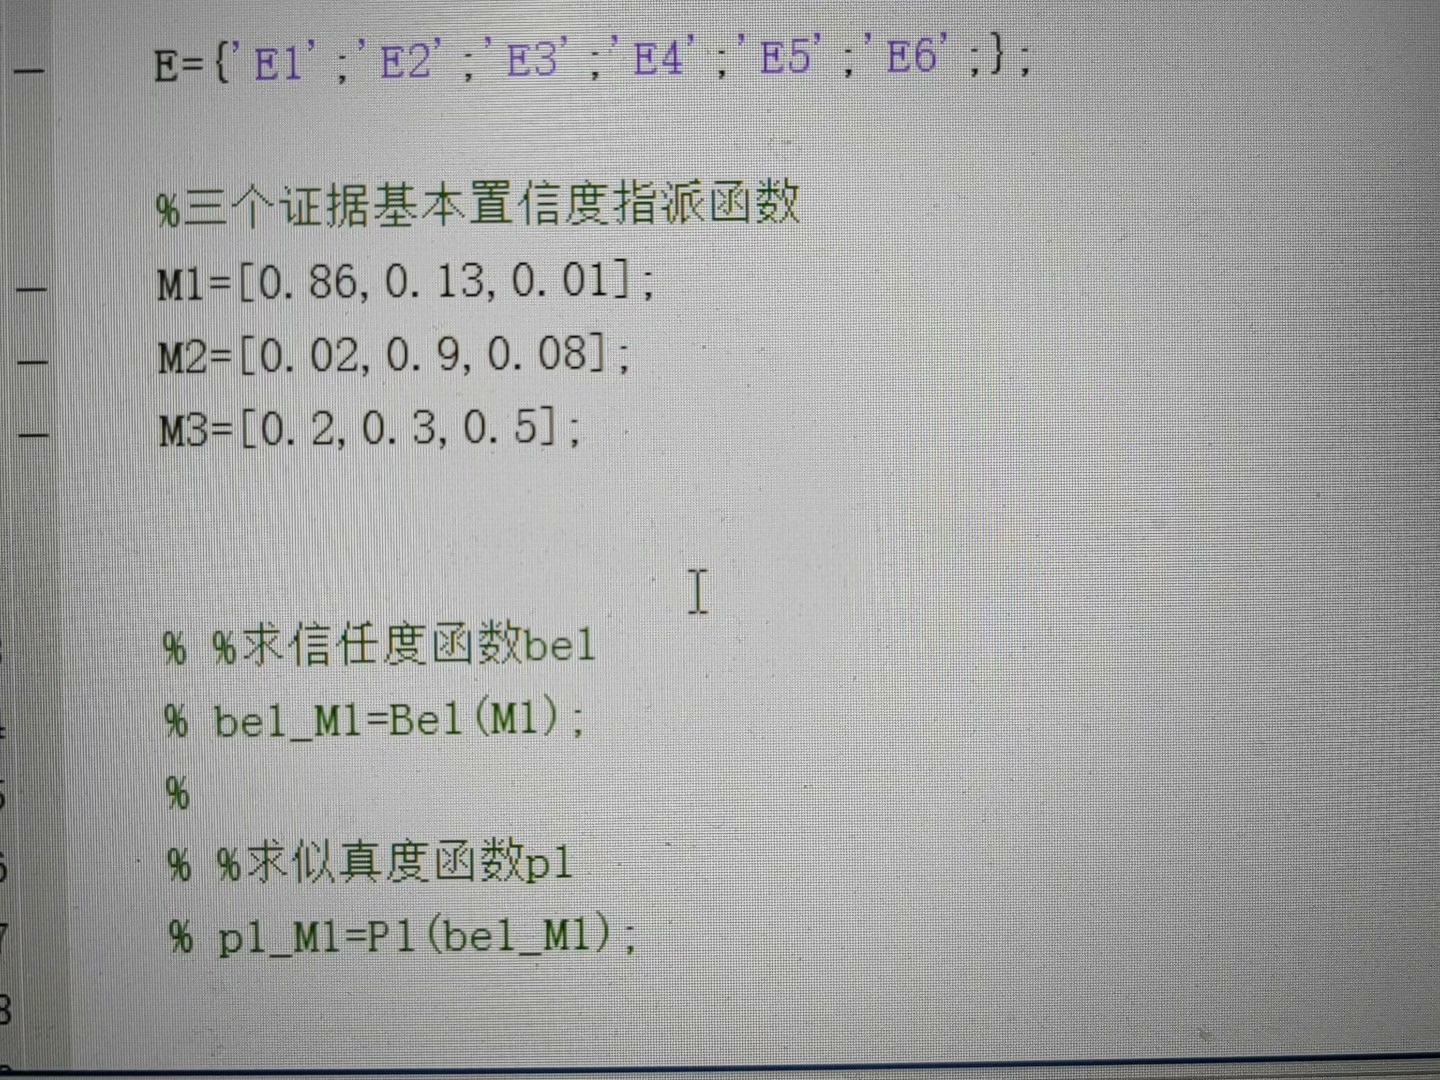
当K接近1时,说明两个证据互相打脸,这时候咱们得注意数据可靠性了。举个栗子,当两个传感器对同一目标的判断完全相反时,K值会飙升到0.99+,这时候融合结果可信度就得打个问号。从结果可以看到,随着证据增加,轿车的置信度从60%提升到了75%,这比单传感器判断靠谱多了。不过要注意,实际应用中咱们得处理焦元冲突的问题,这时候可能需要引入修正算法,比如给冲突部分分配概率质量。记住,D-S理论不是银弹,得结
如果有小伙伴需要自定义路径跟踪,无论是直线、曲线还是更复杂的轨迹,可以私信我或者去我的主页获取自定义路径跟踪的程序。我们可以一起探讨如何根据不同的路径需求,调整 MPC 算法和相关参数,实现更精准的路径跟踪。最后,别忘了去看配套视频,里面对整个原理和代码都有详细讲解,相信能让大家对自动驾驶路径跟踪技术有更深入的理解。希望这篇博文对大家在自动驾驶领域的学习和研究有所帮助,欢迎交流讨论!
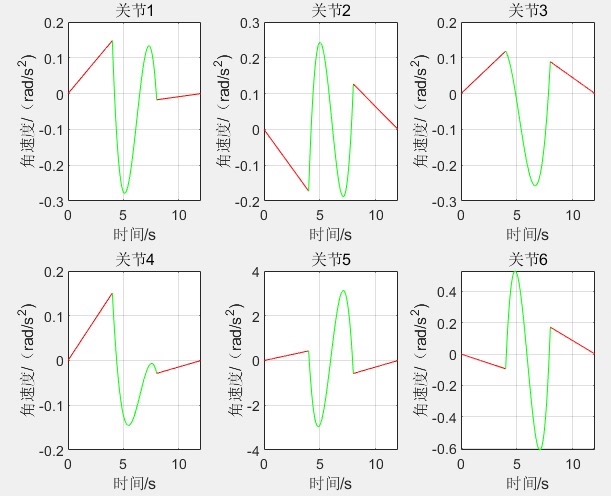
通过上述 Matlab 代码,我们利用 3 - 5 - 3 分段多项式插值法实现了六自由度机械臂的关节空间轨迹规划,并完成了角度、速度和加速度的仿真曲线绘制。你可以根据实际的机械臂参数和运动需求,灵活调整代码中的参数,实现不同的轨迹规划。matlab机械臂关节空间轨迹规划,3-5-3分段多项式插值法,六自由度机械臂,该算法可运用到仿真建模机械臂上实时运动,可视化轨迹,有角度,速度,加速度仿真曲线。
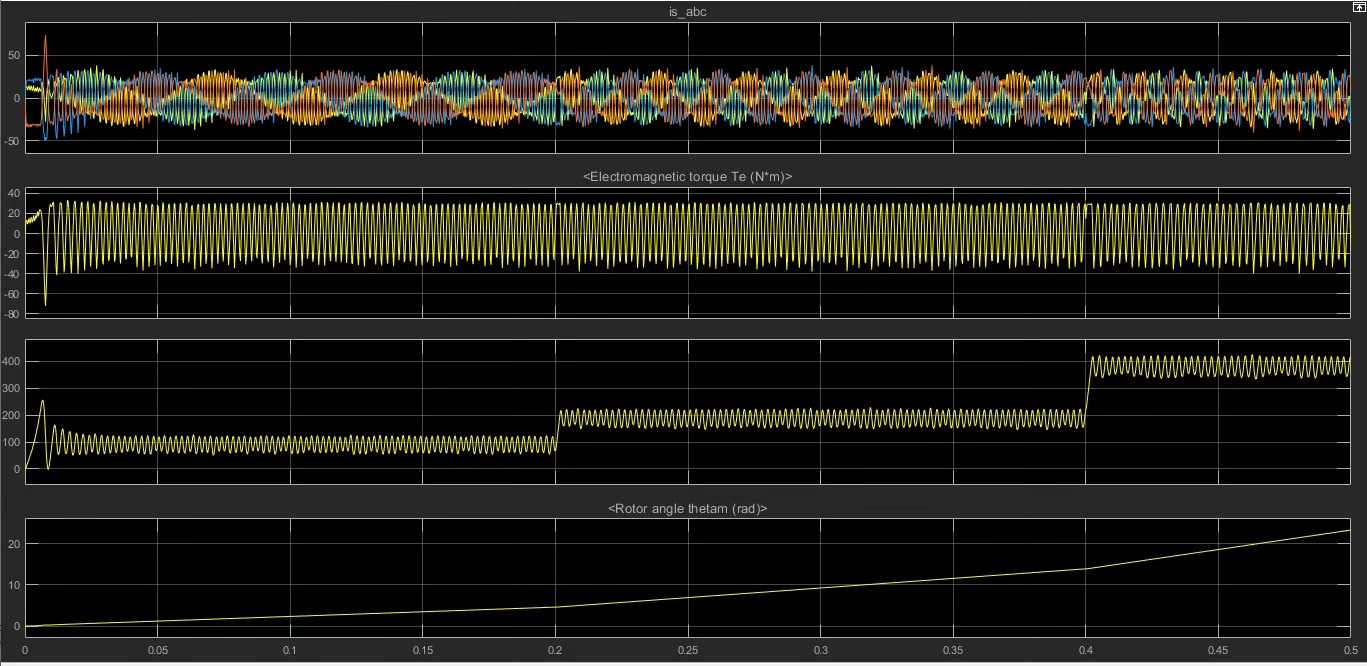
直接转矩控制(DTC)这玩意儿在电机控制圈子里混了二十多年,核心就俩字——简单粗暴。不用坐标变换,不用PWM调制,直接拿转矩和磁链当靶子打。今天咱们搞点刺激的,把扩展卡尔曼滤波(EKF)塞进PMSM的DTC系统里,手把手教你搭个能跑起来的仿真模型。突加负载时,传统方法的转速估计抖得像筛糠,EKF版本稳如老狗。跑仿真时得注意几个魔鬼细节:EKF的初始状态千万别设成全零,否则直接崩。噪声协方差Q和R得
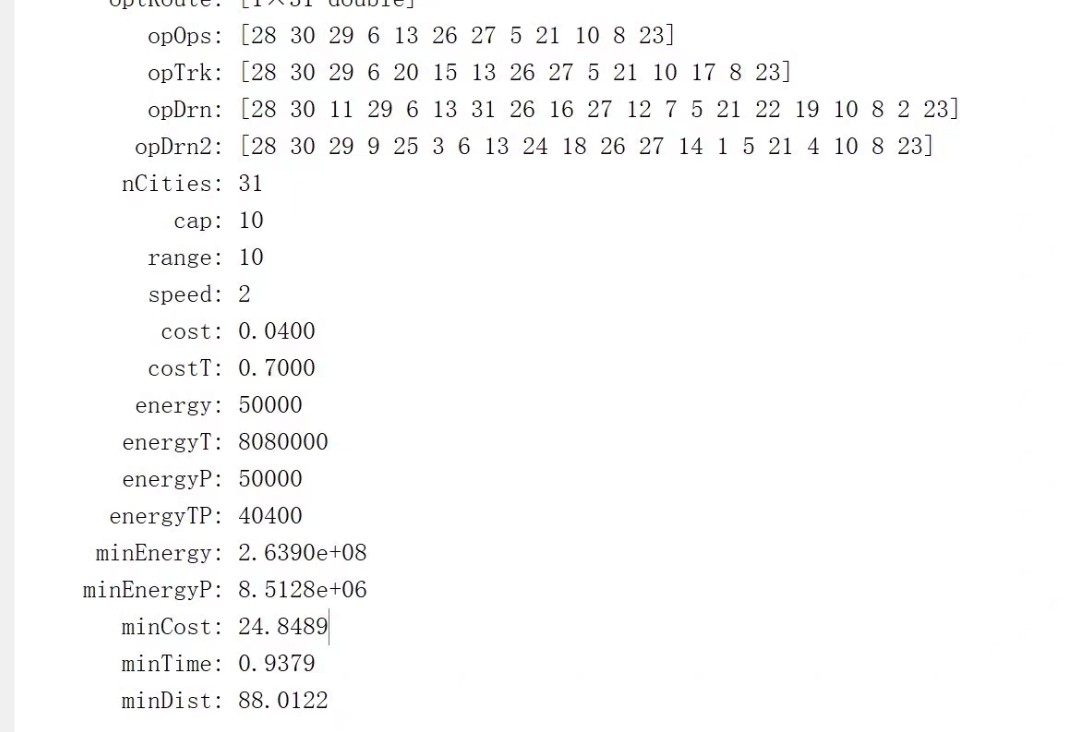
卡车联合无人机配送路径规划问题,无人机配送matlab代码,一辆车搭载两架无人机,FSTSP,D2TSP,车辆混合无人机配送问题,遗传算法解决该问题,可以显示无人机,卡车路径,最低成本。卡车联合无人机配送路径规划问题,无人机配送matlab代码,一辆车搭载两架无人机,FSTSP,D2TSP,车辆混合无人机配送问题,遗传算法解决该问题,可以显示无人机,卡车路径,最低成本。每个染色体都像乐高积木,前2
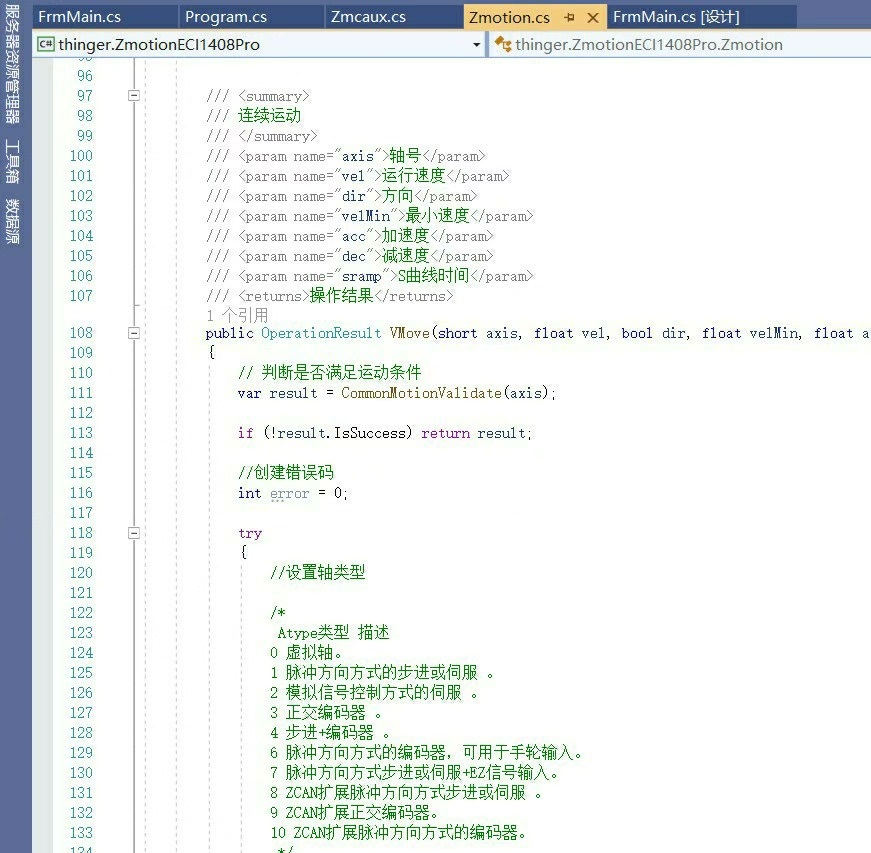
正运动品牌的ECI1408四轴运动控制卡用C#语言写的运动控制Demo,内容包括点动,多轴联动,直线插补,圆弧插补,是学习C#运动控制,学习正运动板卡的好案例,代码有注释,便于理解吸收。正运动品牌的ECI1408四轴运动控制卡用C#语言写的运动控制Demo,内容包括点动,多轴联动,直线插补,圆弧插补,是学习C#运动控制,学习正运动板卡的好案例,代码有注释,便于理解吸收。这个Demo最实在的地方在于
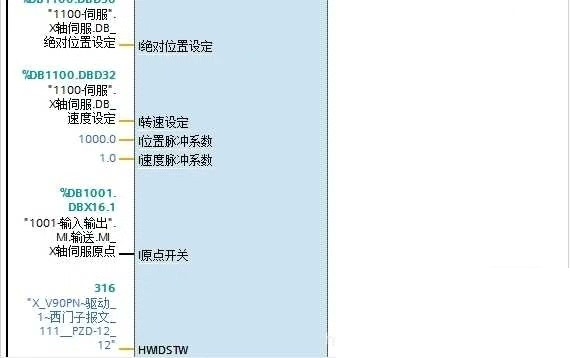
2.西门子V90PN的驱动器是最近几年生产出来的一款网口伺服,但是这款驱动器控制的时候你会发现很多莫名其妙的问题,然后你问客服他们也不清楚如何处理,只能自己摸索总结,通过现场调试和实践终于开发了一该FB块,完美运行。2.西门子V90PN的驱动器是最近几年生产出来的一款网口伺服,但是这款驱动器控制的时候你会发现很多莫名其妙的问题,然后你问客服他们也不清楚如何处理,只能自己摸索总结,通过现场调试和实践
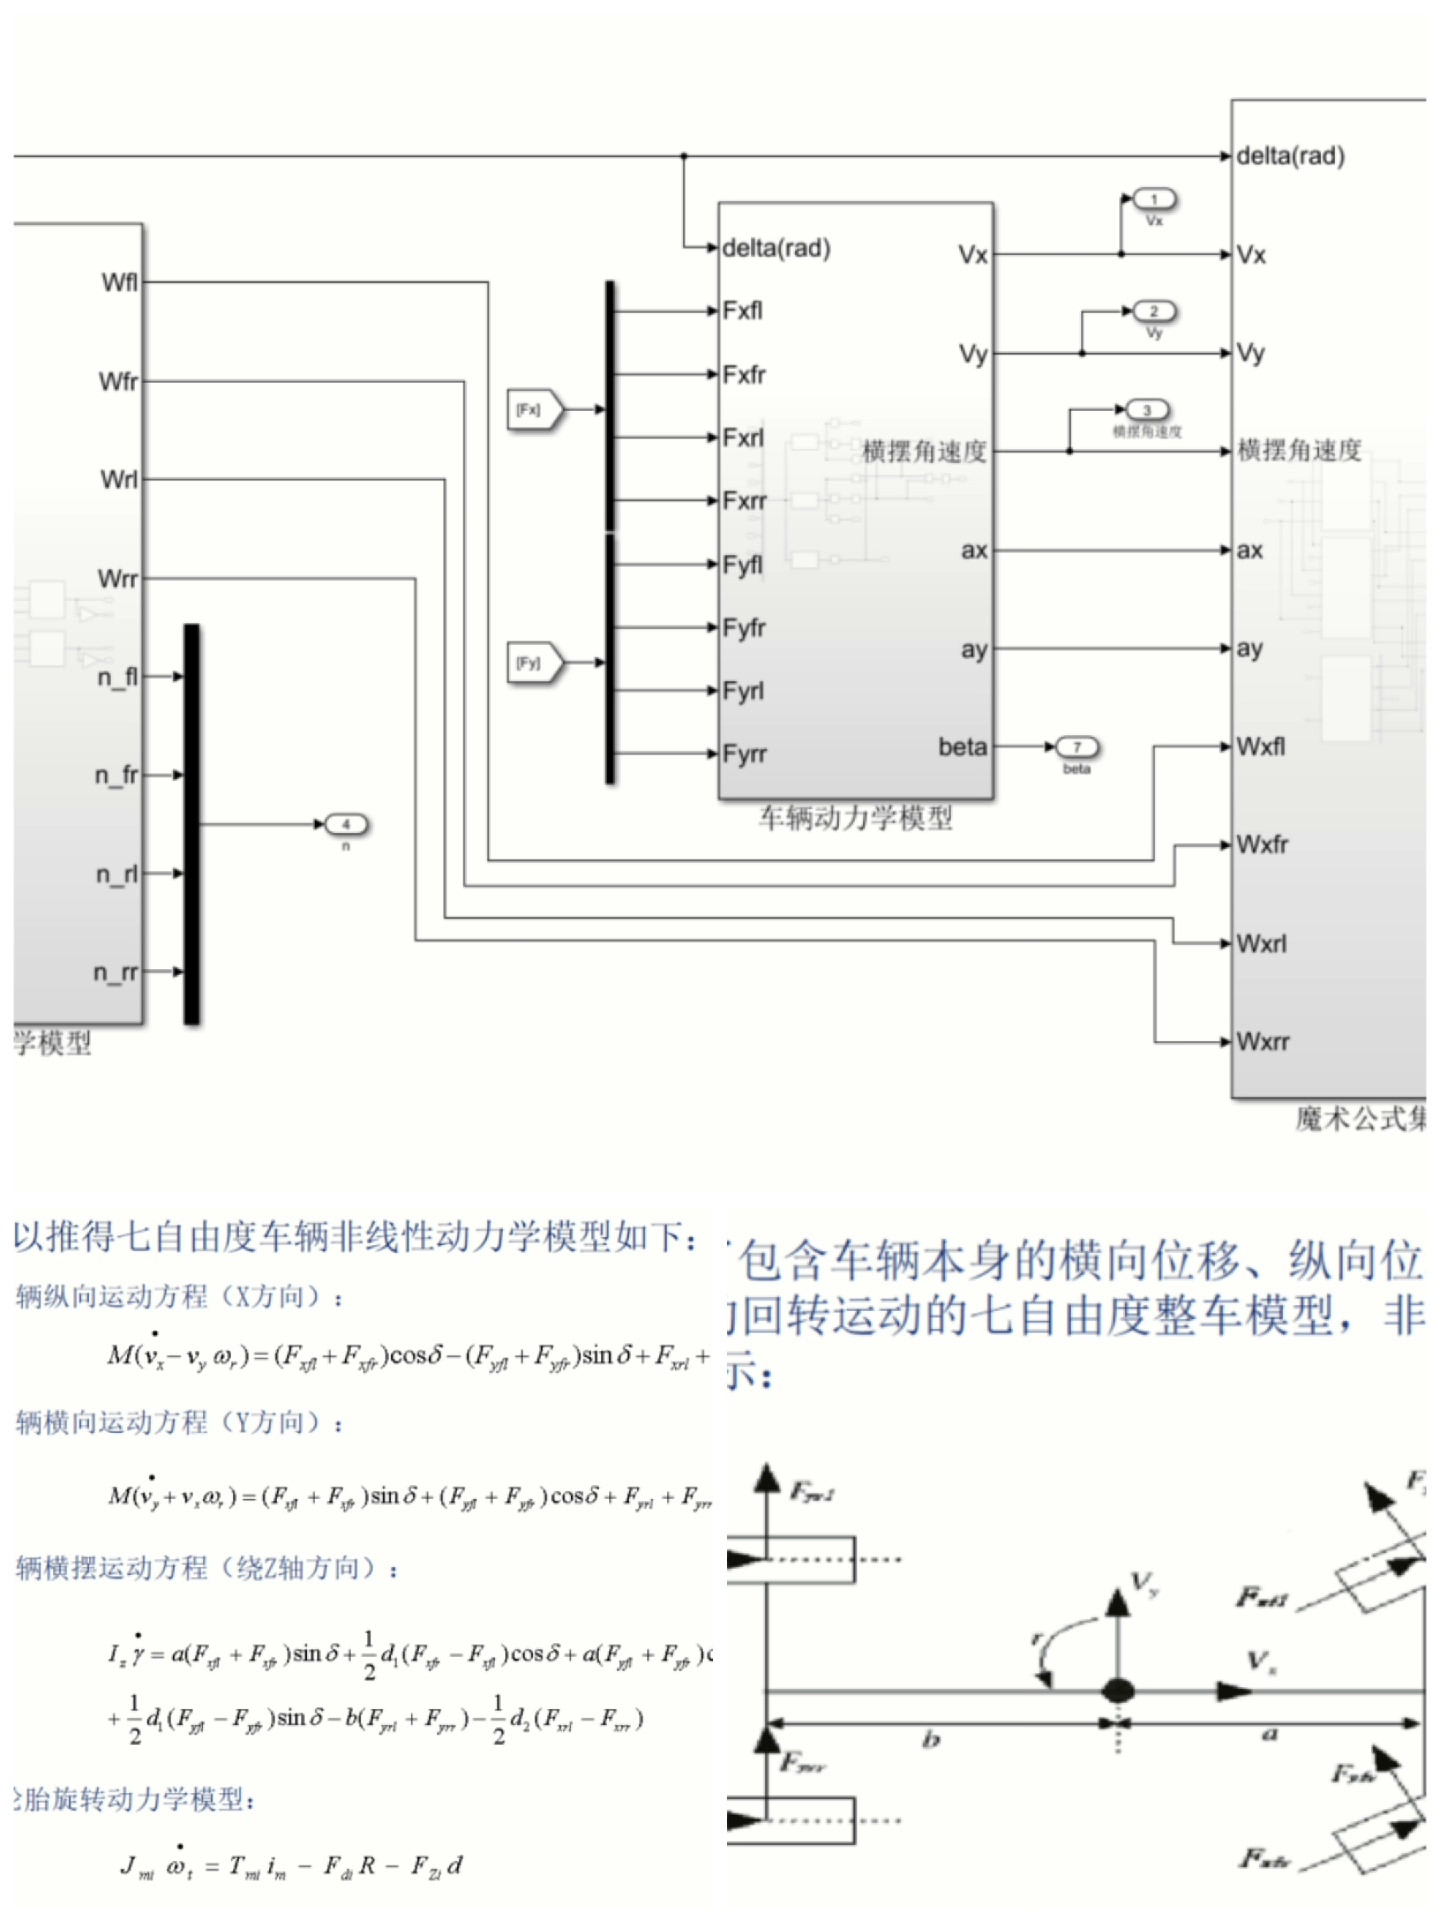
方向盘在手里搓到冒火星的时候,突然发现搞车辆仿真和玩赛车游戏是两码事——上次用三自由度模型模拟漂移直接把车甩成了陀螺。调通模型那天,我在屏幕前看着车辆轨迹从鬼画符变成优雅的S弯,突然理解为什么总说车辆动力学是玄学与科学的缝合怪。先上硬菜,七自由度分别是车身横向位移、纵向位移、横摆角,加上四个车轮的旋转自由度。就是忘了加这行保护。七自由度车辆模型,包含横向位移,纵向,横摆,四个车轮回转运动的七自由度