


- @QmZVLlLHvXq


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
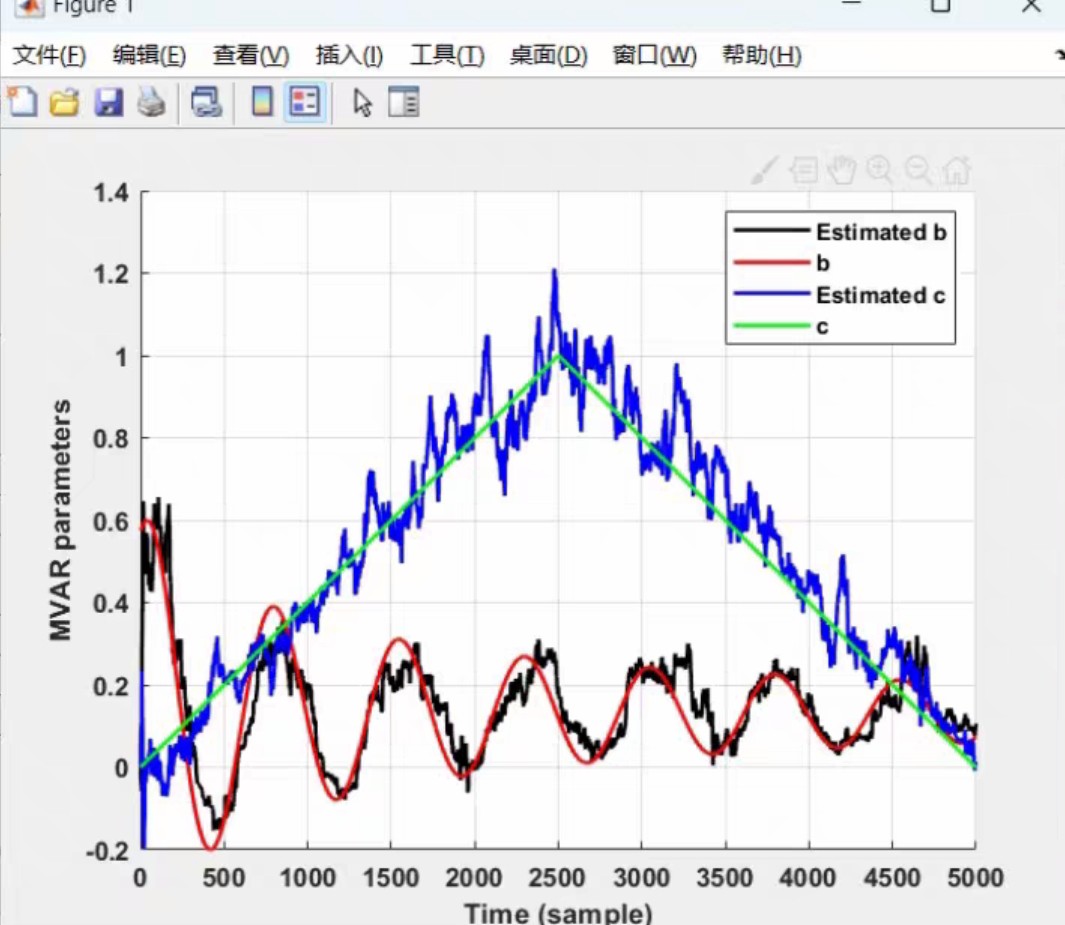
这里有个骚操作——把PLL的带宽做成转速的自适应函数,高速时带宽自动放宽到200Hz,中速收窄到50Hz,比固定带宽方案误差率直降40%。先说零低速下的高频注入。仿真是全速度区间无位置传感控制器控制,可以带载,附图是截得几张波形,效果自己看的到,写报告可以直接拿来用,非常难得。仿真是全速度区间无位置传感控制器控制,可以带载,附图是截得几张波形,效果自己看的到,写报告可以直接拿来用,非常难得。最刺激
功率跟随控制策略核心在于,根据车辆实时功率需求,合理分配燃料电池和电池的输出功率。简单理解,就像两人抬重物,根据重物重量,他俩实时调整各自用力大小。在代码实现上,咱们可以先定义一些基本参数,比如燃料电池最大输出功率P fc max,电池最大充放电功率P batt max,车辆需求功率P_req。% 定义参数% 燃料电池最大输出功率,单位kW% 电池最大充放电功率,单位kW当车辆需求功率P req确

第一步使用了卡尔曼滤波算法,用电池电压来修正SOC,然后将修正后的SOC作为第二个卡尔曼滤波算法的输入,对安时积分法得到的SOC进行修正,最终得到双卡尔曼滤波算法SOC估计值。第一步使用了卡尔曼滤波算法,用电池电压来修正SOC,然后将修正后的SOC作为第二个卡尔曼滤波算法的输入,对安时积分法得到的SOC进行修正,最终得到双卡尔曼滤波算法SOC估计值。这里的巧妙之处在于把安时积分法本身作为预测模型,
在C相电压跌了30%的情况下,传统VSG的电流THD飙到12%,咱们的MPC方案硬是压到4.8%。针对此问题,提出了一种不平衡电网下VSG模型预测控制策略,通过基于快速电压矢量选择的模型预测控制策略来控制所重构的正序及负序电流分量,达到有功功率恒定、无功功率恒定及电流平衡的控制目标。针对此问题,提出了一种不平衡电网下VSG模型预测控制策略,通过基于快速电压矢量选择的模型预测控制策略来控制所重构的正
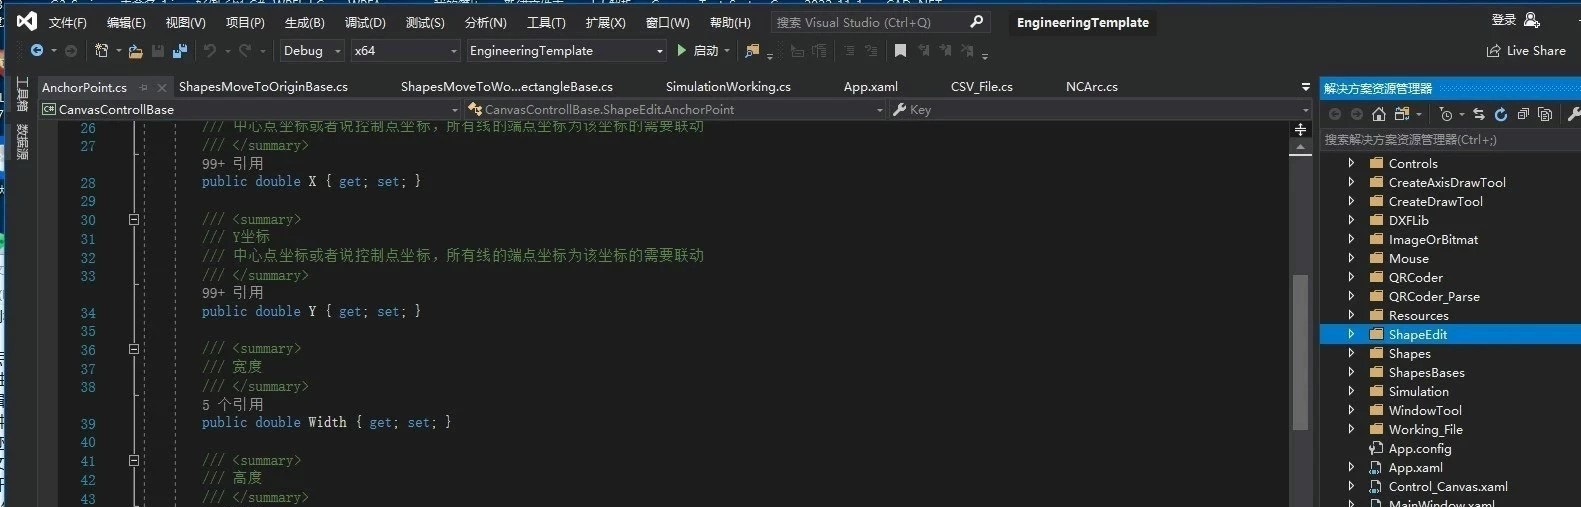
C#+wpf界面源码框架,总结运动控制路径算法而写,控件源码+模板源码,分享给想入行的朋友们,引你快速入行,大神略过,可用于激光切割,雕刻机,分板机,点胶机,插件机等,本模板主要考虑到各运动控制硬件不同,视觉应用功能(应用视觉软件)也不同,所以只开发各路径编辑功能,除此功能外请自行添加。实际项目里得考虑坐标系的旋转和平移,这里用了个简化版。重点:绘图控件(重在控件,模板在于用法,也可在此基础上用于
Matlab肺结节分割(肺结节提取)源程序,也有GUI人机界面版本。使用传统图像分割方法,非深度学习方法。使用LIDC-IDRI数据集。工作如下:1、读取图像。读取原始dicom格式的CT图像,并显示,绘制灰度直方图;2、图像增强。对图像进行图像增强,包括Gamma矫正、直方图均衡化、中值滤波、边缘锐化;3、肺质分割。基于阈值分割,从原CT图像中分割出肺质;4、肺结节分割。肺质分割后,进行特征提取

这个项目的目标很明确,就是对从大众点评收集来的商家数据进行深度分析和可视化。大众点评的数据那可丰富得很,涵盖了商家ID、名称、地址、城市、州、邮编、经纬度、星级评分、评论数量、营业状态、属性、类别及营业时间等多个维度。我们会用Pyspark来高效处理这些大规模的数据集,挖掘出商家运营的关键趋势。通过这个基于Pyspark的大众点评数据分析和可视化项目,我们利用Pyspark高效地处理了大规模的商家
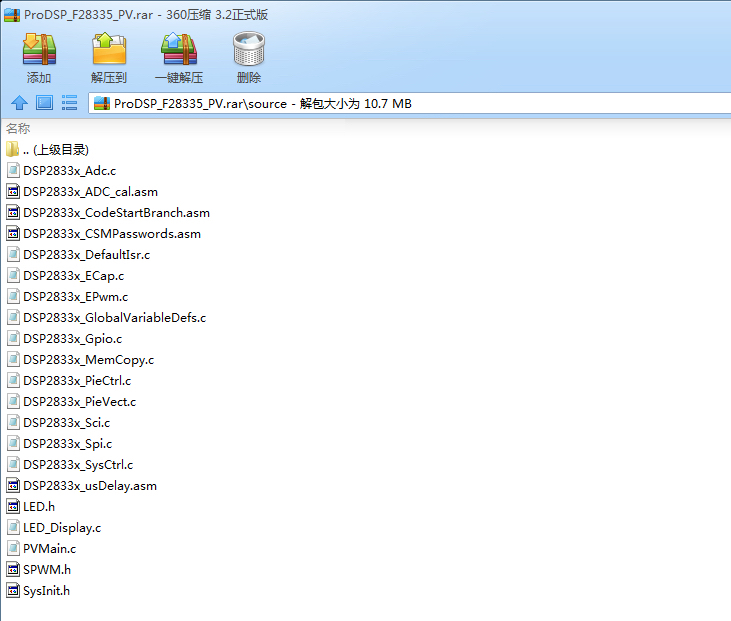
本装置DC-DC采用Boost升压,DCAC采用单相全桥逆变电路结构,以TI公司的浮点数字信号控制器TMS320F28335 DSP为控制电路核心,采用规则采样法和DSP片内ePWM模块功能实现PWM和SPWM波。本装置DC-DC采用Boost升压,DCAC采用单相全桥逆变电路结构,以TI公司的浮点数字信号控制器TMS320F28335 DSP为控制电路核心,采用规则采样法和DSP片内ePWM模块
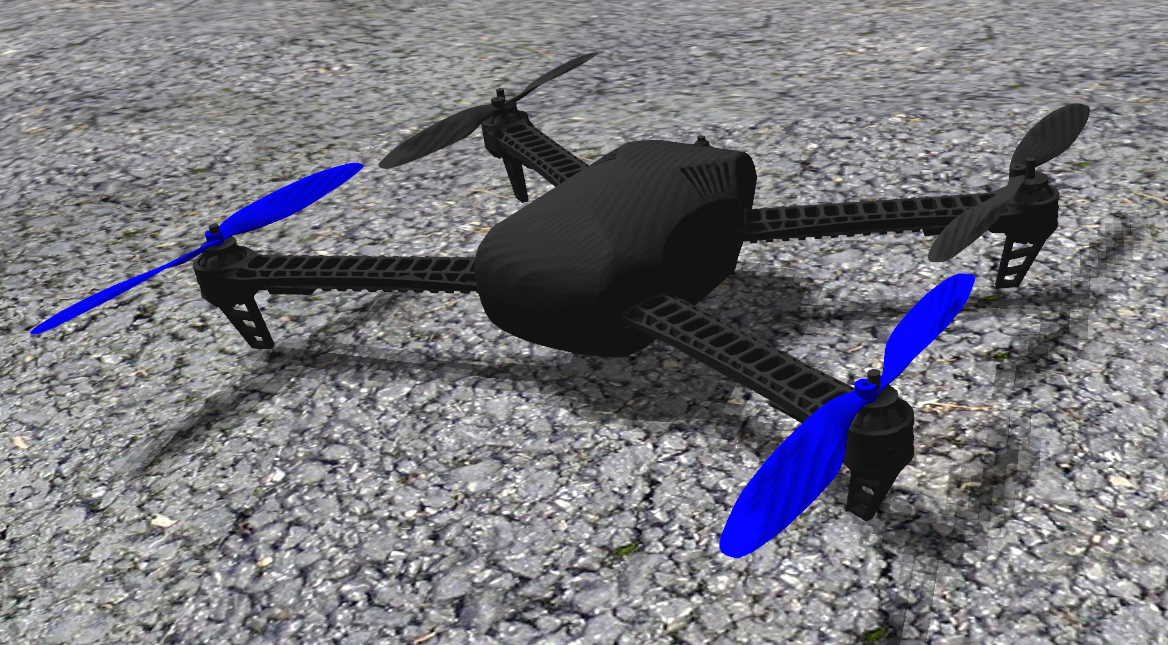
ROS系统下gazebo环境中,无人机结合目标跟踪算法(SiamCar),完成对物体的跟踪(可以是小车或者其他的),然后给出轨迹对比图等评估指标。开发语言:python仿真平台:PIXHAWK运行环境:ros (建议Ubuntu18.04+ros melodic)1、四旋翼无人机跟踪小车或其他2、跟踪算法用siamcar3、轨迹评估确认无人机可以跟踪小车后,可做三个场景:1.、小车直线运动无人机跟
tsmc28nm器件库,可仿真在芯片设计的广袤领域中,TSMC28nm 器件库犹如一颗璀璨的明珠,特别是当其具备可仿真特性时,为工程师们带来了诸多便利与创新可能。今天,咱们就一起来唠唠这个神奇的 TSMC28nm 可仿真器件库。
