- @Q68823886


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
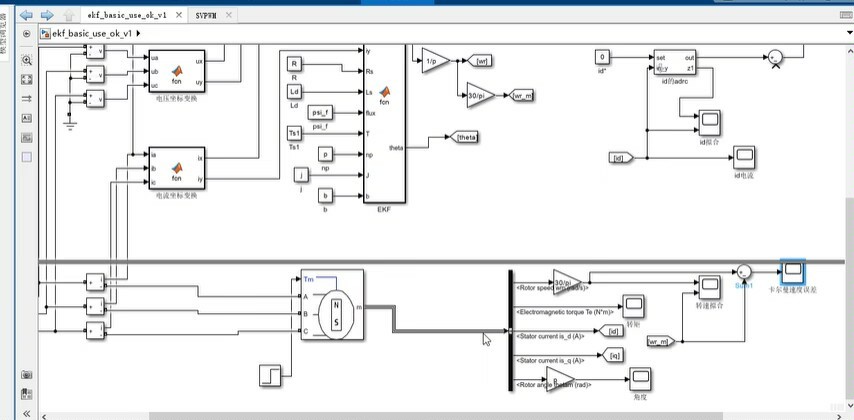
MATLAB无速度传感器控制直流电机双闭环,无刷直流电机,永磁同步电机,异步电机,感应电机,电机控制,电机调制,SVPWM,无速度传感器控制,MRAS,MPPT,MTPA,弱磁控制,矢量控制,模型预测控制,直接转矩控制,交流调速系统电力电子仿真,BUCK仿真;BOOST仿真,d c d c,逆变电路,反激电路,正激电路,全桥电路;UPS,半波电路。电机控制;直流电机双闭环;异步电动机(同步电动机)
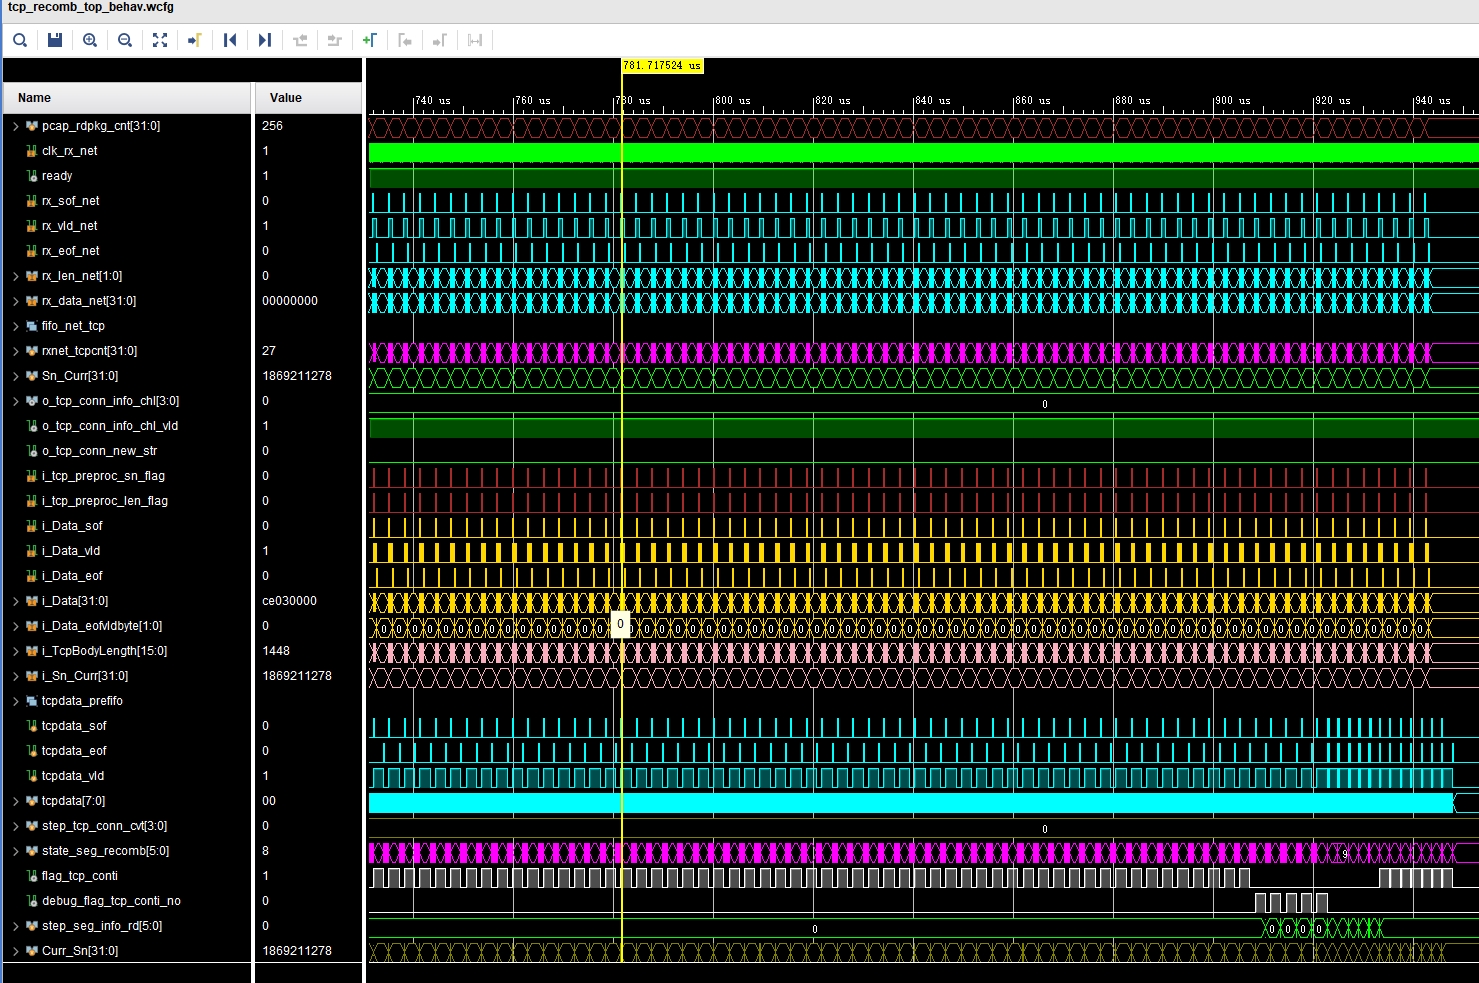
本项目旨在通过 FPGA 实现一个高效的 TCP 乱序重排算法,利用硬件的并行性和流水线特性,对 TCP 数据包进行快速、准确的顺序调整,确保数据按照正确的顺序交付给上层应用。项目采用 Verilog 硬件描述语言进行开发,通过模块化设计,构建了一个可扩展、可维护的 TCP 重排系统。本项目成功实现了基于 FPGA 的 TCP 乱序重排算法,通过硬件并行处理,大幅提升了数据包排序的速度和效率。系统
当我把这些模块拼装完成,看着测试车在弯道前自动降速入弯,出弯时平稳加速,终于理解了Apollo工程师的良苦用心——好的控制就像呼吸,你感觉不到它的存在,但一旦失调就会窒息。下次试试加入坡度补偿,应该能让长上坡路段不再喘得像老拖拉机...(查看GitHub仓库的兄弟们,记得把标定表路径改对,血的教训!当我第N次看着测试车在Simulink里画出心电图般的速度曲线时,终于决定扒开Apollo的纵向控制
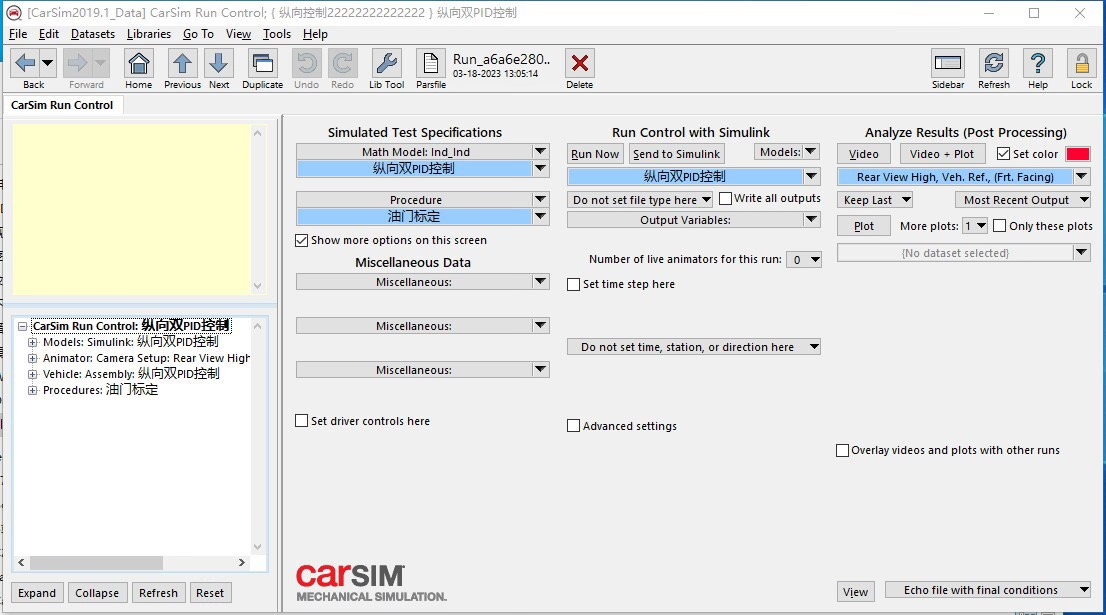
CarSim的车辆动力学模型和Simulink控制器经常闹别扭,特别是轮胎模型参数不对的时候,车要么推头撞墙,要么直接原地spin。搞过的人都知道,这玩意儿看着简单,联调起来可是要命——尤其是当你要让车在预设的静态障碍物之间丝滑走位时,每个环节都可能给你整出点幺蛾子。最后发现是CarSim的ABS模型和咱们的避障指令打架,把制动力分配系数从0.7调到0.6立马解决。这行当的玄学程度,有时候真得靠经
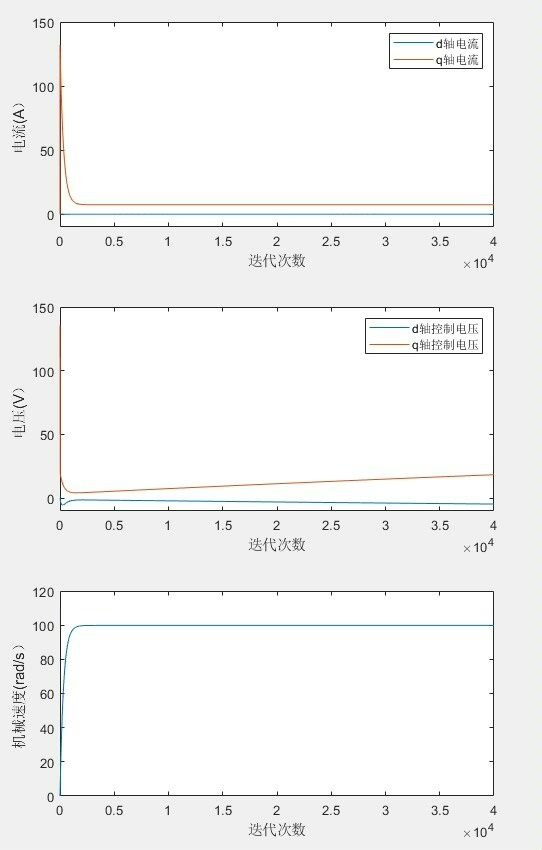
Simulink|基于模型预测控制对PMSM进行FOC控制,模拟控制了PMSM的速度:基于模型预测控制(MPC)对永磁同步电机(PMSM)进行磁场定向控制(FOC),可以实现对PMSM速度的精确控制。MPC是一种基于系统动态模型的高级控制方法,它可以考虑系统的约束条件和未来预测,从而优化控制输入以实现所需的性能。在模拟中控制PMSM的速度时,MPC可以帮助提高系统的响应速度和鲁棒性,同时考虑到系统

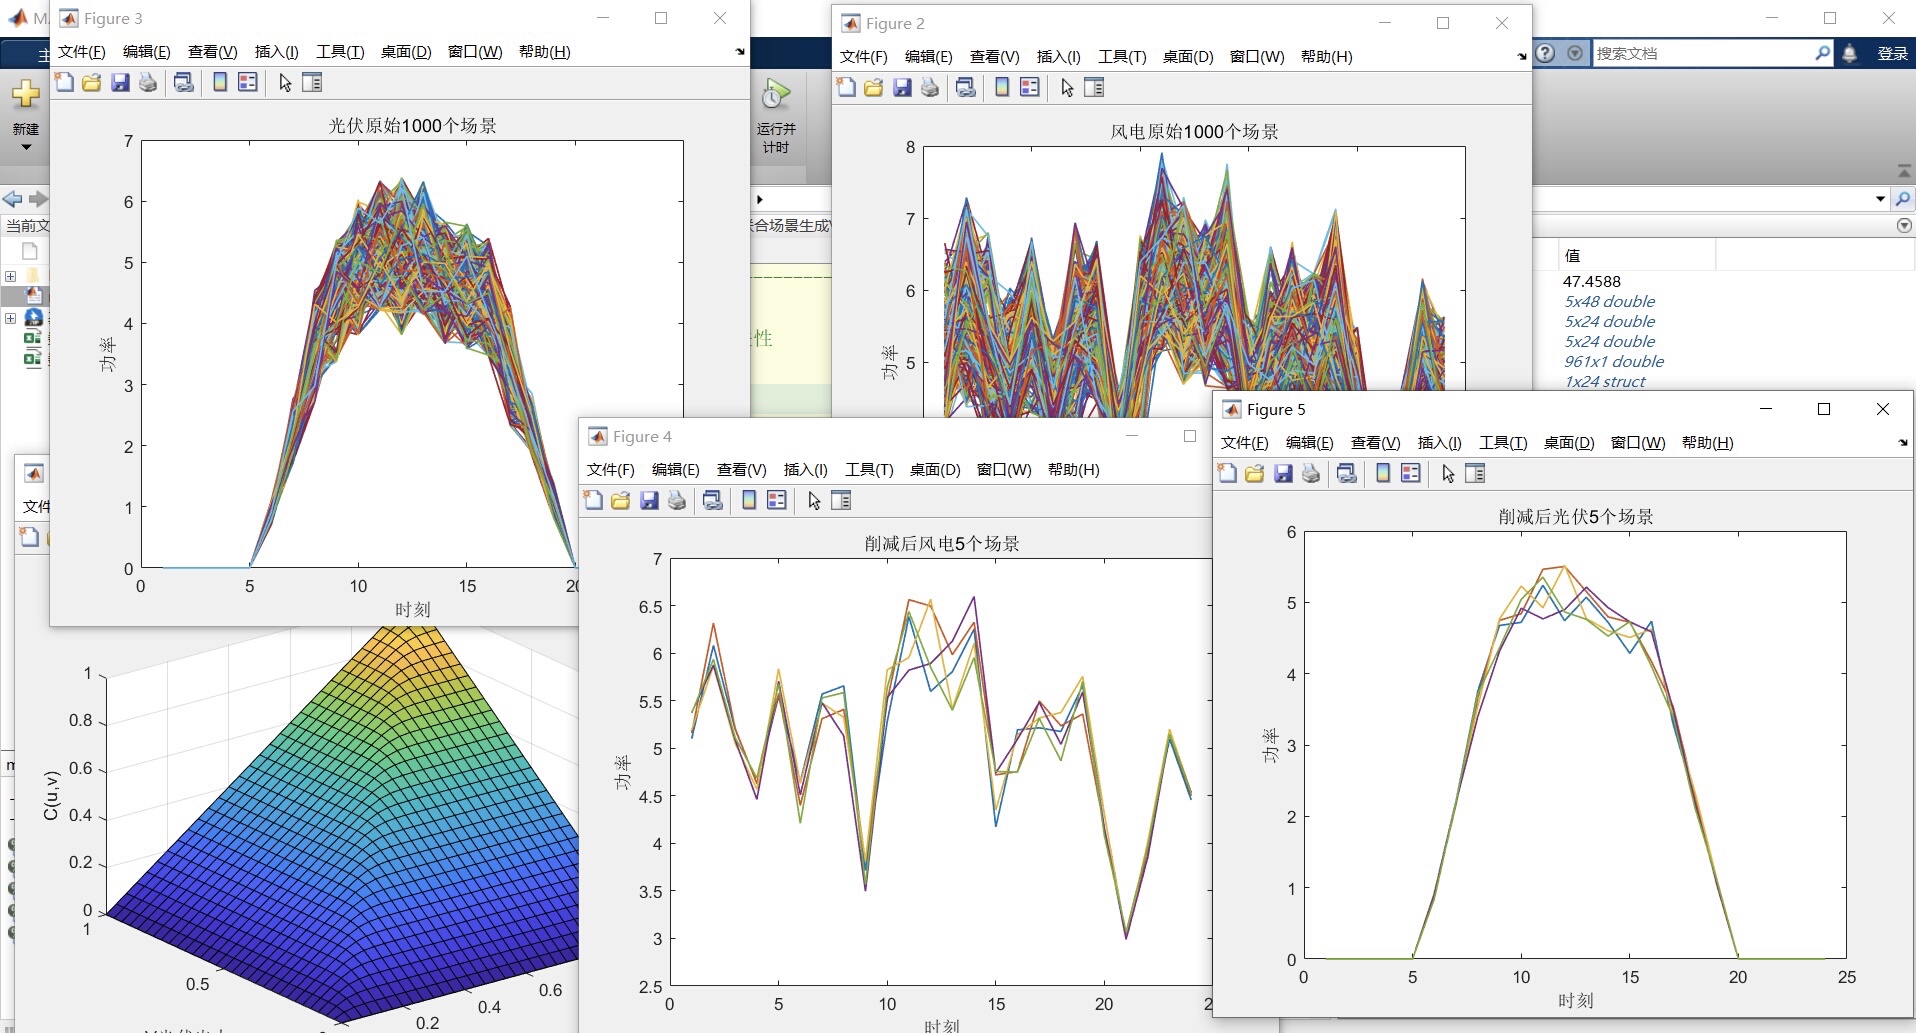
基于copula的风光联合场景生成方法同时生成考虑空间相关性的风电和光伏联合场景,用于风光不确定性分析说明:地理位置相近的风电机组和光伏机组具有极大的相关性,但是当前研究更多的是不计风光出力之间的相关性影响。因此,采用 Copula 函数作为风电、光伏联合概率分布,生成风、光联合出力场景编程语言:MATLAB有注释,可提供参考文献这个程序主要是基于Copula函数的风光功率联合场景生成。下面我将逐
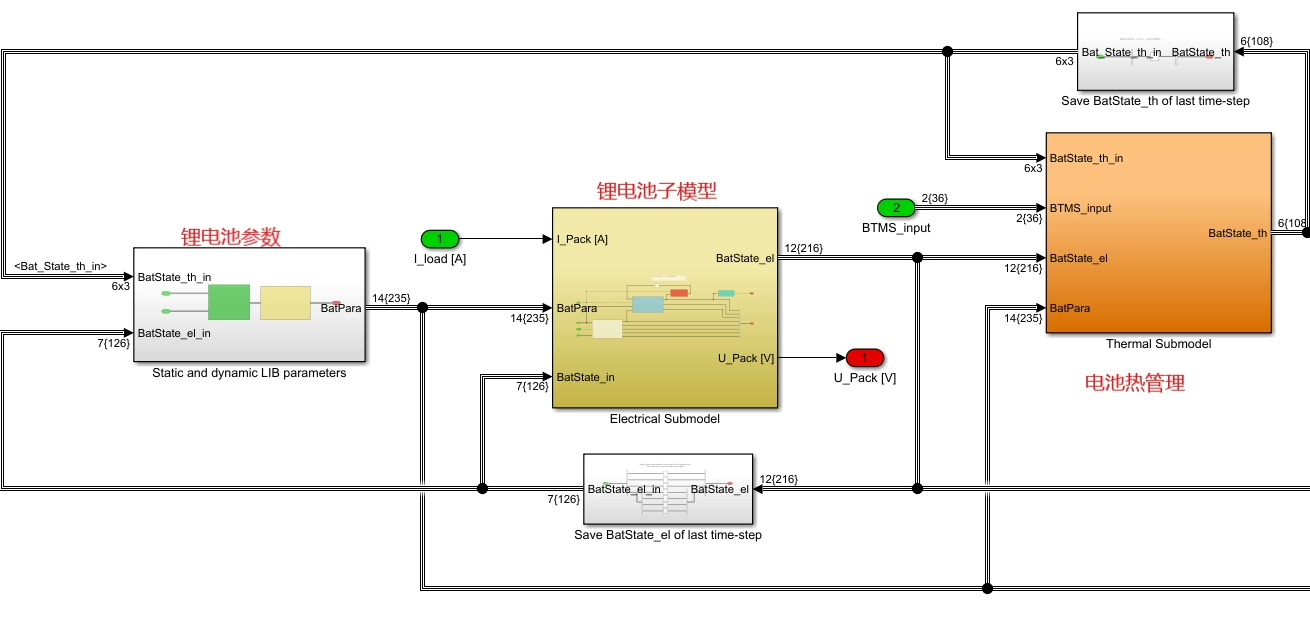
总的来说,这个项目把电池系统仿真从单纯的电压模拟,硬生生拔高到了多物理场联调的水平。最近在GitHub上扒拉到一个挺有意思的开源项目,把电池组的热-电耦合仿真玩出了新花样,咱们今天就来盘盘它的几个骚操作。关键人家在Simulink里用mask封装做得那叫一个干净,右键点开任意电芯都能看到详细的热阻网络参数,连电解液凝固导致的接触电阻变化都给建模了。我拿18650电池组实测时发现,当某个电芯突然升温
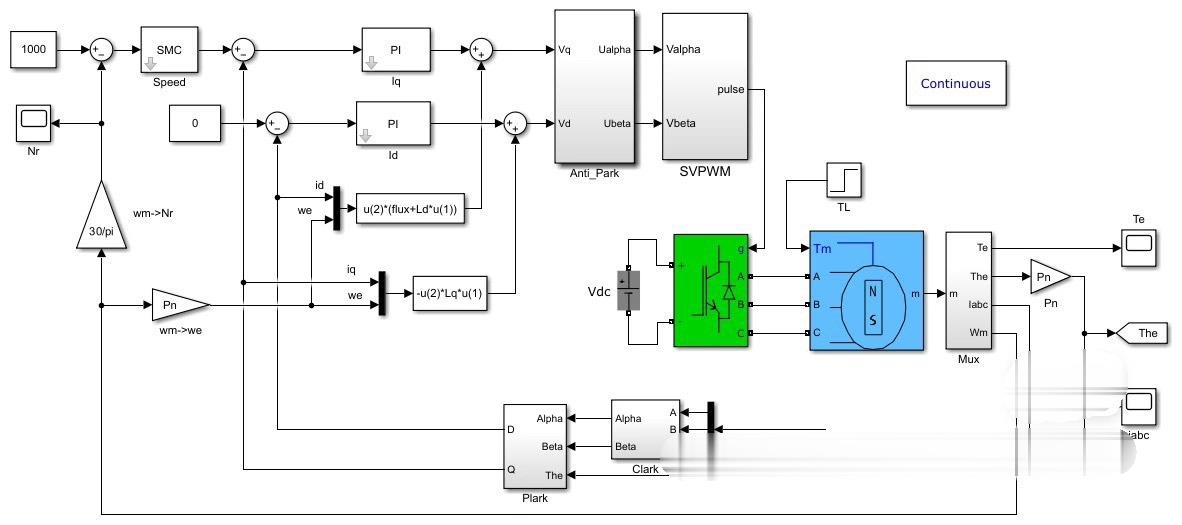
接着看滞环控制的PMSM_Zhihuan模型,这货把电流环PI换成滞环比较器,操作骚得很。PI简直就是控制界的"标准答案"。这里有个调试小技巧:调电流环时先把转速环切手动,盯着d轴电流响应,把Kp从0.1往上怼,直到电机启动时电流波形像爬楼梯而不是坐电梯。这四种模型在突卸负载测试时表现迥异:PI控制在20ms内恢复稳态,滞环控制在15ms但电流毛刺多,滑模控制基本看不出波动,PR控制在30ms但电
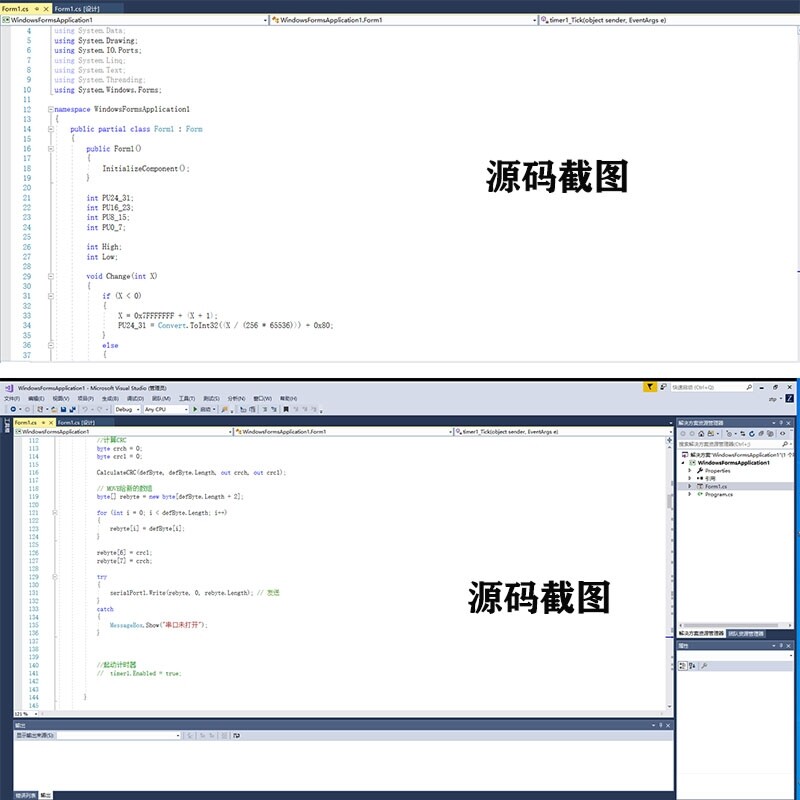
本工程可以实现电脑上位机与伺服电机进行modbus串口通信(232或485),从而实现电脑对伺服电机的控制,可以一对多进行操控,本实例支持同时控制两个转矩模式下运行的伺服电机,或一个位置模式下的伺服电机,稍作调整开发,可实现多路伺服电机在任意模式下的操控。实例工程基于的硬件是亿丰伺服电机(一川电机),修改源码的modbus通信协议部分,可移植到不同的伺服电机系统,具有很好的参考价值,同时也可作为m
单电流环MPC仿真里,仅电流环采用MPC策略,而速度环则使用传统的PI调节器。这种方式结合了MPC对电流的精准控制和PI调节器在速度控制上的成熟经验。在速度环和电流环都使用MPC策略时,不再采用级联控制,而是直接对速度和电流进行统一的预测控制,能更好地协调两者之间的关系。