


- @OewxHHlkayHF


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
比如总线伺服的通信超时处理,脉冲轴的丢脉冲检测,甚至考虑了紧急停止时的动态减速。尤其是那个脉冲轴和总线轴混搭的三轴定位方案,把传统脉冲控制和现代总线伺服玩得明明白白。汇川H3U标准程序,程序有本体脉冲控制的三轴定位,有总线控制的汇川伺服定位,轴点动,回零,相对定位绝对定位,程序结构清晰,分模块控制,是工控者学习的好案例。汇川H3U标准程序,程序有本体脉冲控制的三轴定位,有总线控制的汇川伺服定位,轴
模型预测控制(MPC)在混合动力汽车能量管理策略开发上的运用。利用车速预测模型(BP或者RBF神经网络,预测模型资料也有发在其他链接)根据预测的信息对车辆进行优化控制,可以对混动汽车的能量管理具有一定的参考意义。动态规划算法作为全局优化的代表,恰好作为模型预测控制的算法求解器,再与车速预测模型结合实现基于模型预测(MPC)的能量管理策略的预测时预内的局部最优近似全局最优的优化效果,实现混动车辆的燃
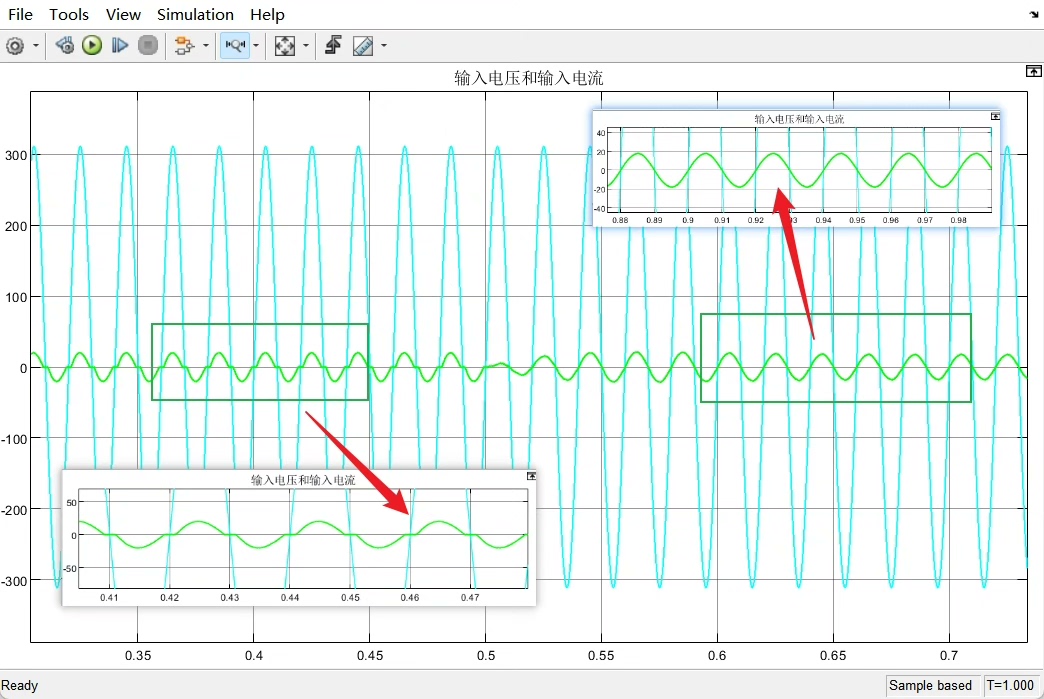
这种复合控制策略既保留了PI的快速性,又通过重复控制解决了周期性误差顽疾,实测补偿后THD稳定在3.5%左右,完全达到IEC 61000-3-2标准。注意第5行的circshift操作,这里处理的是单相系统虚拟两相的关键操作,相当于用相邻采样点构造虚拟β分量。控制策略是重头戏,电压环用PI调节直流侧电压,电流环采用P+重复控制的组合拳。5、APF补偿前,电网电流THD约21%;3、APF电压环PI
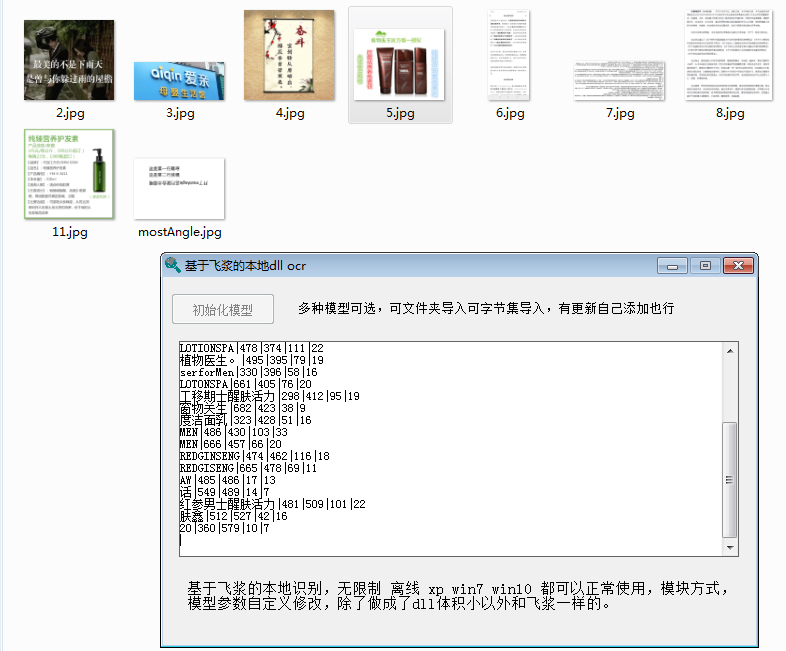
易语言基于飞浆的本地ocr文字识别win7 win10 无网离线 都可用,图片/截图/字节集参数都可识别,使用模块调用dll,免库,体积小简单方便,某些特殊图片(比如字体超大或者方向倾斜)的识别需要调整文档的参数(和飞浆的官方使用方法相同),且模块可直接导入模型文件。这玩意儿不用联网、不挑系统(Win7/Win10通吃),重点是不用装乱七八糟的运行库,直接甩个DLL和模型文件就能干活。实测从v2到
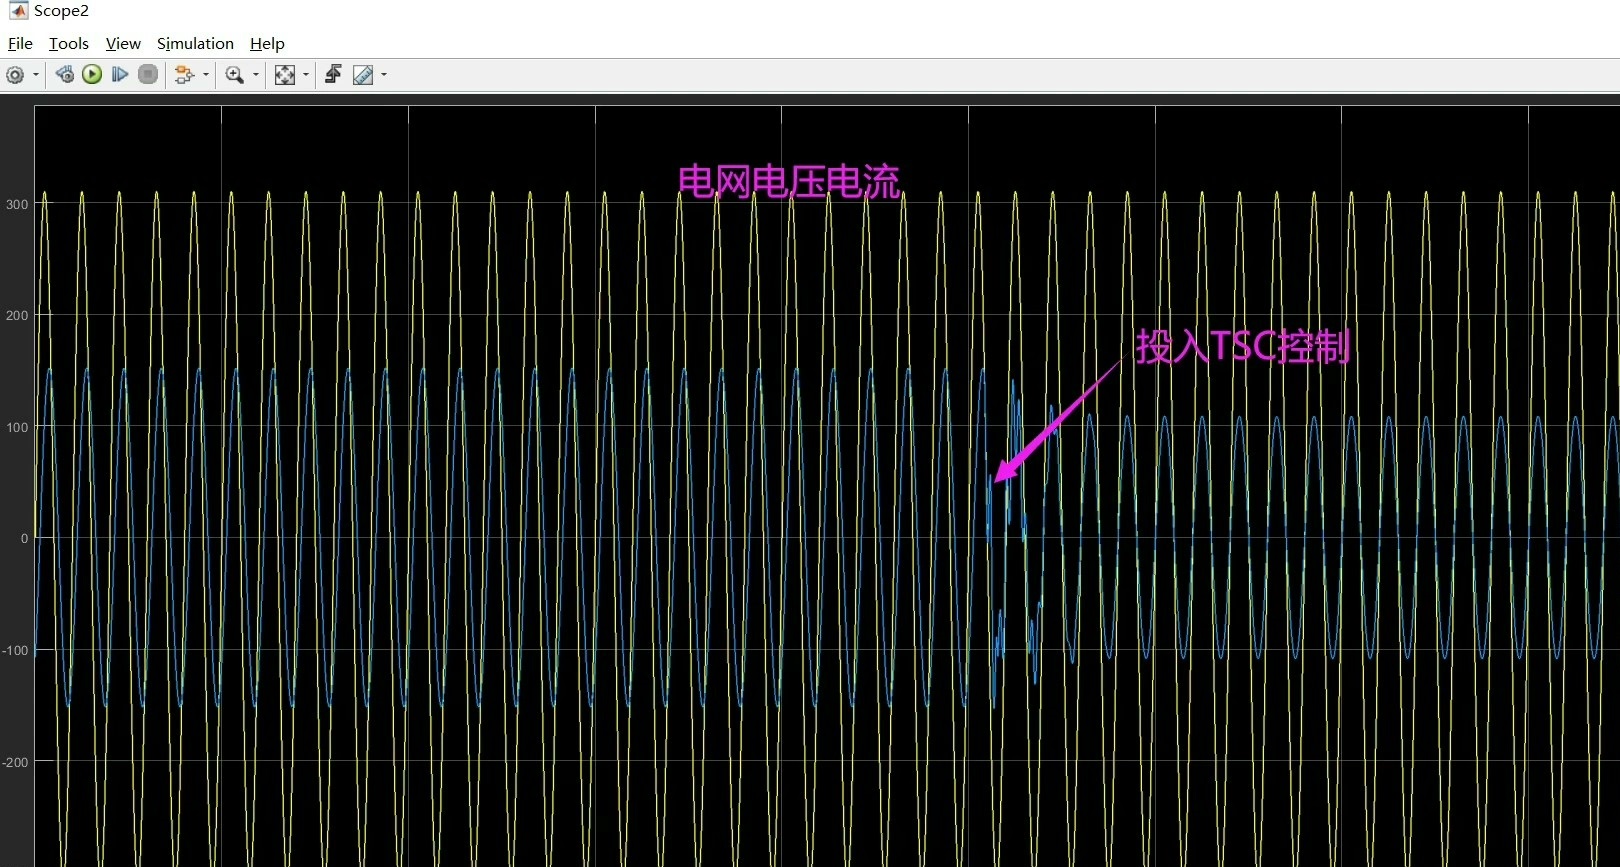
而TSC的杀手锏在于它的"零电压切入"——当交流电压过零点时,晶闸管在电压差最小的瞬间导通,这就像跳华尔兹时精准踩在节拍上的舞步。从机械开关到半导体控制的进化,不仅是技术的迭代,更是控制理念的革新。这提醒我们,在关注控制算法的同时,硬件可靠性同样重要。现场调试时发现个有趣现象:当破碎机启动瞬间,传统的SVC(静态无功补偿器)响应需要3个周波,而我们的TSC方案能在1.5个周波内完成补偿。TSC,晶
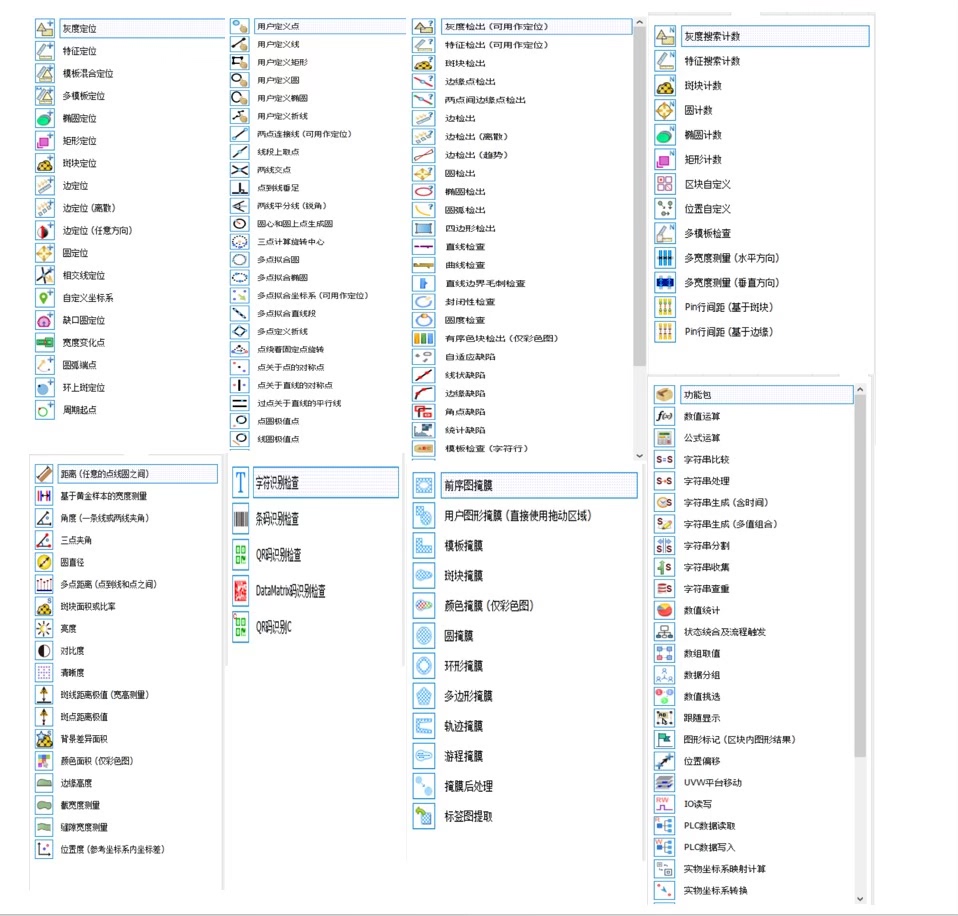
比如,你可以根据自己的业务逻辑,编写一些特定的检测算法,然后集成到Vision中。比如,我最近在做的一个缺陷检测项目,用到了它的边缘检测和纹理分析算法,效果相当不错。总的来说,Vision是一款非常强大的视觉检测软件,无论是从智能化、易用性、功能、兼容性还是可开发性来看,它都表现得相当出色。Vision的兼容性也很强,支持大华、海康、迈德、basle、大恒等多家相机供应商,最高版本甚至支持16个相
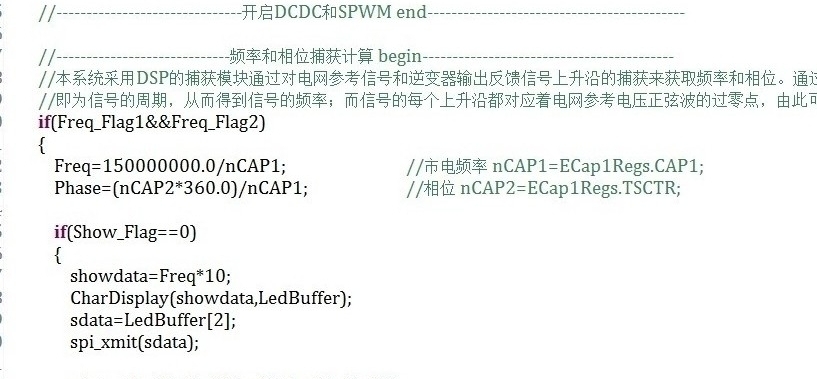
本装置DC-DC采用Boost升压,DCAC采用单相全桥逆变电路结构,以TI公司的浮点数字信号控制器TMS320F28335 DSP为控制电路核心,采用规则采样法和DSP片内ePWM模块功能实现PWM和SPWM波。本装置DC-DC采用Boost升压,DCAC采用单相全桥逆变电路结构,以TI公司的浮点数字信号控制器TMS320F28335 DSP为控制电路核心,采用规则采样法和DSP片内ePWM模块
(2)超级电容的工作分为:1)放电下限区 2)放电警戒区 3)正常工作区 4)充电警戒区 5)充电上限区五个工作区域,soc较高时多放电、较低时少放电、soc较低时状态与其相反,超过限值时将只充或放电。(2)超级电容的工作分为:1)放电下限区 2)放电警戒区 3)正常工作区 4)充电警戒区 5)充电上限区五个工作区域,soc较高时多放电、较低时少放电、soc较低时状态与其相反,超过限值时将只充或放

永磁同步电机无传感器控制领域有个挺有意思的现象:工程师们和滑模观测器(SMO)的关系就像老友记里的Ross和Rachel——分分合合又爱又恨。某水泵厂实测数据显示,改进后低速段的电流THD从8.7%降到了4.2%,电机温升降低了11℃——这对24小时运行的设备来说,电费单都能好看不少。某次实测中,当转速指令设为200rpm时,实际波形抖得跟心电监护仪似的,峰峰值能达到±30rpm。制,跟基于反正切

注意HAL_Delay的值要根据步进电机步距角调整,我用的是0.9度电机,延时2ms刚好能让笔迹连贯。最近折腾了个基于STM32的写字机器人,从硬件画板到代码调试踩了不少坑,这里把核心模块拆开说说。主控用的是性价比极高的STM32F103C8T6,这货72MHz主频带PWM外设,驱动两个42步进电机绰绰有余。PCB布局要特别注意电机驱动模块的散热,我在底层铺了整块铜皮接GND,实测连续工作半小时温
