- @LDORntKQH


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
【机械臂空间直线&圆弧&圆插补】代码主要功能:1. 正逆运动学解析解;2. 空间直线、圆弧以及圆插补;3. 基于Slerp、Nlerp算法的机械臂末端两姿态插补算法;4. 机械臂空间直线、圆弧以及圆插补。购前须知:1. 代码均为个人手写,已经包含必要的注释;2. 附运动学建模推理文档、空间圆弧插补原理推导文档以及基于单位四元数的姿态插补文档;🎉今天来给大家分享一套超厉害的机械臂空间直线&圆弧&圆

这个基于V-REP和Matlab的联合仿真项目,完美复现了工业现场的分拣场景——SCARA机械臂特有的水平快速移动能力,配合视觉识别系统,让物料分拣变得像抓娃娃机一样精准有趣。流水线自动分拣机器人仿真,vrep与matlab联合仿真,基于机器视觉技术进行自动分拣,采用scara型机械臂,按照不同的颜色与形状分拣,放入不同的盒子并统计数量。流水线自动分拣机器人仿真,vrep与matlab联合仿真,基

VM PRO视觉框架,C#源码框架,机器视觉源码框架,编程语言C#,算法使用的是halcon,参考了cognex visionpro的输入输出,有C#基础和Halcon基础学习这个很好,无基础不要拍,是框架源码,不能直接使用,可根据自己的理解改成自己想要的。不过实测发现返回HObject的设计在复杂场景里容易翻车——当需要同时返回区域和轮廓时得改接口,这就是框架的扩展性考验。但现实项目中可能更想要

3-3-3分段多项式插值法是一种将轨迹划分为多个小段,每段使用三次多项式进行插值的算法。该算法能够保证轨迹的二阶连续(即位置、速度和加速度连续),这对于机械臂的平滑运动非常重要。分段插值可以很好地处理复杂轨迹,同时保持较高的计算效率,特别适用于实时控制。3-3-3分段多项式插值法是一种高效且实用的机械臂轨迹规划方法。本文通过MATLAB进行了仿真建模,并展示了轨迹规划的可视化结果。这种方法不仅能够

小龙虾优化算法。该算法模拟小龙虾的避暑行为、竞争行为和觅食行为。机械臂轨迹优化算法,结合3-5-3多项式,实现时间最优。在算法的奇妙世界里,我们常常能从大自然的智慧中汲取灵感。今天就来聊聊两种很有意思的算法,小龙虾优化算法以及机械臂轨迹优化算法。

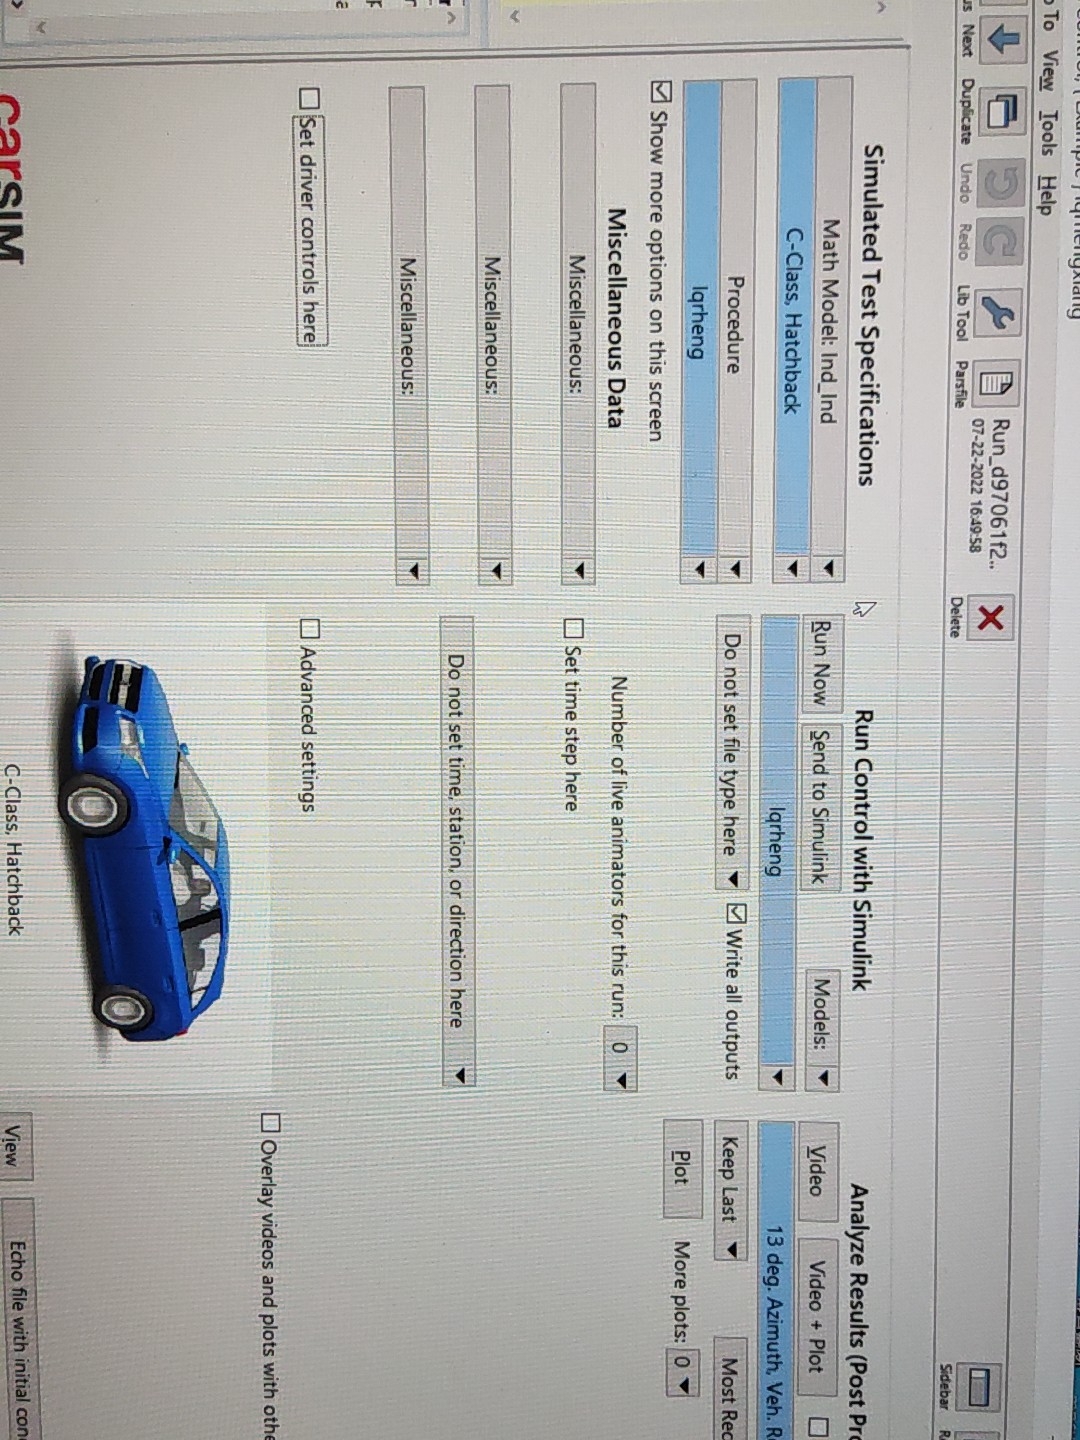
carsim,simulink联合仿真,自动驾驶基于mpc自定义期望速度跟踪控制,可以在外部自定义期望速度传入sfunction函数,设置了两个不同状态方程,控制量为加速度,加速度变化量提供进行对比,carsim2019在自动驾驶控制算法开发过程中,速度跟踪的精准性和抗干扰能力直接决定乘车体验。今天咱们聊点硬核实操——用CarSim2019和Simulink搭建MPC控制器,实现能动态修改目标速度
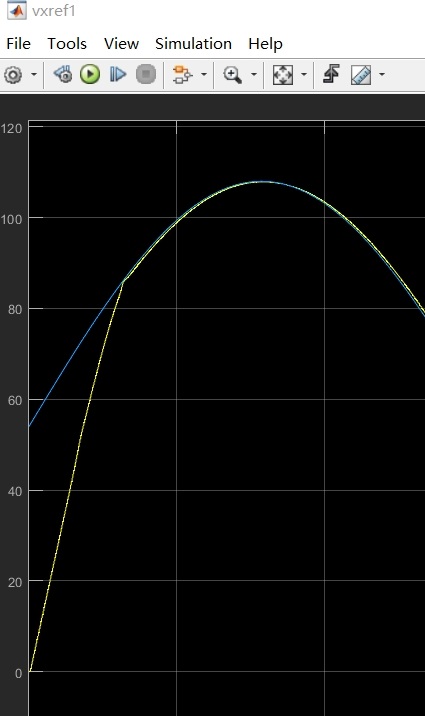
LQR(线性二次型调节器)算法,简单来说,就是通过设计一个代价函数,来寻找最优的控制输入,使系统的状态尽可能地接近目标状态,同时还要考虑控制输入的能量消耗不能过大。它适用于线性时不变系统,在自动驾驶路径跟踪控制场景中,我们可以将车辆的运动模型进行线性化处理后应用该算法。代价函数通常写成这样的形式:自动驾驶,carsim,simulink联合仿真,基于lqr算法的路径跟踪控制,carsim2019,
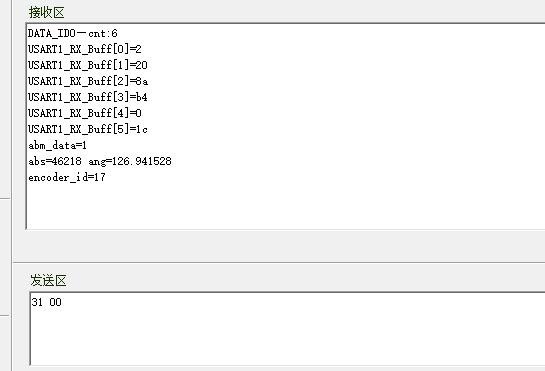
多摩川编码器的供电电压范围是5-26V,但STM32的IO只能承受3.3V电平。多摩川的通讯协议采用类SPI的同步串行方式,但数据包结构有自己的规矩。遇到过最坑爹的问题是STM32的SPI时钟分频系数设置不当,导致编码器无法响应——记住多摩川的SCK最高频率是10MHz,别超速。在电机控制或者机器人关节应用里,绝对值编码器的数据采集总是绕不开的坎。今天咱们来聊聊用STM32F103和Tamagaw
搞过运动控制的兄弟应该都懂,四轴联动这玩意儿看着简单,真要在MCU上跑起来能把人逼疯。最近拆了个基于STM32F4的工控板子,发现人家把直线圆弧插补做得那叫一个丝滑,关键代码还带详细注释,必须得扒出来说道说道。但注意那个浮点累加误差处理函数accum_handler,里面用了定点数补偿,实测能降低0.1%的位置偏差。特别注意到jerk(加加速度)参数,这玩意儿在S型曲线算法里是灵魂,后面插补部分会
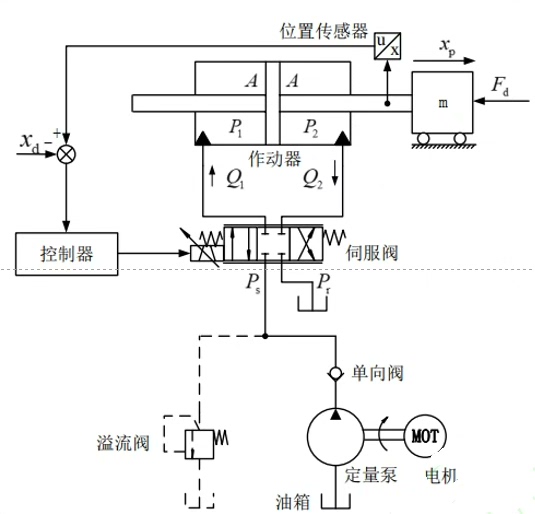
非线性电液伺服系统,基于ESO(扩张状态观测器)的反步滑模控制。pdf教程+matlab/simulink源程序。s—函数搭建1.通过扩展状态观测器估计速度、加速度和总扰动;2.根据在线估计的系统模型,设计包含反步控制和滑模控制的控制率,对实际系统进行控制。在控制领域,非线性电液伺服系统一直是研究的热门话题。今天咱就来唠唠基于ESO(扩张状态观测器)的反步滑模控制在这一系统中的应用,还会分享pdf