- @IqfQZrhA


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
六自由度机械臂三套代码-三次/五次/七次多项式样条插值曲线、五次B样条曲线插值-2轨迹规划,圆弧轨迹,机器人工具箱,带源码注释。起始点、中间点、终止点可自行修改。(一共三套代码。机械臂数据可自行安需修改,适合学习)

机器视觉框架源码、视觉检测、AOI视觉检测、机械手定位、点胶机、插件机、激光切割机、视觉螺丝机、视觉贴合机、激光焊接机、视觉裁板机……,C#联合Halcon混合编程源码,插件式开发,带手眼标定,相机静止和运动,支持C#脚本…能让你站在巨人的肩膀上,节省重复造轮子的时间,在工业自动化的浪潮中,机器视觉技术无疑是一颗璀璨的明珠,广泛应用于视觉检测、机械手定位等诸多关键领域。像AOI视觉检测、点胶机、插

给关节突然加个5N·m的外扰试试效果,传统PID的关节角度会抖得像触电,而咱们的复合控制器曲线平滑得就像德芙巧克力。调参小技巧:先关掉模糊补偿纯跑自适应,调好kp0和kd0的基础值。然后打开补偿模块,从3个隶属度函数开始逐步增加,别一上来就搞七层高斯型——那计算量能让你的仿真速度回到486时代。机械臂,基于模糊补偿的两自由度机械臂自适应控制算法,MATLAB脚本结合simulink仿真。机械臂,基

先看电路骨架,这个双向DC/DC的核心是四个IGBT组成的H桥。充电时走Buck模式,放电切Boost模式,这个结构最大的妙处在于只用一套电感就搞定双向能量流动。咱们用Simulink里的Mosfet模块搭出来,注意死区时间一定要设好,建议用transport delay模块加个200ns的延迟,实测能有效避免直通炸管。搞过电力电子的朋友都知道,双向DC/DC玩的就是能量来回倒腾的艺术。今天咱们聊
传统机械转向柱正在被电机+ECU的组合取代,你握着方向盘的时候其实是在和代码对话。当法规允许完全解耦方向盘时,游戏规则就变了——可能明年我们就能看到没有方向盘的Robotaxi量产,但现阶段如何在机械备份和电子控制之间找平衡,仍然是工程师们深夜改方案的永恒课题。说到量产规范,有个容易踩坑的点是转向系统标定。新能源汽车线控底盘,线控转向,智能驾驶ADAS对转向系统要求,智能驾驶ADAS量产设计规范,
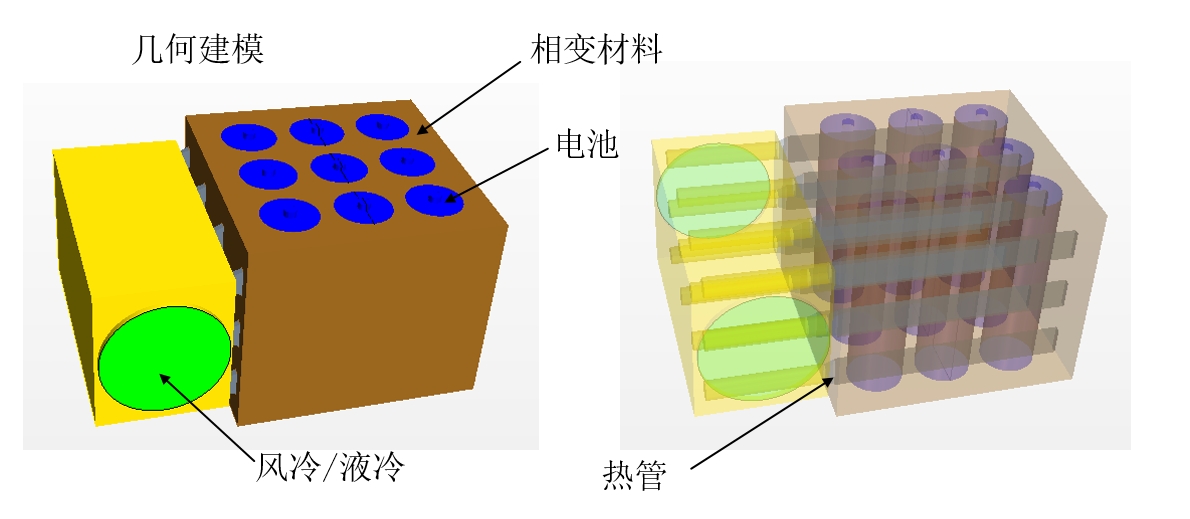
实在搞不定的时候...你懂的,该摇人就摇人。1.三维几何模型导入软件,然后对重要的表面进行命名,最后将模型中发生热接触的表面进行压印(如:电池与冷板的固固耦合,冷板与冷却液的固液耦合等),为后续的网格划分做准备。2.将命名好的几何模型的各零部件分配到区域,然后进行合适的进出口设置(速度进口,质量流率进口,压力出口等),和壁面设置(绝热面,对称面,对流面等)。2.将命名好的几何模型的各零部件分配到区
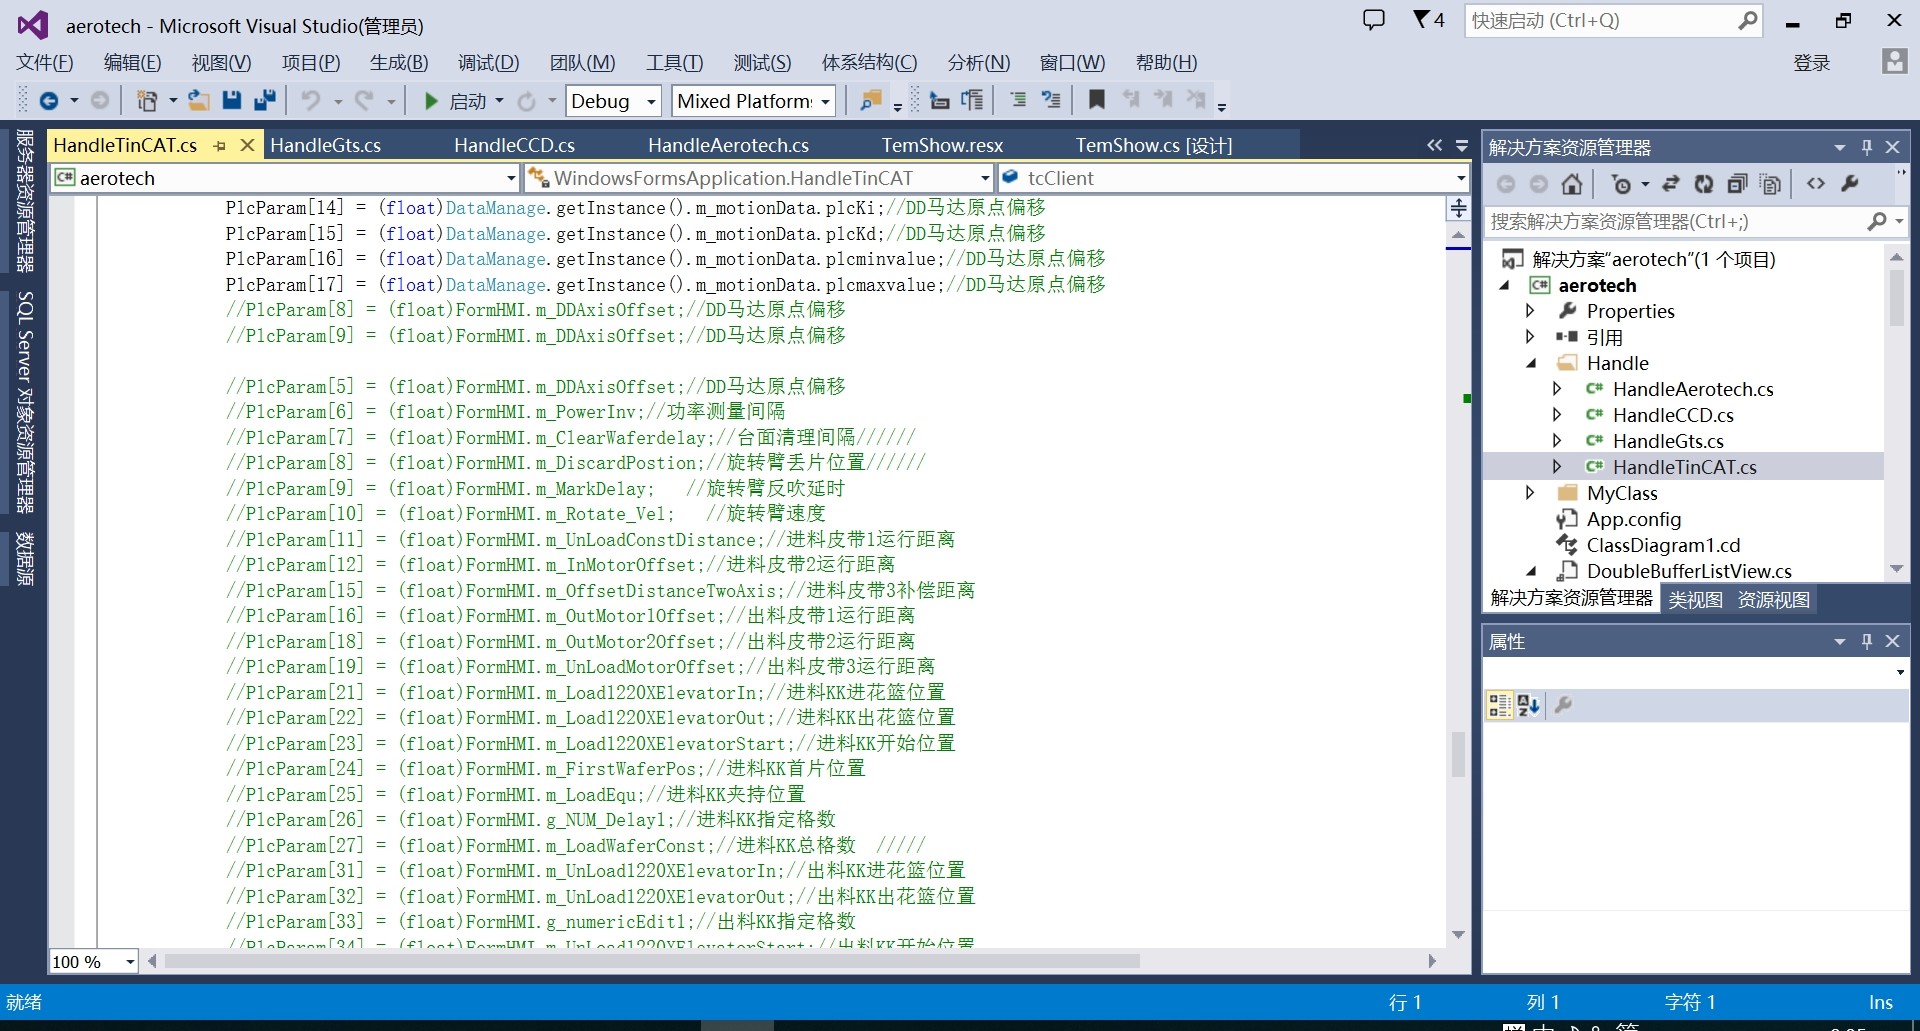
运动控制编程就像在钢丝上跳舞——严谨到毫米级的坐标计算,又要保持代码足够的弹性应对突发状况。深夜调试车间里mini-led激光修复设备,手指敲击机械键盘的声音混着设备启停的蜂鸣。这个项目让我在运动控制领域踩了无数坑,今天抽空把C#上位机开发中的实战经验揉碎了聊聊。注意Timer要用System.Timers的,别用Windows.Forms那个会漏事件的坑货。封装的关键在于异常熔断——运动控制最怕
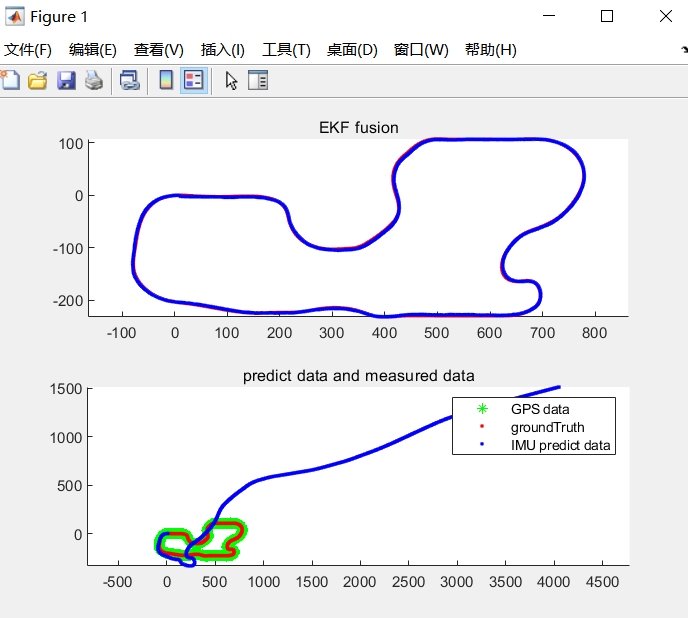
接下来,代码定义了一些变量和参数,如`imuFs`和`gpsFs`分别表示IMU和GPS的数据采样频率,`imuSamplesPerGPS`表示每个GPS数据点对应的IMU数据点数量。接下来,代码定义了一些变量和参数,如`imuFs`和`gpsFs`分别表示IMU和GPS的数据采样频率,`imuSamplesPerGPS`表示每个GPS数据点对应的IMU数据点数量。此外,代码还定义了一些其他变量,
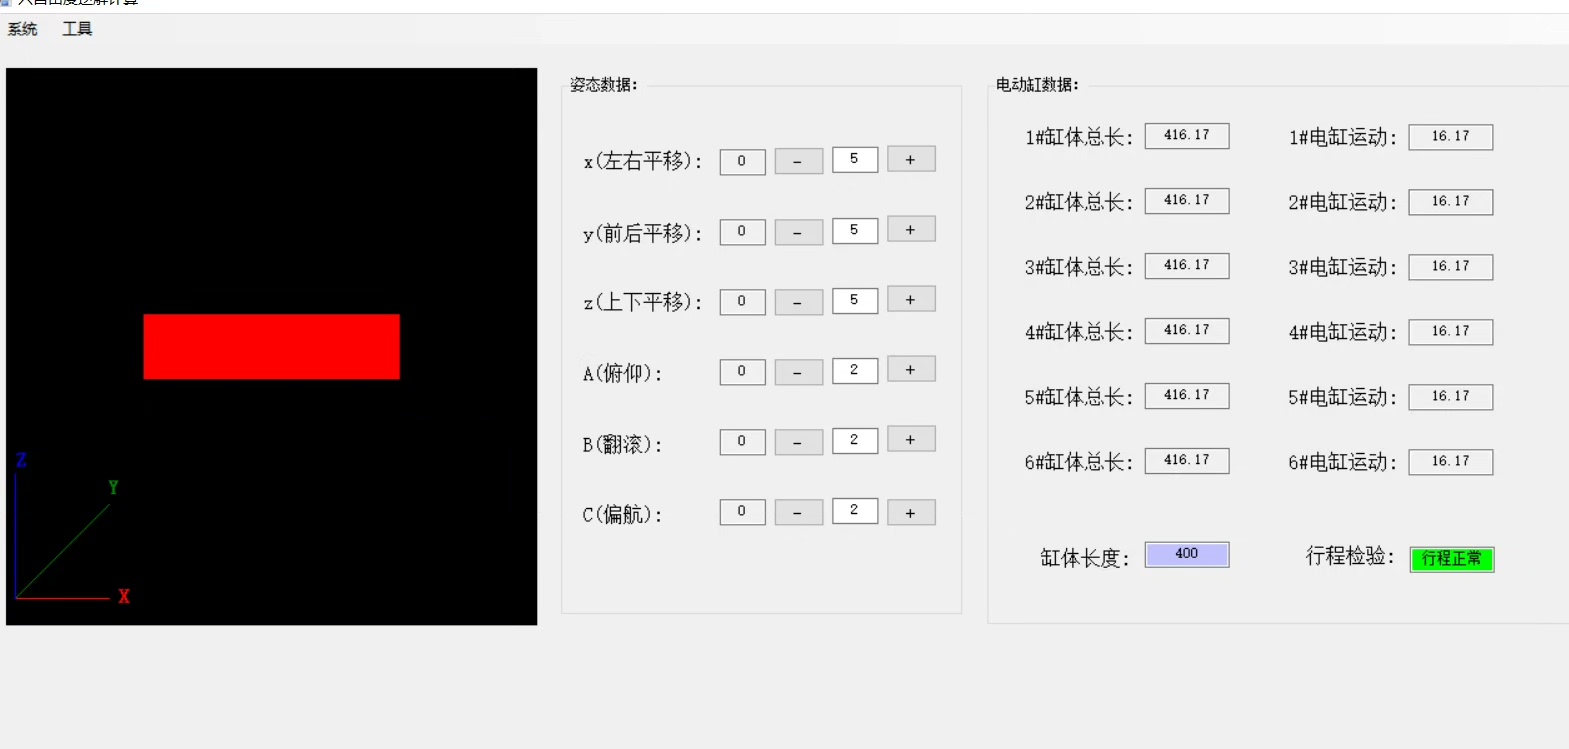
直接上干货,今天咱们聊聊怎么用C#实现Stewart平台的逆解算法。这玩意儿说白了就是已知平台的位置和姿态,反推六个腿该伸多长。这个算法实测在Unity里驱动虚拟平台能达到60fps,移植到真实控制器时要注意浮点运算精度。下次可以聊聊正解算法——那个才是真·头疼的部分。最后别忘了单位转换——机械设计常用毫米,算法中用米会更方便。Stewart六自由度平台反解算法,c#Stewart六自由度平台反解
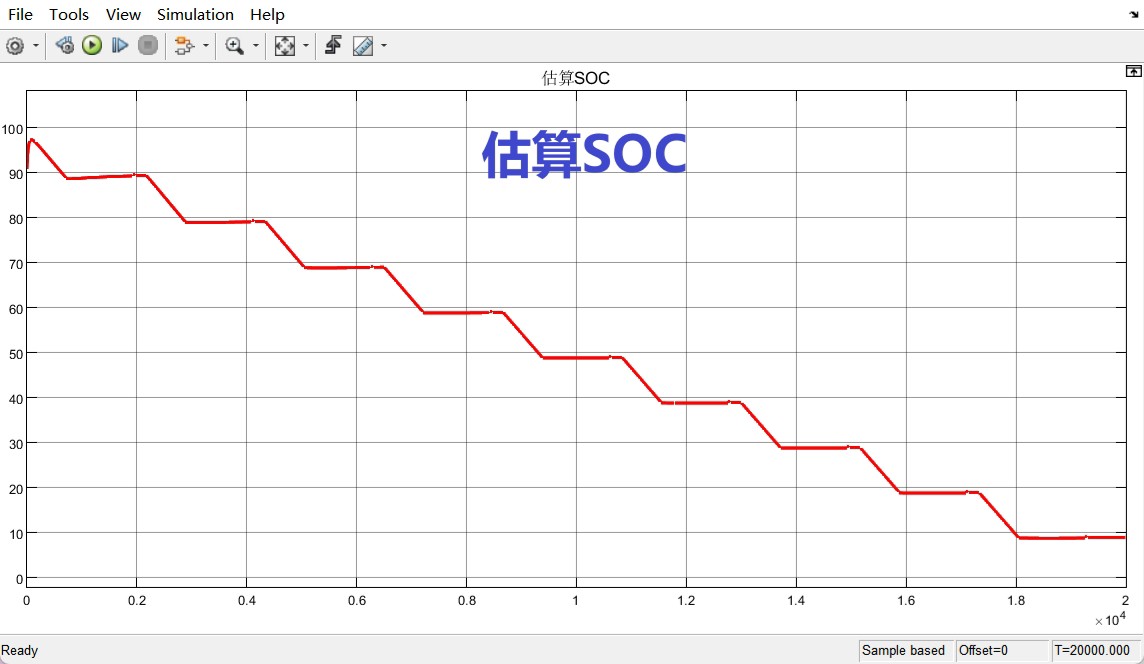
锂电池的荷电状态(SOC)就像电动车的"电量表",但想准确估计它可比手机电量显示复杂多了。误差曲线(贴图2)显示最大误差出现在SOC 50%附近,这恰好是OCV曲线最平缓的区域。在充放电脉冲阶段,估计值会出现毫米级的抖动,这时候过程噪声矩阵Q的调参就显神通了。雅可比矩阵这里其实只保留了状态转移矩阵的对角线元素,因为各状态量之间没有直接耦合。EKF的核心在于处理非线性,电池的OCV-SOC曲线就是典