


- @CDERgglUoMg


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
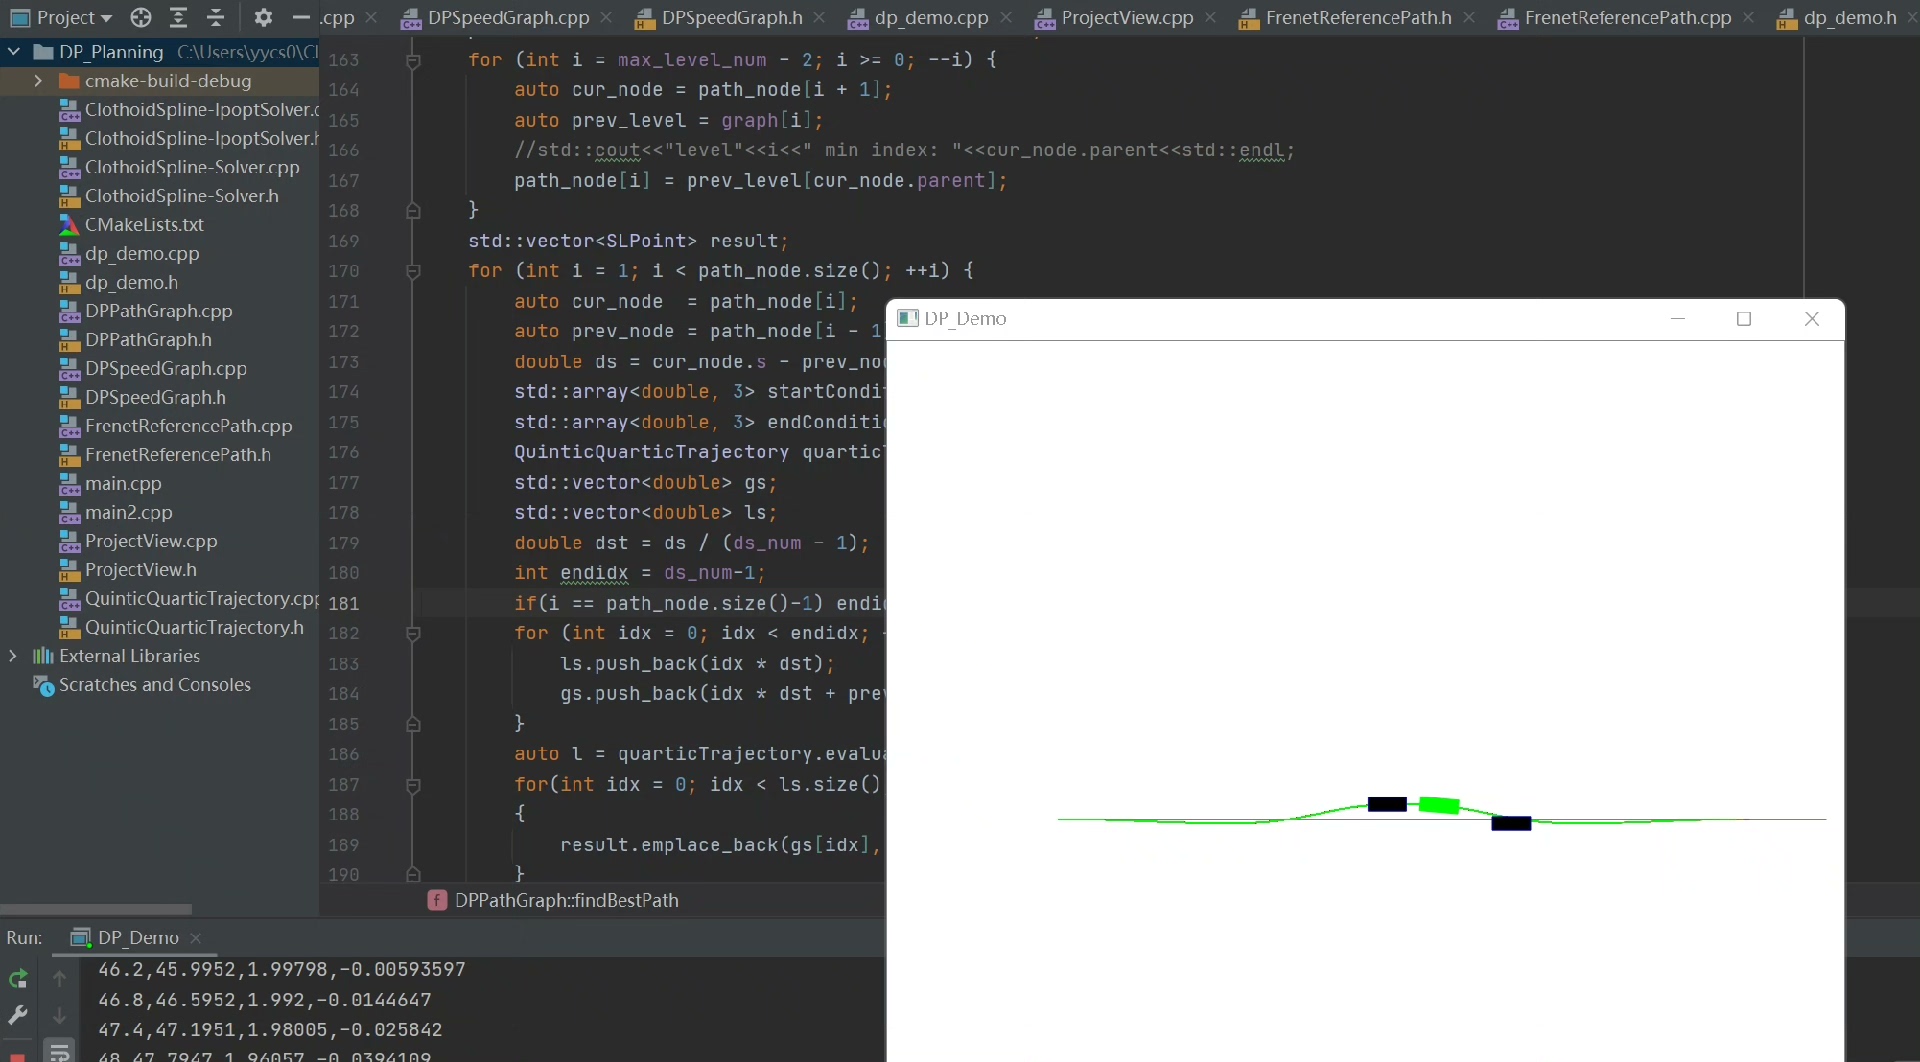
基于动态规划的路径规划和速度规划参考apollo 的dp路径规划和速度规划更新:增加cpp代码实现在自动驾驶系统中,轨迹规划模块承担着将感知与决策结果转化为可执行运动指令的关键任务。本文将深入剖析一套基于动态规划(Dynamic Programming, DP)的路径与速度联合规划系统,该系统参考了 Apollo 自动驾驶平台中 EM Planner 的设计思想,实现了高效、鲁棒且可配置的局部轨迹
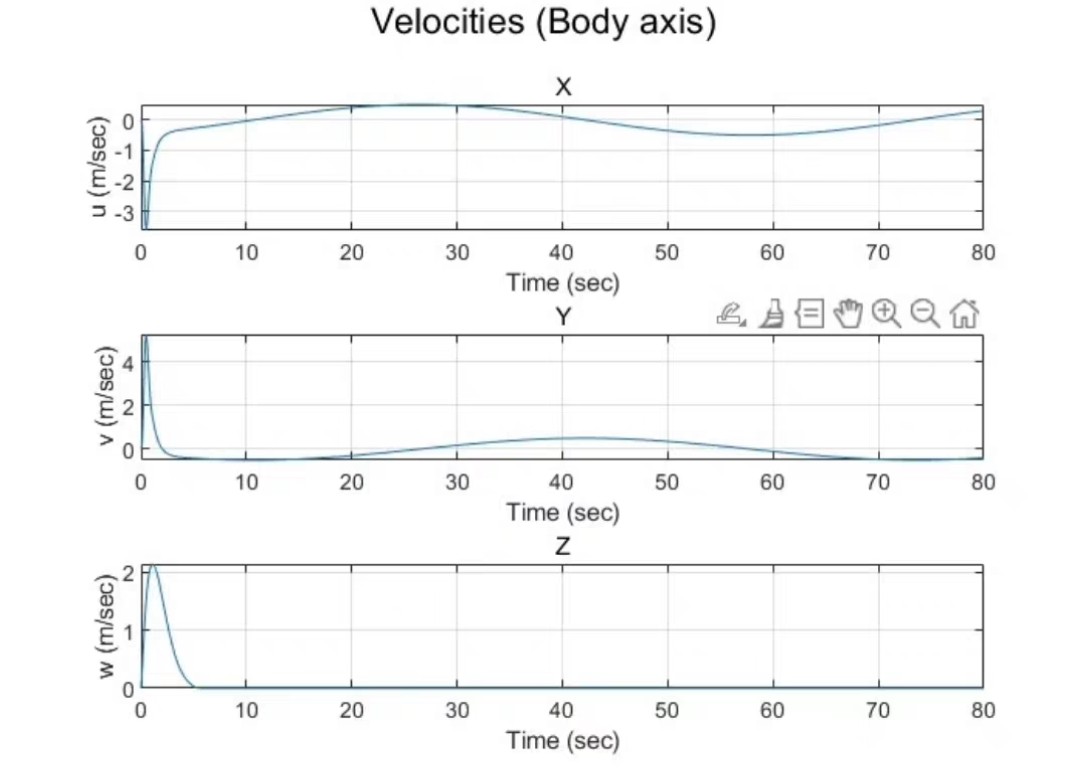
最近在研究四旋翼飞行器(UAV)的轨迹跟踪问题,特别是如何让无人机在保持0航向的情况下,以0.1 rad/sec的角速度在5米高度跟踪一个圆形轨迹。四旋翼飞行器(UAV)跟随圆形轨迹模型预测控制(MPC)控制器设计 MPC控制器设计,用于无人机在保持0航向的情况下,以0.1 rad/sec的角速度在5米高度跟踪圆形轨迹。四旋翼飞行器(UAV)跟随圆形轨迹模型预测控制(MPC)控制器设计 MPC控制
操作员老张叼着半根没点的烟,在工控机前骂骂咧咧改着参数——这是三年前我们车间的日常。最近在尝试集成深度学习做异常检测,VisionPro的CognexID工具配合LabVIEW的AI视觉模块,又能整出什么新活?左边的视觉处理循环跑在10ms周期,右边的运动控制循环跑2ms。数据队列+定时结构才是保命符。VisionPro负责在0.5mm公差范围内抓取6个定位孔,LabVIEW的PID运动控制模块得
当0.5Hz的阶跃扰动砸过来时,传统方案下的频率最低跌到49.3Hz,而MPC控制下只降到49.5Hz就刹住车了——别小看这0.2Hz的差距,对电网稳定性来说就是及格和优秀的区别。有意思的是,当实际频率开始下跌时,MPC已经在预测窗口内模拟出未来N步的频率曲线,提前安排风电和储能的出力计划。仿真对比了实际仿真和在MPC控制下的频率特性,风电出力和储能出力可以根据MPC频率或者仿真频率实时改变!仿真

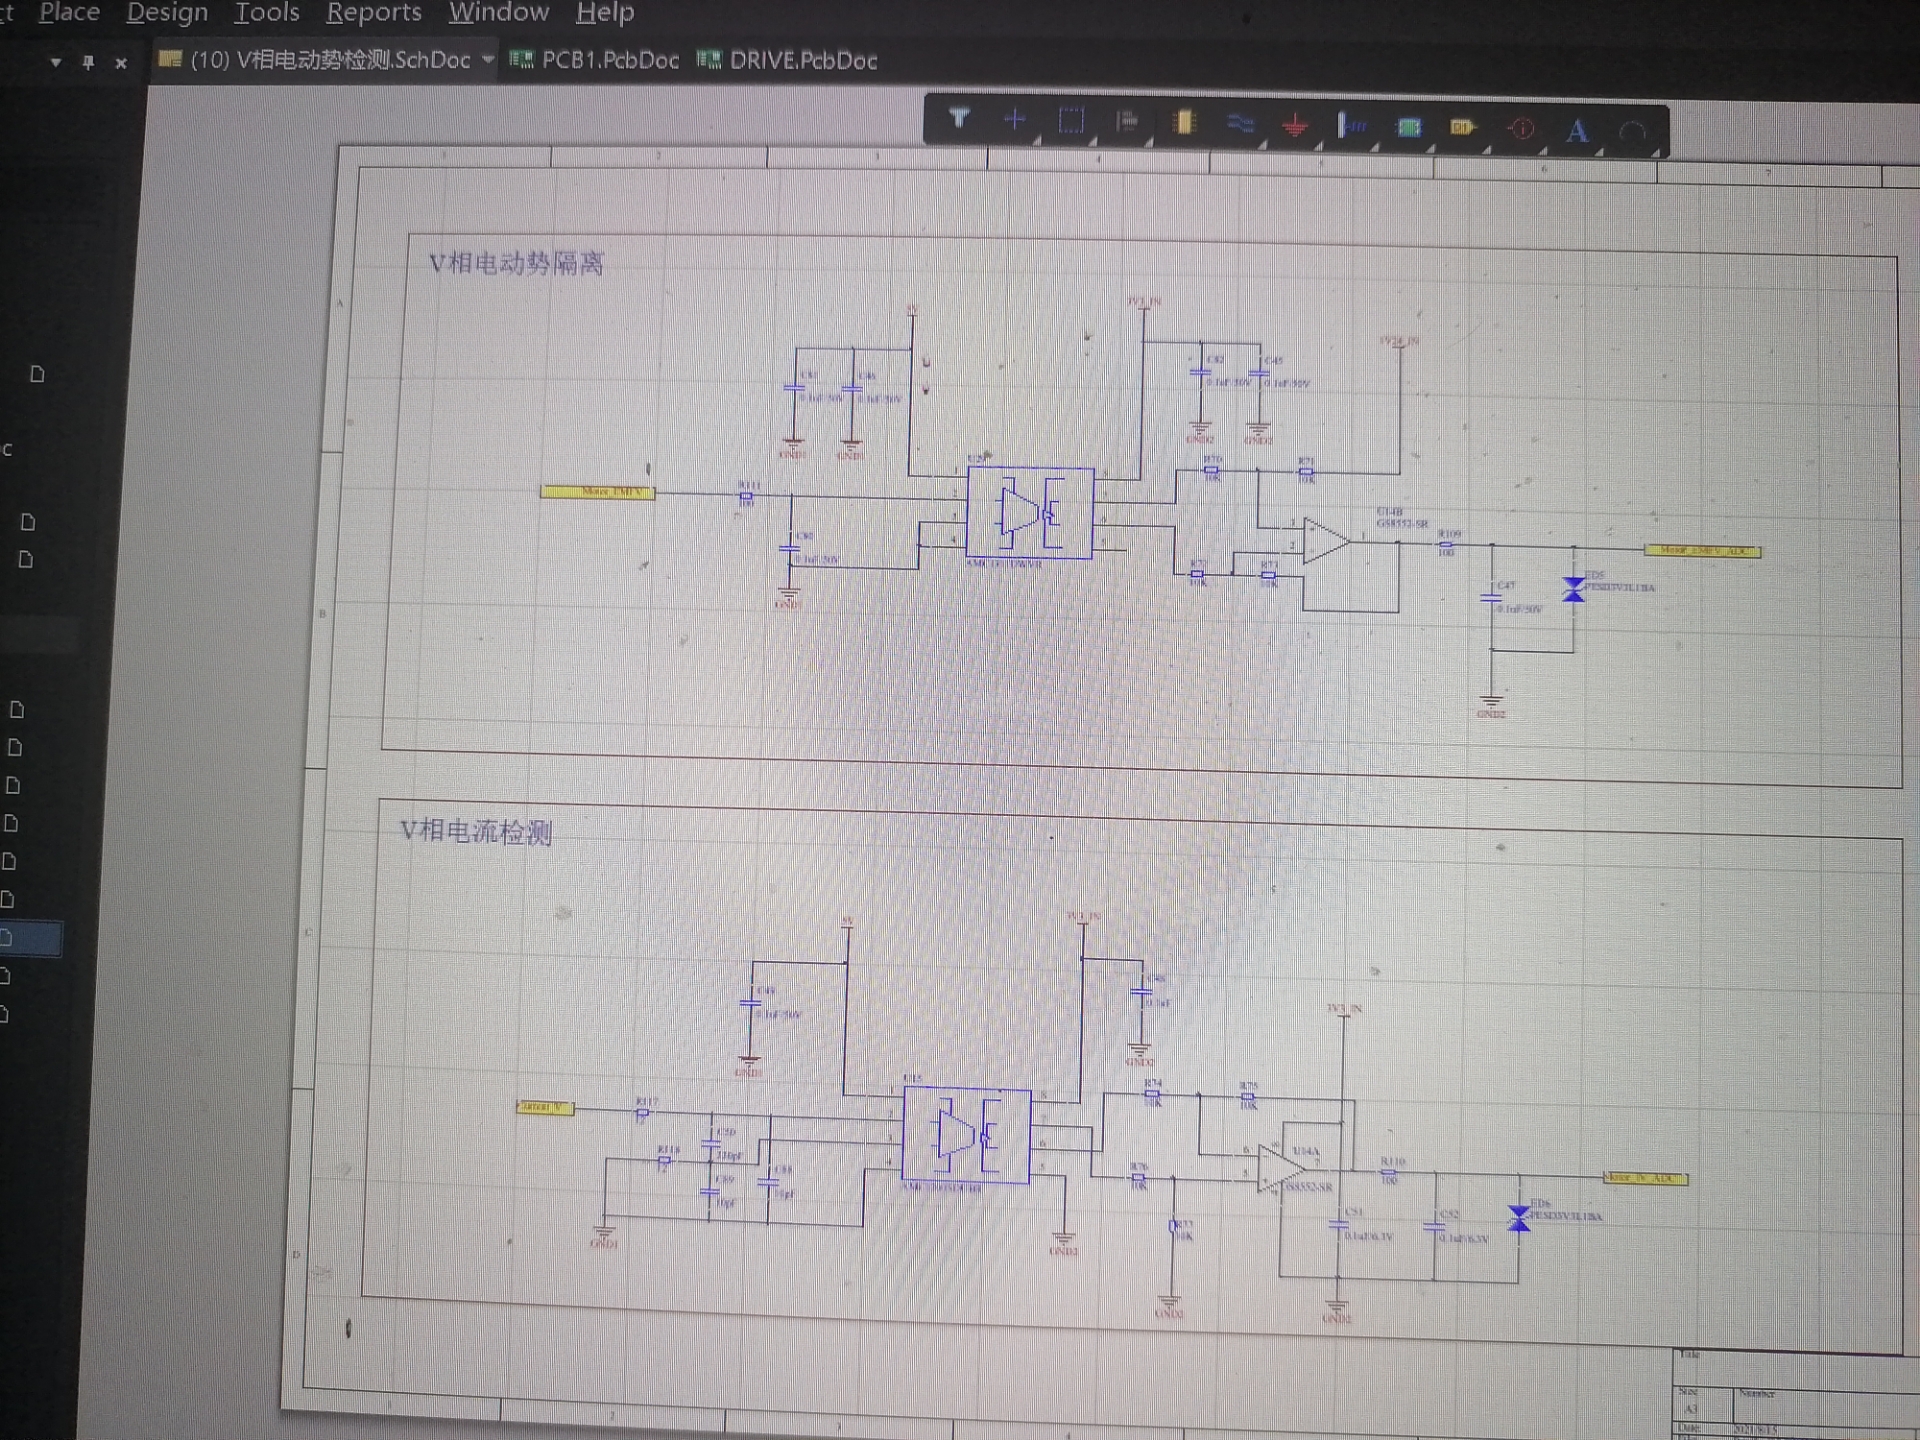
野火无刷电机驱动板pcb,原理图,电源电压检测,电机电流检测,pwm控制信号最近在研究电机驱动相关的项目,野火无刷电机驱动板着实吸引了我。今天就来和大家唠唠这块驱动板涉及的PCB设计、原理图,以及其中电源电压检测、电机电流检测和PWM控制信号这些关键功能。
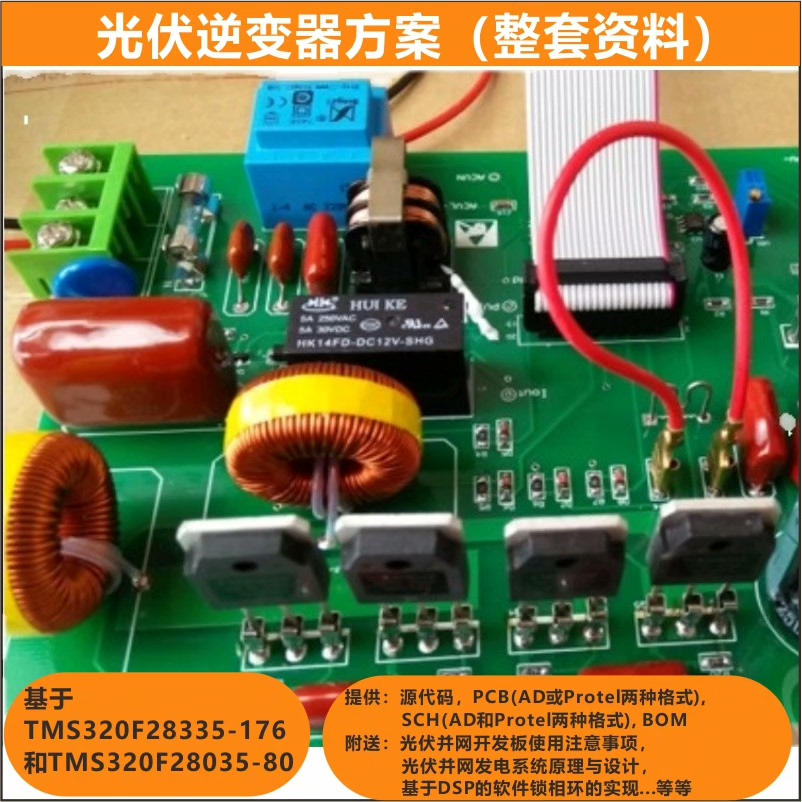
本文深入剖析一套运行于德州仪器(TI)TMS320F28335 数字信号控制器(DSC)平台上的光伏逆变器控制软件系统。该系统融合了DC-DC 推挽变换与DC-AC 正弦脉宽调制(SPWM)逆变两大核心功能,支持离网与并网运行模式,并集成了完善的电压/电流保护机制与最大功率点跟踪(MPPT)算法。文章将从系统架构、关键功能模块、实时控制流程及安全机制四个维度,对代码逻辑进行高阶解读,旨在为相关领域
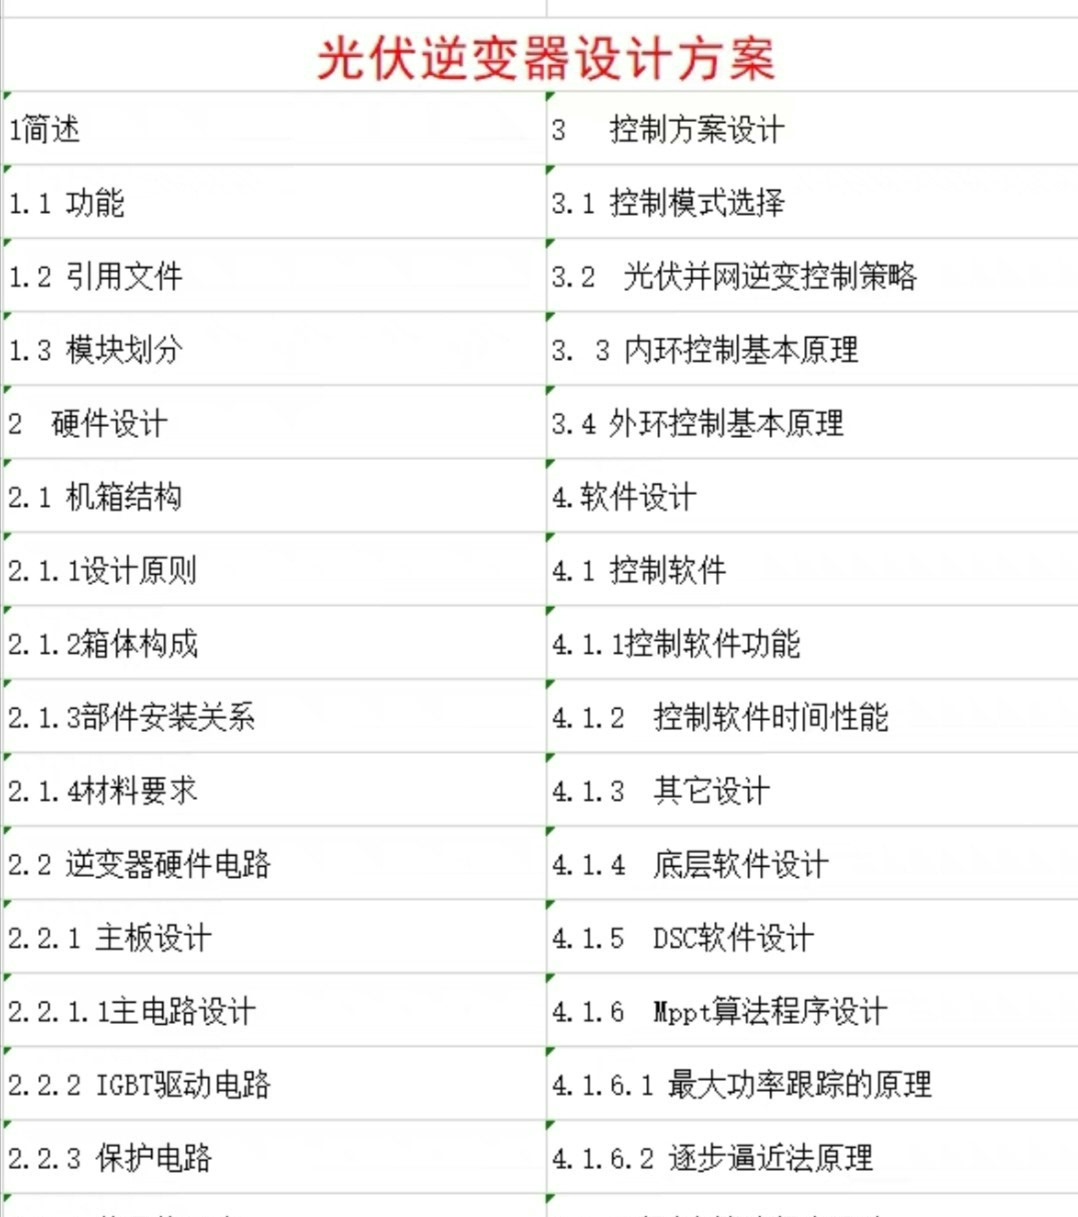
代码里那个ADC采样序列的配置有坑,触发源必须和PWM同步,否则采样的电压电流全是飘的。光伏并网逆变器设计方案,附有相关的matlab电路文件,以及DSP的程序代码,方案、仿真文件、代码三者结合使用效果好,事半功倍。光伏并网逆变器设计方案,附有相关的matlab电路文件,以及DSP的程序代码,方案、仿真文件、代码三者结合使用效果好,事半功倍。这个模块生成的PWM波要和DSP的ePWM模块对上号,注
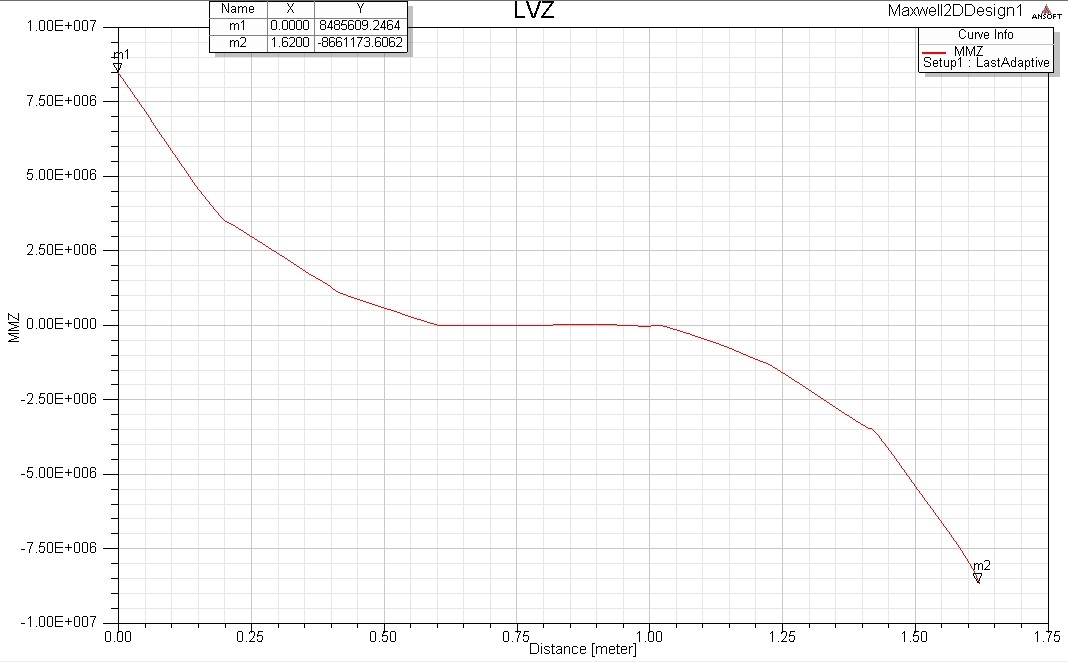
最近帮客户调试高频变压器时,三维参数化建模功能直接让设计迭代效率提升200%——举个真实案例:某光伏逆变器的平面变压器项目,用Maxwell脚本批量修改线径和层间距参数,半小时就完成了传统软件需要两天的手动调整。各类工频和高频变压器,电感,电容器ansys静磁场,涡流场,瞬态场 maxwell, 和simplorer 联合仿真。各类工频和高频变压器,电感,电容器ansys静磁场,涡流场,瞬态场 m
1]模型简介:使用数值模拟软件COMSOL,复现论文(年庚乾,陈忠辉,周子涵等.基于双重介质模型的裂隙岩质边坡渗流及稳定性分析[J].煤炭学报,2020,45(S2):736-746.),建立二维边坡模型,使用2个Richards方程构建裂隙孔隙双重介质模型,分析了不同降雨强度(2mm/h、20mm/h)下边坡降雨入渗及渗流规律,并使用局部安全系数(LFS)分析边坡稳定性。改完这三个边界,模型就像

本项目是基于STM32G474微控制器实现的400W微型逆变器控制系统,通过精准的硬件外设配置与软件逻辑设计,实现直流到交流的电能转换,同时具备完善的参数监测、故障保护与数据交互功能,适用于分布式光伏并网、小型储能系统等场景,为低压直流电源提供高效、稳定的交流电能输出解决方案。本基于STM32G474的400W微型逆变器代码,通过完善的硬件外设配置、精准的数据采集与处理、可靠的故障保护机制,实现了
