


- @2601_94869028


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
具身智能 #大模型 #世界模型 #人工智能。

数字孪生、具身智能、世界模型三者交叉
具身智能的落地,离不开高效、稳定的AI平台支撑,而ROS(机器人操作系统)+边缘计算的组合,是当前具身智能平台设计的主流方案——ROS负责多模块协同和硬件对接,边缘计算负责本地实时数据处理,两者结合,既能满足具身智能“实时交互、自主决策”的核心需求,又能降低开发难度、提升部署效率。实战总结:基于ROS+边缘计算的具身智能平台,核心是“模块化开发、高效协同”,ROS负责模块联动和硬件对接,边缘计算负
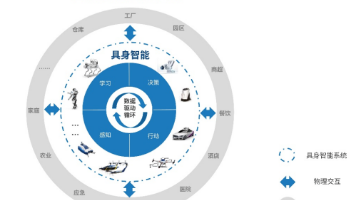
具身智能的落地,核心是“感知准确、决策合理、平台高效”,三者缺一不可,其中感知模块负责“看清世界”,决策模块负责“思考判断”,AI平台负责“协同落地”。比如,机器人导航场景中,通过摄像头(视觉)识别障碍物,通过激光雷达(距离)测量障碍物距离,通过惯性传感器(IMU)感知自身姿态,三者融合后,可提升导航的准确性和稳定性。具身智能的核心技术落地,关键在于“多实操、多调试”,开发者可结合本文分享的技术要
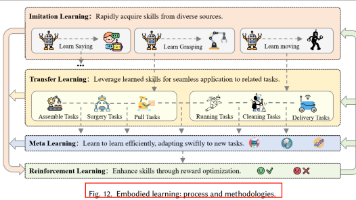
不同于传统虚拟AI,具身智能强调“具身感知+自主行动”,通过搭载传感器、执行器的物理载体,实现与真实环境的实时交互、自主决策,广泛应用于机器人、智能穿戴、工业巡检等领域。具身智能是指具备物理实体载体,能够通过传感器感知环境、通过执行器作用于环境,结合AI算法实现自主学习、自主决策的智能系统,其核心区别于传统AI的“虚拟性”,强调“物理嵌入性”和“实时交互性”。具身智能的实现并非单一技术的作用,而是
大模型#具身智能#人工智能#数字孪生。

大模型#具身智能#人工智能#数字孪生。
具身智能 #大模型 #世界模型 #人工智能。
人工智能 #具身智能 #智能体 #世界模型。
数字孪生、具身智能、世界模型三者交叉