- @2509_94268297


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
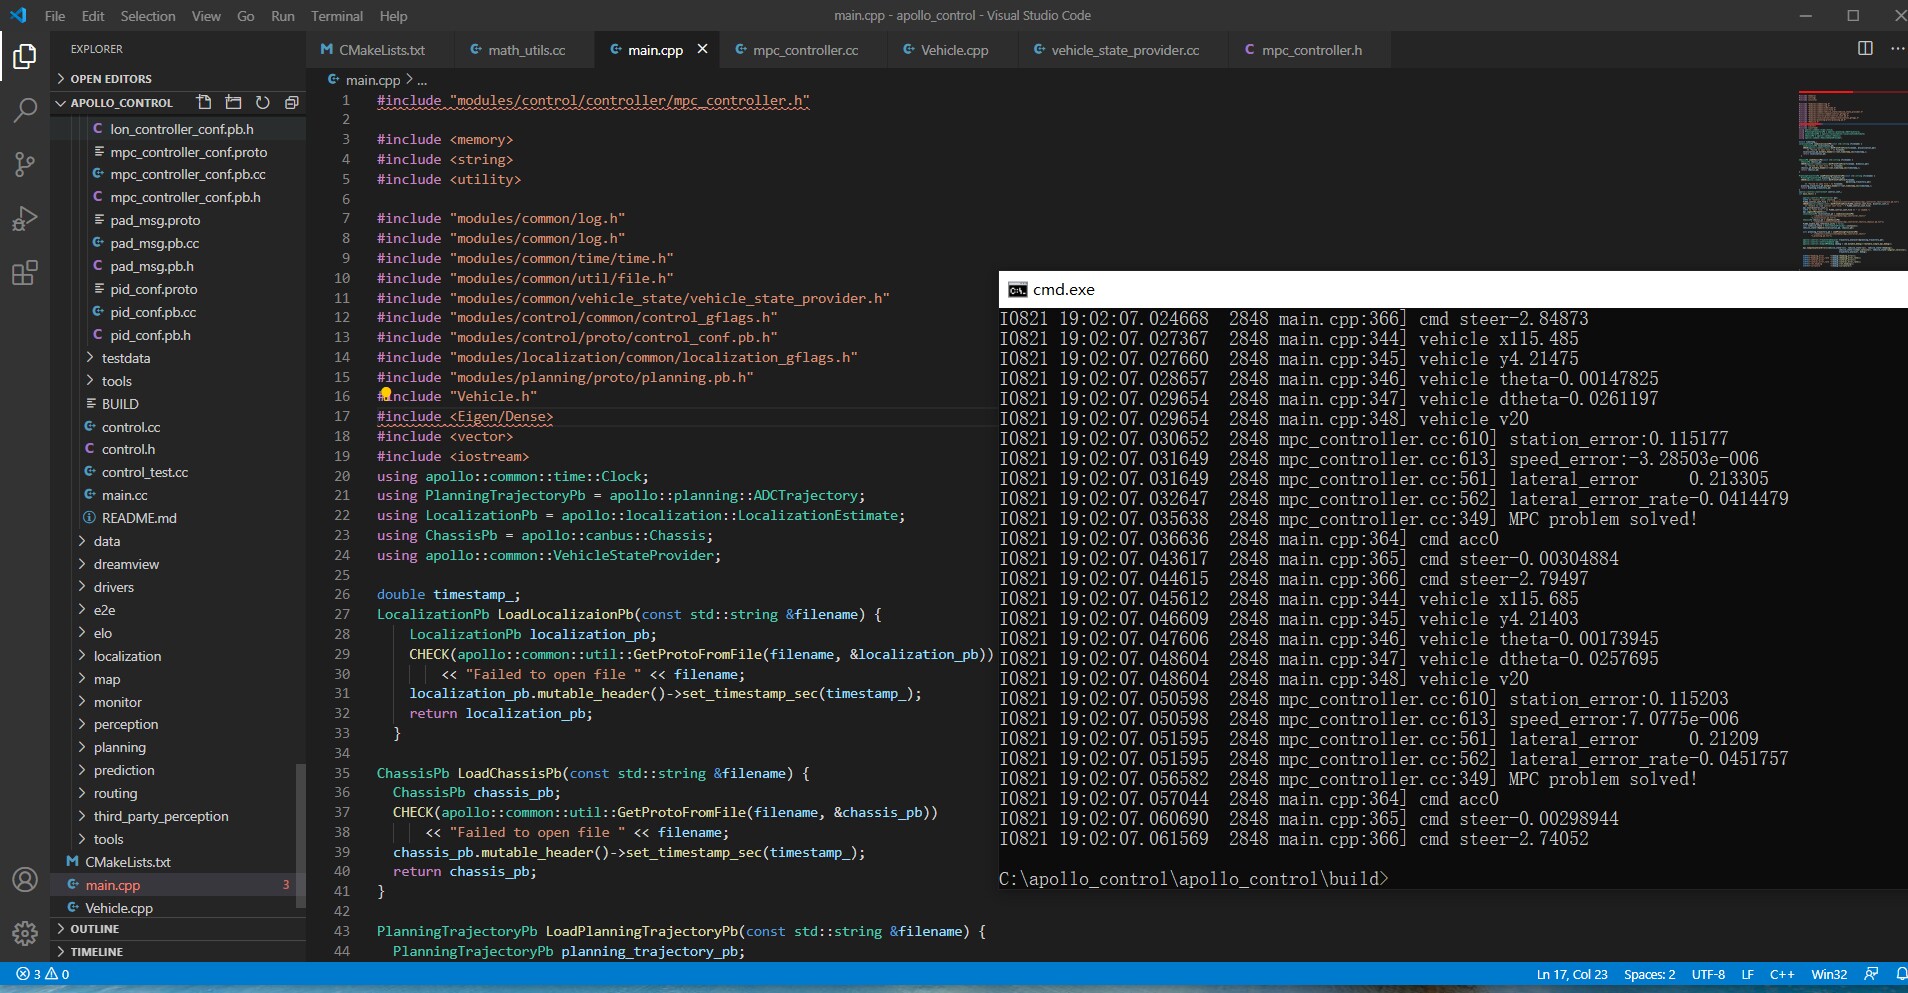
配置SFunction时注意采样时间必须和Apollo的control周期对齐,我设的20ms结果CarSim抽风似的报错,改成50ms瞬间老实。调试时发现车辆突然鬼畜加速,查了半天发现没做单位转换,直接拿0.8当加速度使,结果车跟打了鸡血似的。编译时最崩溃的是boost库版本冲突,明明预编译包带了1.72版本,系统PATH里却有个陈年老boost。基于windows平台,所有依赖的库有预编译好的
plc转web API服务器框架源码。集成iot,web api服务,这套带码是通过C#编写集成IOCP高性能高并发优势服务器服务源码。带手机app测试demo源码具体具备功能如下:1、具备EF6+mssql数据库功能,可更改为MYSQL或SQLITe.2、自带WEB API服务,抛弃IIS支持。用户可以通过WEB前端直接读取远程设备数据以及下发控制指令。

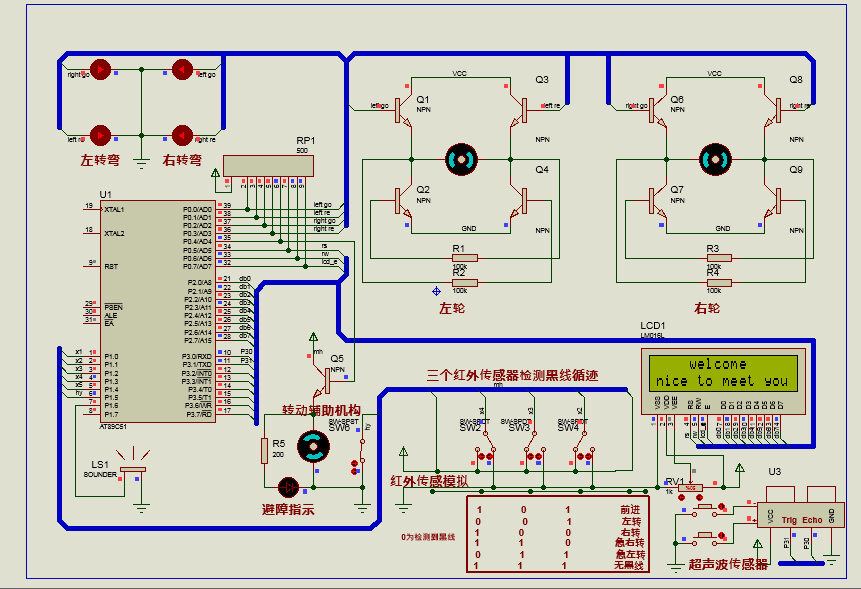
避障中的传感器检测到信号输出到STC89C52单片机,电机驱动模块改变电机的状态,实现智能行驶,同时要加入测速电路将小车行驶时的速度检测出来并且显示在屏幕上。避障中的传感器检测到信号输出到STC89C52单片机,电机驱动模块改变电机的状态,实现智能行驶,同时要加入测速电路将小车行驶时的速度检测出来并且显示在屏幕上。为了更好地完成此设计任务,我们使用了四轮车,该四轮车由四个直流电机进行驱动,从而调节
永磁同步直线电机PMLSM矢量控制滑模控制SVPWM仿真模型(有参考文献)外环控制器:分别采用PI控制器与滑膜控制器可以看到实际输出直流电压值可以无静差跟踪给定值,且响应迅速,三相电流波形较好有参考文献看图在电机控制领域,永磁同步直线电机(PMLSM)因其高效、高精度等特性,受到了广泛关注。矢量控制作为一种先进的电机控制策略,能实现对电机转矩和磁通的解耦控制,提升电机性能。而滑模控制(SMC)以其
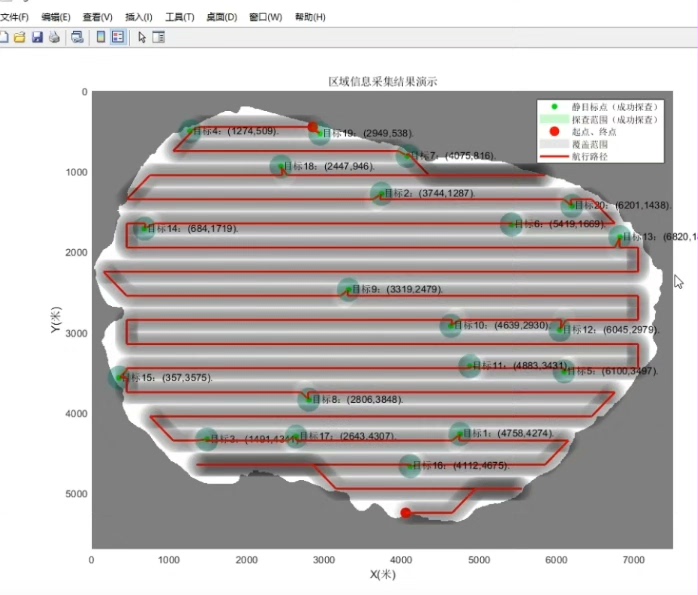
无人机覆盖搜索路径规划无人机搜索目标路径规划无人机侦查路径规划对未知区域进行覆盖搜索,并且寻找目标matlab代码有详细注释,可快速上手。在现代科技领域,无人机的应用愈发广泛,其中覆盖搜索与目标寻找的路径规划任务极为关键。无论是在灾难救援中寻找幸存者,还是在广袤区域执行侦查任务,高效的路径规划都能让无人机发挥最大效能。
Amesim学习资料,大厂amesim培训模型,HEV热管理 电池热管理方面学习资料 欢迎学习在新能源汽车(尤其是混合动力电动汽车 HEV)的发展浪潮中,热管理系统对于车辆性能和电池寿命起着至关重要的作用。而 Amesim 作为一款强大的多领域系统仿真软件,为 HEV 热管理以及电池热管理的研究与开发提供了卓越的平台。今天就来给大家分享下相关的学习资料,以及大厂在 Amesim 培训模型方面的一些
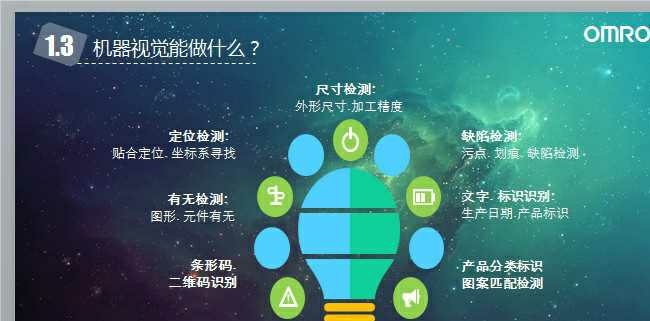
这段代码有意思的地方在VisionHub的simulation_mode,不用接真实硬件就能跑检测流程。FH的仿真引擎能根据板子类型生成带随机缺陷的模拟图像,这对调试算法参数巨方便。跑下来FH能比FZ快3倍左右,秘密在于FH用了GPU加速。这种虚实结合的操作能在不中断产线的情况下测试新算法,搞过现场调试的都知道这有多香。FH不仅兼容FZ的所有功能,还多了个NNProcessor模块。再对比下FZ和
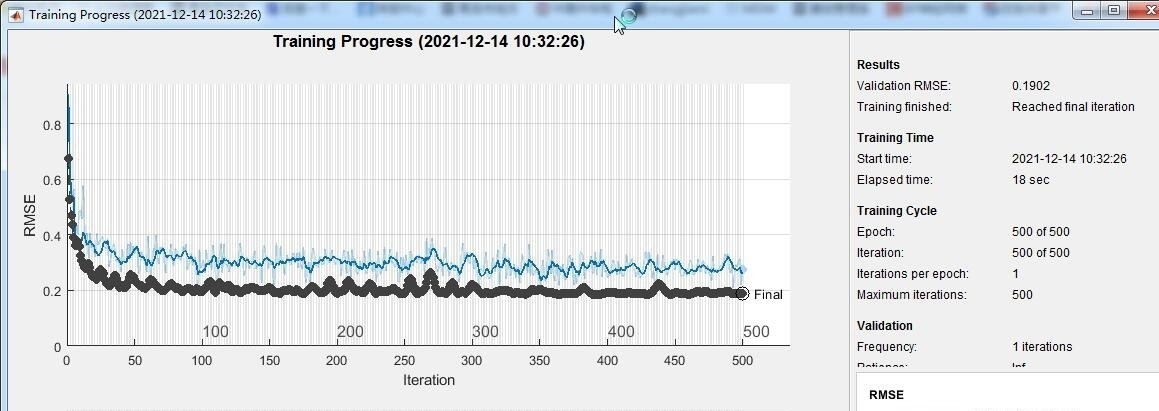
比如在第15代粒子群迭代时,突然有个粒子尝试用48个LSTM单元配0.005的学习率,这个组合在传统网格搜索里根本不会被考虑,结果验证集误差反而比常规参数低12%。大部分教程里都是拍脑袋定的参数:随便选个128个LSTM单元,学习率0.001。比如LSTM单元数用2的指数级增长,这样粒子每移动一步相当于参数翻倍,比线性缩放更符合神经网络参数的特性。咱们要优化的参数主要是LSTM隐藏层单元数(16-
LabVIEW的视觉模块藏着不少宝贝,IMAQ Read CSV Data配合图像采集卡,分分钟把MNIST数据集转成768KB/张的灰度图。实测发现,用LabVIEW的Parallel For Loop做批量训练,8层网络跑100 epoch比TensorFlow快15秒。需要的老铁评论区吼一声,咱们搞工业自动化的,就该用最硬的工具干最野的AI!这套系统在半导体工厂跑了三个月,误检率比Pytho
有次验收时甲方拿着风速记录说我们系数取低了,结果调出结构基频测试数据——比计算值高了15%,虚惊一场原来是施工队混凝土基础超配了。要么用8mm板,要么在加强圈上动脑筋。后来我们搞了个损招——在仓壁不同高度贴应变片,卸料时实时监测,还真逮到过局部应力超限30%的情况。这个算法里藏了个冷知识:当加强圈间距小于计算值时,仓体刚度其实是由加强圈主导的。说到底,常压容器核算就像在豆腐上雕花,既要满足规范白纸