- @2504_94287181


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
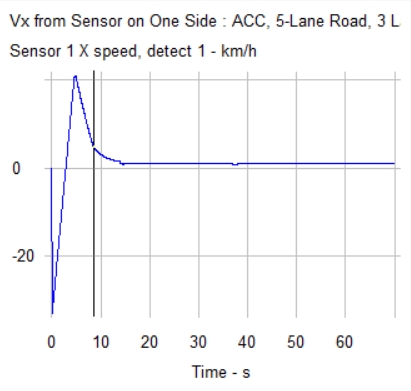
通过MPC、Carsim和Matlab的联合应用,我们可以实现一个高效且精确的车辆自适应巡航控制系统。MPC通过预测系统未来的行为来优化控制策略,Carsim提供了精确的车辆动力学仿真,而Matlab则提供了强大的数值计算和控制算法设计工具。这三者的结合,使得ACC系统能够在复杂的交通环境中保持安全距离,并提供舒适的驾驶体验。在未来,随着智能驾驶技术的不断发展,MPC和其他先进控制方法将在车辆控制
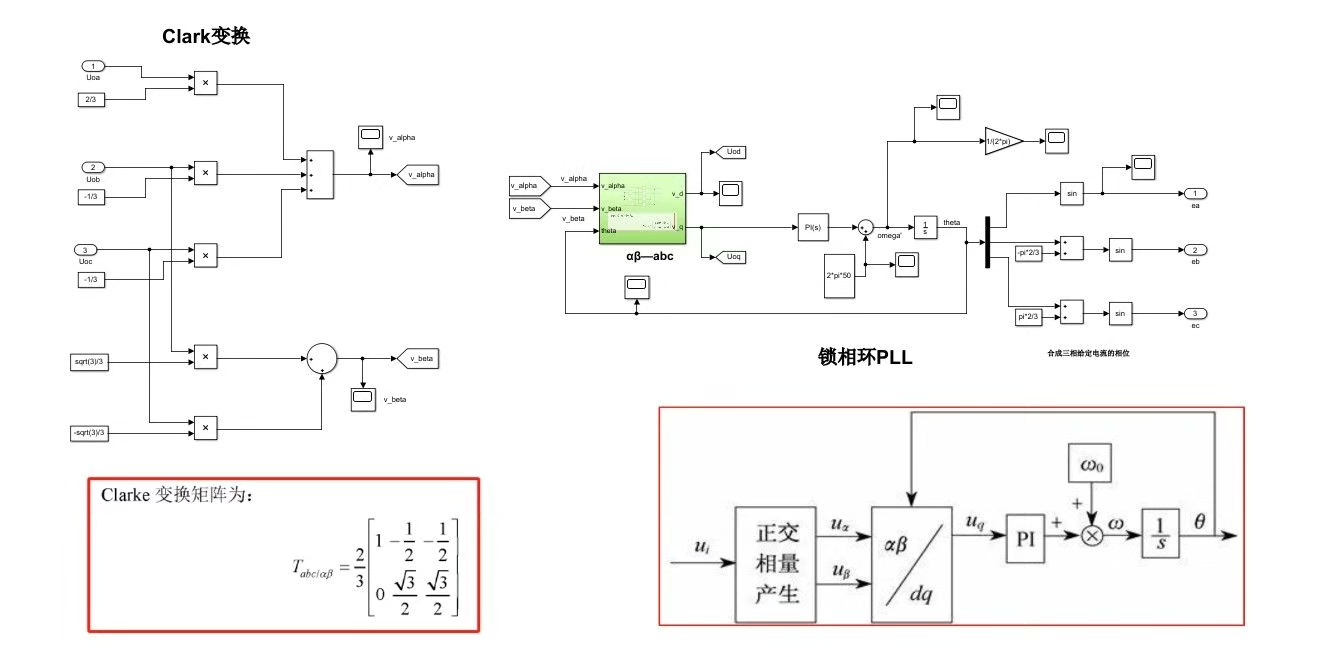
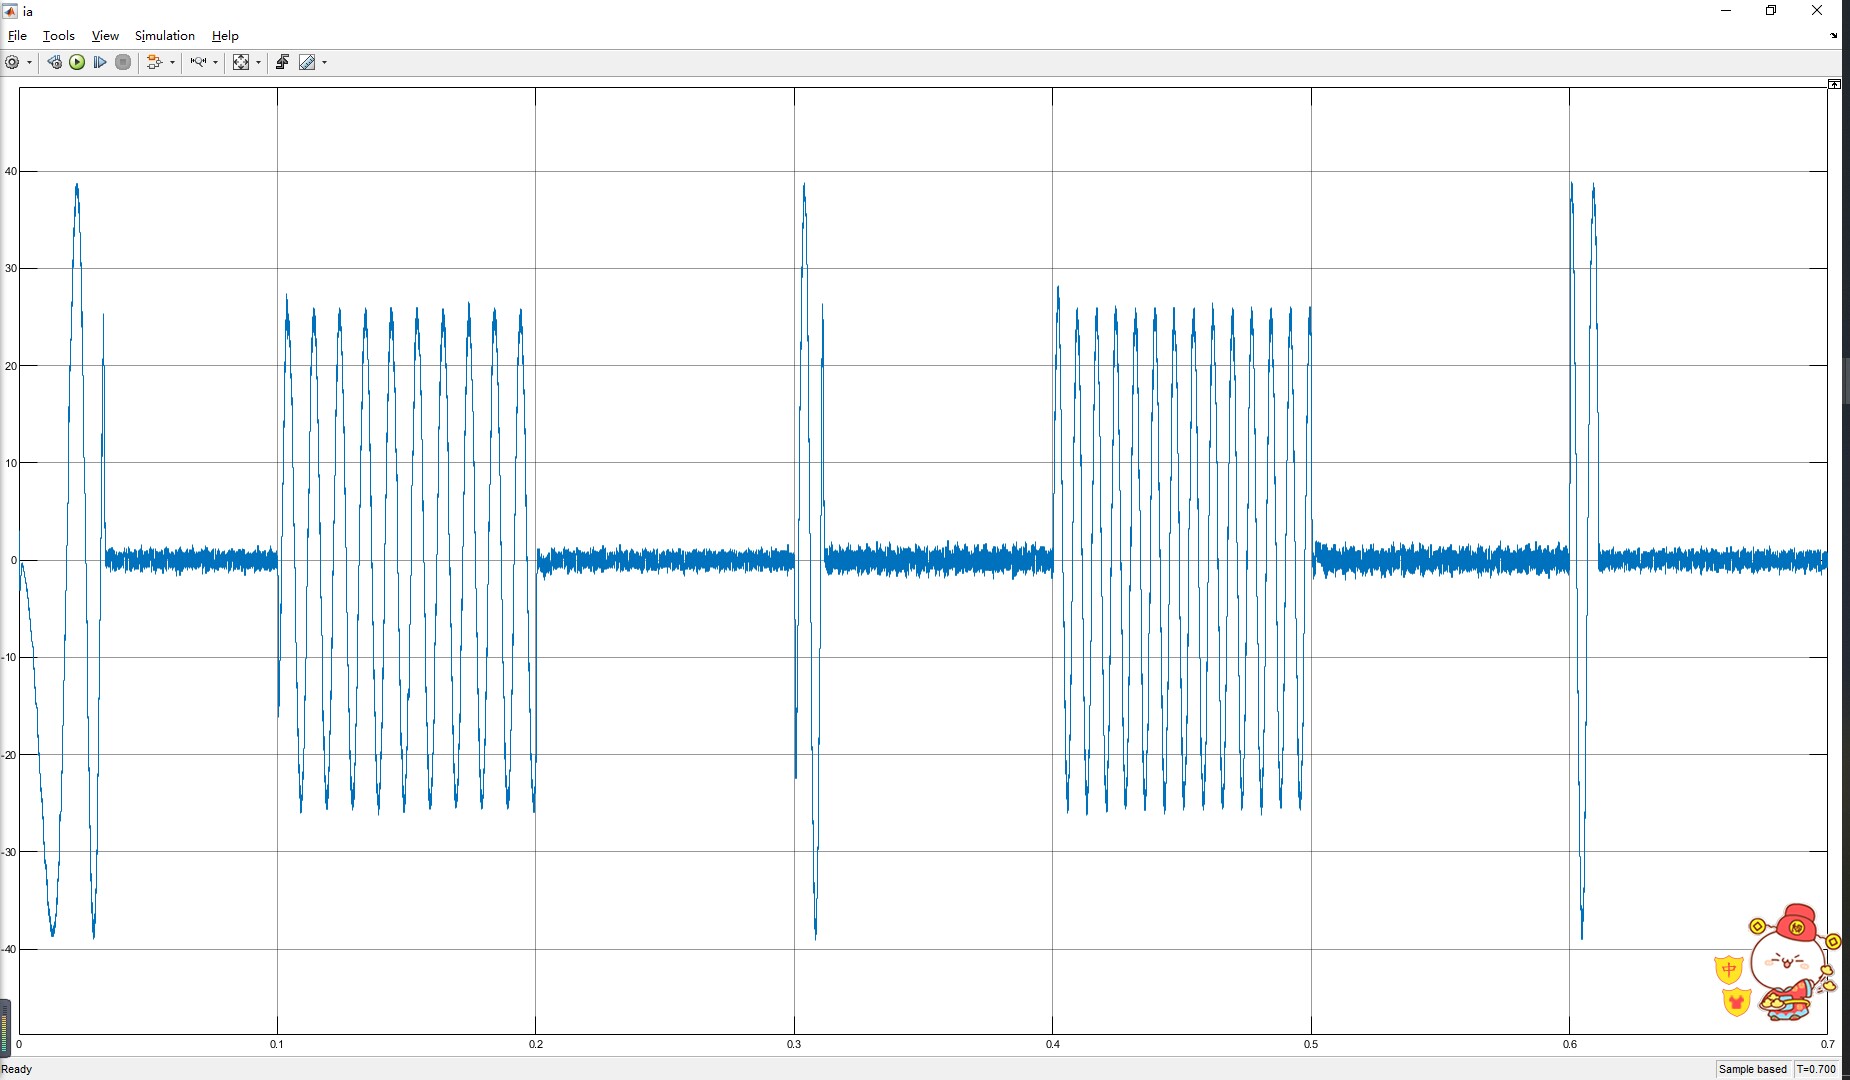
调参有个土方法:先把积分系数设0,比例系数从0.1开始往上加,直到电压开始抖动,再往回退20%加积分。重点在滞环宽度设定——0.2A到0.5A之间最稳,太小了开关频率飙升,太大了电流畸变。这维也纳整流器的仿真模型折腾了我三天——核心就俩闭环:电压环当指挥员,电流环当突击队。直流母线电压要么像过山车,要么响应慢得像树懒。调完参记得喝口水——因为接下来要盯着示波器看一整天,确保每个开关时刻的电流误差都
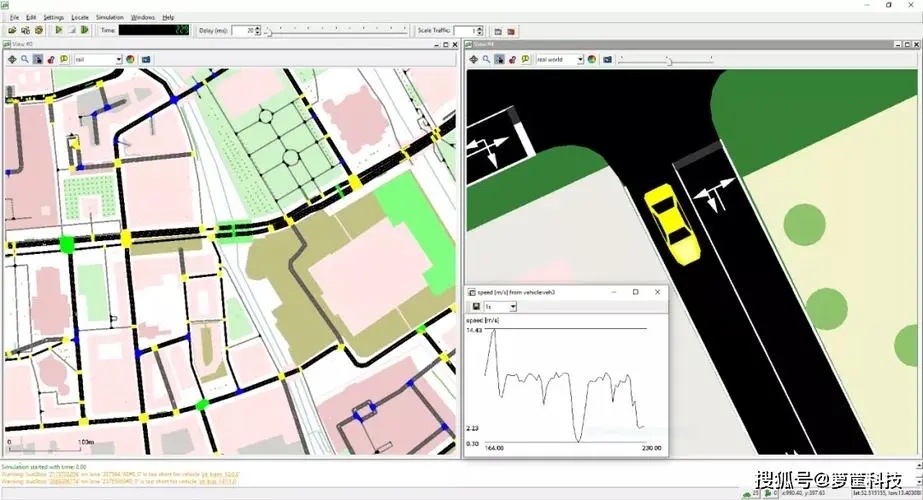
sumo/carla/自动驾驶联合仿真 安装 配置 /教程/开发/驾驶模拟/强化学习/轨迹预测/轨迹规划在自动驾驶领域的研究与开发中,联合仿真起着至关重要的作用。SUMO和CARLA作为两款强大的仿真工具,它们的联合使用能够为自动驾驶技术的研究带来诸多便利,从驾驶模拟到强化学习,再到轨迹预测与规划,都能在这个联合仿真环境中大展拳脚。今天,就来详细聊聊SUMO、CARLA与自动驾驶联合仿真的安装、配
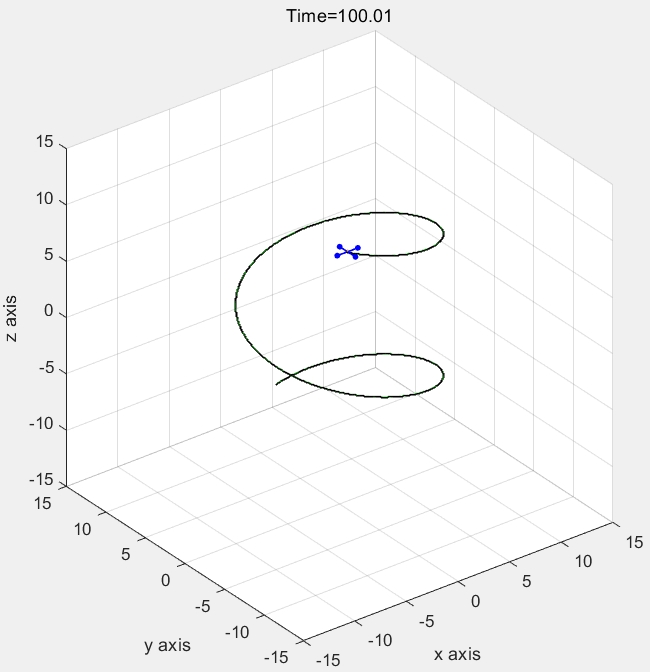
三维四旋翼无人机轨迹跟踪控制仿真程序基于MATLAB中Simulink和.m脚本文件仿真三种控制方法:[1] PD[2] 反步法(Backstepping)[3] 滑膜控制(Sliding Mode)最近在研究无人机控制相关内容,今天就来聊聊基于MATLAB的三维四旋翼无人机轨迹跟踪控制仿真程序,这里涉及到PD、反步法(Backstepping)和滑膜控制(Sliding Mode)三种控制方法,
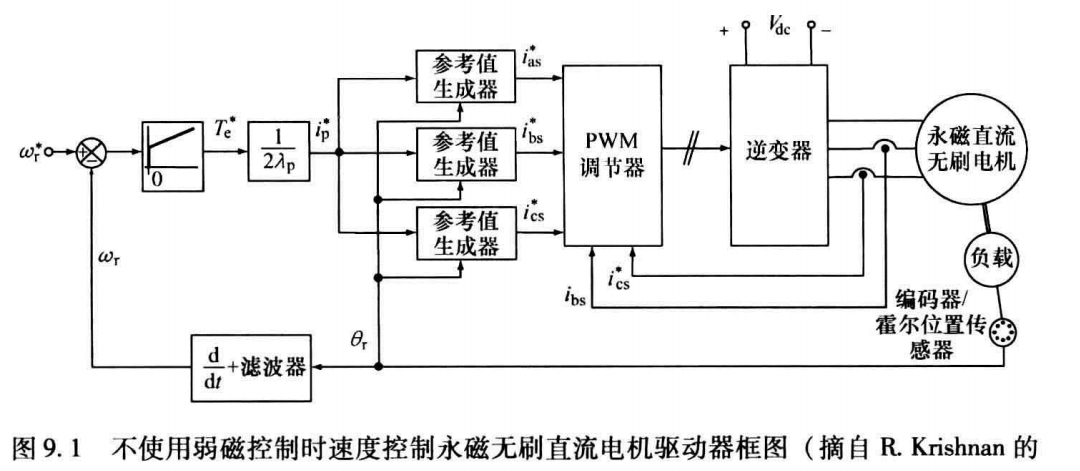
这段看似简单的换相代码藏着三个魔鬼细节:MOS管死区时间处理被故意省略(实际要用硬件互锁),相位切换时的反电动势尖峰,以及那个神秘的direction变量——它会在传感器故障时触发容错模式,后面会讲到。在机器人关节和无人机螺旋桨的驱动中,无刷直流电机的二二导通控制堪称"老司机玩漂移"——既要精准又要够野。滞环电流控制就像给电机装了个智能空调,永远在"太热"和"够凉"之间反复横跳。无刷直流电机电机,
永磁同步模型电流预测控制+滑模控制!滑膜控制器采用新型趋近律与扰动观测器结合,提高系统鲁棒性和稳态特性。电流环采用预测控制双矢量改进算法。含有对应学习文献永磁同步电机(PMSM)的控制性能一直是电机控制领域的研究热点,尤其是在高精度、高鲁棒性要求的工业应用中。本文将结合永磁同步电机的电流预测控制和滑模控制,探讨一种改进的控制策略,并尝试通过代码实现和分析来验证其有效性。
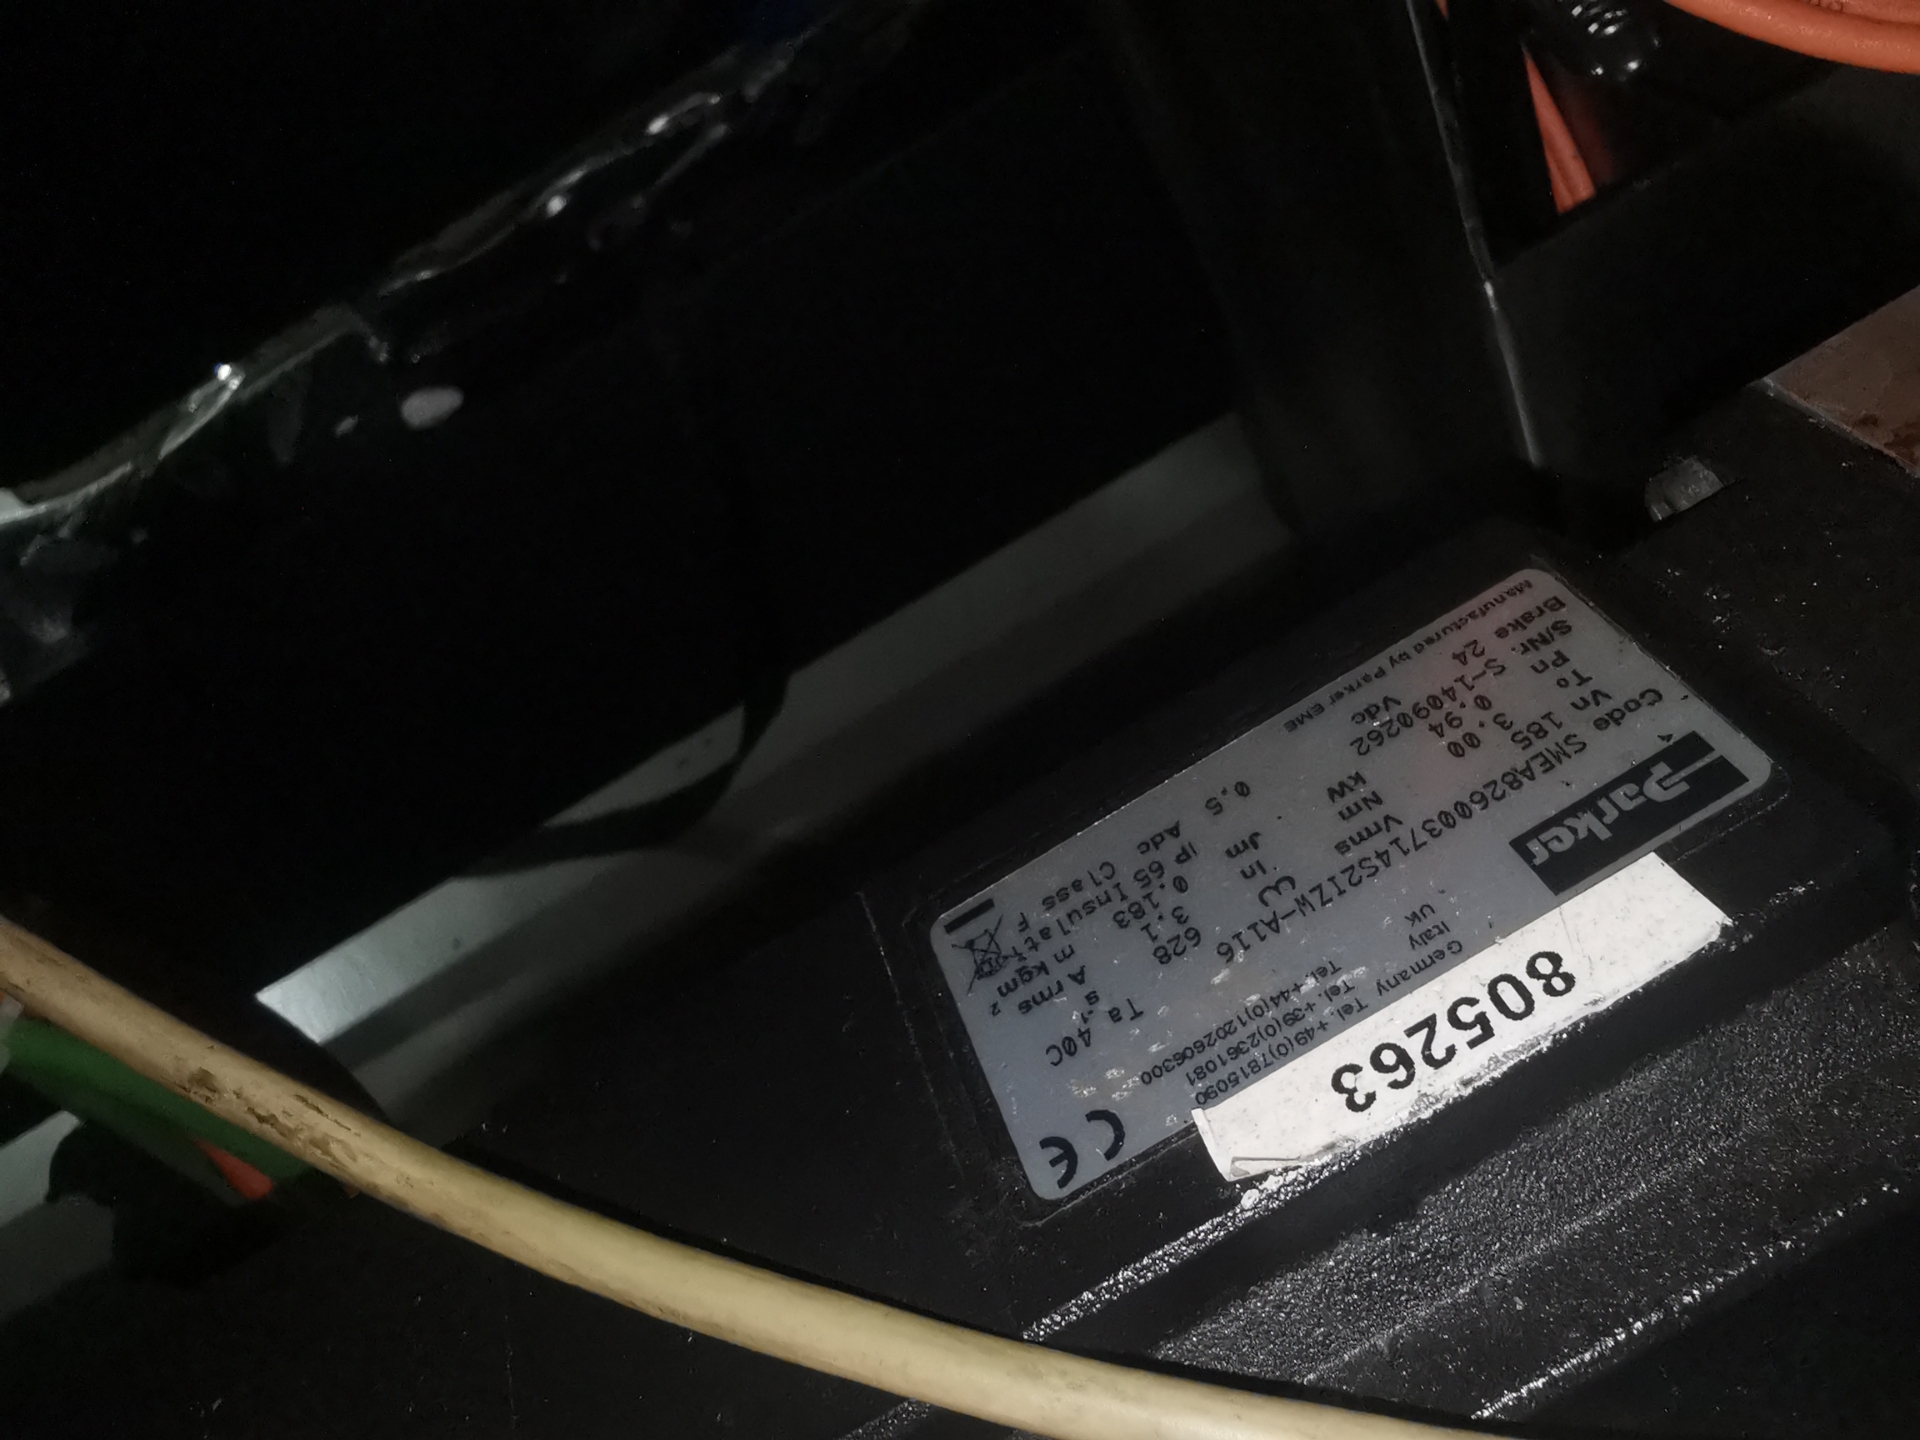
最后送大家一个祖传的调零口诀:"三短一长找脉冲,两快一慢对相位,正反微调看波形,锁定瞬间记位置"。调零方法极其简单,但又与众不同.可以调各种协议西克,海德汉endat,biss-c,施曼,多摩川,尼康,SSI,山洋私有,三菱私有,安川私有,松下私有,多摩川私有等各种协议.对于各种进口品牌伺服电机都可以如:西门子,力士乐,abb,keb,多摩川,法那科,伦兹等所有的最新私有协议或接口的都支持。即使我
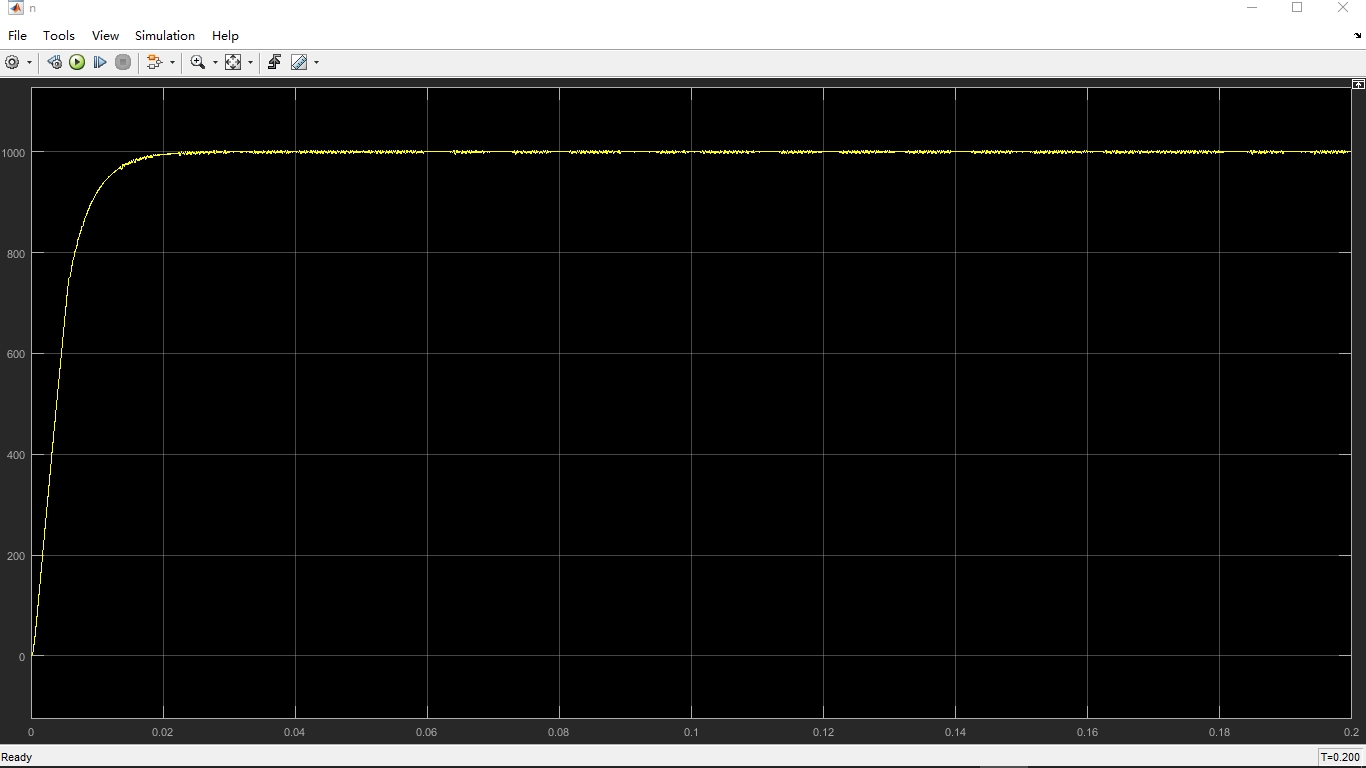
这段代码实现了滑模观测器的核心逻辑。重点看sign函数的使用——这就是滑模控制的灵魂,通过符号函数强行把误差拉到滑模面上。参数K的选取直接决定观测器性能:K太小会导致跟踪滞后,太大会引入高频抖振。直接上干货,咱们今天聊永磁同步电机滑模观测器(SMO)的仿真实现。滑模观测器这东西在无感控制里算是扛把子级别的存在,核心就一句话:用误差驱动系统状态强行滑向预设的滑模面。别急,先看仿真模型怎么搭。转速上升
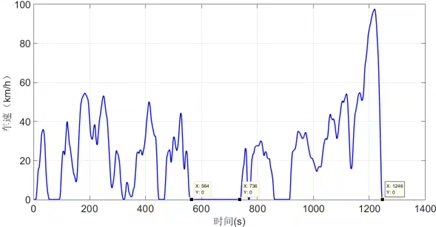
工况合成算法源程序,用于新能源汽车大数据行驶车速数据的特征工况提取。全部采用MATLAB脚本编写。能够换其他大数据车速-时间完成自动化工况合成结果,绘制对比图,输出工况合成结果等。带参考文献,程序解释说明等资料。设计基于马尔可夫链的工况合成算法。基于回归分析设计了工况合成的统计学指标选择方法。提出基于停车时间实现循环工况划分的方法,得到原始工况数据的各统计学指标和车速–加速度联合概率密度,作为合成
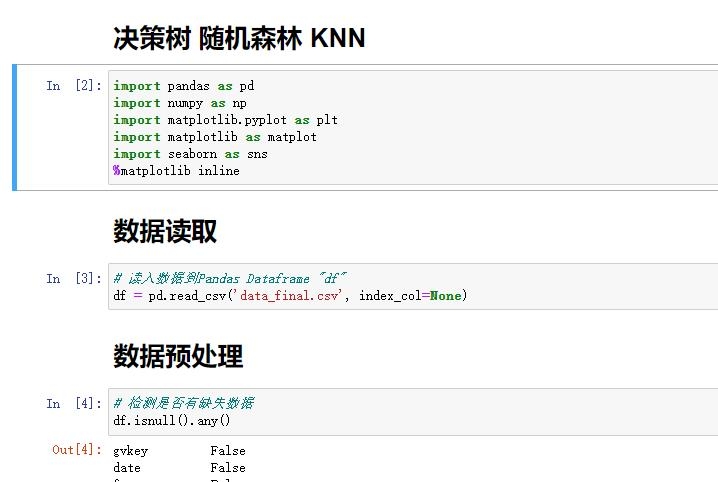
这里的n_estimators控制树的数量,实测超过100棵后提升有限。随机森林的魔法在于双重随机性——随机选取样本(bootstrap)和随机选择特征,这种设计让模型兼具多样性和鲁棒性。这三个算法构成了机器学习的基础武器库,掌握它们就拿到了打开分类世界的钥匙。今天咱们用Python的sklearn库,边撸代码边聊它们的实战技巧。max_depth这个参数特别有意思,设置太小会导致欠拟合,太大又容