

写文章


- @2301_78593694


简介
该用户还未填写简介
擅长的技术栈
未填写擅长的技术栈
可提供的服务
暂无可提供的服务
一篇文章带你弄懂Yolov1目标检测算法原理
在传统的分类任务中,我们输入图像,经过CNN,输出类别在目标检测中,我们需要进行目标位置的检测,并输出分类结果yolo作为一个单阶段的目标检测算法,将位置的检测与分类同时进行,即同时输出x,y,w,h,c,p同时,yolo算法将目标检测问题看成一个回归问题,可以在同一个神经网络中同时预测目标的位置和类别。yolov1的输入图片尺寸为448*448其中他的主干提取部分与分类任务相似,主要区别为最终输
Yolov7目标检测原理与实战
v7与之前的很大不同点:yolov7构建了多个网络结构(具有多个版本)v7的大致架构与v3相似:主干--颈部--头部最先进的实时物体检测器与v4同作者。
卷积神经网路——LeNet、AlexNet、VGG、GoogleNet、ResNet的演变
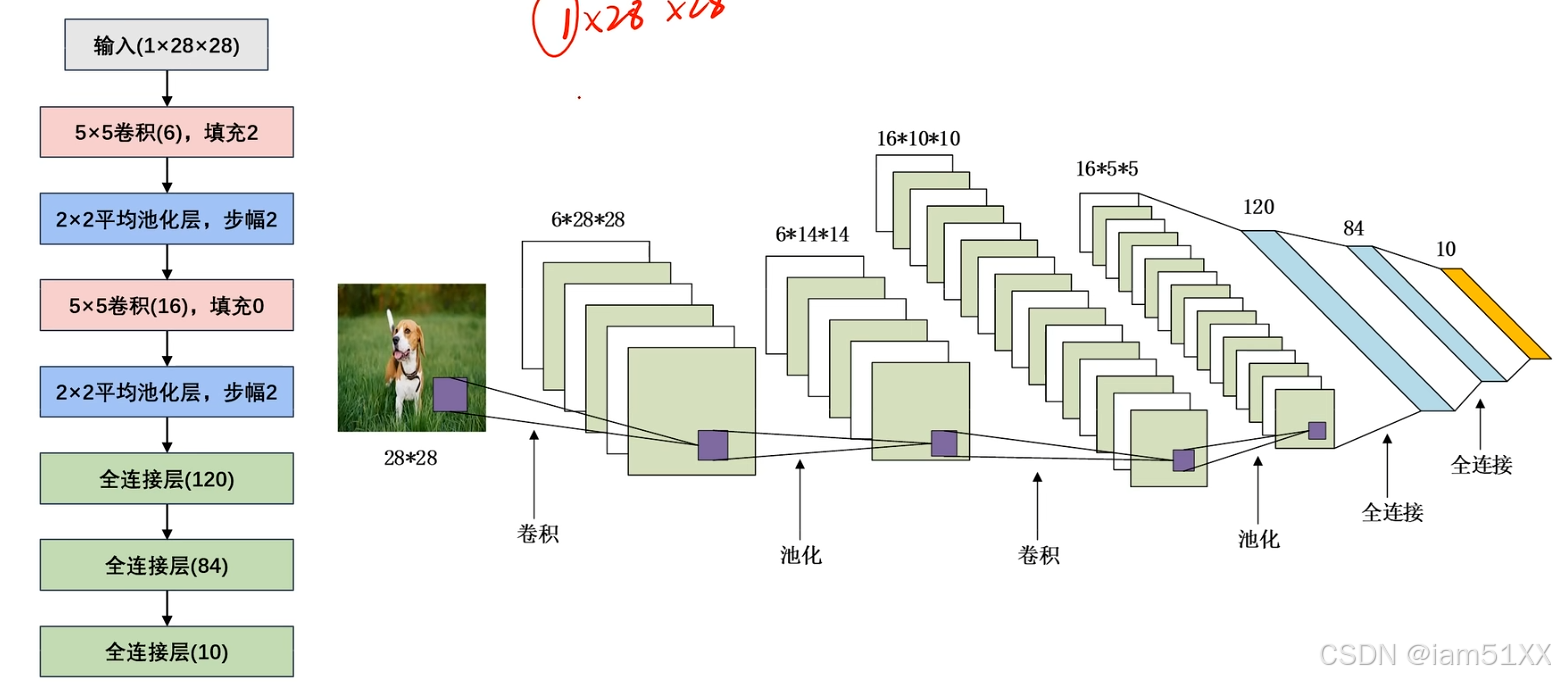
文章介绍了Pytorch框架与经典卷积神经网络,LeNet、ResNet、VGG、GoogLeNet、ResNet。
Yolov7目标检测原理与实战
v7与之前的很大不同点:yolov7构建了多个网络结构(具有多个版本)v7的大致架构与v3相似:主干--颈部--头部最先进的实时物体检测器与v4同作者。
Python学习实战Day4——复刻faster whisper代码+Pytorch环境安装+显卡驱动安装+环境测试
Python学习实战Day4——复刻faster whisper代码+Pytorch环境安装+显卡驱动安装+环境测试

Yolov7目标检测原理与实战
v7与之前的很大不同点:yolov7构建了多个网络结构(具有多个版本)v7的大致架构与v3相似:主干--颈部--头部最先进的实时物体检测器与v4同作者。
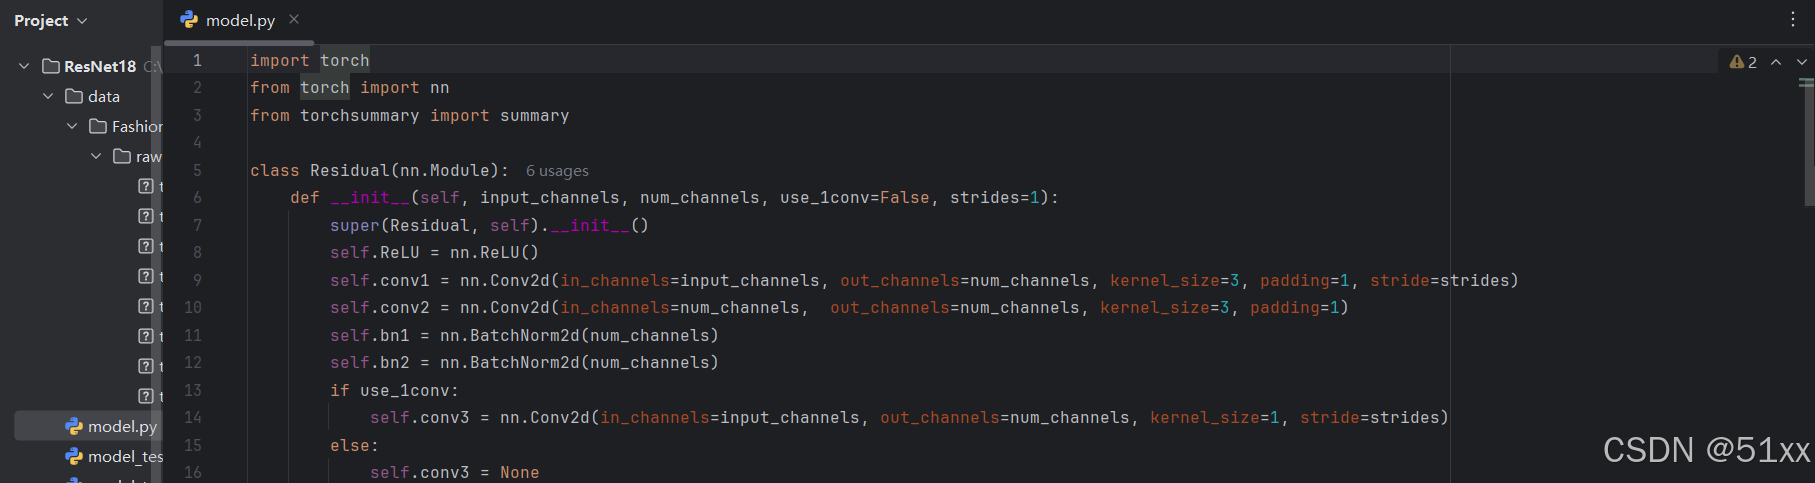
Python学习实战Day10——卷积神经网络代码实战——ResNet18
Python学习实战Day——卷积神经网络代码实战——猫狗分类
到底了