

写文章


- @zmkzmkok


简介
该用户还未填写简介
擅长的技术栈
未填写擅长的技术栈
可提供的服务
暂无可提供的服务
SLAM系列——第一讲 预备知识\[2022.12\]
SLAM系列——第一讲 预备知识\[2022.12\]
SLAM系列——第三讲 三维空间刚体运动[2023.1]
【代码】SLAM系列——第三讲 三维空间刚体运动[2023.1]
SLAM系列——第四讲 李群李代数[2023.1]
【代码】SLAM系列——第四讲 李群李代数[2023.1]
SLAM系列——第五讲 相机与图像[2023.1]
【代码】SLAM系列——第五讲 相机与图像[2023.1]
SLAM系列——第六讲 非线性优化[2023.1]
第六讲 非线性优化
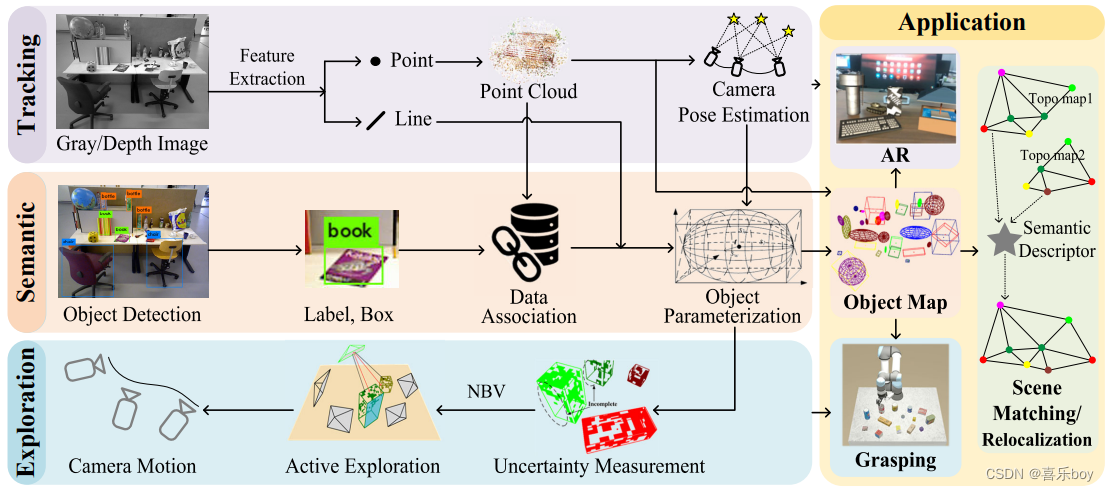
SLAM系列——机器人顶刊T-RO!用于关联、建图和高级任务的物体级SLAM框架
Object SLAM被认为对于机器人高层次感知与决策制定越来越重要。本文提出一个综合的object SLAM框架,该框架专注于基于object的感知和面向object的机器人任务。首先,我们提出了一种集成数据关联方法,用于通过结合参数和非参数统计测试来关联复杂条件下的对象。此外,我们提出基于iForest和线对齐的对象建模的离群鲁棒质心和尺度估计算法。然后由估计的通用对象模型表示轻量级和面向对象
SLAM系列——ORB_SLAM2
解决方法:在LocalMapping.cc, System.cc, Tracking.cc, LoopClosing.cc, Viewer.cc, stereo_euroc.cc, rgbd_tum.cc, mono_tum.cc, mono_kitti.cc, stereo_kitti.cc, mono_euroc.cc文件中加入#include ORB-SLAM2编译时报错‘usleep’ w

Docker在Windows环境无法启动GUI程序(ROS2)
Windows用户劝退篇!建议使用Linux/Mac操作Docker。
CV系列——什么是backbone主干网络? yolo系列faster rcnn系列, ssd都用什么backbone主干网络?\[2025.11\]
【代码】CV系列——什么是backbone主干网络?yolo系列faster rcnn系列, ssd都用什么backbone主干网络?