


- @zhongguan001


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
在工业遥操作、具身智能和远程机器人作业的落地过程中,力反馈设备早已不再是实验室里的小众工具,而是从“辅助体验”变成了决定操作精度、作业安全与任务效率的核心装备。其中,Geomagic Touch与Touch X作为桌面级力反馈领域的两款主流产品,正在大量进入工业装配、医疗仿真、高危作业遥操作等场景,很多技术团队在选型时都会问同一个问题:两者的核心差异在哪里?

Haption定位是“设计、制造并销售基于力反馈的设备及定制化解决方案”,长期合作伙伴包括Dassault Systèmes、Airbus、Orano等对精度与可靠性要求极高的工业与核能企业。主要用于装配、拆卸与维护过程的虚拟验证。这是Haption的旗舰型号,官方将其定位为市场上唯一同时结合了6自由度全主动力反馈与大工作空间的产品,专为一比一尺度的遥操作与高保真仿真设计。此外,还有Virtuos

Haply力反馈控制器(核心产品为 Inverse3)在机器人技术与远程操作中扮演着“触觉桥梁”的角色。它通过高保真的力反馈,将操作者的意图精准传递给机器人,同时将机器人与环境交互的“手感”实时回传,从而实现直观、精确且安全的人机协同。核心产品:Inverse3的技术特性Inverse3是一款桌面级、轻量化的力反馈设备,其技术规格为远程操作提供了坚实的硬件基础。特性力反馈自由度3-DoF(平移)3

MANUS 的末端传感器数据流传输技术提供了一条前进的道路,使DG-5F等机器人手能够随着时间的推移学习和改进其运动模型。它拥有20个自由度(DOF),完美融合了高精度机械结构、可选触觉传感功能和灵活的软件兼容性,使其成为科研、工业自动化和服务机器人等领域的理想应用。远程操作控制层:手指姿态数据映射到DG-5F手,而位置数据驱动Franka机械臂,从而实现全臂远程操作,并具有自然、直观的控制。的合

正如上海人形机器人有限公司所指出的,动作捕捉和人工智能的结合,赋予机器人像人类一样移动、与环境互动、自主决策以及感知、识别和智能响应外部刺激的能力。在远程操作过程中,机器人会在人旁边执行相同的操作,通过记录的动作数据学习如何移动,并利用人工智能和深度学习,模拟所有可能的未来运动方案。正如人形机器人(上海)有限公司所解释的那样,人工智能通过自动注释收集的数据进一步简化了其流程,显著提高了其训练计划的

工作原理:通过内置的高精度传感器与精密机械结构,实时捕捉用户在三维空间中的平移(X、Y、Z轴)与旋转(俯仰、横滚、偏航)动作,并将虚拟环境中的力信息转化为物理反馈传递给操作者,实现6个维度的力觉交互。Haption遥操作主手是力反馈技术领域的代表设备,其集成触觉力反馈控制技术,能让操作者在远程操控时真实感知阻力、重量和碰撞等效果,极大提升了操作的精准性与沉浸感。多模态交互:可与VR/AR融合,如结

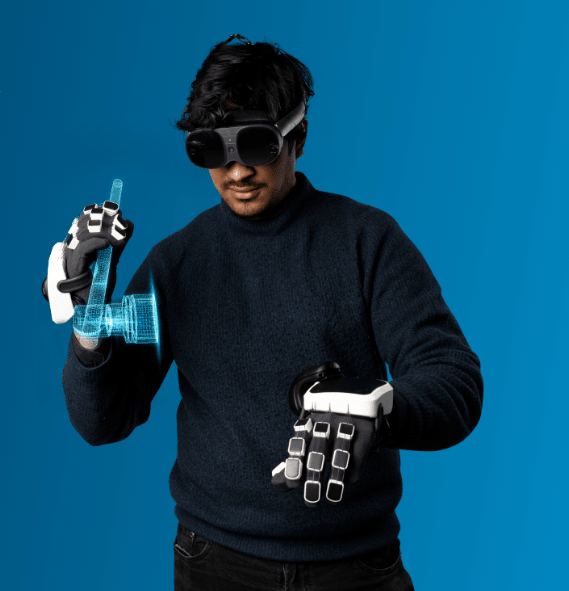
我们热衷于动作捕捉技术的研发与推广。未来,Manus将继续致力于将人类灵巧操作能力转化为机器人可学习、可执行的能力,推动机器人遥操作与具身智能技术的发展。目前,Manus数据手套已支持超过50款机器人灵巧手,并获得英伟达Isaac Teleop 官方支持,帮助研发团队采集高保真手部运动数据,为机器人学习涉及精细物体接触的操作任务提供数据基础。这一奖项是对Manus在高精度手部运动追踪与触觉反馈领域

我们热衷于动作捕捉技术的研发与推广。未来,Manus将继续致力于将人类灵巧操作能力转化为机器人可学习、可执行的能力,推动机器人遥操作与具身智能技术的发展。目前,Manus数据手套已支持超过50款机器人灵巧手,并获得英伟达Isaac Teleop 官方支持,帮助研发团队采集高保真手部运动数据,为机器人学习涉及精细物体接触的操作任务提供数据基础。这一奖项是对Manus在高精度手部运动追踪与触觉反馈领域
其核心价值不在于“穿上就能控制”,而在于它用两套互补的传感技术,分别解决了大肢体运动与手指精细操作这两个在物理原理上差异极大的捕捉难题,并通过一套可工程化的中间件栈,将人的运动可靠地“翻译”为机器人的关节指令。两套系统的数据在软件层汇合:Xsens MVN负责身体骨骼,Manus Core负责手部骨骼,通过Xsens软件中的MVN模式实现时间同步与坐标对齐,形成一条完整的“人体运动骨架流”。这套方

其核心价值不在于“穿上就能控制”,而在于它用两套互补的传感技术,分别解决了大肢体运动与手指精细操作这两个在物理原理上差异极大的捕捉难题,并通过一套可工程化的中间件栈,将人的运动可靠地“翻译”为机器人的关节指令。两套系统的数据在软件层汇合:Xsens MVN负责身体骨骼,Manus Core负责手部骨骼,通过Xsens软件中的MVN模式实现时间同步与坐标对齐,形成一条完整的“人体运动骨架流”。这套方