- @zhangcao132


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
halcon有例程讲解如何检测胶路缺陷,例如是否断胶、偏移、过窄、过宽等(apply_bead_inspection_model.hdev)思考:1.胶路一般有别去背景,可直接二值化提取;2.胶路检测轨迹复杂不固定,可手动绘制点集,分成N多直线段进行检测;3.胶路有检测范围,其实是围绕胶路宽度做判断;4.胶路宽度检测,可将N段直线段提取所有(或等距)的路径点,在路径点的法线方向寻找胶路边缘,一个路

本文介绍了图像边缘检测的原理及圆形边缘查找的实现方法。边缘检测通过投影处理、微分处理、校正和亚像素处理四个步骤,稳定地识别图像中的明暗边界。在代码实现中,通过设置圆心坐标、半径等参数,使用卡尺工具在ROI区域内进行滤波、投影和曲线分析,结合亚像素拟合技术精确检测边缘位置。该方法适用于工业检测等场景,能有效应对光照变化带来的影响。文末展示了实际检测效果图,并提供了获取源码和技术交流的途径。

相机应该需要先做畸变矫正选取点应该均匀分布图像融合部分应该可以再优化。

QT中使用msvc编译器进行图像处理,opencv不需要cmake编译

实际工程中逃不掉使用工业相机sdk获取图片,那么就有需求将多品牌相机开发集成到一个工具类,使用统一接口,具体使用哪个品牌相机就初始化哪种子类;且编译阶段通过宏定义屏蔽或开放指定相机的代码,防止编译需要用到的lib库缺失导致编译失败。如果有遇到高帧率采集,可以使用队列方式,先将回调获取的图片存入队列,再依次出列进行图像处理。有海康大恒巴斯勒三类相机代码,请大家下载使用有问题可反馈。1.设计一个基函数
获取opencv中轮廓的内部所有点,opencv有现成的函数判断点是否在轮廓内,但轮廓比较大的时候,直接调用pointPolygonTest速度会很慢。我们可以通过扫描线的方式逐行对轮廓点进行遍历,获取穿过某一行的两个x值,这两个x值之间的点就都在轮廓内。
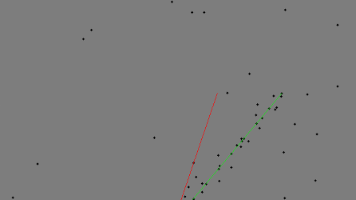
opencv自带有最小二乘法拟合直线,但遇到有干扰点的时候,由于最小二乘法是将所有点代入矩阵进行求解,最终误差平方和最小即是最优直线,此时干扰点就会带入误差,效果很差。随机采样一致算法,它是从一堆含干扰点的数据中,按照筛选条件划分为内点和外点,内点是组成模型的数据,外点是不适合模型的数据。以RANSAC直线拟合为例,如下图所示,首先在点集中随机选择两个点,求解它们构成的直线参数,再计算点集中剩余点
本文介绍了三点抛物线拟合方法用于亚像素级极值定位。该方法通过取离散采样序列中的峰值点及其左右相邻点,用二次函数拟合三点坐标,推导出极值点偏移量公式。当三点共线时回退到中心点。文中提供了C++实现代码,适用于图像处理中求取亚像素坐标点(可分别进行x/y方向插值)。该方法也支持多点最小二乘拟合求解二次曲线系数。
本文介绍了亚像素边缘检测的理论与实现方法。首先通过梯度方向确定边缘点,然后在法线方向正反各取1像素距离的亚像素点,利用双线性插值计算梯度值,最终套用公式获得亚像素坐标。实验效果图展示了该方法能有效提升边缘定位精度。如需获取源码或技术交流可私信联系。
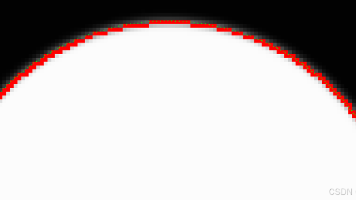
本文介绍了基于OpenCV的亚像素轮廓提取方法。针对工业相机像素有限的问题,提出通过高斯导数核计算梯度,结合非极大值抑制和滞后阈值获得像素边缘,再采用3×3领域二阶多项式拟合和Hessian矩阵计算亚像素偏移量,实现更高精度的轮廓检测。文末展示了检测效果图,并提供源码获取和技术交流途径。该方法有效提升了工业检测中的轮廓提取精度。