- @zVGKKTvT


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
这个通用视觉框架,是专为机器视觉应用打造的。无论是简单的图像识别,还是复杂的视觉检测任务,它都能提供一个坚实的基础。对于想要深入学习机器视觉,或者在实际项目中快速搭建视觉系统的开发者来说,简直是福音。而且,它基于LV2018 - 64位版本,能充分利用现代计算机硬件的性能优势。

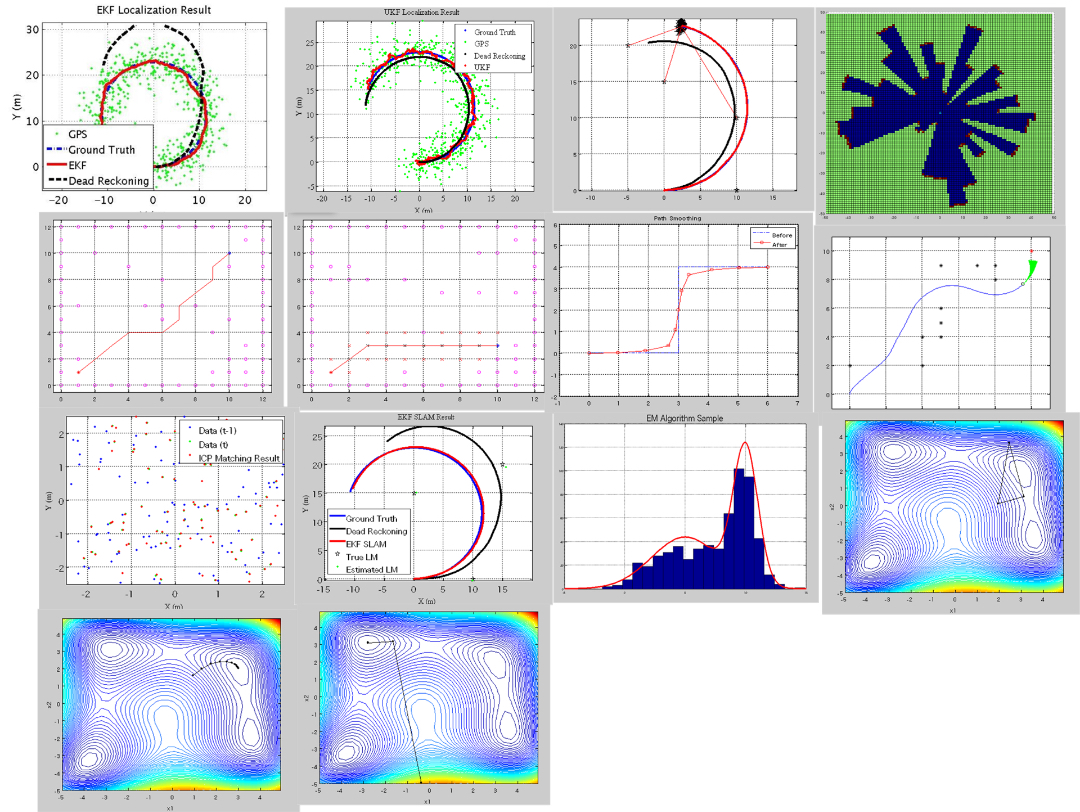
真正用的时候,你得根据自己机器人的运动模型、传感器特性去调整,甚至混合几种方法。它不搞线性化,而是选一组叫 sigma 点的样本,让它们经过真实非线性模型传递,再用这些点重建高斯分布。但两者都是基于高斯假设,如果分布是多峰的(比如机器人可能在两个相似走廊中的任意一个),粒子滤波(PF)就更合适。粒子滤波用一堆粒子表示后验分布,每个粒子是一个状态假设,通过运动模型传播,再用传感器观测给粒子赋权重,重
这里用了MATLAB自带的样条工具箱,fnder函数求导比手动差分稳得多。代码打包时记得删掉调试用的plot语句,不然实时画图会拖慢优化速度。预存参数建议先用默认机械臂参数训练,实际使用时微调即可。时间分配用累加保证总时长,这样优化时更容易收敛。matlabB样条轨迹规划,多目标优化,7次非均匀B样条轨迹规划,matlabB样条轨迹规划,多目标优化,7次非均匀B样条轨迹规划,基于NSGAII遗传算

实际跑分数据更有说服力:在TUM数据集上,我们的算法以35fps的速率运行,绝对轨迹误差仅1.2cm,比ORB-SLAM3快1.8倍的情况下精度还提升15%。这个项目最让我兴奋的不是技术参数,而是看到算法在树莓派4B上流畅运行AR应用的时刻——原来高精度的实时SLAM真的可以走进寻常开发者的项目里了。在这项工作中,我们研究了一个完全在线的算法,处理单目和立体相机设置,各种地图比例比和帧率,从几Hz

实测数据表明,这套混合架构在30%坡度跳变工况下,质量估计误差<3%,坡度角跟踪延迟<0.5秒。模型里还藏着个彩蛋——当检测到坡度持续5秒超过10%时,自动触发载荷转移补偿算法,这个逻辑层的小设计让爬坡工况的扭矩分配合理性提升了18%。因为质量-坡度参数存在动力学耦合,RLS+EKF的分步估计实际上构建了物理约束,比纯数学的联合估计更鲁棒——这个结论我们在六种不同路面工况下验证过,数据见文档21f
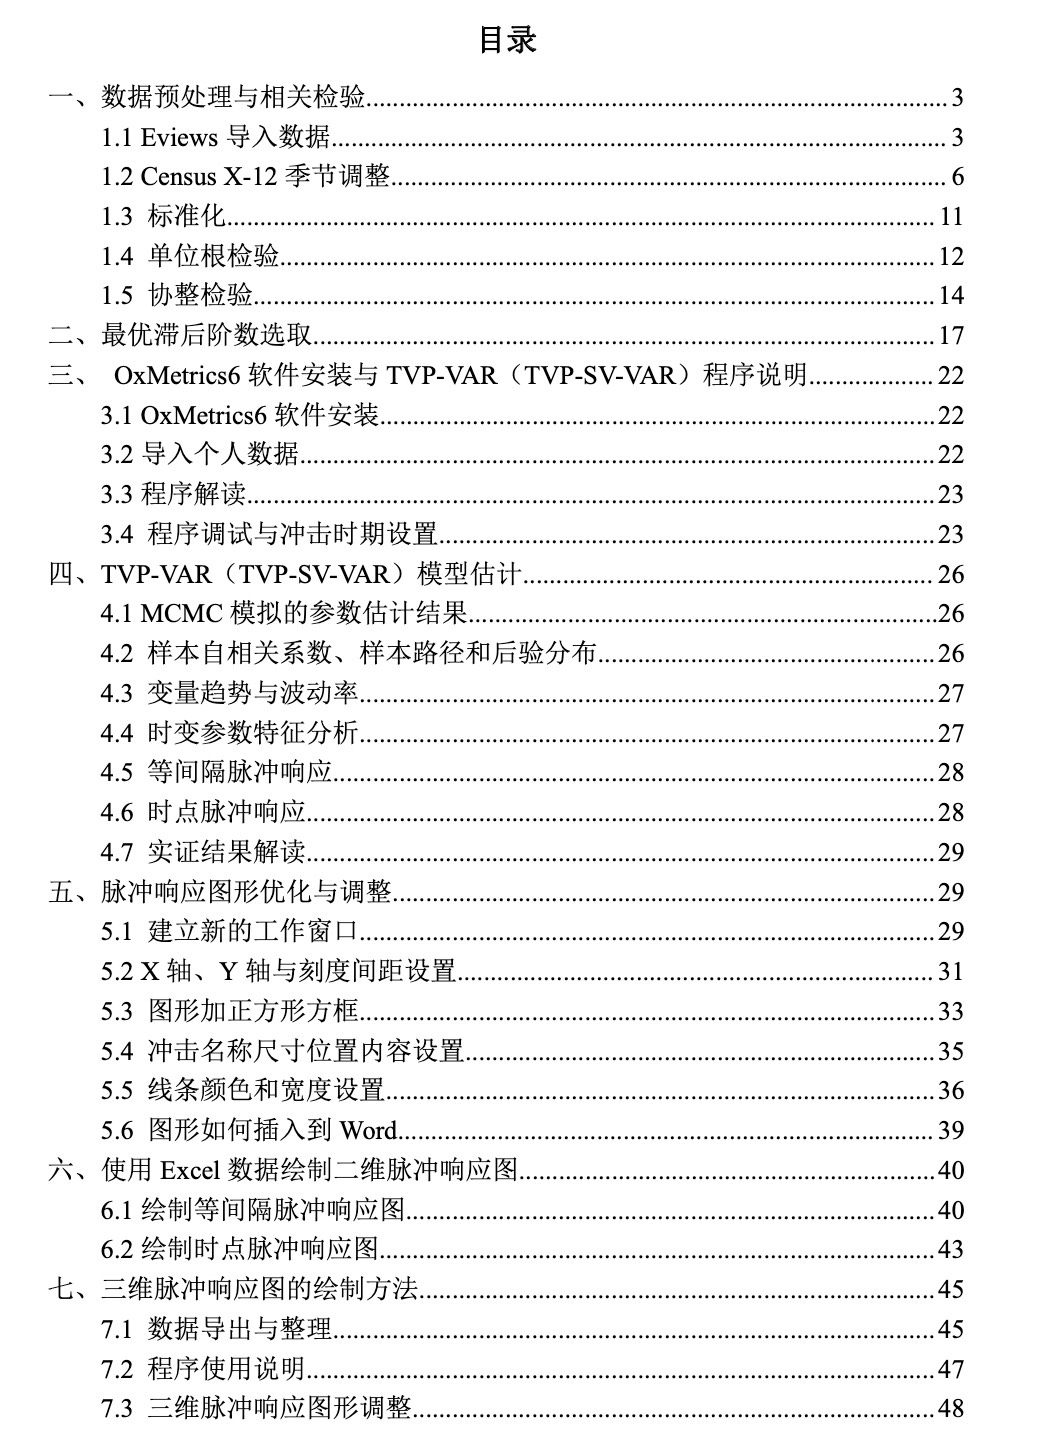
最后说句实在的,刚碰时变模型的新人别自己啃文献头大,直接扒资料包里的完整讲解步骤,从数据预处理(比如差分、平稳性检验)到模型估计再到结果解读,一步一步跟着走就行;疫情前后的经济结构、美联储加息的传导效果,哪哪都在变,这时候就得靠TVP-VAR(带随机波动率的就是TVP-SV-VAR)救场。时变参数能捕捉不同时期的系数变化,随机波动率(SV)还能抓变量本身的波动突变,比如2020年原油价格的暴跌,用
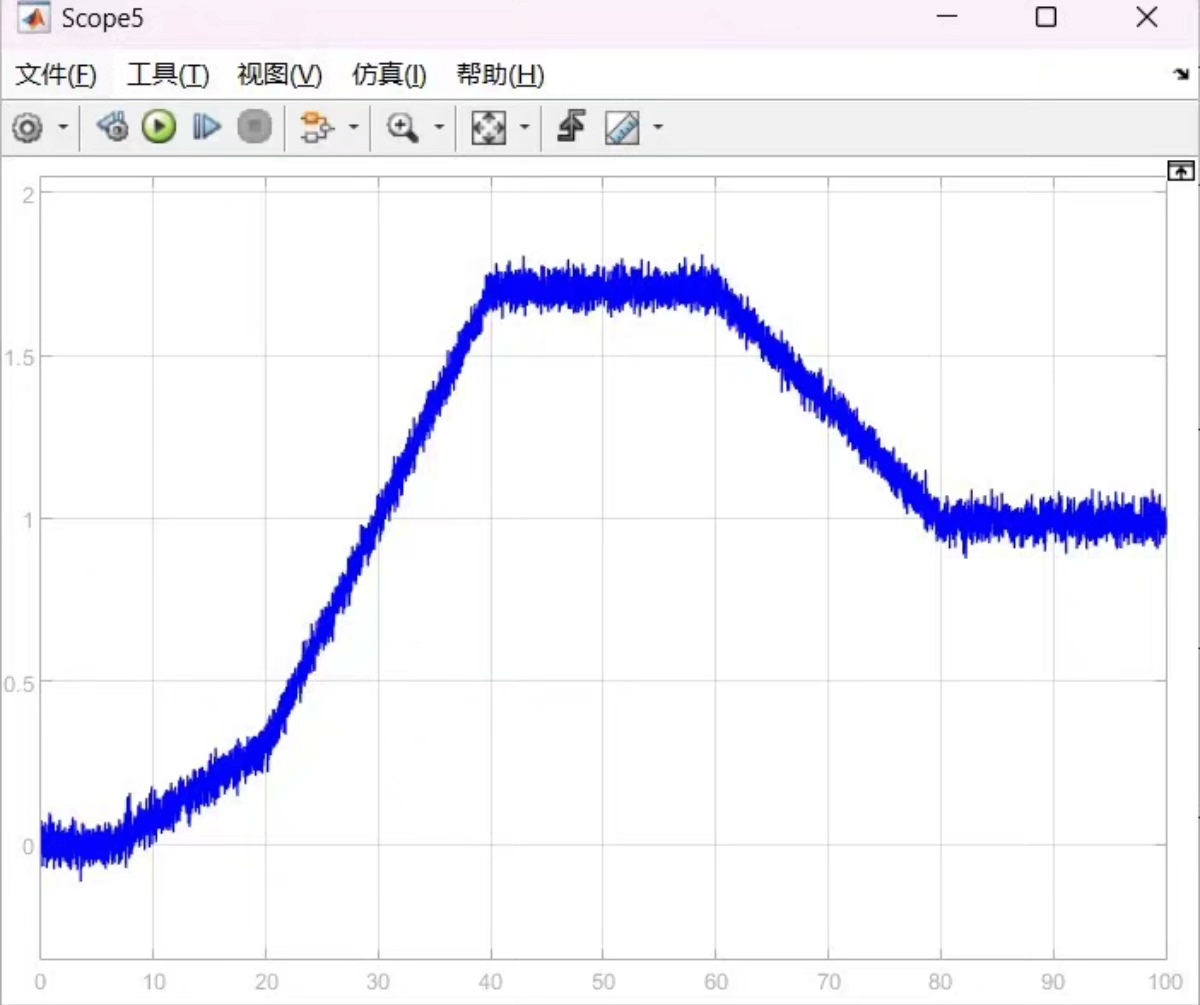
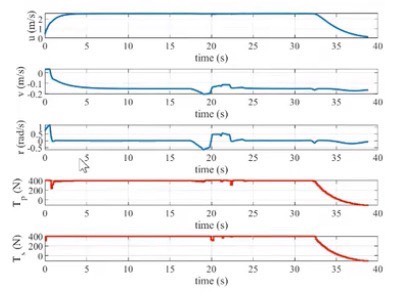
模型预测控制是一种先进的控制策略,它通过对系统未来行为进行预测,然后根据预测结果来优化当前的控制输入。对于无人艇来说,我们可以把它想象成一个智能的领航员,它不仅知道无人艇当下的状态,还能预测出未来一段时间内无人艇的位置和姿态,进而做出最优的决策。# 初始化参数N = 10 # 预测时域dt = 0.1 # 时间步长A = np.array([[1, dt], [0, 1]]) # 系统矩阵B =
调试时如果发现灵敏度不够,别急着改代码,先调整隶属函数的重叠区域——比如把High车速的峰值从90调到85,让系统对速度变化更敏感。模糊控制算法Fuzzy controller驾驶员制动意图识别模型,模糊控制算法,很好的模糊控制算法学习的例子,有word操作,一看就会。模糊控制算法Fuzzy controller驾驶员制动意图识别模型,模糊控制算法,很好的模糊控制算法学习的例子,有word操作,一
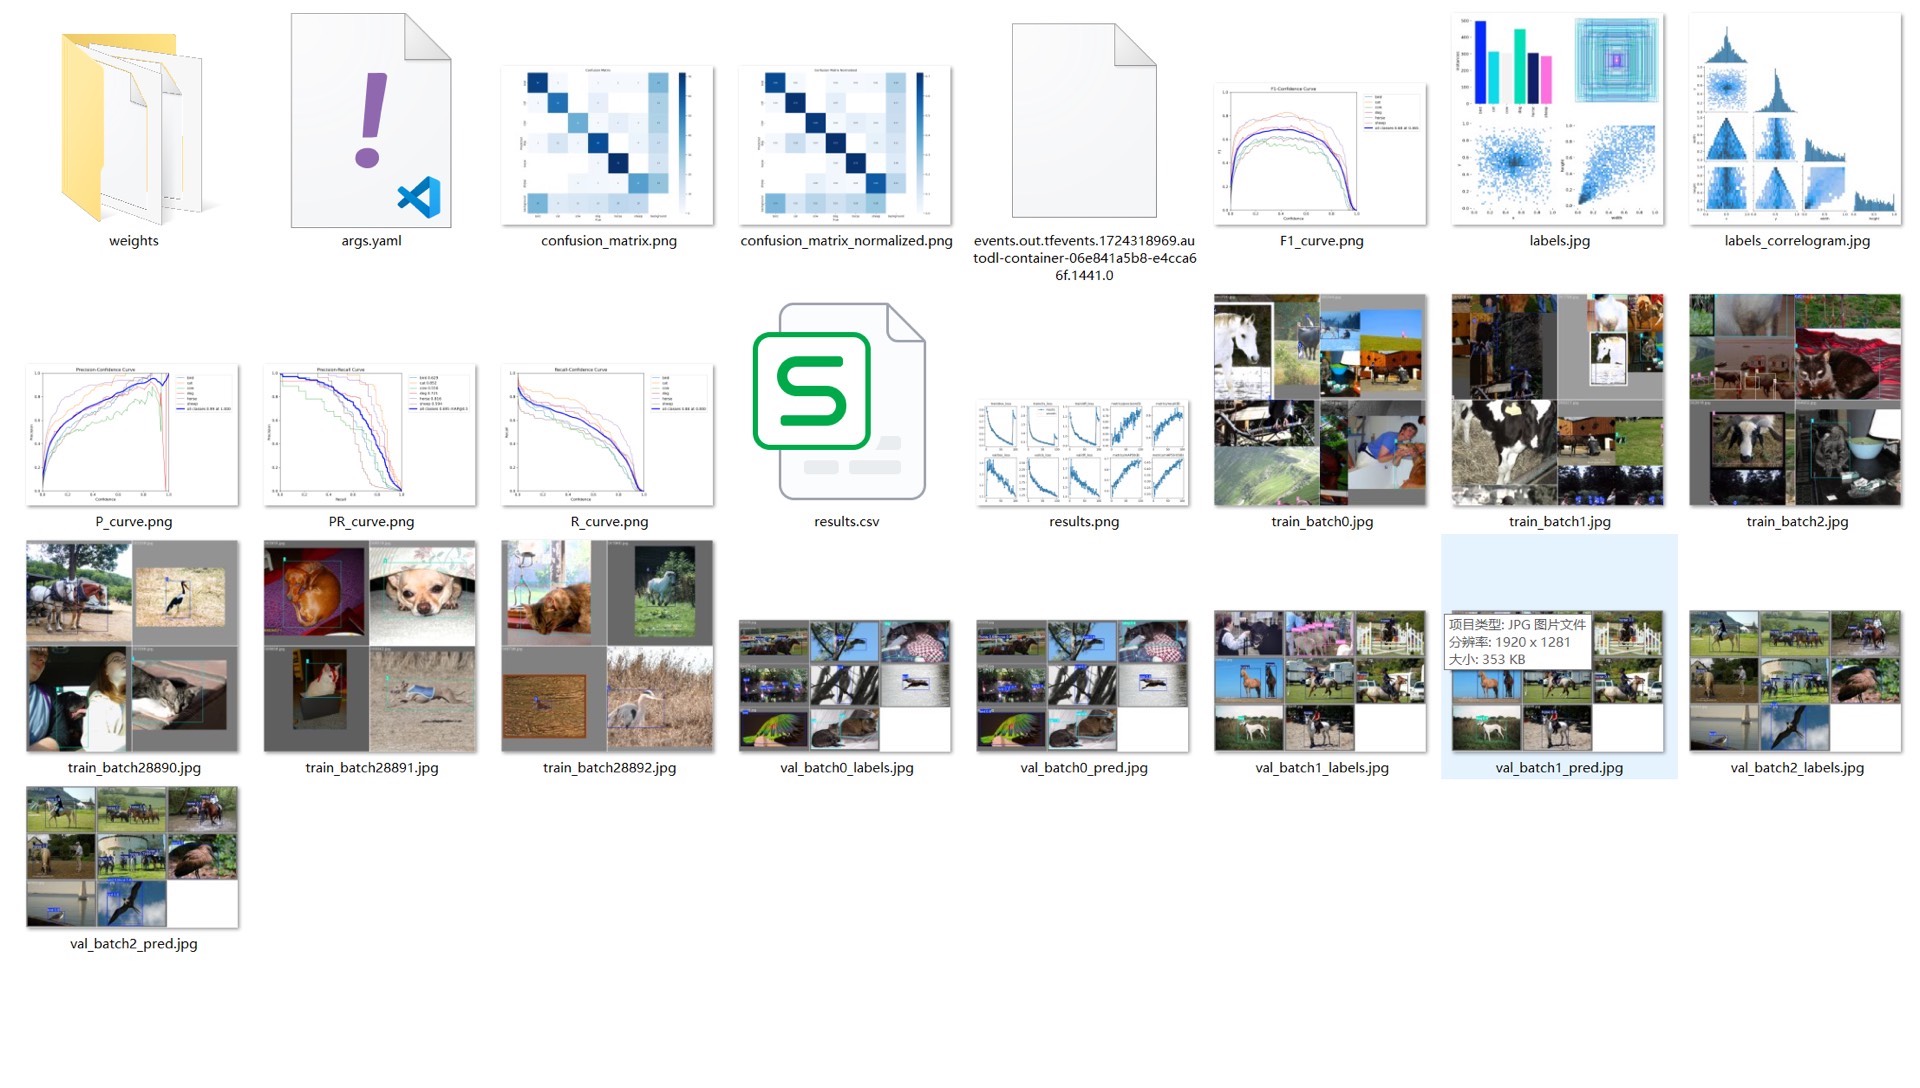
基于深度学习的动物检测识别系统YOLO技术栈:python,深度学习,卷积神经网络、pytorch、Pycharm可提供远程调试,报告需要额外收费摘要:动物检测与识别系统在野生动物保护、生态研究和农业管理等领域具有重要应用本系统提出了一种基于深度学习YOLO算法的动物检测识别系统,该系统通过PyQt5开发的用户界面(UI)实现,支持本地图片上传识别、实时摄像头识别以及视频流识别功能系统核心是一个经
如2812,28335 等等C2000编程器 DSP编程器 TI编程器支持SCI-BOO T和JTAG二种读写模式中文操作界面 支持型号TMS320F2401[A] TMS320F2402[A] TMS320F2403A TMS320F2406[A] TMS320F2407[A] TMS320F2801。有个实战经验是,烧写F28335的PWM配置时,用JTAG单步调试发现GPIO复用寄存器没配置