


- @yuyu_94


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
一文搞懂URDF/Xacro/SDF:本质区别、协作关系、开发决策与完整代码示例。

基于动力学的六自由度机械臂阻抗恒力跟踪控制

主要介绍ROS2的安装
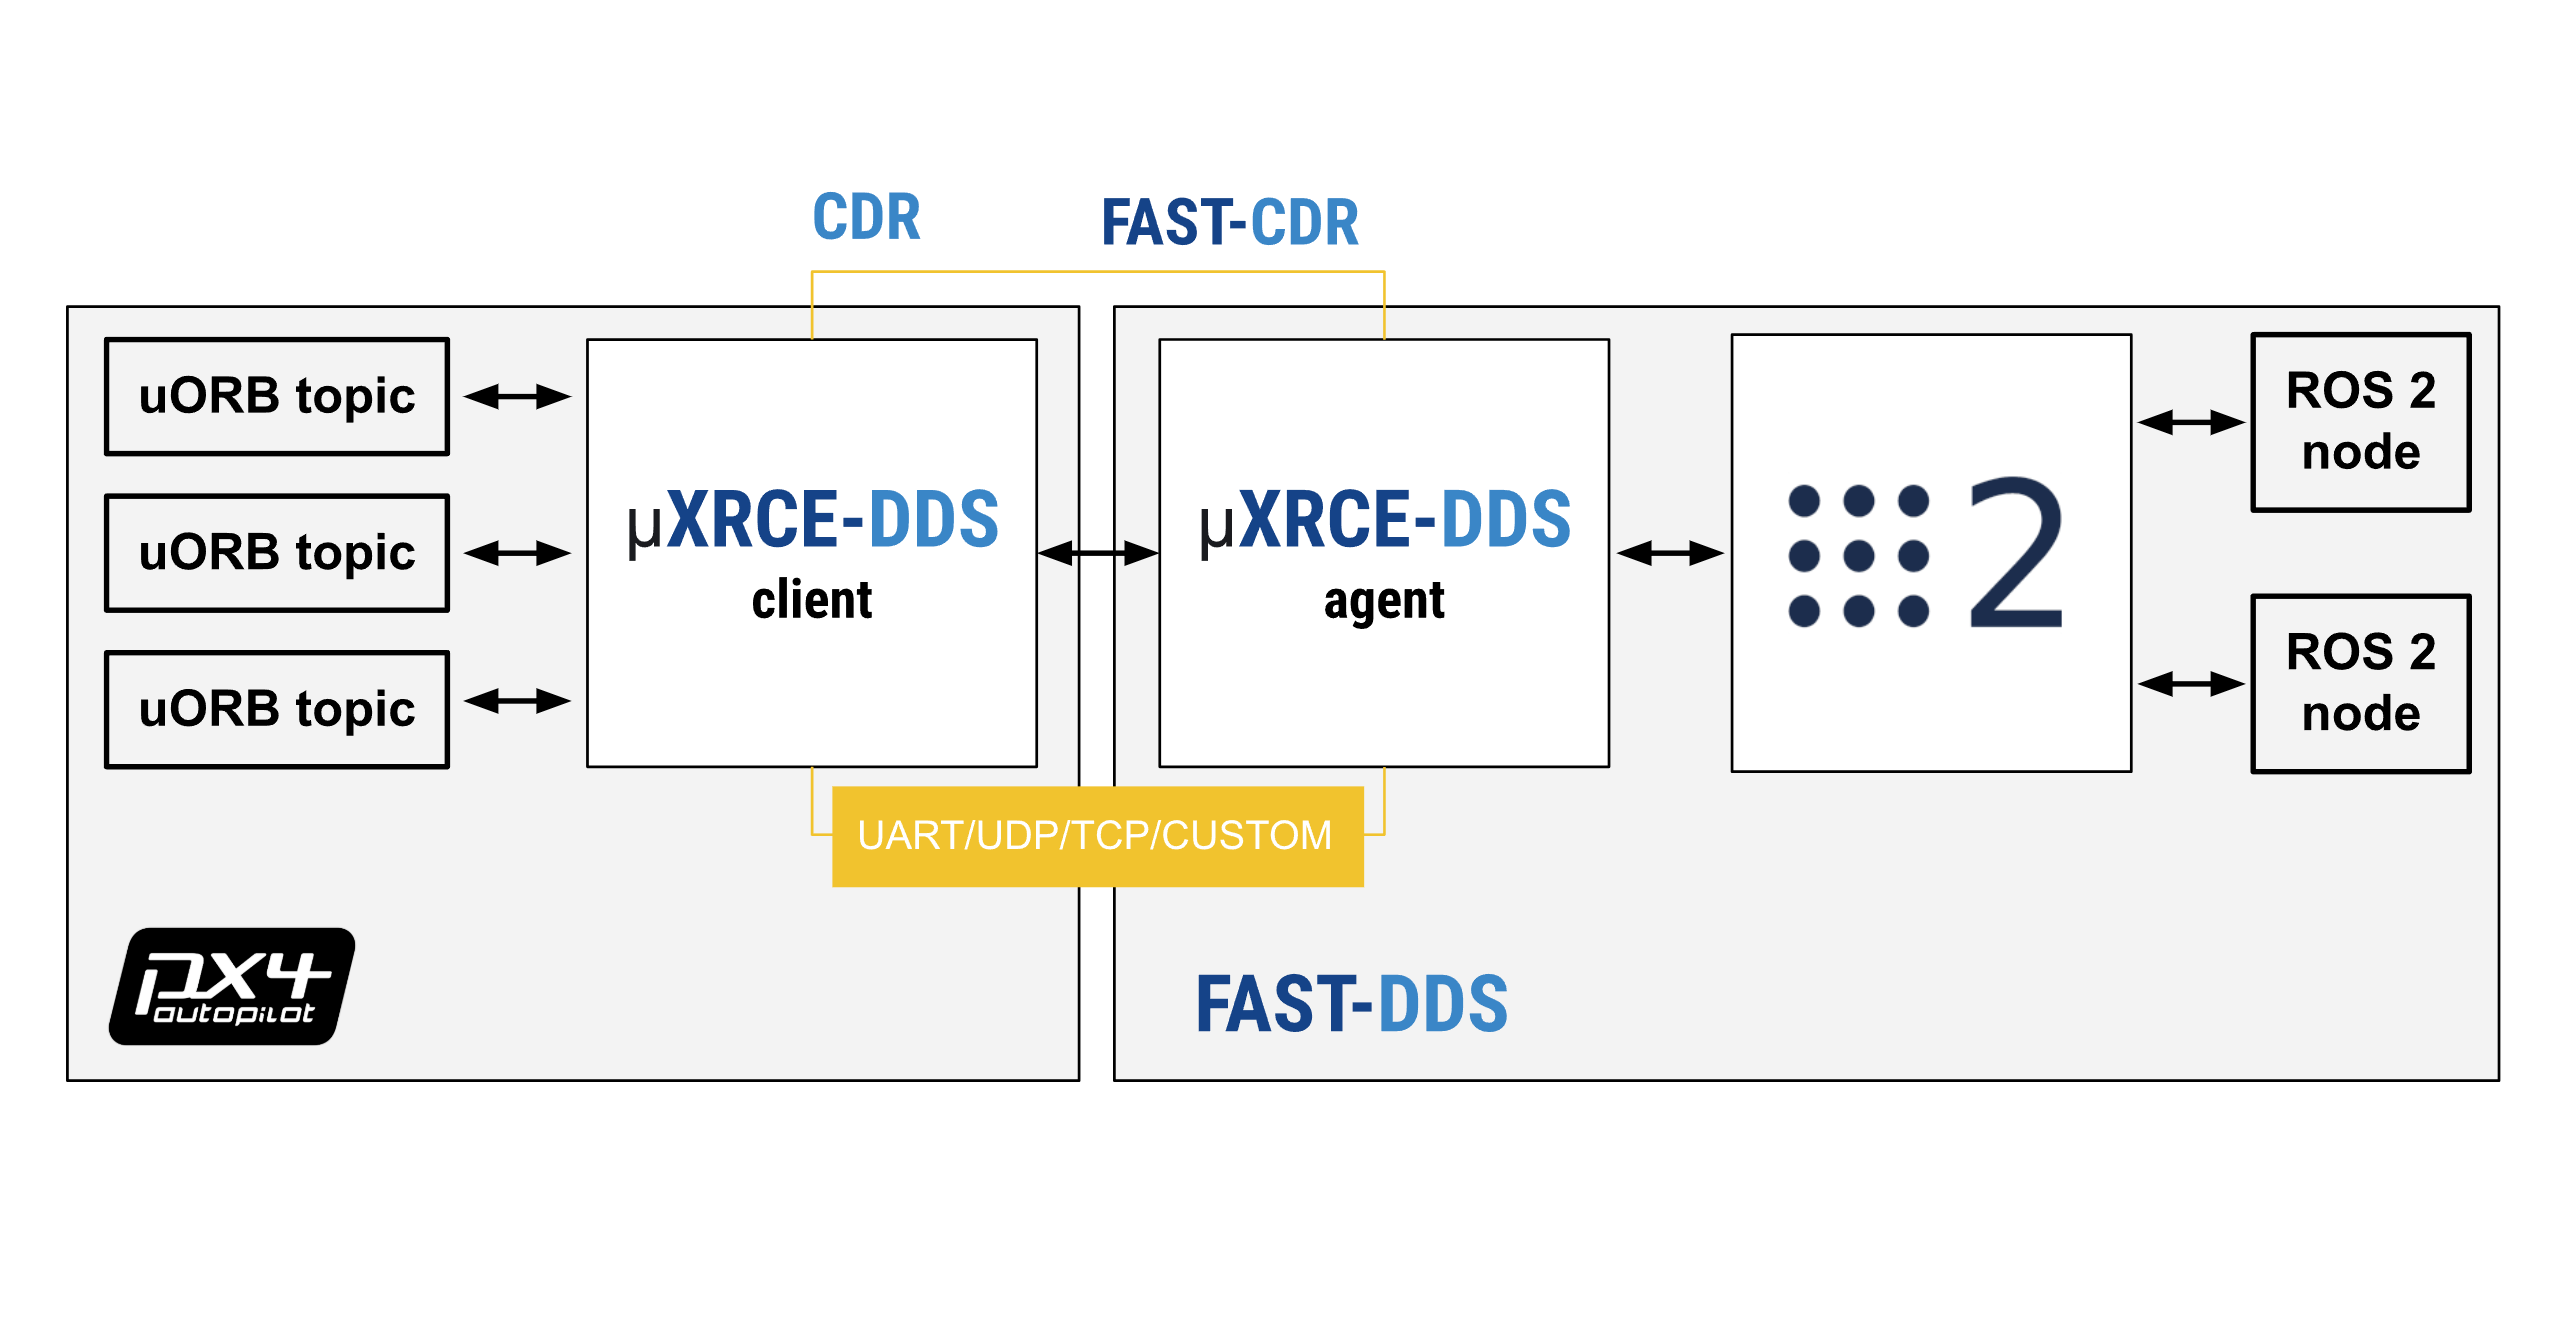
本文从通信原理讲起,手把手带你完成PX4+ROS2仿真环境的搭建全过程,并通过Offboard模式完成 PX4 官方四旋翼仿真历程。本文用到的系统及相关软件版本为,ubuntu版本为 24.04,,ROS2版本为ROS2 Jazzy,PX4版本为PX4 v1.15.3,XRCE-DDS版本为v3.0.1。参考使用教程时请务必关注版本适配性。在介绍通信原理和仿真环境搭建之前,先介绍几个基本概念,这样
费了好大劲,用URDF/Xacro把机器人模型搭好了,颜色漂亮、关节正常,高高兴兴导入Gazebo。❌ 机器人不会动❌ 激光雷达没有数据❌ 摄像头一片漆黑我不是把模型搭好了吗?为什么它像个植物人?答案很简单:模型只是“身体”,你还缺了“大脑”和“神经”。这个“大脑”,就是今天要讲的Gazebo插件。手机部件对应仿真手机外壳、屏幕、电池URDF/SDF模型(硬件)操作系统、APP、各种功能插件(软件
费了好大劲,用URDF/Xacro把机器人模型搭好了,颜色漂亮、关节正常,高高兴兴导入Gazebo。❌ 机器人不会动❌ 激光雷达没有数据❌ 摄像头一片漆黑我不是把模型搭好了吗?为什么它像个植物人?答案很简单:模型只是“身体”,你还缺了“大脑”和“神经”。这个“大脑”,就是今天要讲的Gazebo插件。手机部件对应仿真手机外壳、屏幕、电池URDF/SDF模型(硬件)操作系统、APP、各种功能插件(软件
QGroundControl(简称 QGC)是开源的无人机地面控制站软件,基于 MAVLink 协议,可为 PX4、ArduPilot 等飞控提供一站式操控。等全流程功能,并覆盖 Windows、macOS、Linux、iOS、Android 多平台。常见故障:若提示“无法打开端口”,请确认已执行 2.2 和 2.3 的步骤。点击「校准」,按提示将摇杆、开关移动到极限位置,确认通道映射正确。用 数
ROS2 工具生态庞大,但核心高频工具可分为六大类,掌握这些工具,即可搞定机器人仿真、SLAM 建图、自主导航、机械臂控制、毕设项目、工程开发全流程:构建编译:colcon + ament(基础必备,负责项目编译与依赖管理);调试工具:ros2 cli + rqt 系列(开发必备,实时排查问题);可视化:RViz2 + Foxglove Studio(直观呈现机器人状态与数据);建模描述:URDF
本文介绍ADAMS在运动仿真过程中,运动数据的导出及导入,以并联机器人动力学仿真为例,主要包括三方面内容:1. ADAMS仿真得到的运动数据如何导出?2. 如何将外部的关节运动数据导入ADAMS作为输入?3. AKISPL函数使用方法。
本文介绍ADAMS在运动仿真过程中,运动数据的导出及导入,以并联机器人动力学仿真为例,主要包括三方面内容:1. ADAMS仿真得到的运动数据如何导出?2. 如何将外部的关节运动数据导入ADAMS作为输入?3. AKISPL函数使用方法。