- @xuqw11111


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
拓扑排序 一本通
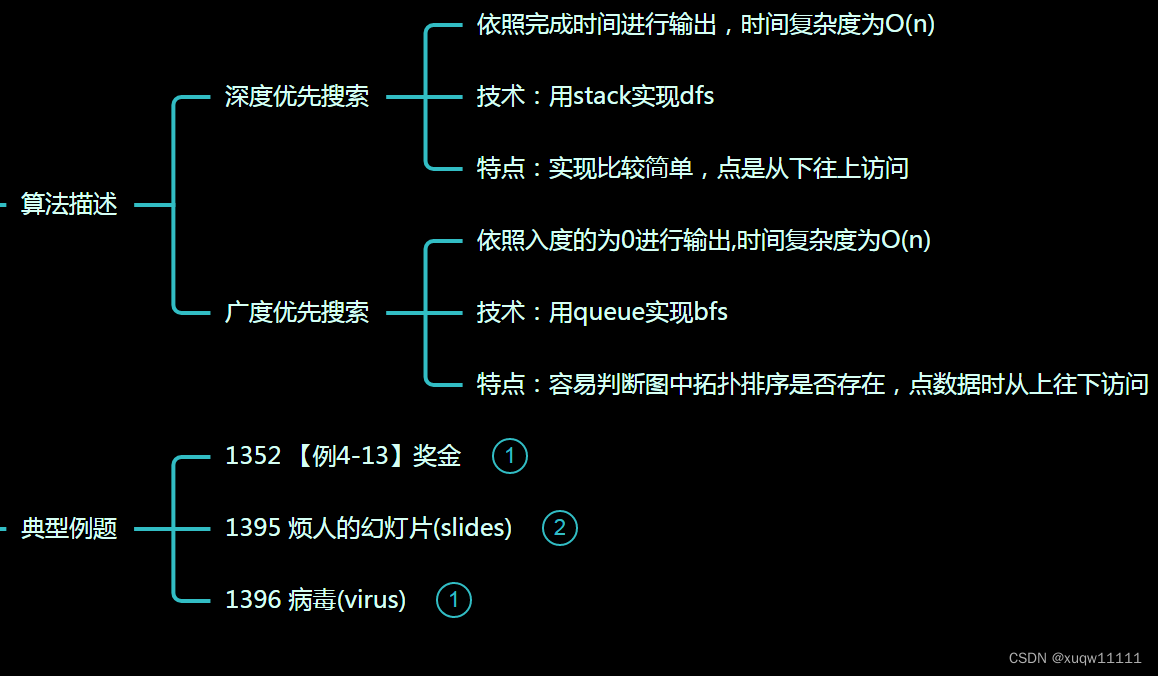
定义状态D(Ki,j)为经过前k个点i到j的最短路径,动态转移方程:D(k,i,j)=min(D(k-1,i,i),D(k-1,i,k)+D(k-1,k,j))k层的前面的计算不会影响后面的计算,可以使用滚动数组进行存储,节省存储空间,D(i,j)=min(D(i,j),D(i,k)+D(k,j))初始状态:D(i,i)=0,D(i,j)=e(i,j)(1) Floyd算法可以解决带有负权边的图,
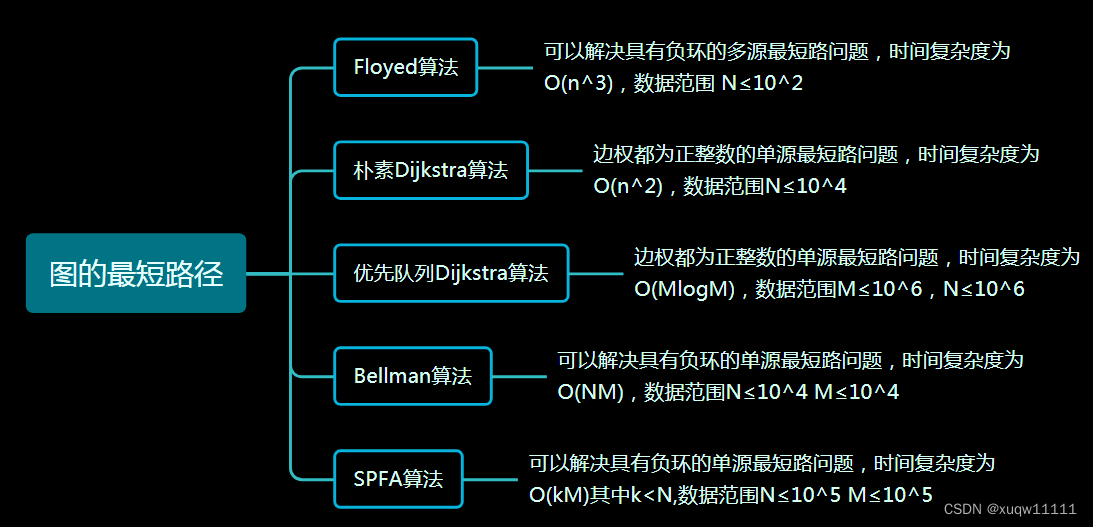
一本通树tree二叉树BT
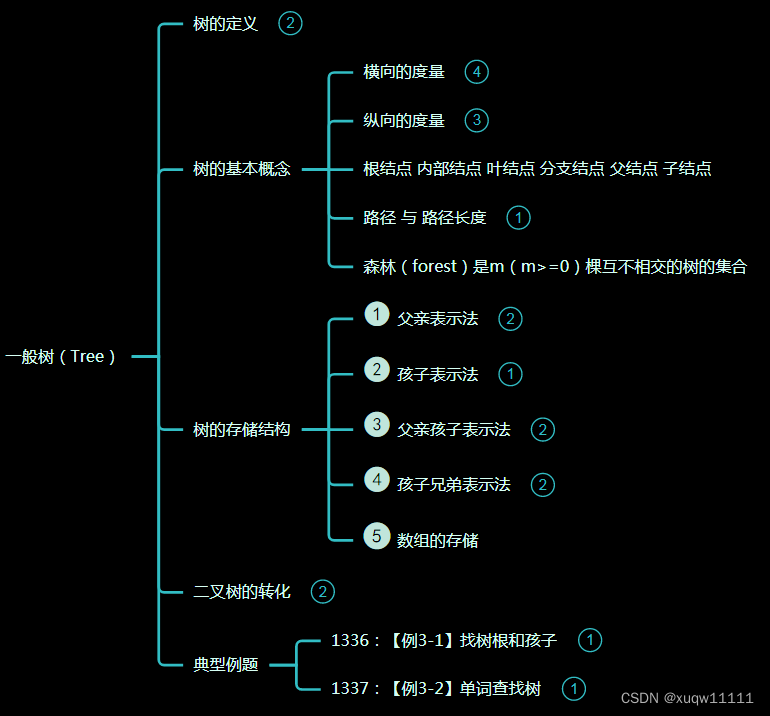
一本通动态规划算法经典算法
一本通动态规划背包问题

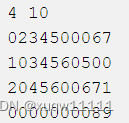
例如,序列Z=是序列X=的子序列,相应的递增下标序列为。给定两个序列X和Y,当另一序列Z既是X的子序列又是Y的子序列时,称Z是序列X和Y的公共子序列。例如,若X=和Y=,则序列是X和Y的一个公共子序列,序列 也是X和Y的一个公共子序列。比如,对于序列(1,7,3,5,9,4,8),有它的一些上升子序列,如(1,7),(3,4,8)等等。
一本通 搜索与回溯算法
一本通 广度优先搜索 信息奥赛
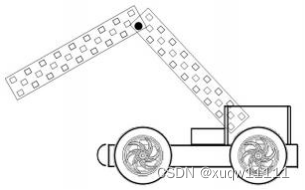
螺丝连接的坚固性坚固性是机器人能顺利完成指定任务的一个重要条件,无论我们程序设计的如何完美,如果不能保证机器人具有坚固性和稳定性,就无法保证任务的顺利完成,机器人在运行时如果发生散架和分裂都会影响其功能的实现,而这种现象的发生其根本原因是各个部件之间的组合存在缺陷。例:一个机器人需要够到离地面很高的目标物体。有时太高以至一个机器臂不能够到它。这时,就需要两个部件连接起来达到需求高度。如图所示:如果
前进后退一致性好,但是转弯的摩擦力较大,不宜精确控制,适合较重物品的搬运和较小角度的调整,全向轮四电机底盘前后一致性还可以,转向摩擦力小,但是在左右倾斜的路面上容易产生侧滑。方式3:两电机 前后同步的四驱(可以使用链条同步或者齿轮同步,安装较麻烦,但运动一致性较好,阻力调节很关键) 在vex机器人的比赛中较常用。方式1:驱动轮在后,万向轮在前(支撑轮也可以换成全向轮,目的只是撑地),在一般的巡线比