

写文章


- @xjturmy


简介
该用户还未填写简介
擅长的技术栈
未填写擅长的技术栈
可提供的服务
暂无可提供的服务
自动驾驶去地面算法学习(3)—基于坡度的去地面算法耗时优化
针对第一版中算法耗时过长,达到了30ms,需要对各个环节的耗时情况分析,减少不必要的算法逻辑。考虑到每一步实际上只是做了一个判断,采用多线程并不能很好的降低耗时,参考如下多线程不一定提高效率算法优化目前整体耗时在6-7ms左右,基本满足需要测试过程中的代码并没有很好的保存下来,因此每个部分记录的代码比较乱以后再做优化,切个分支单独记录最后做了代码整体格式的优化,和第一版有较大出入,很多变量都不同,
【多目标跟踪】sort跟踪效果评估
多传感器的多目标跟踪项目开发,对sort的跟踪效果进行评估。
【多目标跟踪】deepsort源码环境调试
在调试完成sort的基础上,进一学习deepsort的代码调试。
RoboSens激光雷达安装和驱动调试
速腾激光雷达驱动调试和ouster激光雷达调试有部分的不同,这里记录在驱动调试过程中涉及的知识点。
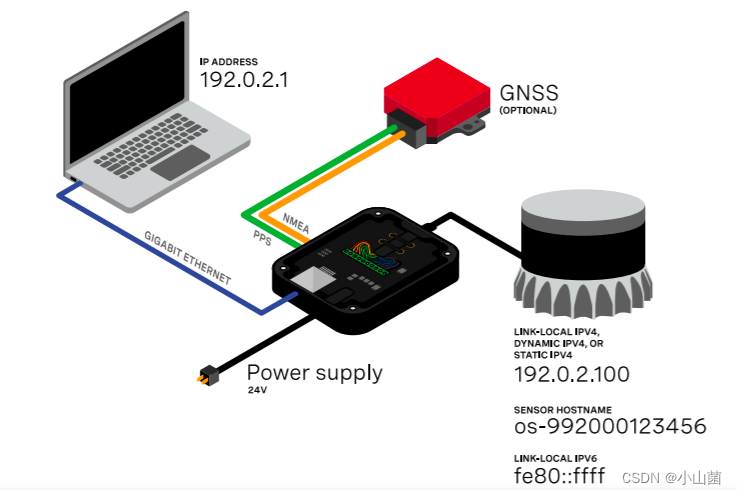
ouster激光雷达安装和驱动调试
工作中涉及到多种激光雷达的调试和开发,记录一般的调试方法和步骤,避免反复的查找资料。
自动驾驶去地面算法学习(2)—基于坡度的去对面算法实现
在实际测试中,选取园区场景进行测试,降采样后点云数量为6W个左右,基于法向量的去地面算法的算法耗时太长,而基于平面拟合的算法对于同时存在坡度和转弯的的地面处理效果极差,因此选择基于坡度的地面过滤算法实现。基于坡度的过滤地面算法实现。

到底了