- @weixin_44528317


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
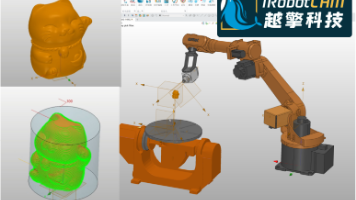
传统的工业机器人技术已经非常成熟,在机器人雕刻行业上,自动化正在解决更多的复杂雕刻问题,而在具身智能技术快速发展的今天,雕刻的技术发展更加值得期待,想象空间非常大,人形机器人,轮式机器人等可能轮番上场来做更多的自动化雕刻的工作。机器人雕刻的应用不仅仅是在平面类的雕刻上适用,随着工业机器人的成本的降低,以及机器人离线编程软件的发展,工业机器人正快速的应用在木材,石材,塑料等各类材料的雕刻上,同时由于
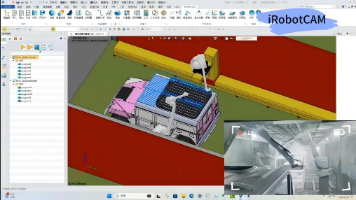
摘要:随着中国工业机器人市场快速发展,国产离线编程软件iRobotCAM逐渐崭露头角。本文通过专访越擎科技研发经理,对比分析iRobotCAM与国际主流软件RobotMaster的差异。iRobotCAM基于全新三维几何内核开发,具备焊接、喷涂、打磨等工艺适配能力,支持多品牌机器人,并集成设计、仿真等功能。专家建议:已适配RobotMaster的用户无需切换;新项目或需要国产化解决方案时,iRob
而要实现高质量的激光熔覆,主要的关键点在于机器人本体的能力,机器人离线编程软件的能力,以及机器人本体与离线编程软件的联调。举个例子来讲,iRobotCAM的技术架构已经拓展到具身机器人的设计与仿真,具备20几个自由度的机器人设计与仿真能力,如果未来想用人形或四足等具身智能形态的本体来规划机器人的工作,利用iRobotCAM的产品能力,从工业机器人应用到具身智能体的切换的验证与实施变得变得非常轻松,
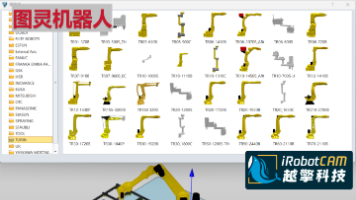
工业机器人可以根据材料的选择,应用的场景等实现便捷的编程,满足航空,铁路,船舶等 各种喷涂行业的应用需求,实现柔性化喷涂。而全国产化的机器人硬件与离线编程软件的整体方案的意义具体在哪呢,南京越擎科技创始人唐怀磊先生进一步地指出未来机器人喷涂发展的畅想,由于实现了国产化的软硬件的协同,柔性化喷涂与具身智能融合的变革将来更快到来。正是利用双方的技术优势,基于智绘机器人在机器人喷漆工艺应用的应用经验,越
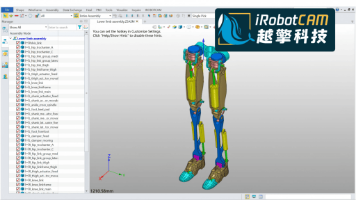
摘要:本文以智元机器人灵犀X1为例,介绍如何利用iRobotCAM软件实现人形机器人的设计与仿真。该软件支持多种三维格式导入,提供装配管理、机电设计、关节关联等功能,并能生成URDF文件对接主流仿真引擎。通过设计与仿真的迭代验证,可快速优化人形机器人结构设计,满足具身智能需求。iRobotCAM为机器人设计提供了高效的技术支持方案。
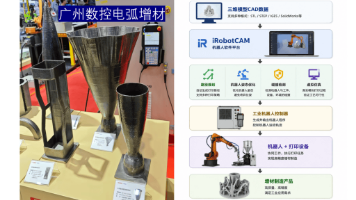
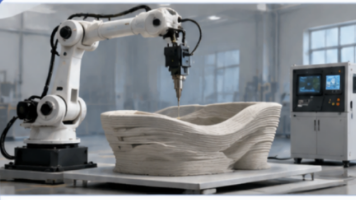
本文探讨了机器人3D打印技术的产业化发展路径,重点分析了其三大核心环节(硬件平台、控制系统、软件系统)的协同作用。随着大尺寸增材制造需求增长,工业机器人凭借高柔性特点成为理想载体,但产业化落地需要解决工艺可靠性与行业适配问题。文章以越擎科技与广州数控的合作为例,展示了国产化全链路方案的价值:广州数控提供机器人本体与控制器硬件支持,越擎科技的iRobotCAM软件则通过高精度轨迹编程(0.01mm级
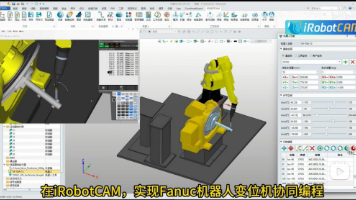
机器人焊接的应用已经渗透到汽车,电子,航天,家具等各个行业,应用场景多种多样,而从技术的进化路线图上,主要包括手动的示教编程,离线编程,免示教编程等。摘要: 机器人焊接司空见惯,深入汽车,电子,航天,家具等各个行业,而对于复杂的工件而言,一般会涉及到工业机器人与变位机协同编程与仿真,由于复杂度高,往往费神费力,本文主要介绍如何利用机器人离线编程软件iRobotCAM来快速的实现高精度的编程与仿真,
工业软件成为机器人3D打印产业化关键。随着3D打印技术向工业制造领域拓展,工业机器人凭借高柔性、多自由度优势成为大尺寸3D打印的重要平台。南京越擎科技推出的iRobotCAM软件平台,通过数字化建模、路径规划和虚拟仿真等核心技术,解决了机器人3D打印在建筑、航空等领域的应用难题,支持多品牌机器人协同工作。未来,随着AI技术与增材制造的融合,机器人3D打印将从单一设备应用发展为智能制造系统,在航空航
摘要:本文以iRobotCAM具身智能设计软件为平台,以宇树机器狗为例,探讨机器狗负载能力的优化设计与仿真训练方法。iRobotCAM基于CAD三维几何内核,支持多格式模型导入,通过骨架式关节架构快速构建运动学模型,实现材料属性设置、机电对象定义及碰撞检测。其URDF导出功能可无缝对接MuJoCo、Isaacsim等主流仿真平台,显著提升动力学模型的生成效率。该工具能针对电力巡检等不同应用场景,通
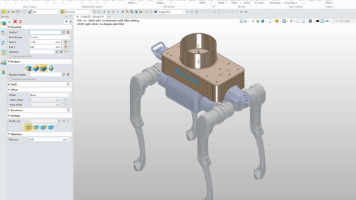
具身智能产品的设计核心有两点,一是结构设计,二是仿真,而涉及到的工具链则非常的多,会用到各种三维建模设计软件, 包括Catia, Solidworks, NX, Inventor等,主要满足结构设计的需求,而对于仿真需求,则会用到matlab, Adams等各种软件,最底层的也就是各种数学的解,包括各种动力学的解,以便满足量产的设计需求。小鹏,赛力斯,广汽,荣耀等来自汽车或3C电子等巨头陆续加入具