


- @weixin_42591529


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
链接:https://pan.baidu.com/s/1Ft1nRVLoNK5jcOszR0MNEA提取码:xlyc
1、ssh连接机器人sudo ssh huike@192.168.12.12、挂载huike: sudo /etc/init.d/nfs-kernel-server restartubuntu: sudo mount -t nfs 192.168.12.1:/home/huike/robot_ws /mnt3、启动小车roslaunch huanyu_robot_start Huanyu_robo
1、连接wifihuanyu-111password:123456782、设置主从机(1)查看ipifconfigPC-ubuntu:192.168.12.233raspi:192.168.12.1(2)设置主从机subl .bashrc在里面添加export ROS_MASTER_URI=http://192.168.12.1:11311export ROS_HOSTNAME=192.168.1
使用gmapping功能包进行kinect建图时提示如下错误:解决办法:sudo apt-get install ros-kinetic-depthimage-to-laserscan

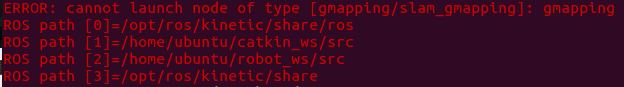
在想使用gmapping功能包进行SLAM建图时发现报如下错误,这是因为我们的ROS中并没有集成gmapping功能包。解决办法:sudo apt-get install ros-kinetic-gmapping
阿克曼小车:teb算法不稳定,从A运动到B,会采用倒车的方式去运动,有可能会发生碰撞。1、ssh远程连接小车(小车初始位置、方向和建图是保持一致)2、挂载3、启动机器人4、打开teb_navigation_slamroslaunch huanyu_robot_start teb_navigation_slam.launch5、打开rviz添加laserScan、RobotModel、TF。添加ma
1.添加源sudo sh -c 'echo "deb http://packages.osrfoundation.org/gazebo/ubuntu-stable `lsb_release -cs` main" > /etc/apt/sources.list.d/gazebo-stable.list'wget http://packages.osrfoundation.org/gazebo.
这里是将韩国的LG雷达更改为思岚的rplidar1、硬件连接激光雷达转接板图片:激光雷达通过串口转接板连接到树莓派,树莓派和所有的硬件通信除了网络基本上都是通过USB串口形式,在ubuntu里面的dev下会产生一个相应的设备节点,一般熟悉的有dev下的ttyUSB0、ttyUSB1、ttyUSB2这样的,但是这样的是不规范的,当插入多个设备之后不知道ttyUSB0、ttyUSB1、ttyUSB2分
1.C语言网C语言网(www.dotcpp.com)不仅提供C语言,还包括C++、java、算法与数据结构等课程在内的各种入门教程、视频录像、编程经验、编译器教程及软件下载、题解博客,源码分享等优质资源,提倡边学边练边分享,同时提供对口的IT工作,是国内领先实用的综合性编程学习网站!2.菜鸟教程本网站提供了一些C语言的教程和C的标准库,适合使用C语言编程的程序员。本网站提供了编程的基础技术教程,
引脚出现绿色是因为引脚之间的间距过窄,与AD默认的连线之间的规则冲突。解决办法:https://blog.csdn.net/qq_41862220/article/details/90548806