


- @wangyifan123456zz


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
USER_AGENTS = ["Mozilla/4.0 (compatible; MSIE 6.0; Windows NT 5.1; SV1; AcooBrowser; .NET CLR 1.1.4322; .NET CLR 2.0.50727)","Mozilla/4.0 (compatible; MSIE 7.0; Windows NT 6.0; Acoo Browser; SLCC1; .N
序列并行有什么问题?怎么解决负载不均?“序列并行(Context Parallelism)最大的挑战在于Causal Mask 带来的计算不均衡。Attention 矩阵是下三角的。如果按顺序物理切分 Sequence,负责后端序列的计算单元(Core/GPU)计算量会远大于负责前端序列的单元(因为后面的 Token 要看所有的历史 KV),导致严重的。目前业界(如 DeepSpeed Ulyss
环境信息操作系统:Ubuntu 20.04 LTS 桌面版。
[论文]欠驱动水下机器人的平面轨迹规划与跟踪控制设计摘要研究了欠驱动自主水下航行器在水平面上的轨迹规划与跟踪控制的组合问题。给定光滑的、惯性的二维参考轨迹,规划算法利用车辆动力学计算参考方向和机体固定速度。利用这些,得到了误差动态。这些是稳定使用后退技术,强迫跟踪误差到一个任意小的邻域零。给出了等速圆轨迹和时变速度正弦轨迹的仿真结果。同时考虑了参数的鲁棒性,结果表明跟踪仍然是令人满意的。简介近二十
[论文]基于强化学习的控制输入非线性水下机器人自适应神经网络控制摘要本文研究了在水平面内运动的全驱动自主水下机器人的轨迹跟踪问题。在我们的控制设计中考虑了外部干扰、控制输入非线性和模型不确定性。基于离散时间域的动力学模型,两个神经网络(包括一个临界神经网络和一个作用神经网络)被集成到我们的自适应控制设计中。引入临界神经网络来评价设计的控制器在当前时间步长内的长期性能,并利用作用神经网络来补偿未知动
多智能体强化学习(五)MARL的挑战1.组合中的复杂性多维的学习目标3. 非平稳性问题4. 当出现N>>2时的可伸缩性问题与单智能体RL相比,多智能体RL是一个更好地匹配现实世界人工智能应用的广泛范围的通用框架。然而,由于存在多个同时学习的代理,除了在单代理RL中已经存在的智能体外,MARL方法还提出了更多的理论挑战。与通常有两个智能体的经典地图设置相比,解决一个多智能体RL问题更具挑
马尔可夫决策-悬崖寻路python实现案例分析要点概括环境使用求解Bellman期望方程求解Bellman最优方程总结案例分析本节考虑Gym库中的悬崖寻路问题(CliffWalking-v0)。悬崖寻路问题是这样一种回合制问题:在一个4×12的网格中,智能体最开始在左下角的网格,希望移动到右下角的网格。智能体每次可以在上、下、左、右这4个方向中移动一步,每移动一步会惩罚一个单位的奖励。但是,移动有
核心问题:现有大语言模型(LLMs)权重-激活量化方法多聚焦于通道级离群值(channel-wise outliers),却忽视了令牌级离群值(token-wise outliers),导致量化模型精度受限。例如,2048个令牌中仅2个离群令牌就贡献了94.7%的量化误差,极端值超1000,引发54.63的量化误差。提出方法。
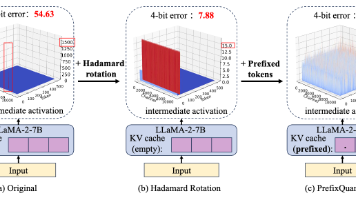
多智能体强化学习(一)简介1.RL的简短历史2. 2019年:MARL最繁荣的一年机器学习可以被认为是将数据转化为知识的过程。学习算法的输入是训练数据(例如,包含猫的图像),输出是一些知识(例如,关于如何检测图像中的猫的规则)。此知识通常表示为可执行特定任务的计算机程序(例如,自动猫检测器)。在过去的十年中,通过一种特殊的机器学习技术取得了相当大的进展:深度学习(LeCun等人,2015)。深度学
如果想要使用vscoed编辑docker中的代码,先启动容器docker exec -it $(docker container ls -q) /bin/bash然后启动vscodecode --user-data-dir此时vscode在docker的目录下打开,左上角打开想要编辑的文件就行了。