- @uWvvJWldyYUZ


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
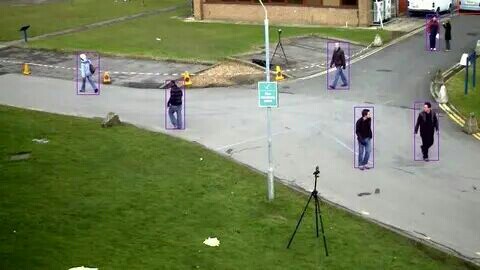
树莓派跑目标检测听着玄乎?先上效果:在树莓派4B上能跑到8FPS,检测精度足够工地考勤这种场景使用。实测在工地复杂光照下,误检率比市面考勤机低18%,老板看了直呼要加鸡腿。注意输入尺寸设为128x128,相比常规的300x300,在树莓派上推理速度直接翻倍。这里用了OpenCV自带的HOG特征+SVM方案,虽然比不过YOLO的精度,但在树莓派上运行效率感人。行人检测,头部检测识别程序/代码设计,可
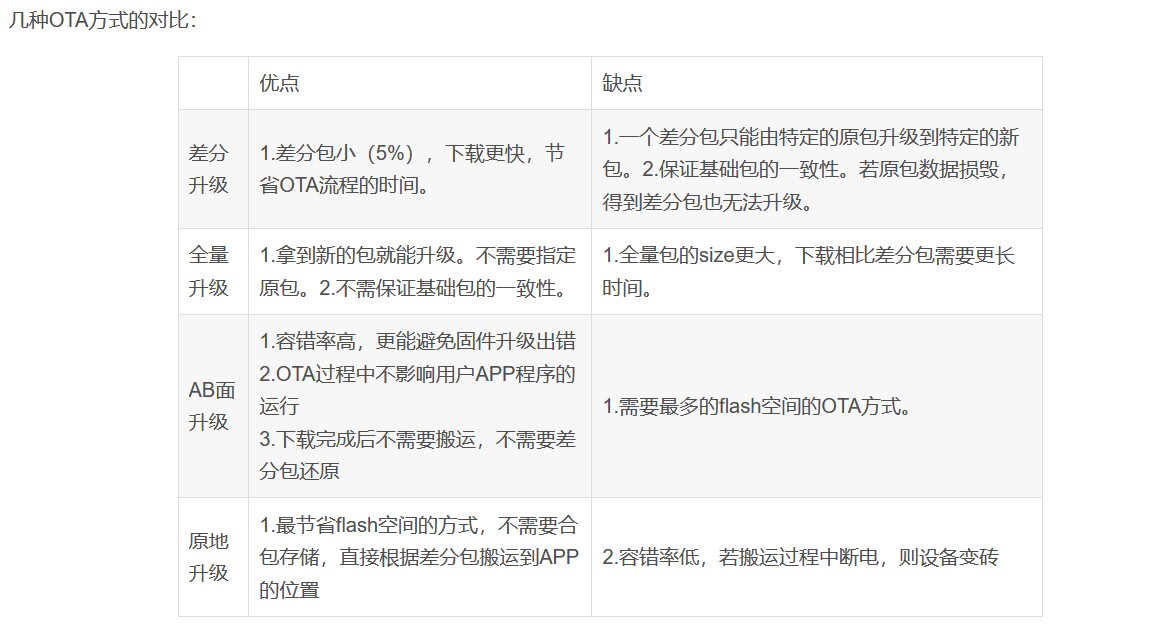
STM32单片机的差分升级,对于物联网和车联网设备而言,是一种高效、低耗且安全的升级方式。通过掌握打补丁还原算法,我们能更好地优化设备远程升级流程,提升用户体验。随着技术发展,相信差分升级会在更多领域大放异彩,为智能设备的持续进化提供有力支持。大家不妨在自己的项目中尝试一下,感受它带来的便利和优势。
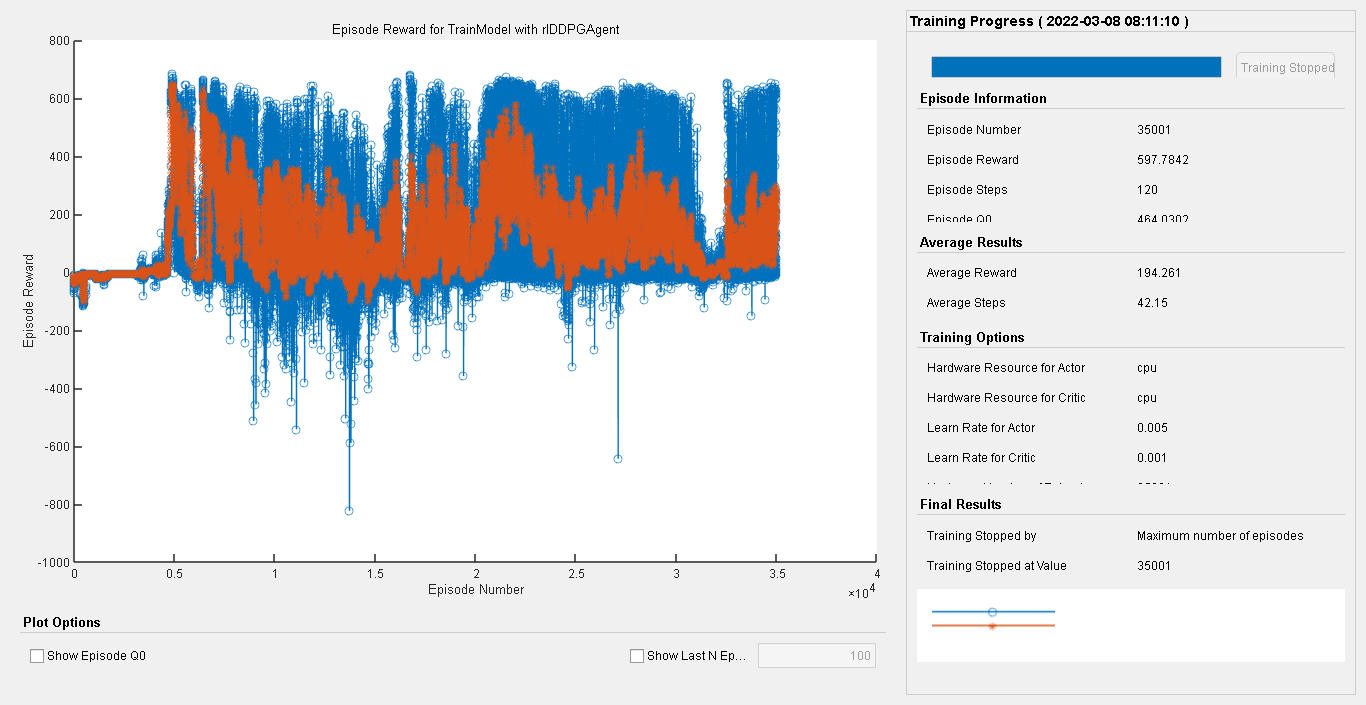
2自由度机械臂轨迹跟踪控制,6自由度机械臂轨迹跟踪控制,基于强化学习DDPG的机械臂轨迹跟踪,控制算法,强化学习算法,将强化学习DDPG作为机械臂的轨迹跟踪控制器,simulink仿真。在机器人领域,机械臂的轨迹跟踪控制一直是研究热点。从简单的2自由度机械臂到复杂的6自由度机械臂,如何精准控制其轨迹,关乎着各类任务的执行效果。而强化学习算法,特别是深度确定性策略梯度(DDPG),为机械臂轨迹跟踪控
三菱PLC项目案例之手轮发脉冲控制三轴伺服电机器件:三菱FX3UPLC,威纶通触摸屏,三菱伺服,5轴手轮等。控制方式:PLC接收手轮发出的脉冲同步控制3轴三菱伺服电机。功能:只要PLC发脉冲口和手轮轴数足够,最多可以同步控制5轴。说明:是程序,手轮发脉冲控制伺服电机的编程方式,非硬件。程序有详细注释,伺服驱动器设置参数说明,接线图等。此案例中的倍率只做屏显示,可以直接应用到项目中去。
最后说说这个模型的适用场景:适合15-50个特征的中等规模多变量预测,样本量建议在5000条以上。实测用霜冰算法优化学习率能提升约3%的MAE指标。多变量单输出回归,回归预测也可以加好友换成分类或时间序列单列预测(售前选一种),回归效果如图1所示~多变量单输出回归,回归预测也可以加好友换成分类或时间序列单列预测(售前选一种),回归效果如图1所示~4.模型只是提供一个衡量数据集精度的方法,因此无法保
本文介绍了在Linux环境下使用C++实现多种MPC控制策略的方法,包括带约束、带状态观测器以及鲁棒MPC等。通过使用Eigen和OSQP库,结合自编的MPC增益矩阵求解文件,能够有效地实现这些MPC算法。这些实现主要用于学习MPC系列算法思想以及OSQP的实现方式,基于单入多出的二阶系统数值算例,为MPC的学习和研究提供了一个良好的起点。
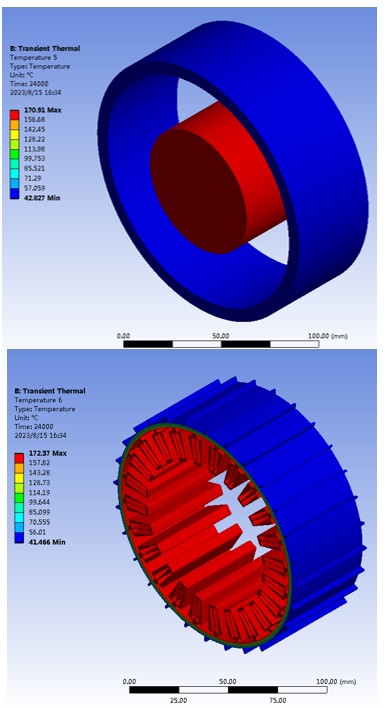
最高温出现在绕组端部(102℃),与红外热像仪实测的98℃偏差在可接受范围。外转子结构最大的特点就是磁钢嵌在旋转外壳内部,仿真时要重点处理气隙区域的传热。外转子无刷电机在高速运转时,转子表面的涡流损耗和绕组铜耗会产生大量热量。电机端部绕组的对流换热系数需要特别处理,实测数据表明自然对流时h=8~12 W/(m²·K),强迫风冷可以到25以上。这段代码实现了前2秒h从25线性增长到35的渐变过程,模
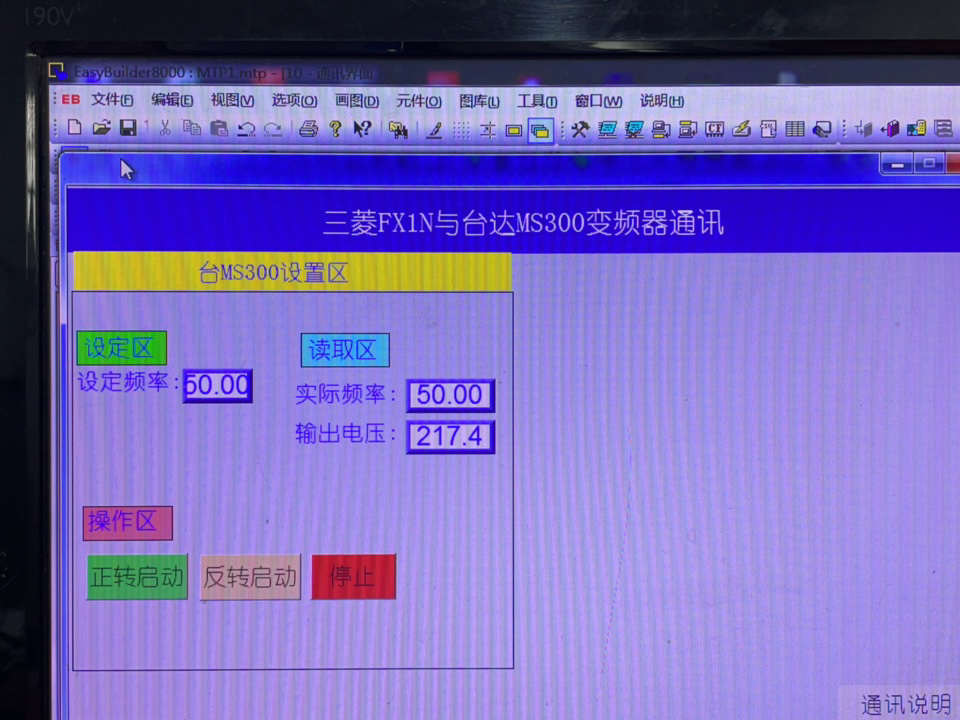
三菱FX1N与台达MS300变频器485通讯程序可直接拿来实用了,三菱FX PLC与台达变频器modbus RTU通讯采用器件:三菱FX1N 24MT PLC,1个FX1N 485BD板,1个台达MS300系列变频器。也可以是FX2N,FX2N 485BD功能:进行频率设定,频率读取,正反转启停。触摸屏采用MCGS。附送威纶通程序说明:PLC通讯程序和触摸屏程序,带注释。在自动化控制领域,不同设备
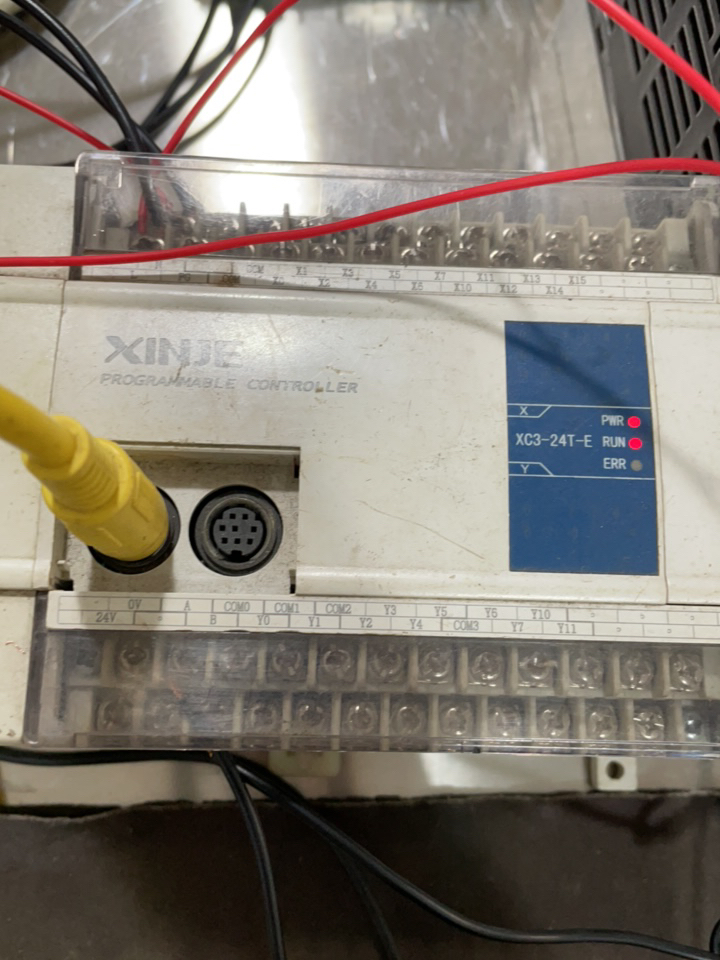
信捷XC3与5台台达MS300通讯程序可直接用于生产的程序,程序带注释,并附送触摸屏程序,有接线方式和设置,通讯地址说明等。程序采用轮询,可靠稳定器件:信捷XC3的PLC,5台台达MS300系列变频器,昆仑通态7062KD功能:实现频率设定,启停控制,实际频率读取等,状态读取指示在自动化控制领域,不同设备之间的稳定通讯至关重要。
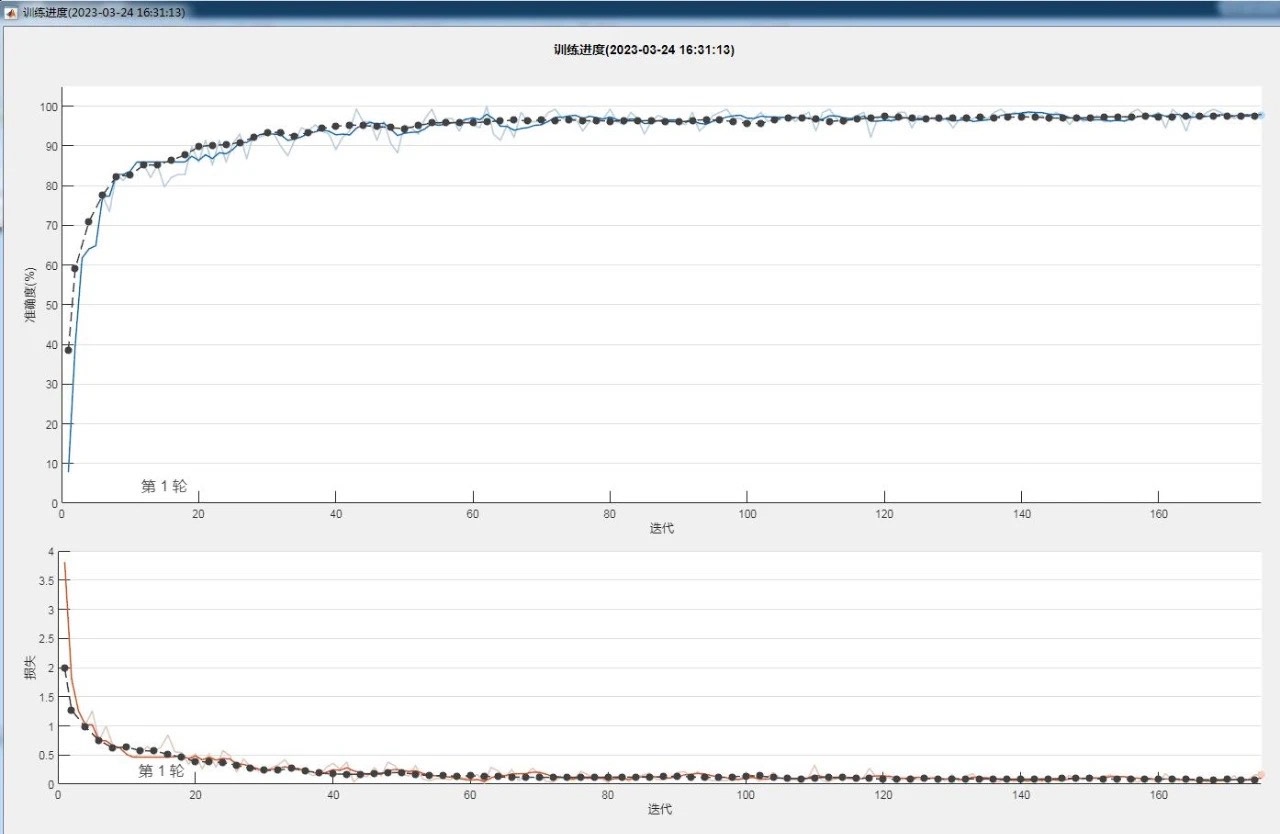
整个过程跑下来发现,虽然用ResNet18处理MNIST有点杀鸡用牛刀,但残差连接确实能加速训练收敛。有意思的是把图片强行拉伸到224x224后,网络前几层的特征图会保留更多细节,这对识别边缘尖锐的手写数字反而有帮助。MNIST手写数字识别算是深度学习界的"Hello World"了,不过这次咱们用ResNet18来整点不一样的。注意Matlab的加法层要处理两个输入源的连接,这里用connect