- @qqliuzhitong


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
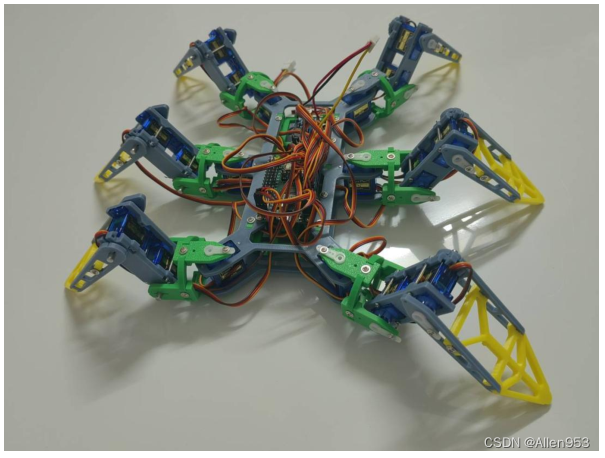
Arduino主控,图形化编程,趣味学习Arduino nano开发板+舵机扩展底板4.8V可充电电池,支持Arduino C语言编程和米思齐图形化编程开源代码,注释详细,运动学解算。1.2Baize_Spider12: 一个四足蜘蛛机器人 - Gitee.com根目录如下图所示,资料里面一共有6个文件夹,还有一个“Baize_spider入门级制作教程.pdf” 的文件,这个pdf文件是整个机器

1.smimport载入机器人模型首先,我们需要载入机器人模型,还是用从solidworks里面导出来的urdf模型即可。然后将我们的urdf文件和meshs文件夹都添加到路径。接着,我们用smimport命令载入机器人模型。smimport("gou2/urdf/gou2.urdf")然后等着它生成物理网格。生成的物理网格包含了每个link和每个joint的详细信息。还有world坐标系。接着,
1.项目介绍学习ros机器人需要,打算做一个六足机器人,像这样的:2.组装调试教程3.编程例程
通过Baize_ServoDriver_esp32这块舵机驱动板,我们来驱动我们的机器人。首先,我们通过串口来订阅我们的自定义话题消息。具体的话题消息以及定义方式,可以参照下面的仓库。

采用esp32做主控的,支持4路直流电机或者两路步进电机的控制,也可以用于控制两路直流闭环电机。输入电压范围5-12V,有时候电压5V起不来,要高一点。可以用于学习arduino或者ros编程,同时也可以将ros于arduino结合。

问题:在solidworks里面新建工程图的时候,默认单位老是英寸,在选项-文档属性-单位里调整了也不行原因:这个单位不只针对于solidworks软件设置的,如果是针对软件的话,那就是设置之后就整个软件全部变成毫米单位,但是还是英寸。后来得知这个单位是这个模板的单位,也就是说把这个模板单位改成毫米,然后保存成工程图模板,再把默认工程图模板改成刚刚保存好的,那么以后新建工程图的时候,就是这个模板,
有时候matlab遇到问题想在群里发言请教一下。结果群里不让上传视频文件,这个时候,我们就可以考虑把遇到的问题做成gif图片给大佬们看。print函数可以将图片输出,第二个参数为格式,第三个参数为文件名(文件名可以带路径)。所以我们先写个程序画一个圆形2.输出图片然后再在程序同一目录下新建一个image文件夹,用于存放图片。然后添加我们的代码,将每一帧图片存进这个路径并附上文件名做序号。3.合成g
写了一个arduino控制28byj48步进电机的程序。主要用于下面这种五线四相步进电机:代码:#include <Stepper.h>// 这里设置步进电机旋转一圈是多少步#define STEPS1 100#define STEPS2 100#define STEPS3 100//定义限位开关引脚#define swit 14//设置步进电机的步数和引脚(就是注意点2里面说的驱动板
这是个arduino计时器程序,这个程序可以调整计时器进行倒计时,可以设置倒计时时间。一共两个按钮,两个电位器,三个led灯。两个按钮其中一个控制计时开始和计时结束,另一个按钮循环移位时分秒设置,按下之后可以设置当前的计时,时分秒依次设置。两个电位器,一个调节1602屏幕亮度,另一个设置计时器时间。3个led灯,一个2秒闪一次,一个一分钟闪两次,一个一小时闪两次。代码://加载库文件#includ
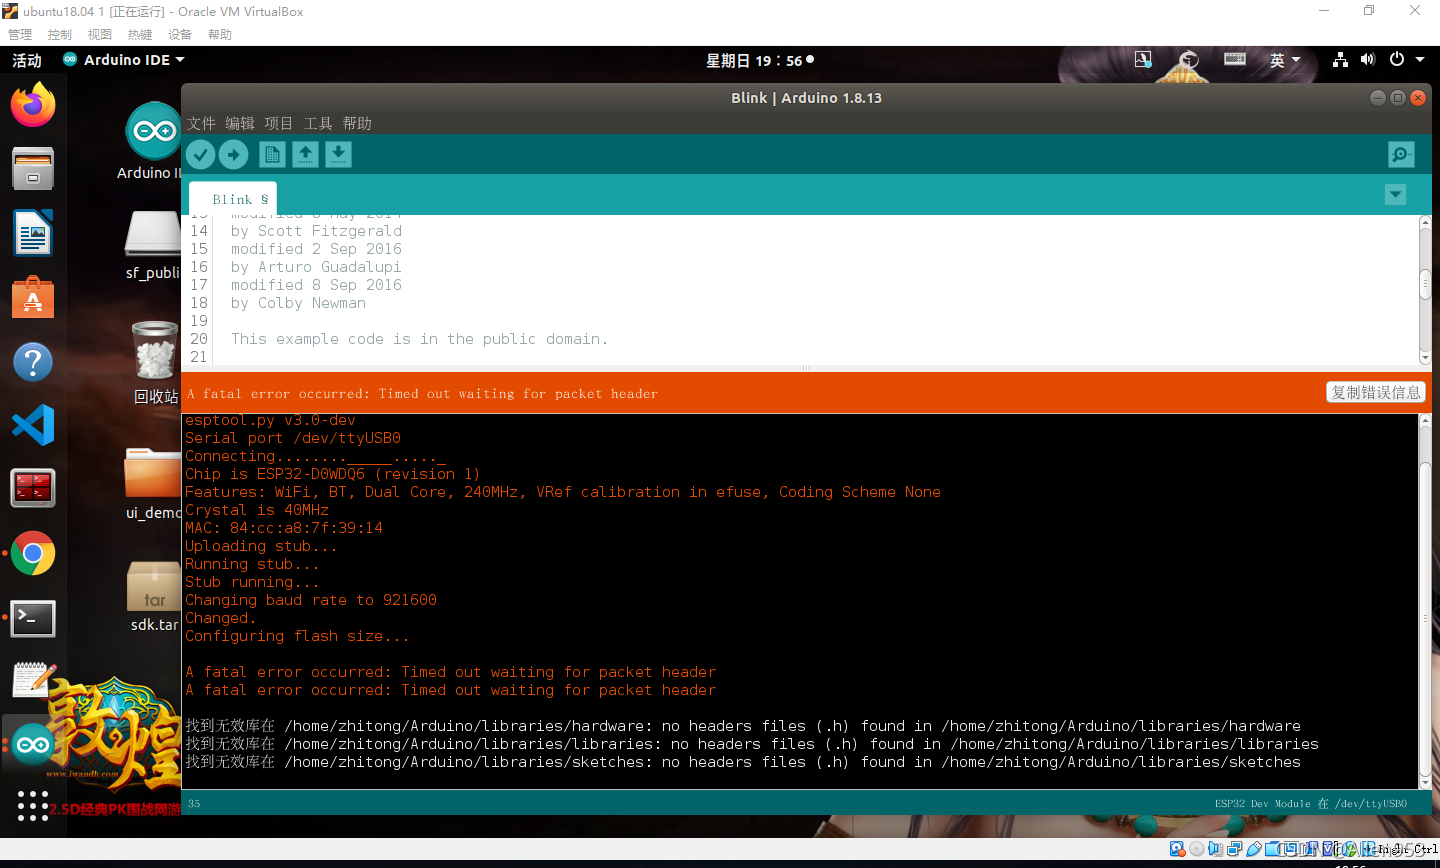
问题当我用arduino ide给esp32 下载程序的时候,出现如下错误提示:我的板子是下面这个板子:原因及解决原因是下载的波特率选择出错了,波特率我选择的默认的921600,实际应该选择115200,这样再次下载,就可以正常下载了。如下图所示,成功。...