- @qq__18080951


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
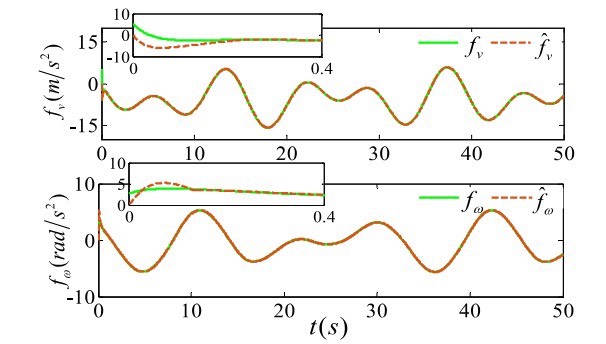
咱们今天直接上干货,聊聊怎么在GPS信号被屏蔽的工业场景里,让机器人像装了磁铁一样牢牢贴着椭圆轨迹跑。先甩个硬核场景:地下管道巡检机器人突然失去定位信号,这时候得靠激光雷达和IMU数据硬刚,还得保证30秒内完成闭环控制——就问你刺不刺激?注意这里用了符号函数sign而不是常规的饱和函数,实测抗扰动能力提升20%,但记得在硬件里要做死区处理。参数调节小贴士:遇到超调先调beta对角项,震荡大就砍ga
在C相电压跌了30%的情况下,传统VSG的电流THD飙到12%,咱们的MPC方案硬是压到4.8%。针对此问题,提出了一种不平衡电网下VSG模型预测控制策略,通过基于快速电压矢量选择的模型预测控制策略来控制所重构的正序及负序电流分量,达到有功功率恒定、无功功率恒定及电流平衡的控制目标。虚拟同步发电机控制算法,可为电网提供惯性并参与电压及频率调节,但在电网电压出现不平衡时会导致并网电流不平衡及有功、无
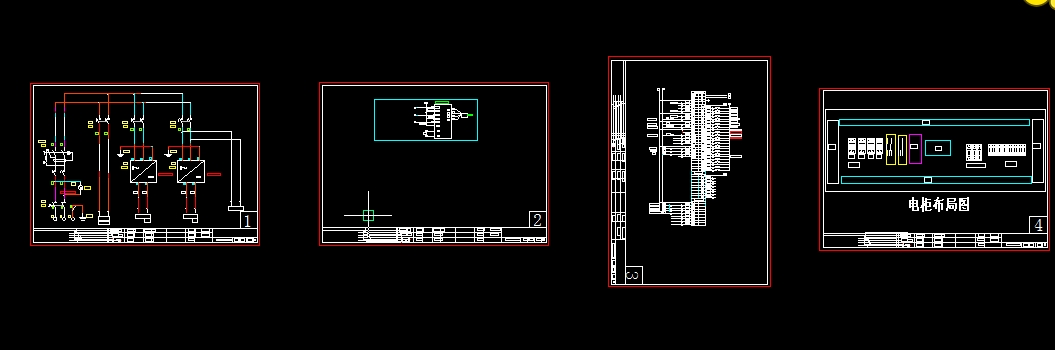
三菱FX3GA+三菱GS触摸屏 PLC脉冲控制单个步进电机定位控制点胶机项目程序结构清晰 ,分段操作,配方做在PLC内部,触摸屏显示完整,有中英文切换显示。实际项目,是你学习参考有很大的帮助。有电气图纸,PLC程序,触摸屏程序,工作流程,电气BOM。最近刚落地一个点胶机项目,用三菱FX3GA+GS触摸屏搞定了步进电机的高精度定位控制。这项目不算复杂,但把PLC脉冲控制、配方管理和中英文界面这些工业
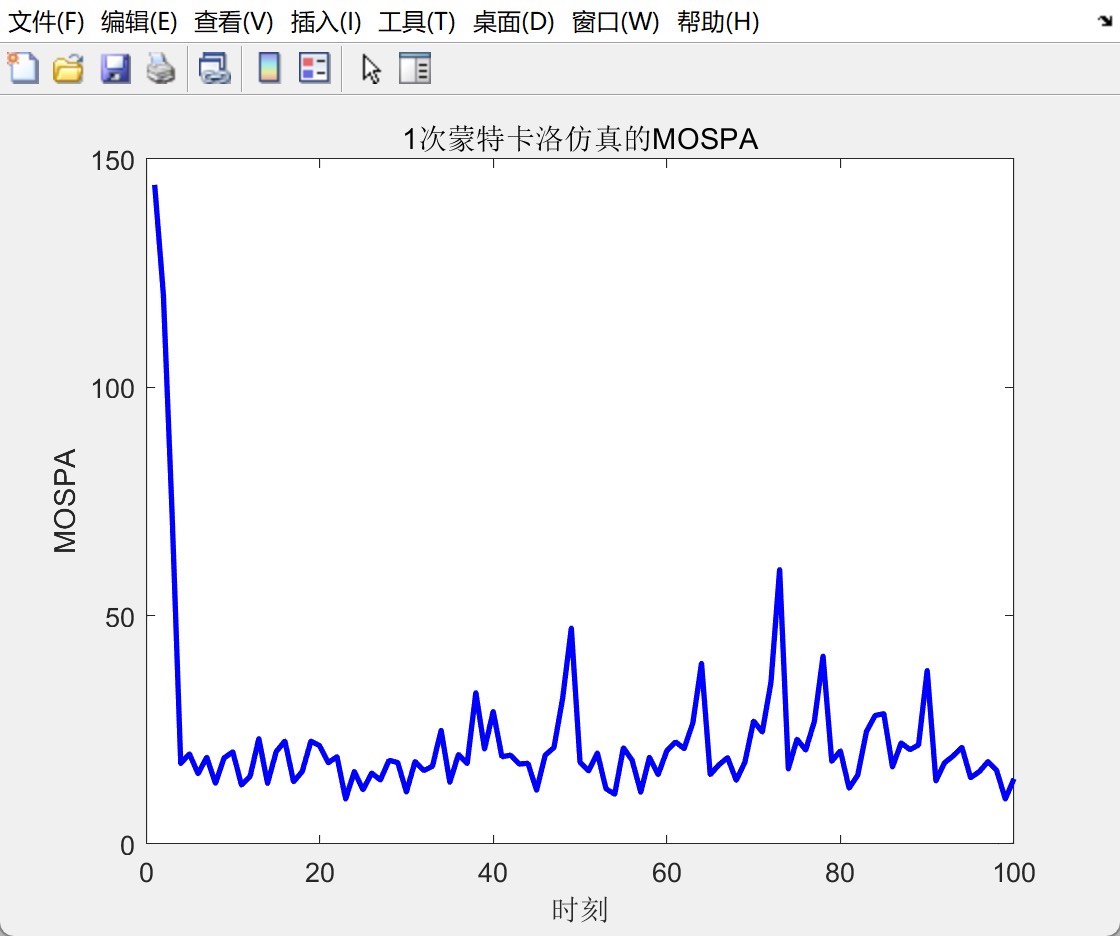
三维 3D JPDA联合概率数据关联+IMM交互多模型 +UKF无迹卡尔曼滤波matlab程序 可视化目标轨迹测量和估计轨迹与OSPA误差 可调节蒙特卡洛数量与目标数量(最多6个)直接上干货!这次带来的多目标追踪方案直接把实战buff叠满——三维空间下JPDA数据关联+IMM模型切换+UKF非线性滤波的组合拳,配合动态可视化与OSPA误差分析。老规矩,Matlab代码已封装成可直接魔改的版本,咱们
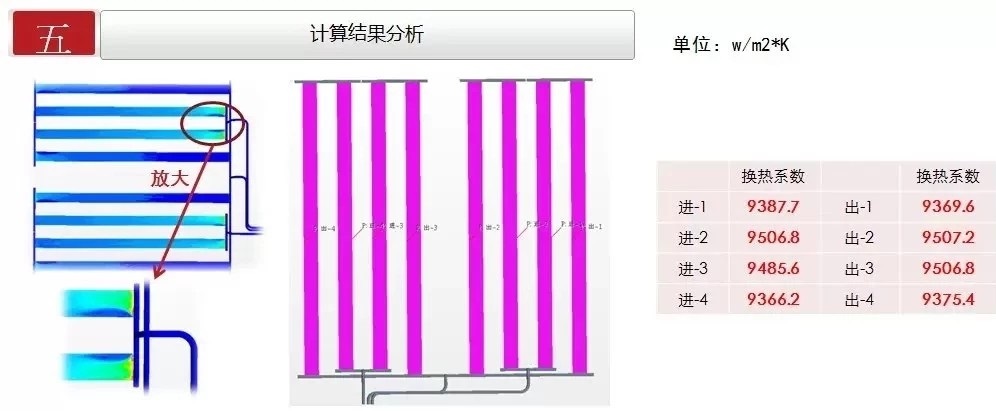
正常工况下压降应该在15-30kPa之间,如果算出来50kPa,要么网格有问题,要么流量设置错了——别问我怎么知道的,都是泪。3.设置不同域耦合面interface(电芯与冷板、电芯与导热硅胶、管道流体域与管道固体域、导热硅胶固体域与冷板固体域等)1:三维数模的几何清理,电芯,导热硅胶,铜排,端板,busbar,水冷板的提取(几何拓扑关系调整),为面网格划分做准备。1:三维数模的几何清理,电芯,导
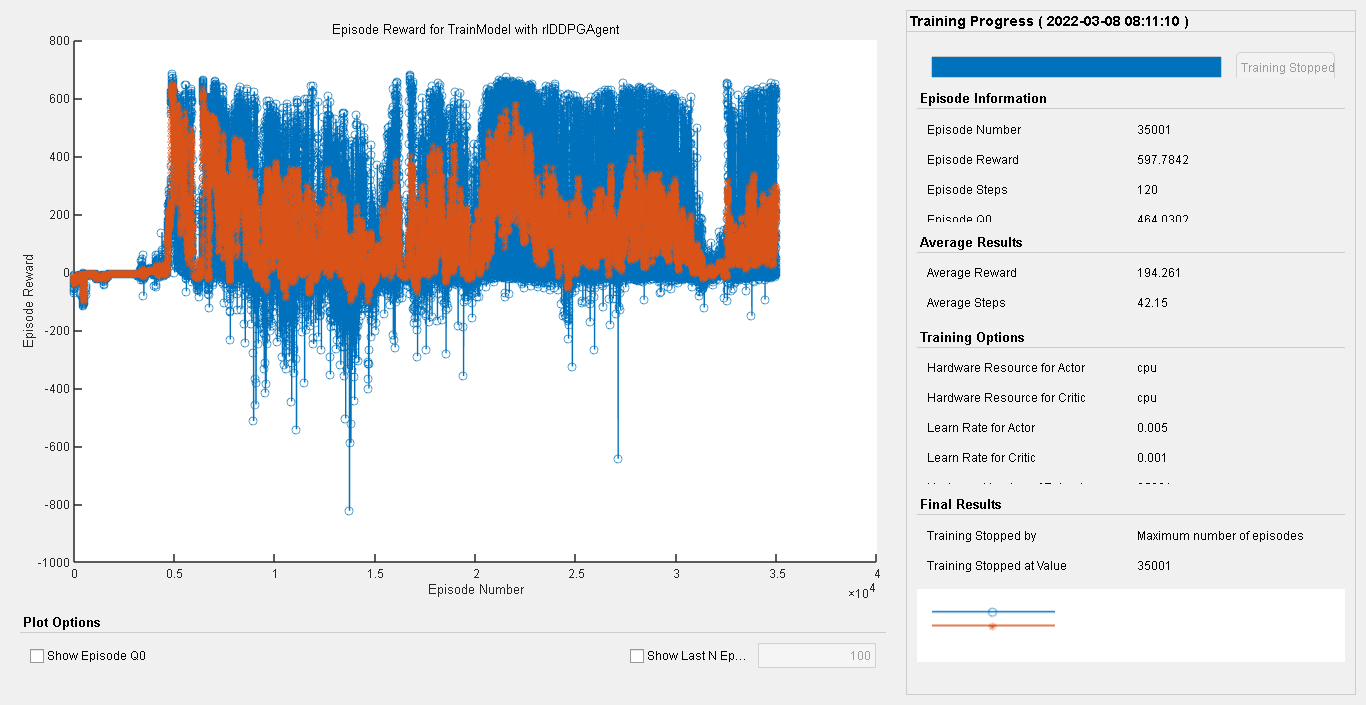
2自由度机械臂轨迹跟踪控制,6自由度机械臂轨迹跟踪控制,基于强化学习DDPG的机械臂轨迹跟踪,控制算法,强化学习算法,将强化学习DDPG作为机械臂的轨迹跟踪控制器,simulink仿真。在机器人领域,机械臂的轨迹跟踪控制一直是研究热点。从简单的2自由度机械臂到复杂的6自由度机械臂,如何精准控制其轨迹,关乎着各类任务的执行效果。而强化学习算法,特别是深度确定性策略梯度(DDPG),为机械臂轨迹跟踪控
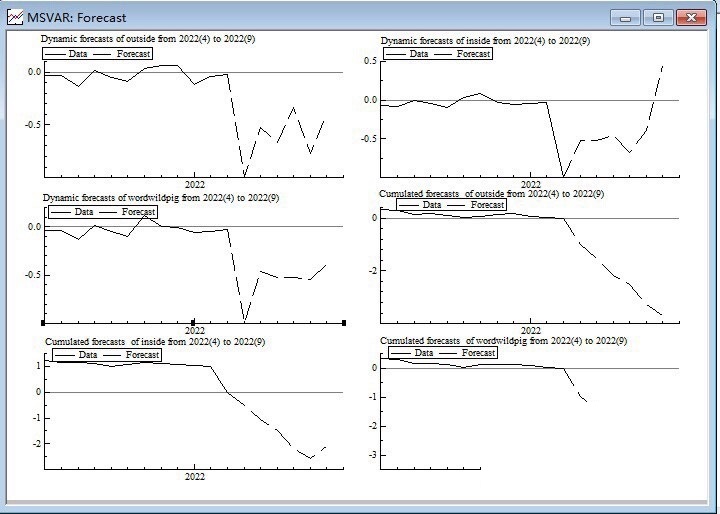
马尔科夫区制转移向量自回归模型,MSVAR模型,MS-VAR模型的GiveWin软件安装和操作过程+MS-VAR各种图形制作(区制转换图、脉冲图、模型预测图和模型预测结果等等)+最优区制数和模型形式判断(MSI-VAR、MSM-VAR模型形式的最优选择问题,这是该模型的核心问题)。文档一共分为五部分,一是软件的安装(已打包软件,按照操作步骤进行没啥问题);二是数据的导入;三是软件操作过程;四是图形
最后说个骚操作:把Aerodynamic Forces模块的输出接到To Workspace,用MATLAB的动画函数做个实时弹道追踪。直到在Simulink里把图1的模块架构扒开来看,才发现其实模块化设计才是解药。后来加了个Rate Limiter防止舵面突变,顺便在PID后面串了个二阶滤波器,波形立马老实了。曾经在气动系数的小数点后四位纠结一周,后来发现还没舵机延迟的影响大。导弹仿真最骚的操作
但对于常规的工业场景,这玩意儿的开发效率确实能打。源码里的注释虽然不算详细,但关键位置都有//警告标记,比如这个图像缓存池的实现就标注了线程安全注意事项。注意看注释里的"自动映射"——这波封装直接把Halcon的HTuple类型转成了C#的double数组。底层其实把Halcon的HDev脚本转成了C#的扩展方法,每个模块背后都是预编译的hdev文件。拖拽式编程,无halcon基础也能上手,匹配,
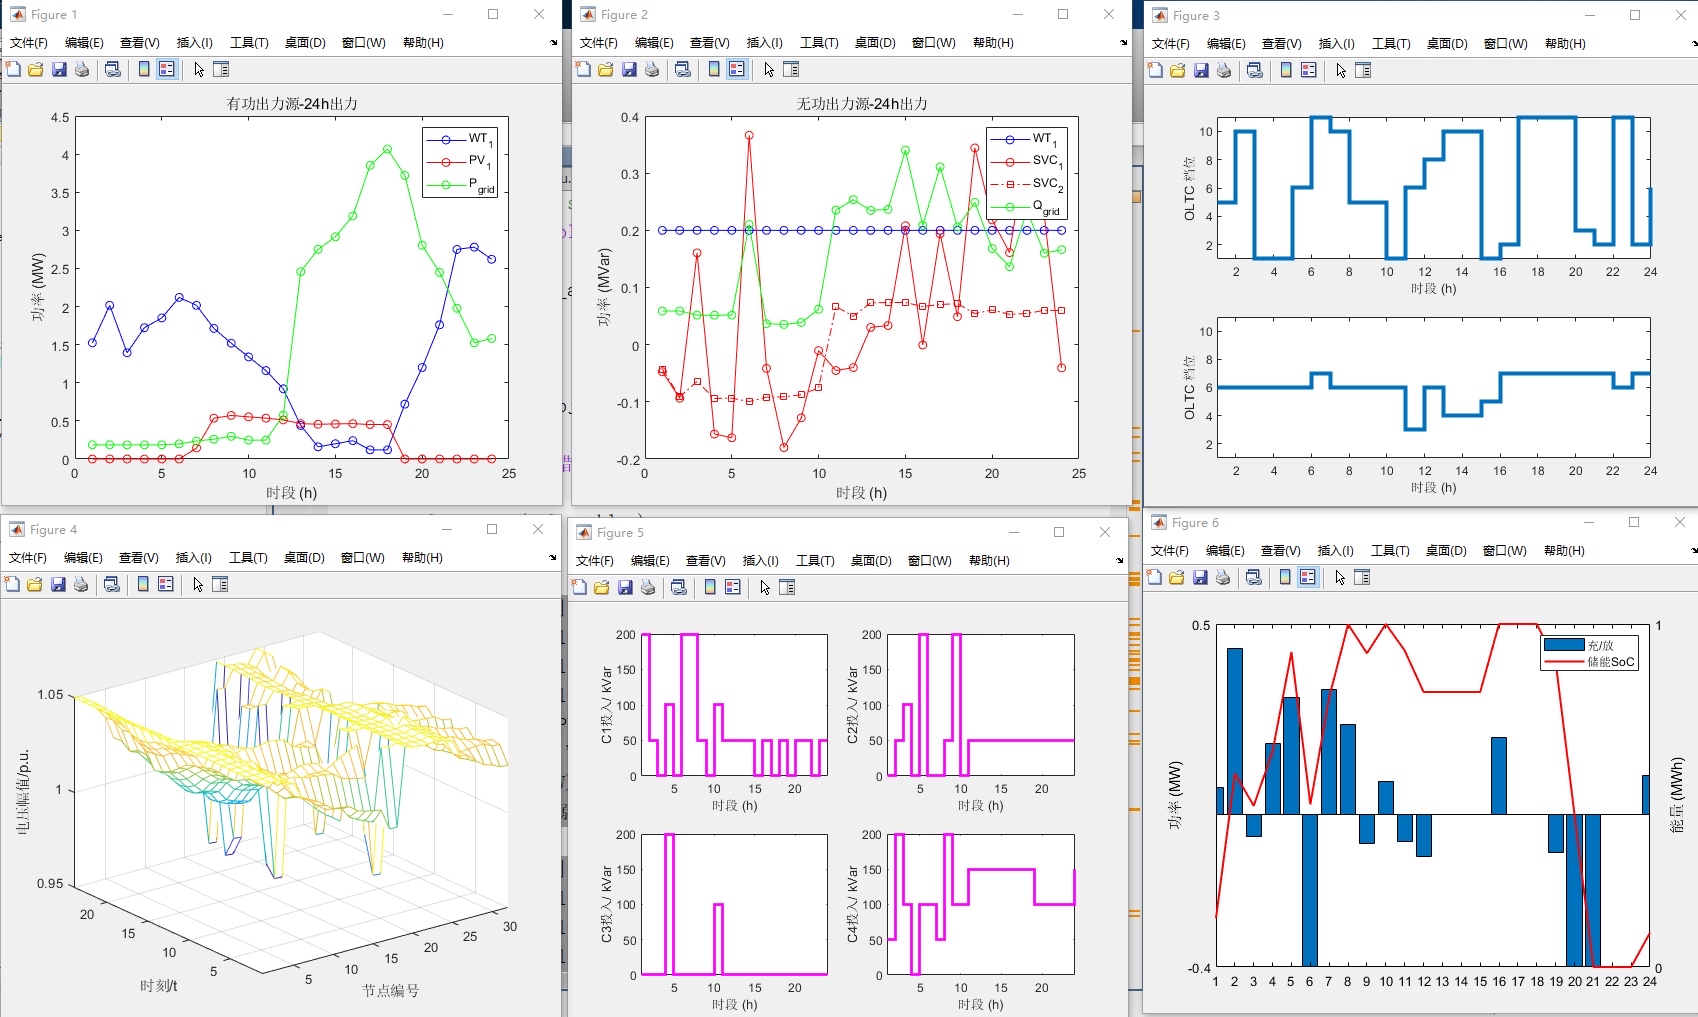
本系统实现了一个面向含高比例分布式能源(风电、光伏)、储能系统(ESS)、有载调压变压器(OLTC)、离散电容器组(CB)以及静止无功补偿器(SVC)的主动配电网的24小时滚动无功优化模型。该模型基于二阶锥松弛(Second-Order Cone Relaxation, SOCR)技术,将非线性潮流方程转化为凸优化问题,从而在保证求解效率的同时,兼顾系统运行的安全性与经济性。系统核心目标为最小化配