


- @qq_40268672


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
以下只是一个简单的2D卷积的示例:头文件#include<ap_int.h>#include<iostream>#include<hls_video.h>#define MAX_LEN 100#define K 3using namespace std;typedef ap_int<16> data_t;void conv2d(data_t in[M
#include<iostream>#include<cstdlib>#include<ctime>#define N 8using namespace std;int T[100];//(i,T[i])指放在第i行第T[i]�?int k=0;//当前已经放置了多少行bool place(int j);void backtrace(){//当前已经放置完第1,
import geopandas#path = "F:\\shapefile\\Detroit\\Detroit_height.shp"path="F:\\shapefile\\Xian\\Xian\\Xian.shp"# 读取shapefile文件,可设置bbox选定区域gdf = geopandas.read_file(path)gdf=gdf[gdf.boundary.is_simple]g
verilog实现卷积运算设输入矩阵为NixNi,卷积核大小为KxK,卷积步长为S,则可以选用长度为Ni,高度为K的shift_ram实现,具体如下。记输入shift_ram的时间为clk0,则易知经过NixK个周期后shift_ram被充满,也即产生第一列有效输出X0,0,X1,0,X2,0X_{0,0},X_{1,0},X_{2,0}X0,0,X1,0,X2,0,再经过Nix(Ni-..
import torch.nn as nnimport torch.nn.functional as Ffrom torch.autograd import Functionclass Round(Function):@staticmethoddef forward(self, input):output = torch.round(input)return output@staticmethod
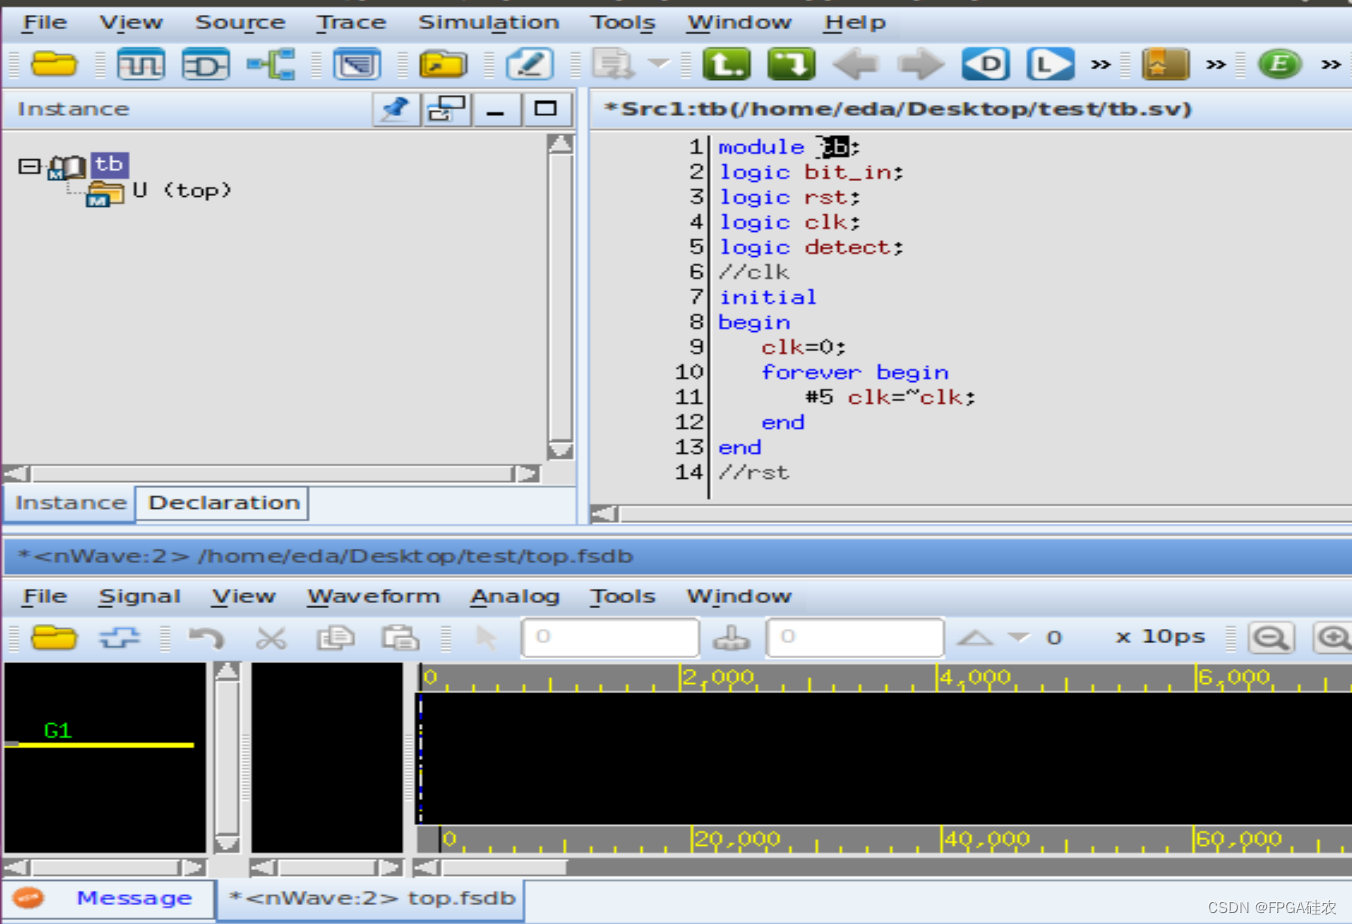
该图给出了状态机的整体信息,包括输入、输出信号,时钟信号的名称及其极性,复位条件以及状态信号、初始状态和状态表。按住shift,选中S1, S11和S110三个状态,然后点击Tools–>Partial FSM。最后,点击FSM,选中State Animation,然后点击Analysis Report…为了简单起见,我们以一个序列检测器为例,介绍nState的使用过程。栏则给出了每一个状态在仿真
简介之前实现了基于FPGA的Winograd CNN加速器(VGG16)和基于FPGA的MobileNet v2加速器,但这两个算法在本质上区别不大:一个是VGG16,另一个是轻量级的MobileNet v2,所实现的功能都是图像分类。因此,为了尝试更多的应用,本文在FPGA上实现了一个目标检测网络----Yolov4 tiny。yolo4 tiny的结构是YOLOv4的精简版,属于轻量化模型,参
最近因项目需要学习了mysql中对geometry的扩展,记录如下。Geometry数据类型在mysql中,支持Geometry数据类型。Geometry是所有此扩展中类的基类,其他类型如Point,LineString,Polygon都是Geometry的子类。1.所谓POINT,就是一个几何上的点,通常由经纬度作为坐标。2.所谓LineString,就是一串点列,若不闭合,则它是simple的
Actor-Critic算法回顾策略梯度算法:Actor-Critic算法的区别就是对R(τn)R(\tau^n)R(τn)进行了修改。当R(τn)R(\tau^n)R(τn)具有上述三种形式时,便是经典的AC算法,在AC算法,我们通过另一个叫做Critic的神经网络来估计Vπ(st)V^{\pi}(s_{t})Vπ(st)(或其他,视具体情况而定)。本博客实现的便是基于TD残差的AC算法,其策
算法描述DDPG算法共有4个网络,两个策略网络μ\muμ和μ′\mu^{'}μ′,它们可以根据输入状态确定地输出动作,额外加上一个噪声NtN_tNt;两个critic网络Q和Q′Q和Q^{'}Q和Q′,它们可以根据输入向量[s,a],输出相应的Q值。同时,和DQN一样,DDPG中也引入了experience buffer的机制,用于存储agent与环境交互的数据(st,at,rt,st+1,do