

写文章


- @qq_35598561


简介
该用户还未填写简介
擅长的技术栈
未填写擅长的技术栈
可提供的服务
暂无可提供的服务
ubuntu笔记本X86安装nomachine客户端
【代码】ubuntu笔记本X86安装nomachine客户端。

ubuntu笔记本X86安装nomachine客户端
【代码】ubuntu笔记本X86安装nomachine客户端。
虚拟机中ubuntu安装vm-tools后仍然不能复制粘贴
虚拟机安装设置open-vm-tools,解决复制粘贴问题
ROS常见知识点总结——ubuntu18.04下使用4G远程通信
ROS常见知识点总结,Ubuntu18.04使用4G远程通信
ubuntu安装向日葵远程控制软件
下载向日葵命令行版本https://sunlogin.oray.com/download/在下载目录打开终端执行sudo apt install ./【下载的文件名】 -y -f如sudo apt install ./SunloginClient-10.0.2.24779_amd64.deb -y -f即可安装成功
超维小课堂 | 7、ROS使用offboard模式控制无人机定点悬停源码分析
ROS使用offboard模式控制无人机定点悬停源码分析
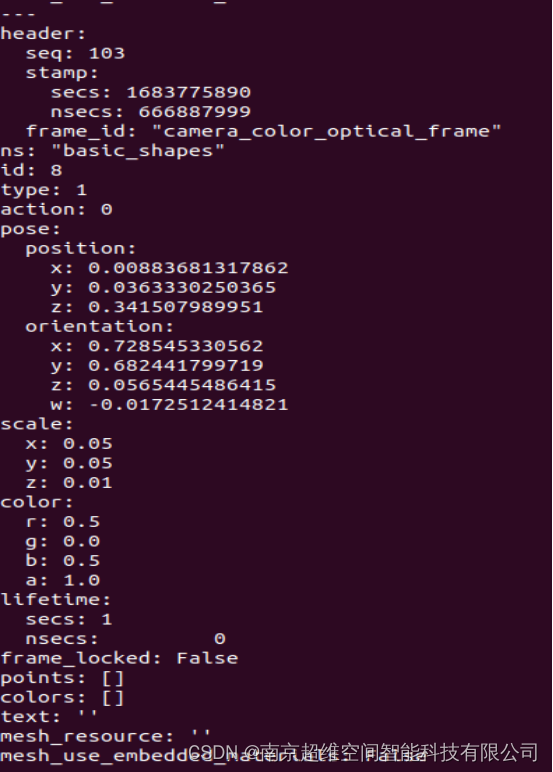
超维空间M1无人机使用说明书——51、ROS无人机使用AR二维码识别与定位
2、position则表示当前二维码相对于摄像头的位置。1、id:8则表示当前的二维码对应的序号是8。1、终端打开:rviz。2、查看TF坐标系即可。
ROS+PX4学习与开发1.3、ROS无人机简介
查看相关视频讲解无人机简介PX4详细介绍网址如下:https://www.ncnynl.com/archives/201810/2624.html主要组成部分:红色部分为ROS升级版功能实现1、飞控(基础版)2、机架3、桨叶、电机(无刷)4、数传5、遥控、接收机6、电池7、GPS8、视觉里程计(升级版)9、深度摄像头、激光雷达等10、板载计算机...
超维空间S2无人机使用说明书——31、使用yolov8进行目标识别
超维空间S2无人机使用说明书——31、使用yolov8进行目标识别
超维空间S2无人机使用说明书——32、使用yolov7进行目标识别
超维空间S2无人机使用说明书——32、使用yolov7进行目标识别