- @pvIaUtLZ


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
当然还有很多坑没唠,比如磁力计的硬铁补偿和软铁补偿,当年我没做这个的时候,放在桌子边靠近电脑的地方,航向角就会飘,后来加了校准代码才好。前阵子蹲在宿舍焊飞控的时候,突然发现之前抄的九轴解算代码总飘,哪怕把飞控放在桌子上不动,航向角也能自己转个360度,折腾了半天才搞明白是磁力计和气压计没对齐的锅。当时就是这么个代码,跑起来俯仰和滚转还行,但航向角飘得离谱,后来才知道要把hmc5883l的磁力计数据

模型自带的速度传感器模块还能导出各车轮动载荷,改两个参数就能对比不同悬架配置的优劣。最近在B站刷到个七自由度汽车平顺性模型,这玩意儿简直就像把大象装冰箱一样分三步就能整明白。模型把整车拆成四个悬架质量块(每个车轮上方)+车体三个转动自由度,但别被这个专业名词唬住,实际在Simulink里就是几个弹簧阻尼器搭积木。这模型最大的价值不是算得多准,而是把抽象的车体振动拆解成乐高积木。刚入门的兄弟改几个弹
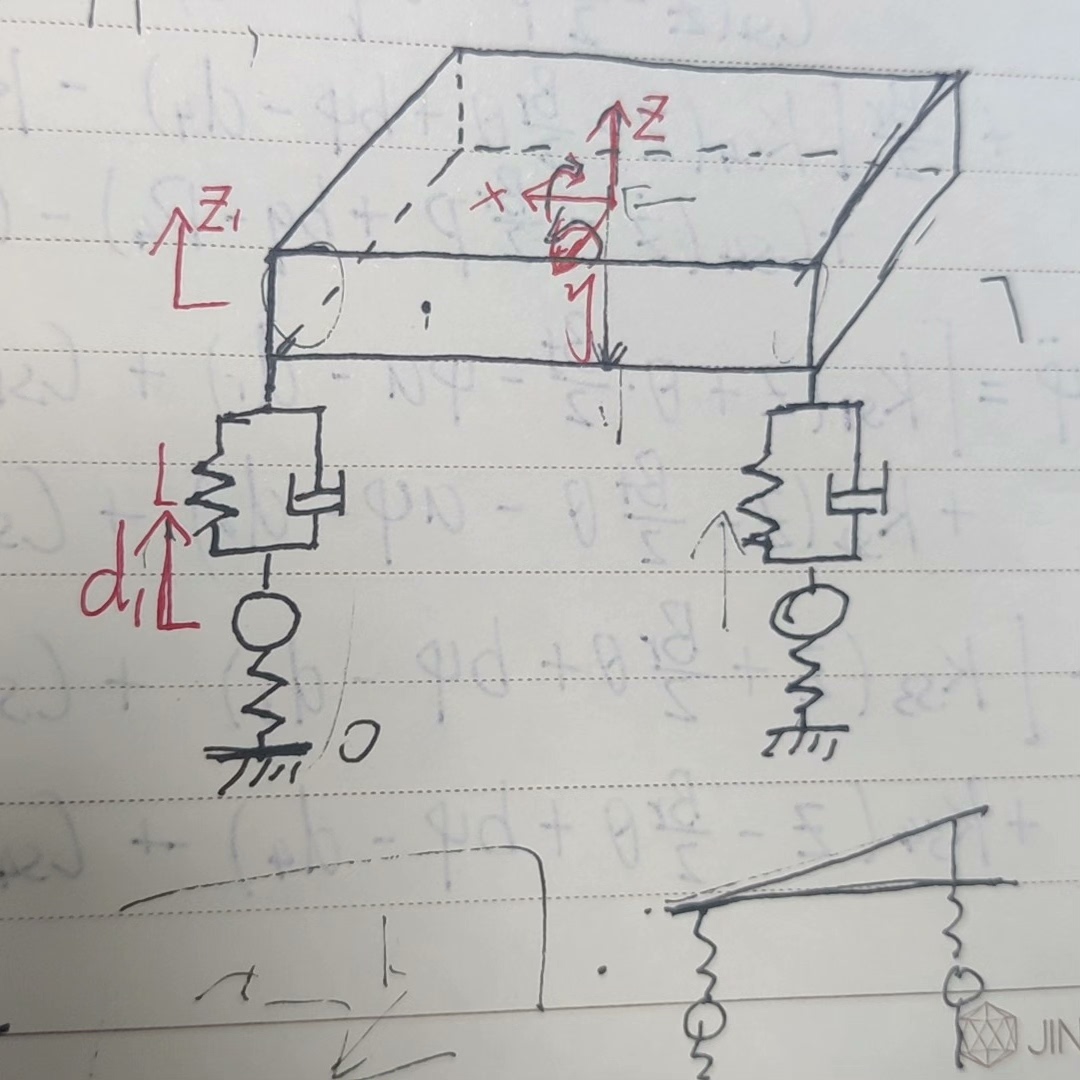
这三个自由度互相耦合的程度比双自由度模型狠多了,特别是侧倾带来的质心高度变化会让轮胎垂向力重新分配,直接影响侧向力的天花板。这个模型在车辆稳定性控制、自动驾驶算法开发里经常被拿来当底层框架用,咱们这次重点拆解质心侧偏角的计算逻辑,顺手用Carsim和Simulink联调走个仿真流程。这个惯性积参数特别妖,车辆侧倾时前轮定位参数会跟着变,直接导致横摆力矩的非线性变化。输出:质心侧偏角运动+横摆角运动
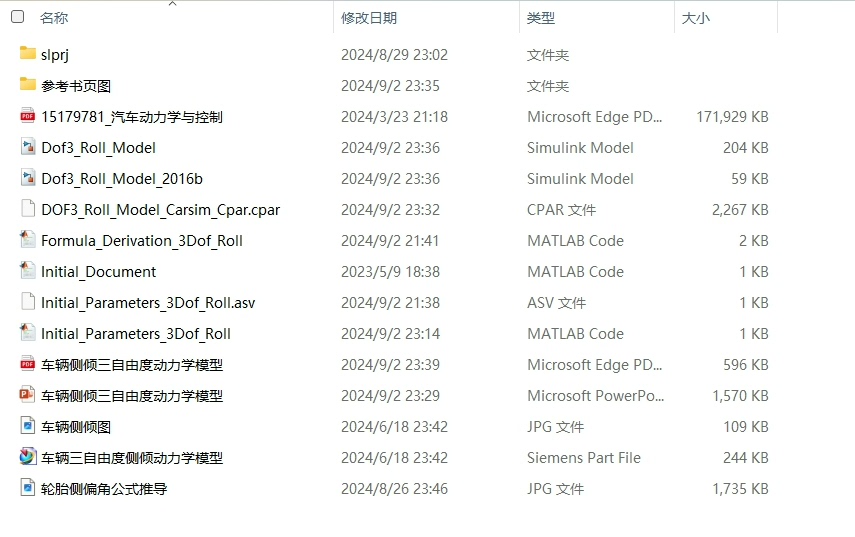
其次,引入了2个二阶广义积分器对观测的反电动势进行处理,从而消除了采样电压和电流中包含的直流偏置的影响,进一步提高了电机的低速控制精度。其次,引入了2个二阶广义积分器对观测的反电动势进行处理,从而消除了采样电压和电流中包含的直流偏置的影响,进一步提高了电机的低速控制精度。仿真结果显示,改进滑膜控制能够消除直流偏置的影响,提高转子位置和转速估计精度,在稳态和加减速动态过程中均具有较好的控制效果。仿真
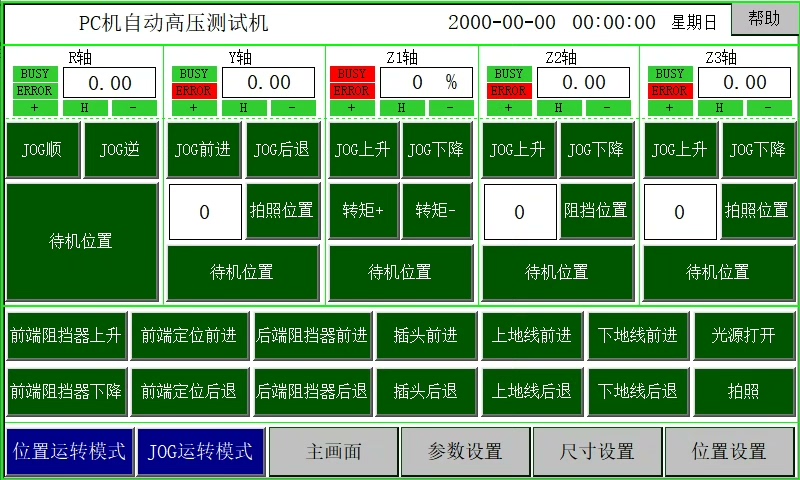
三菱PLC FX3U模拟量/伺服转矩控制/CCD定位程序案例硬件上使用到了模拟量4AD+4DA模拟量应用,使用的是西克的超声波传感器4轴控制使用了3个松下伺服+1个雷赛步进电机。使用CCD视觉定位交互。程序注释齐全。附设备运行shi频,更好理解动作逻辑。zi料齐全,包含:PLC程序+威纶通触摸屏HMI+电气原理图+设备运行shi频最近完成了一个超有意思的项目,今天来和大家分享下关于三菱 PLC F
运动控制与视觉定位框架基于.NET Framework 4.8开发,采用C#编程语言,整合了机器视觉处理与运动控制功能,主要用于工业场景下的视觉标定、模板匹配、图像采集以及设备运动控制等核心任务。框架由视觉控制库(thinger.VisionControlLib)和视觉演示程序(thinger.VisionDemo)两大部分构成,通过Halcon机器视觉库实现图像分析,结合运动控制接口实现精准的设
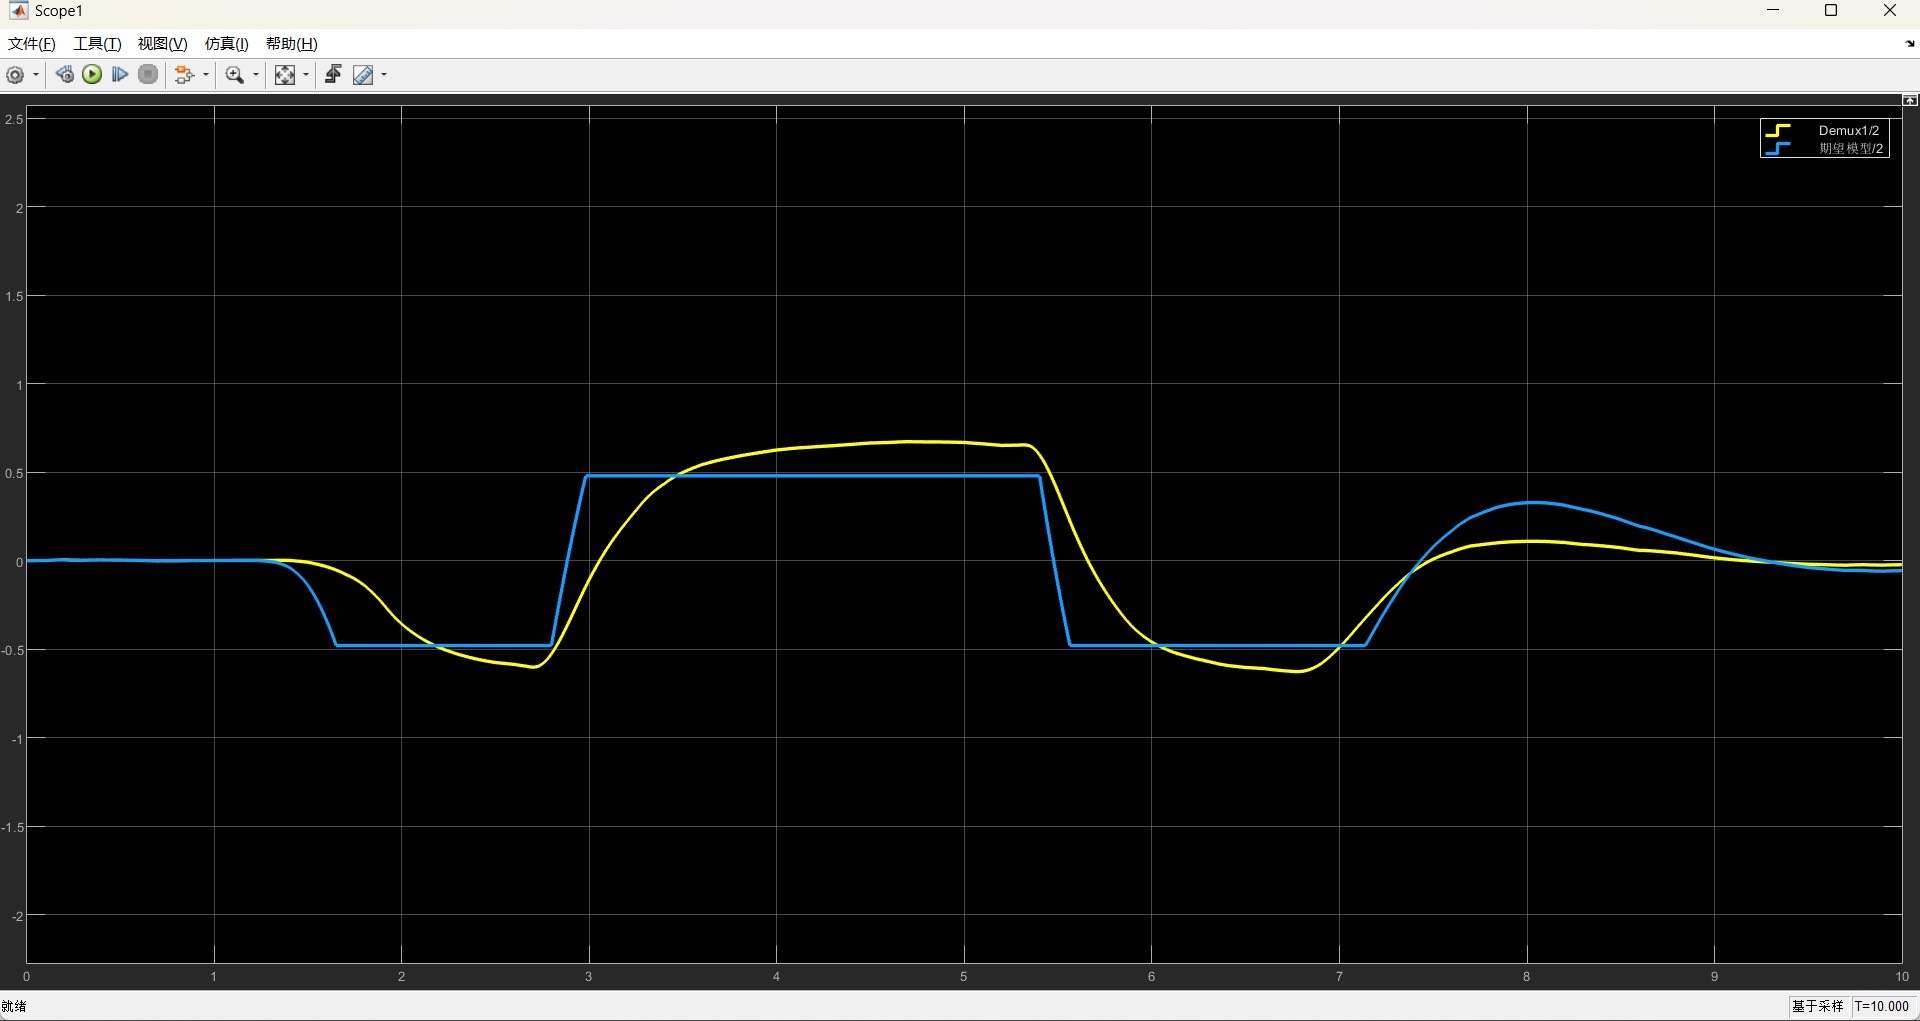
四轮轮毂电机驱动车辆直接横摆力矩控制(DYC),转矩矢量分配(TVC)的仿真搭建和控制整体采用分层控制策略。其中顶层控制器的任务是利用车辆状态信息、横摆角速度以及质心侧偏角的误差计算出维持车辆稳定性的期望附加横摆力矩。为了减少车辆速度影响,设计了纵向速度跟踪控制器;底层控制器的任务是对顶层控制器得到的期望附加横摆力矩以及驱动力进行分配,实现整车在高速地附着路面条件下的稳定性控制。顶层控制器的控制方
这项技术主要涉及单目测距、多目标跟踪以及车辆检测,是智能adas系统的关键部分。单目测距利用单目摄像头获取的图像信息,通过算法来估算目标车辆与本车的距离。多目标跟踪则是在复杂的交通场景中,实时追踪多个车辆目标的运动轨迹。车辆检测就是识别出图像中的车辆。
通过本次基于TMS320F28069的伺服驱动器方案设计,我不仅深入理解了伺服控制的原理和实现方法,还积累了丰富的硬件设计和软件开发经验。增加更多功能:例如多轴控制、网络通信功能等。优化控制算法:尝试引入更先进的控制算法,如模糊控制或自适应控制。提升硬件性能:采用更高性能的控制器和更先进的功率器件,进一步提升系统的性能和效率。希望这套方案能够为更多热爱DIY的朋友们提供参考,也欢迎大家一起交流和探
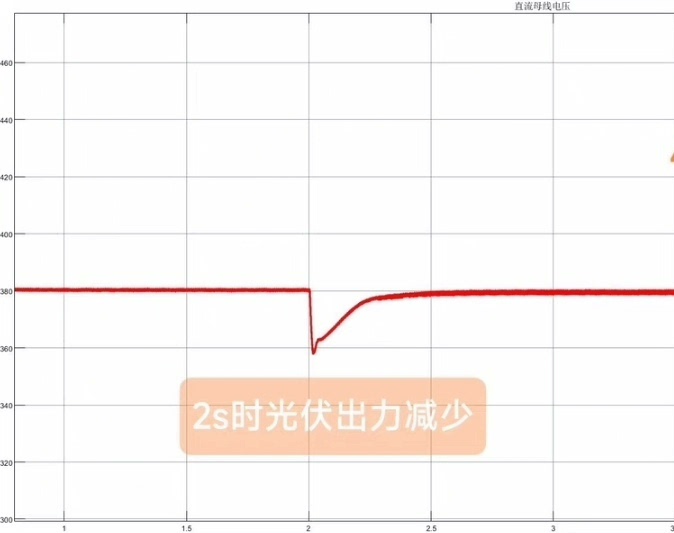
最近在折腾一个直流微网仿真项目,发现混合储能系统(HESS)的设计特别有意思——它用蓄电池和超级电容打组合拳,一个管“慢动作”,一个搞“高频突击”,配合下垂控制玩出了新花样。举个栗子,当光伏出力突然降低时,母线电压的高频跌落分量会被超级电容瞬间顶住(响应时间毫秒级),而蓄电池负责补偿低频的功率缺口。混合储能系统采用下垂控制来实现超级电容和蓄电池的功率分配,蓄电池响应低频量,超级电容响应高频量。混合