


- @panjinliang066333


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
各个指令详细说明,见下载连接自动返回解析共82byte数据。
VAR//功能块实例化END_VAR。
接上午配置的工程继续1、IO输入输出模块在程序Application中位置在在LocalBus Config中添加好输入输出模块,Application中会自动添加如下的输入、输出选项。每个输入和输出模块都是两通道8个点位。输入是DI2.0-DI2.7\DI3.0-DI3.7 输出是DO1.0-DO1.7\DO2.0-DO2.7。输入模块之所以是从2而不是1开始,是因为普通输入点之前还有一个高速输
1、SharpGL库文件下载链接1:SharpGL程序库文件.rar-C#文档类资源-CSDN下载下载链接2:链接:https://pan.baidu.com/s/1WR2hbNfSwxVqGbCBWRseBA提取码:qqhr2、用法visua studio winform界面工具中,鼠标右击添加选项卡取名SharpGL4,在选项卡SharpGL4中鼠标右击选择项工程属性设置为.NET4将Open
1、首先将IS620N配置文件IS620N-Ecat_v2.5.3.xml文件拷贝到C:\TwinCAT\3.1\Config\Io\EtherCAT中。2、新建TwinCAT3工程、新建PLC工程。然后和PLC控制器建立连接。伺服调试和参数说明:1、面板Jog按键Mode、Set等->选择到参数H0d.11->按键SET->(上下键)设置速度->SET->伺服使能-
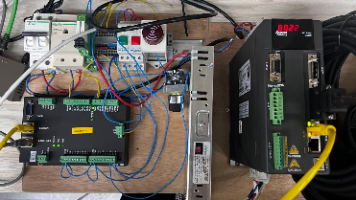
1、首先将SV660NN配置文件SV660N_EOE_1Axis_00913.xml文件拷贝到C:\TwinCAT\3.1\Config\Io\EtherCAT中。0:增量模式,1:绝对线性,2:绝对旋转,3:绝对线性,无编码器溢出报警,4:绝对单圈。0:速度模式,1:位置模式,2:扭矩模式,9:EtherCAT模式。(2)设置成功后,发现轴2无法自己再进行运动控制。如果不想在设置主从轴,需要在从
1、模型%机械臂为六自由度机械臂clear L;%角度转换du=pi/180;%度radian=180/pi; %弧度%关节长度L1=4.324;L2=16;L3=2.35;L4=16.085;L5=14.675;%% 字符串法建立模型,q0=0;L0=0;%过渡关节% hand = 'Rz(q1).Tz(L1).Ry(q2).Tz(L2).Ry(q3).Tz(L3).Rx(q4).Tx(L4).

六自由度并联Stewart Platform摇摆平台。Matlab GUI界面操作,动画显示河模拟仿真,可以手动设置设备系统参数。。
