

写文章


- @nbutz


简介
该用户还未填写简介
擅长的技术栈
未填写擅长的技术栈
可提供的服务
暂无可提供的服务
pycharm安装pyqt5参考
选择完成后,旁边会有一个进度条编辑,然后点击设置进入项目的python解释器,如果conda软件包界面刷新后还是没有显示软件包,关闭pycharm后重新打开便可。我用的是第一种方法。二、pyqt5后续配置参考文章(较新的版本,即与文章中的界面类似参考2.1,版本较老可参考2.2)可以再搜一下其他文章对比着参考(由于安装完pycharm后要重启,一些文章关闭了)1、安装完anaconda后,要注意创
多旋翼无人机运动学方程建立讲解
运动学方程
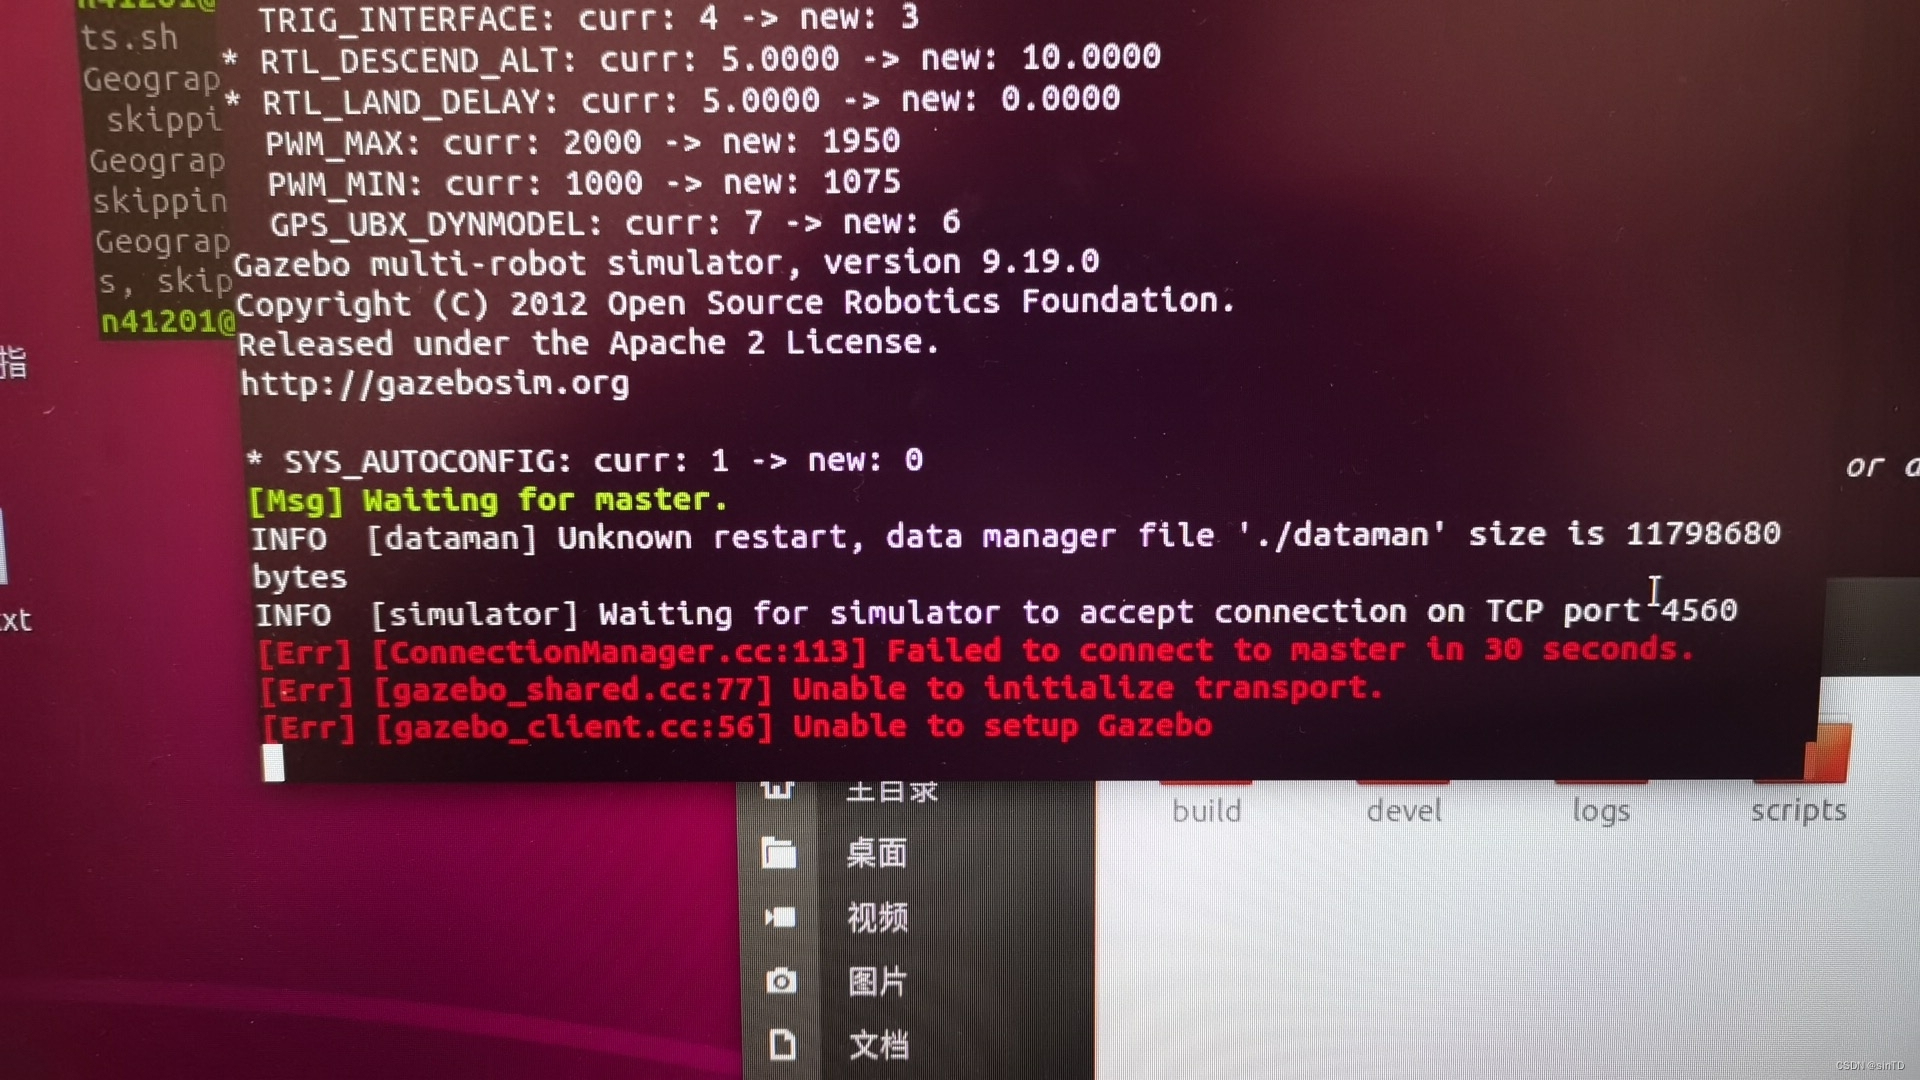
ubuntu18.04下px4与gazebo多机仿真配置参考
gazebo多机仿真运用

一:XTDrone平台上将视觉SLAM2与gazebo仿真集合
XTDrone平台使用
思岚A1M8激光雷达-ubuntu18.04-slam建图参考
双系统下ubuntu18.04配置雷达环境参考,已试验
思岚A1M8激光雷达-ubuntu18.04-slam建图参考
双系统下ubuntu18.04配置雷达环境参考,已试验
windows下paraview5.12以上版本中文汉化
参考上述视频,进行操作修改。
到底了