- @msq19895070


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
FlyCore融合飞控、建图定位、识别规划、传感器接入等核心能力,构建感知、定位、规划、控制的完整闭环,支持开发者快速搭建飞行机器人平台,开展算法验证和应用探索。赛事面向高校、科研院所、科技企业、开发者团队及飞行机器人爱好者,打造集技术学习、项目开发、场景验证和成果展示于一体的创新平台。本课题面向车辆、无人车和船舶等移动平台,探索无人机自主完成目标发现、连续跟踪、运动预测、接近对准与安全降落的方法
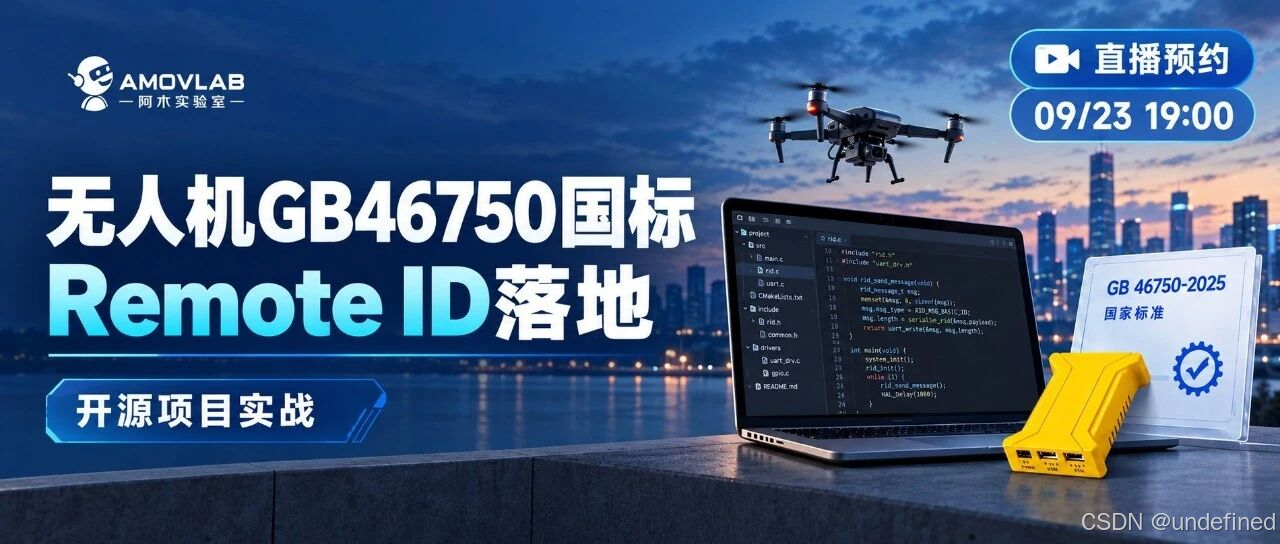
本期直播将以开源 AmovRemoteID 项目为案例,演示开发者如何借助Claude Code和Codex,把 GB 46750-2025 的运行识别要求逐步转化为可落地的软件方案,并在 ESP32-S3 硬件上完成验证。AI 会写代码,已经不是什么新鲜事。标准中的字段要求如何转化为软件需求,飞控数据和用户配置如何组合,最终数据又如何封装并通过 WiFi 发出,都将在直播中逐步展开。开发者可以按
*Z410-4B入门二次开发平台*经过近1年的反复测试,Z410升级树莓派4B的机型终于和大家见面了!Z410机型设计的初衷,就是想为大家提供一款基础的、开源的、高性价比、可扩展、可进行二次开发的无人机。通过它来引导大家了解和熟悉现在优秀的开源项目Ardupolit,以及开源硬件pixhawk。在此基础上结合自己研究的具体项目,从而开发更多更丰富的无人机应用。Z410搭载树莓派3B+的机型自上架以
一直想尝试在PIXHAWK上添加超声波或者激光雷达,好在PIX提供了uORB这个数据接口(在前几篇文章里面有介绍),可以实现传感器数据的发布和订阅,我们利用uORB协议来实现把自定义的传感器数据从,串口或者IIC接口读取出来发布到系统内部,接下来如果我们想使用这些数据,我们只要写个订阅引用即可。这样理论上我们可以为PIX飞控添加很多传感器。
FlyCore融合飞控、建图定位、识别规划、传感器接入等核心能力,构建感知、定位、规划、控制的完整闭环,支持开发者快速搭建飞行机器人平台,开展算法验证和应用探索。赛事面向高校、科研院所、科技企业、开发者团队及飞行机器人爱好者,打造集技术学习、项目开发、场景验证和成果展示于一体的创新平台。林下的树干、枝叶和灌木分布不规则,通道宽度持续变化,光照、风扰和遮挡也会影响感知与控制,对无人机的快速反应提出更
不少朋友在向我们咨询P系列无人机的时候,都对选配清单中的仿真主机,有着很浓厚的兴趣。它到底是个什么?是硬件还是软件?我拿到它到底能干什么用?等等,很多来自用户的疑问。那么我们考虑到这个小玩意儿用文字说明也不太直观,因此今天,我将为大家实际、着重地介绍一下,这台仿真主机的真面目。视频版:https://www.bilibili.com/video/BV1Yu411f7Pj?spm_id_from=3
该代码实现了一个ROS2节点,用于控制PX4飞控进入Offboard 模式,并使无人机悬停在指定位置(如 0, 0, -5 米,偏航角 180°)。控制流程通过发布 PX4专用消息来完成。专用消息:OffboardControlMode,TrajectorySetpoint,VehicleCommand.

*通用目标检测器:**AFOD 算法此次使用的2个通用目标检测器分别是yolov11s、yolov11s6 在visdrone2019 det数据集上训练的目标检测器模型(640x640、1280x1280)。**use_square_region:**初始检测时是否为正方形区域,如果是,则对于非正方形的输入图像,两边留白不检测,默认不使用(false)**lock_scale_init:**初始
对于做控制应用的开发者及科研工作者而言,往往更擅长使用Matlab。而我们开发的Matlab工具包,将提供Prometheus的Matlab接口、示例程序和二次开发环境,让习惯使用Matlab的开发者们,通过Matlab对Prometheus控制程序进行二次开发,实现对飞行器控制算法的研究与验证。
随着GB 46750-2025 的强制要求一步步逼近,远程识别(RID)已经从 “可选配件” 变成了 “合法飞行的刚需”。4G状态监控:4G联网状态、模块故障/正常/警告分级提示、串口诊断日志实时输出,状态一目了然。飞行日志存储:板载Flash循环写入,国标要求>120h,我们做到170h。带 4G 上报的方案能满足合规,可动辄上千的单价,个人玩家肉疼,厂商批量采购成本直接拉满。4G版流量:出厂自