- @m0_75114363


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
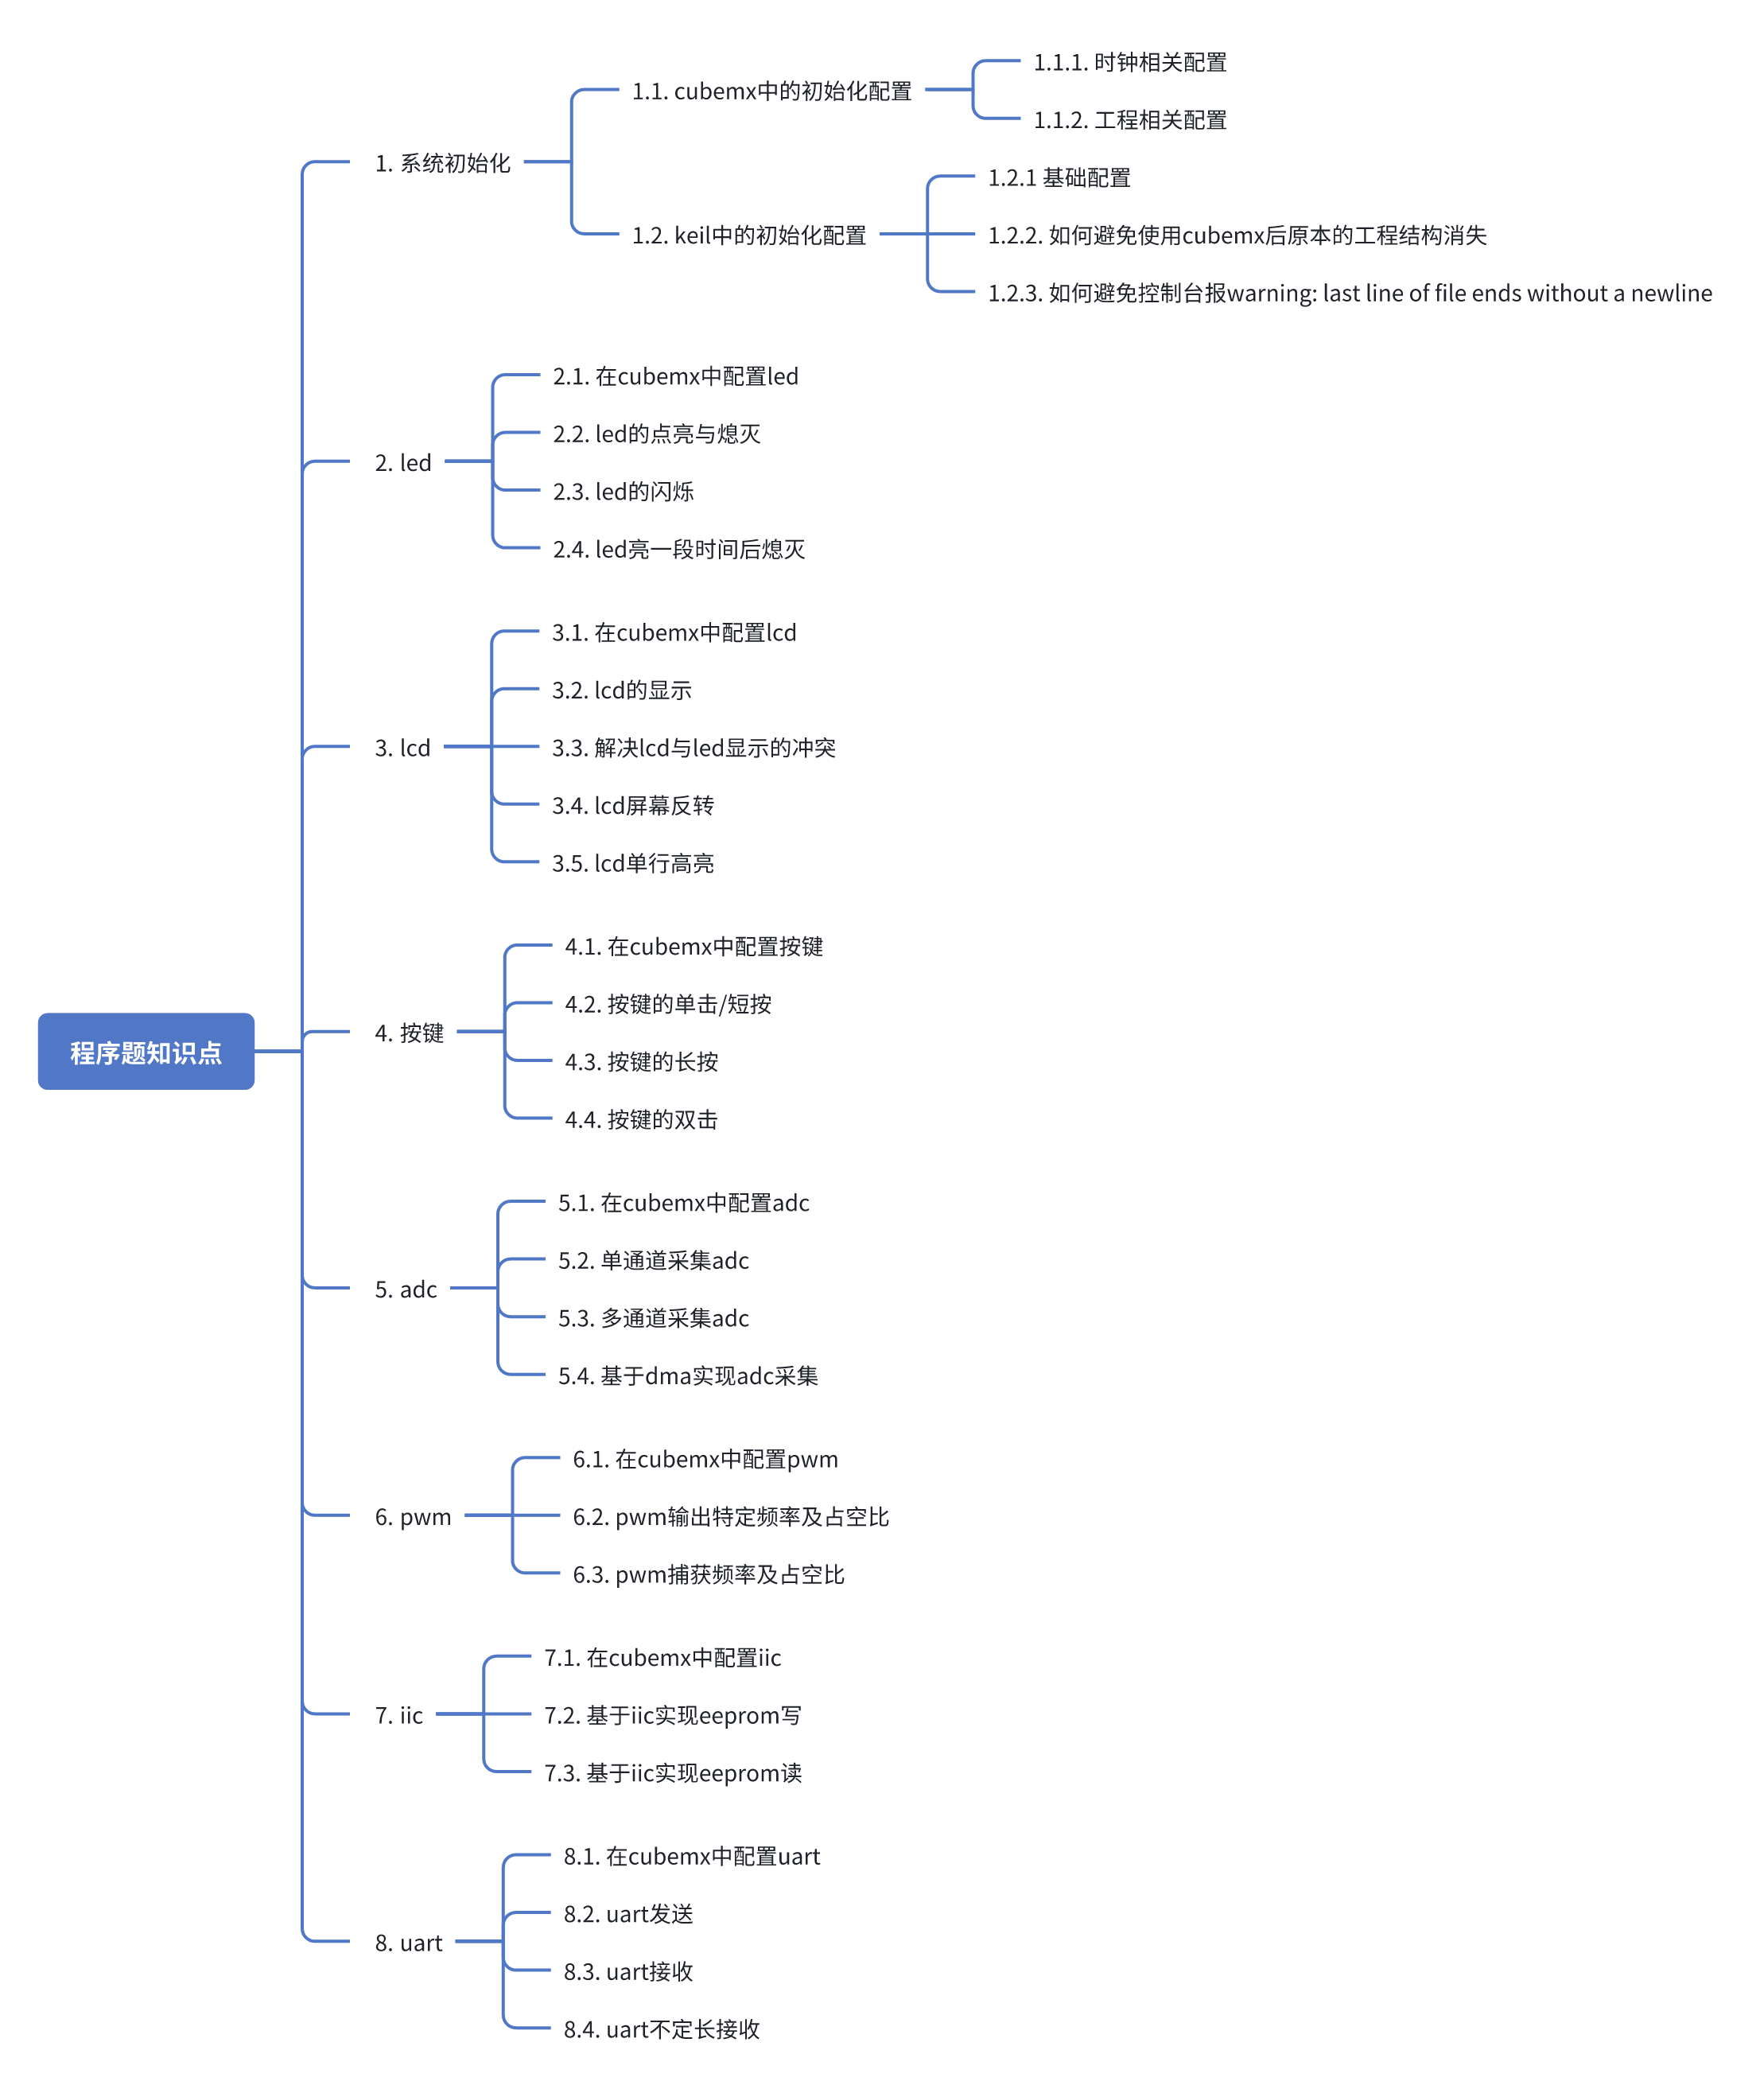
最近在准备16届的蓝桥杯嵌入式赛道的国赛,打算出一个系列的博客,记录STM32G431RBT6这块比赛用板上所有模块可能涉及到的所有考点,如果有错误或者遗漏欢迎各位大佬斧正。本文主要介绍了lcd相关操作的模板代码,主要是lcd文件的移植、lcd的初始化与显示、解决lcd和led的冲突、lcd屏幕反转、lcd单行高亮。
最近在准备16届的蓝桥杯嵌入式赛道的国赛,打算出一个系列的博客,记录STM32G431RBT6这块比赛用板上所有模块可能涉及到的所有考点,如果有错误或者遗漏欢迎各位大佬斧正。本文总结了个人在练习14届省赛过程中的复盘及易错点、重难点分析,主要内容在pwm输出高频调整、最大速度的捕捉。
最近在准备16届的蓝桥杯嵌入式赛道的国赛,打算出一个系列的博客,记录STM32G431RBT6这块比赛用板上所有模块可能涉及到的所有考点,如果有错误或者遗漏欢迎各位大佬斧正。本文总结了个人在练习13届省赛过程中的复盘及易错点、重难点分析,主要内容在pwm超限与突变测量、按键长按。
就我个人的理解而言,我们在日常项目种常说到的训练一个模型,其实质是通过建立一个模型,让其在训练集上进行参数的优化,最后再应用到验证集中得以验证。因此,我将这个过程归纳为了以下几步,同时也作为本文后续的小标题:1. 加载数据2. 定义模型3. 训练与验证4. 完整的代码return x模型的定义都遵循这样的模板,在init中定义模型结构,在forward中定义输入与输出变换。其中,在init部分,有
本章内容,我完成的效果是给出任意坐标的方块,机械臂能稳定的抓取,并放置到指定的坐标。对于该目标的实现,我将其分为以下几个部分:1. 物体夹取的实现--夹爪行为控制+grasp_fix插件2. scara机械臂运动学逆解这篇文章讲了我的机械臂的ros_control驱动配置,为位置控制;并介绍了grasp_fix插件的使用、自己的IK实现,如有谬误还请指正。
本章内容,我完成的效果是给出任意坐标的方块,机械臂能稳定的抓取,并放置到指定的坐标。对于该目标的实现,我将其分为以下几个部分:1. 物体夹取的实现--夹爪行为控制+grasp_fix插件2. scara机械臂运动学逆解这篇文章讲了我的机械臂的ros_control驱动配置,为位置控制;并介绍了grasp_fix插件的使用、自己的IK实现,如有谬误还请指正。
本章的题目为“在ROS2环境下建模机械臂”,具体来说,包含以下几部分内容:1.环境搭建2. 建立机械臂的URDF模型3. 实现在Rviz中显示机械臂4. 实现在Gazebo中显示机械臂本篇文章大致讲解了机械臂的组成以及如何在rviz和gazebo中建模,部分内容需要ROS2基础,由于我目前对整个系统理解还不够透彻,文章讲解不细致之处还请谅解。
本文讲解了项目-stm32f103vet6开发板设计的电源设计部分,主要模块包含typec5v输入、12v输入、buck电路、ldo电路、电流合路、模数地隔离。
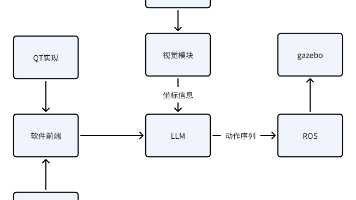
在之前的文章【机械臂】【视觉】二、基于YOLOv8实现物体大致坐标定位-CSDN博客中,我基于YOLOv8实现了相机拍摄物体后的视觉定位。在这一章节中,我将实现Agent模块,其担当的角色为:接受llm模块解析用户指令后的输出,查阅视觉模块的信息,向控制器模块发送控制指令。实现了LLM、Agent、控制器之间的基本通信架构demo,完成了验证,下一步是在当前基础上做优化,丰富系统功能及健壮性。
在之前Agent部分的工作中,我成功实现了agent、planner、controller等模块,能够做到向agent发送指定格式的msg后,系统能够正确地执行动作。而在本章中,我将接入LLM,通过提示词工程,将用户输入的自然语言指令解析为符合格式要求的json语句,再通过字符解析构造msg,向agent发送话题信息,之后实现整个链路的操作。完成了LLM模块的设计与实现,整个系统已经能实现用户的自