- @m0_65010824


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
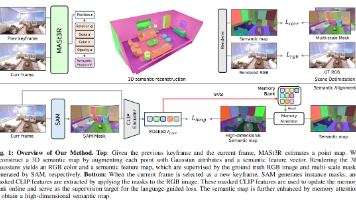
本文是对论文《OpenMonoGS-SLAM: Monocular Gaussian Splatting SLAM with Open-set Semantics》的深度解读。在机器人、AR/VR 等领域,如何实现无深度传感器依赖的开放集语义 SLAM 是关键挑战。韩国成均馆大学与延世大学团队提出 OpenMonoGS-SLAM 框架,融合 3D 高斯 splatting 与视觉基础模型,通过语义
本文是对论文《Gaussian Splatting SLAM》的深度解读。在视觉 SLAM 领域,单目 SLAM 的高保真实时重建是核心挑战。帝国理工学院团队的这项研究,首次将 3D 高斯溅射作为唯一 3D 表示形式应用于单目 SLAM,通过解析雅可比矩阵、各向同性正则化等创新,实现 3fps 实时运行,兼顾轨迹估计精度与新颖视图合成质量,还可无缝扩展至 RGB-D 场景。

本文是对论文《GigaSLAM: Large-Scale Monocular SLAM with Hierarchical Gaussian Splats》的深度解读。在计算机视觉领域,单目 RGB 输入下的千米级无界户外 SLAM 是关键挑战,现有方法受限于场景尺度与全局对齐。中科研团队提出的 GigaSLAM,创新采用分层稀疏体素表示,结合度量深度模块与词袋闭环机制,实现高效建图、精准定位与高

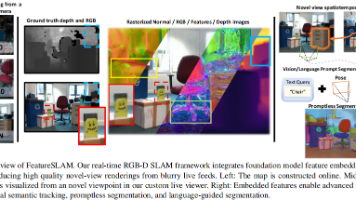
本文是对论文《FeatureSLAM: Feature-enriched 3D gaussian splatting SLAM in real time》的深度解读。在 SLAM 领域,实时性、地图质量与语义理解的平衡是核心挑战。萨里大学与 I3D Robotics 团队提出的 FeatureSLAM,创新性地将 SAM2 多尺度特征与 3D 高斯溅射融合,实现实时在线 SLAM,支持开放集分割,
本文是对论文《VLN-Zero: Rapid Exploration and Cache-Enabled...》的深度解读。在机器人自主导航领域,如何让智能体在未知环境快速适配,同时兼顾推理效率与泛化性,是亟待解决的关键问题。美国德克萨斯大学奥斯汀分校团队提出的 VLN-Zero 双阶段框架,创新性融合 VLM 引导探索、神经符号导航与分层缓存执行,高效构建符号化场景图,实现零样本导航,大幅提升导

本文是对论文《OmniVLA: An Omni-Modal...》的深度解读。在移动机器人导航领域,如何统一语言、目标图像、2D 位姿等多模态目标指令并实现强泛化端到端导航,是亟待解决的核心问题。UC Berkeley 联合丰田、普林斯顿大学提出 OmniVLA 全模态 VLA 模型,基于大规模 VLA 基座与模态掩码训练,在 9500 小时跨平台数据上学习,首次实现多模态目标条件的统一建模,在未

本文是对论文《2 OLMo 2 Furious》的深度解读。在开放语言模型领域,如何实现全链路开放与高性能、高稳定性的平衡是关键挑战。OLMo Team 发表的这项研究,推出 OLMo 2 系列全开放语言模型,涵盖 7B、13B、32B 参数规模,通过预训练稳定性优化、中期训练定向补强、后训练适配指令场景的三阶段体系,实现性能 - 算力 Pareto 最优,Base 模型媲美 Llama 3.1

摘要:随着深度学习模型规模持续增长,从亿级到千亿参数的模型已成为常态,单 GPU 显存已难以满足训练与推理需求。PyTorch 提供了多种并行策略以应对这一挑战,但不同策略在显存效率、计算性能和实现复杂度方面差异显著,本文给出了各种并行策略的介绍与比较。
摘要:本文介绍了如何解决 Git 中因 git pull --rebase 导致的合并冲突。
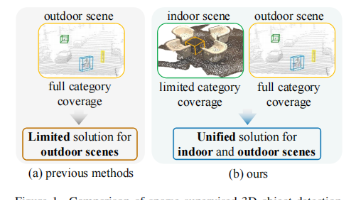
本文是对论文《Learning Class Prototypes for Unified Sparse Supervised 3D Object Detection》的深度解读。在 3D 目标检测领域,现有稀疏监督方法仅适用于室外场景,难以适配室内场景特异性类别。南京理工大学等团队提出的 CPDet3D 方法,通过学习类别原型挖掘未标注目标,结合多标签协同优化,实现室内外统一稀疏监督检测,在 Sc