- @imwaters


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
本项目基于XR-Robotics工具链,通过在PC端安装XRoboToolkit-PC-Service及SDK,并在PICO4U设备上部署XR App,实现跨平台机器人遥操。需开启USB调试、确保设备同网段,关闭防火墙后,通过ADB安装APK并连接服务。使用Python示例脚本启动遥操测试,验证通信成功后可实时传输控制指令,完成虚拟现实与物理机器人的联动操作。

在云端运行的comfyui+flux+realism_lora

【性能测试】web服务压力测试软件jmeter安装与使用(ubuntu)
LaMA: 图像修复:Resolution-robust Large Mask Inpainting with Fourier Convolutions(使用傅立叶卷积进行分辨率鲁棒的大型掩模修复)

项目代码https://gitee.com/zengxy2020/csdn_label2color2labellabel来源【deepfashoin】+人体解析_self-correction-human-parsing、获得语义标签0.应用背景语义分割标签文件,一般为灰度,转换为彩色方便查看预训练模型在不同模型上推理结果。GANs的很多模型,数据集需要彩色的语义便签、或灰度的语义便签训练,二者之

23.06 LLaVA-Med 使用通用领域( general-domain)的 LLaVA 进行初始化.然后60W+6W的数据以课程学习方式(curriculum learning)持续训练(首先是**生物医学概念对齐**(biomedical concept alignment), 然后是全面的指令微调( instruction-tuning))。
Qwen-VL-7B`是阿里基于语言模型`Qwen-7B`(LLMs),研发的**大规模视觉语言模型**(Large Vision Language Model, **LVLM**)> Qwen-VL-Chat =大语言模型(Qwen-7B) +视觉图片特征编码器(Openclip's `ViT-bigG`)+ 位置感知视觉语言适配器(可训练Adapter)+`约15亿`训练数据+`多轮训练`

CC-Switch是一款管理AI编程工具(Claude/Codex/Gemini等)的桌面应用,提供可视化界面统一管理配置、供应商切换和扩展功能。安装需下载MSI安装包,配置Node.js环境并安装对应CLI工具(npm全局安装)。使用时可选择供应商API密钥,通过命令行调用工具(如codex)进行AI编程交互,支持模型选择和文件生成操作。配套教程链接提供详细配置指南,适合开发者统一管理多AI工具
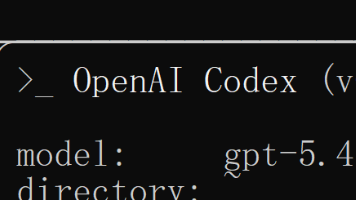
CC-Switch是一款管理AI编程工具(Claude/Codex/Gemini等)的桌面应用,提供可视化界面统一管理配置、供应商切换和扩展功能。安装需下载MSI安装包,配置Node.js环境并安装对应CLI工具(npm全局安装)。使用时可选择供应商API密钥,通过命令行调用工具(如codex)进行AI编程交互,支持模型选择和文件生成操作。配套教程链接提供详细配置指南,适合开发者统一管理多AI工具
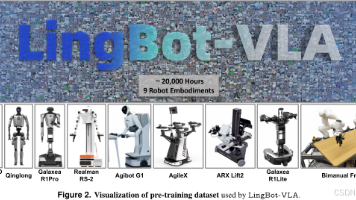
本文介绍了一种实用的VLA基础模型LingBot-VLA,基于9种不同结构的双臂机器人配置,利用约2万小时真实世界数据开发。该模型通过大规模跨形态预训练数据,学习通用行为策略。研究验证了"多机器人形态预训练数据规模定律",表明数据规模对模型性能具有显著影响。项目数据来源于多种机器人平台,包括AgiBot G1、AgileX等不同自由度配置,涵盖操纵、抓取等复合任务场景。实验结果