

写文章


- @frc8011_zzr


简介
该用户还未填写简介
擅长的技术栈
未填写擅长的技术栈
可提供的服务
暂无可提供的服务
四轴机械臂算法详解
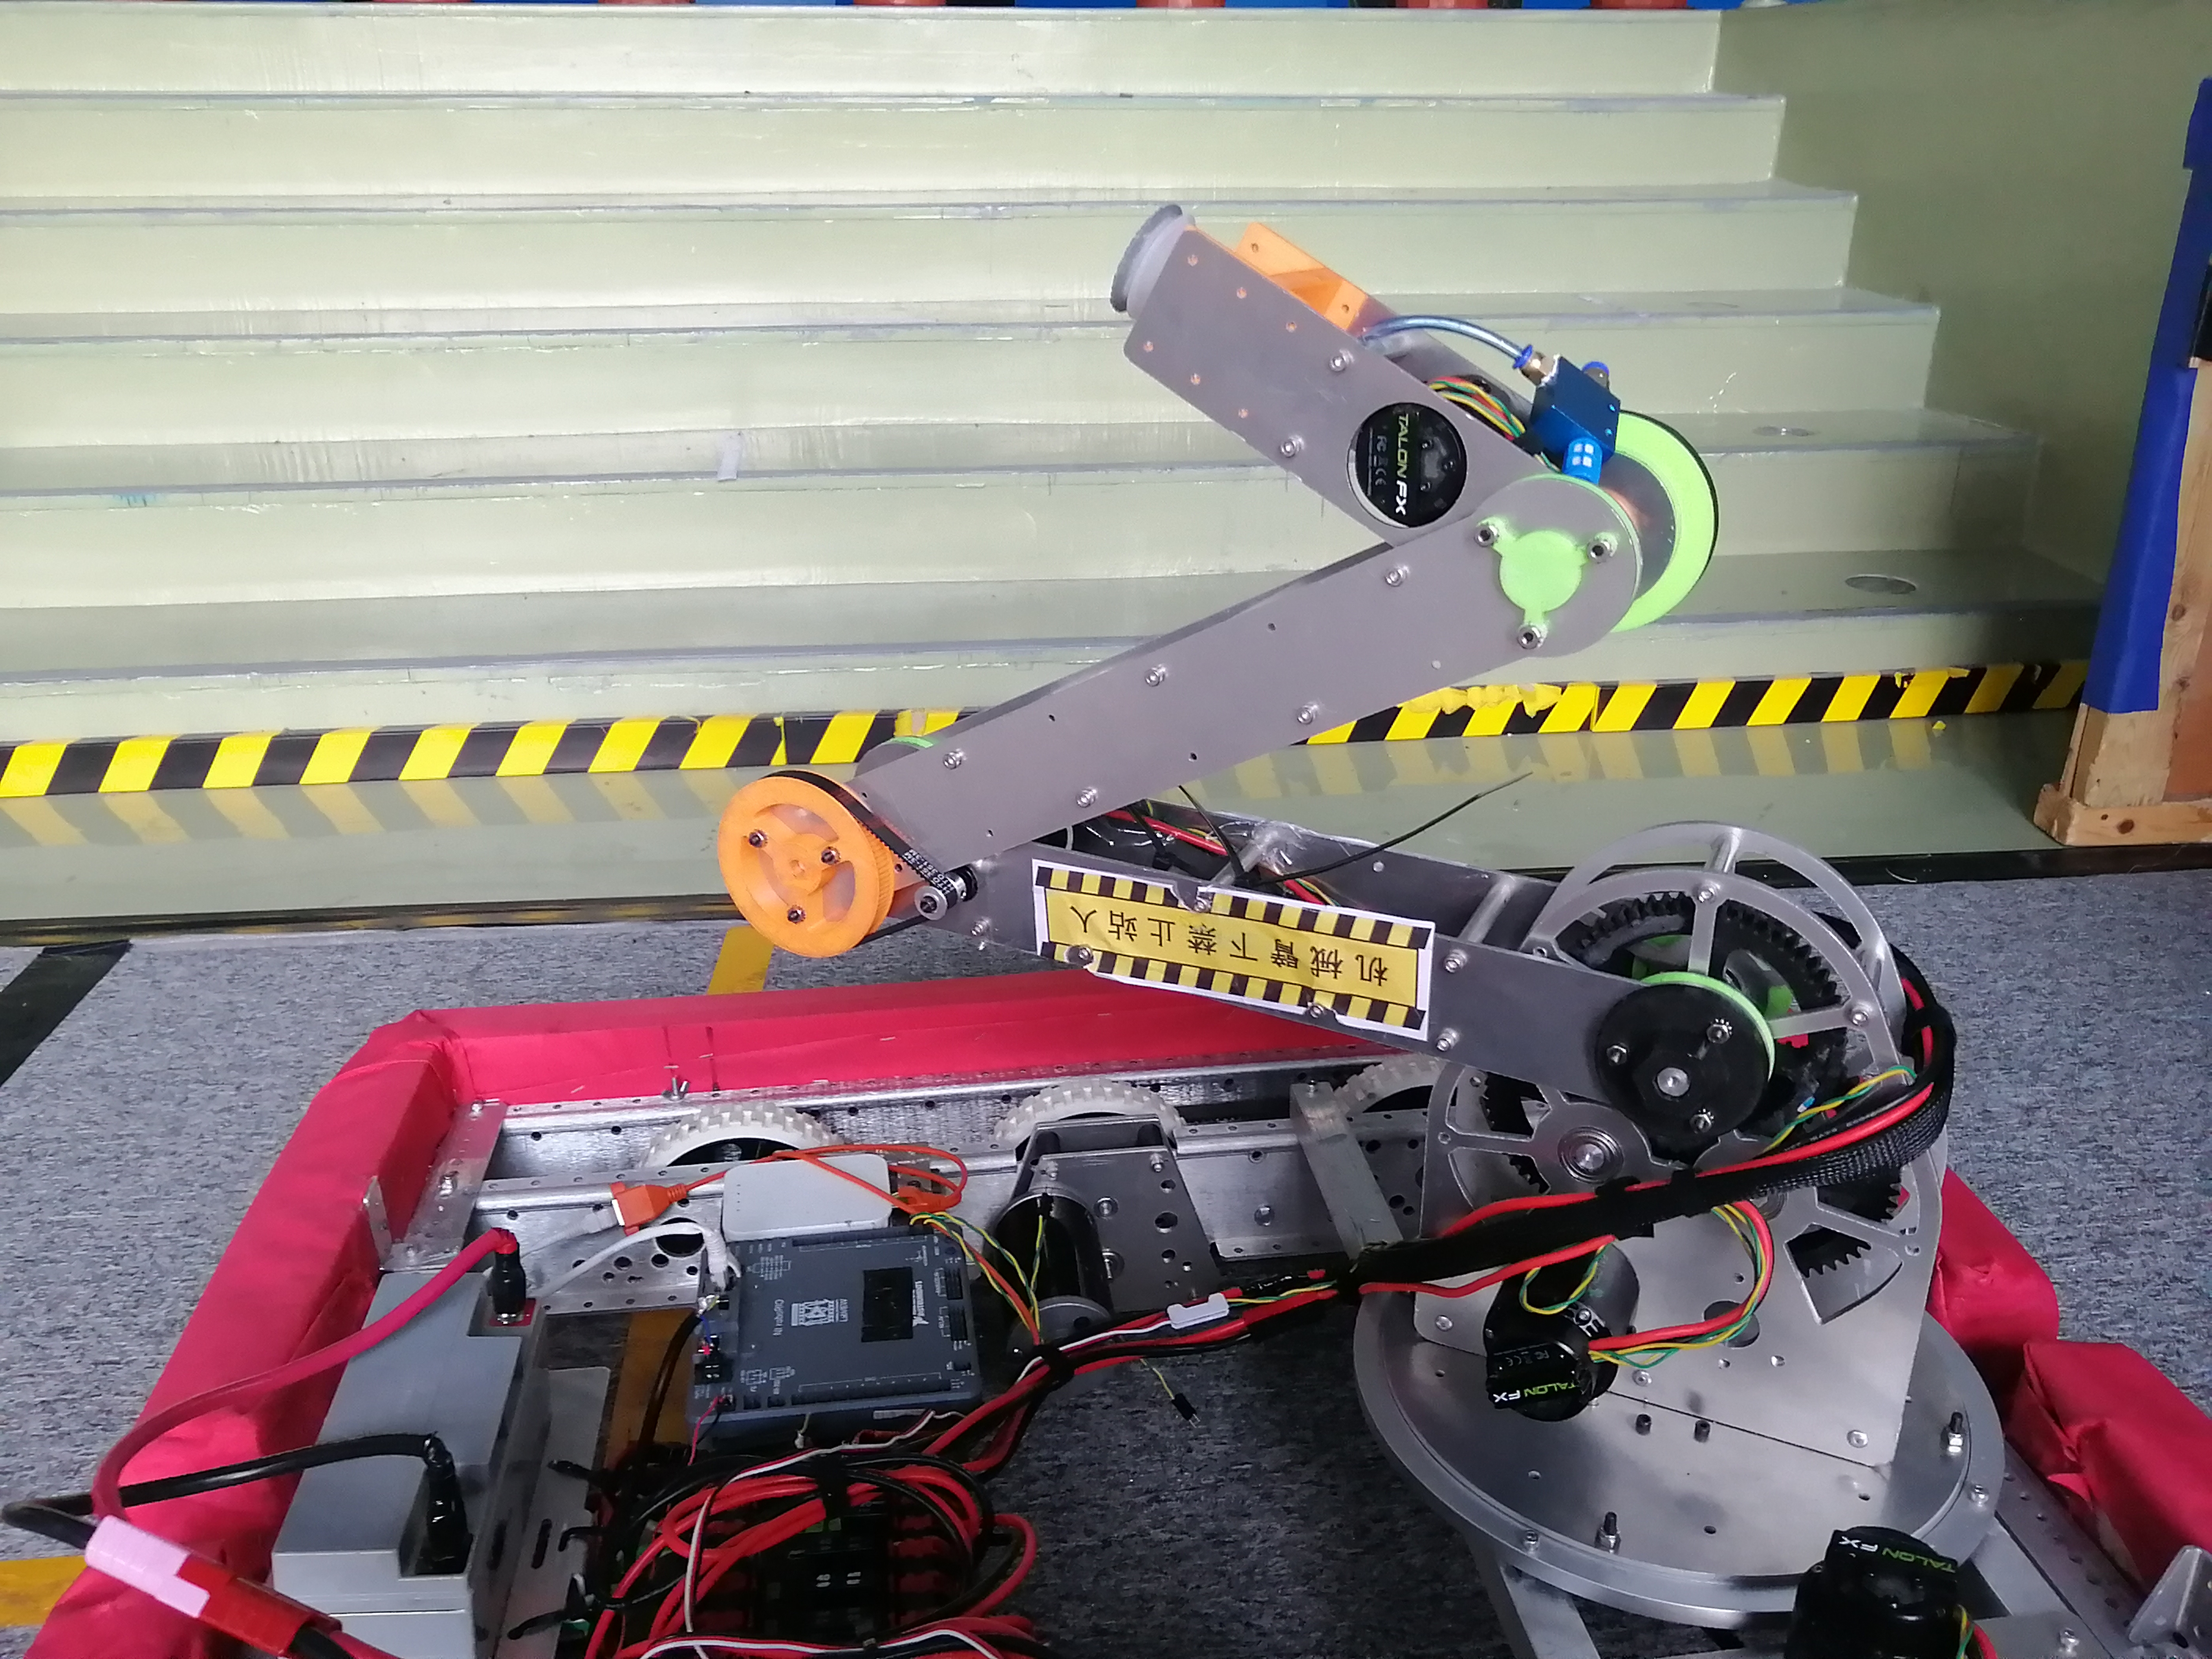
我终终终终于来了,真的好久没更新了首先给大家看看我们最近做的一个四轴机械臂项目吧这是它已经拼装在基础底盘上的实物图了可以看到一共有四个马达来驱动这个机械臂其中最上端与最底部的马达可以独立控制因此算法的核心在于中间的两节机械臂如图为最核心的算法模型其中a,b分别代表两个机械臂ε与δ由马达控制器自动设置因此我们的目标就是求出ε和δ的值X和Y由遥控手柄实时传入(可以为增量或者绝对位置)c=sqrt(X2
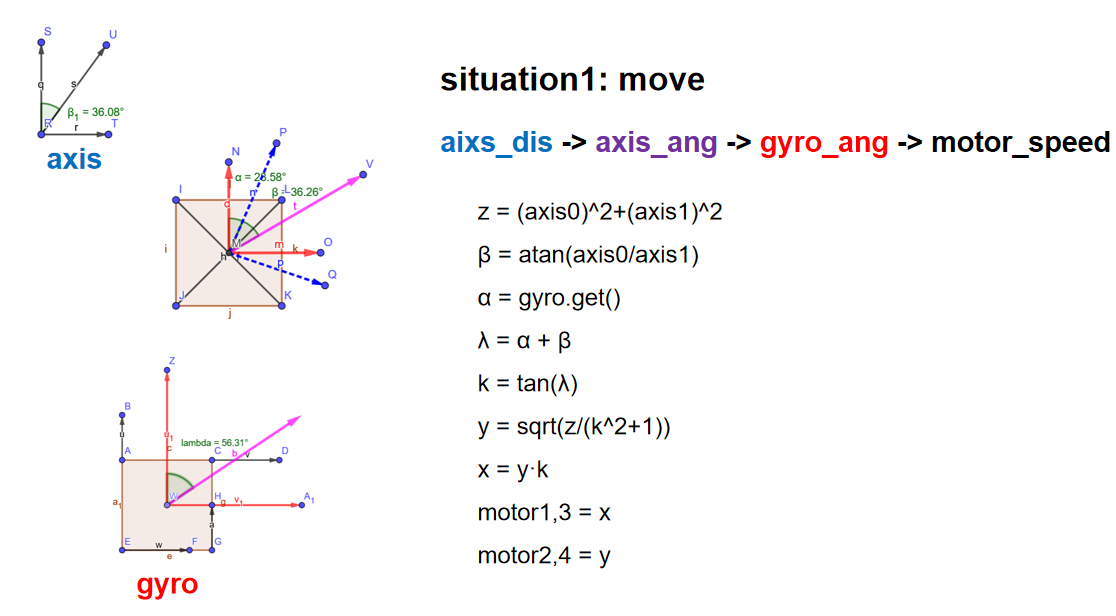
全向轮算法/万向轮算法/福来轮算法/全向轮漂移算法/万向轮漂移算法/福来轮漂移算法
其实本来想做一种矢量轮的,大概长这样不过他马达需要8个,并且齿轮对加工精度的要求比较高,只好放弃在搜索的过程中,一种叫全向轮/福来轮/万向轮的轮子非常吸引我于是我想把他按照这样子拼起来我认为他和最上面展示的矢量轮能够同样实现漂移的功能,并且在实现难度上有所降低,于是我开始着手设计他的算法这种轮子的最大好处我认为是在于他能够沿x方向前进的同时,允许y方向通过situation3: turn自转这是一
【已解决】UserWarning: You are using GPU version Paddle, but your CUDA device is not set properly.
操作系统Ubuntu22.04.1LTS。paddlepaddle版本2.4.1。Anaconda3版本4.5.11。显卡Geforce MX150。驱动525.60.11。CUDA版本11.7。CUDNN版本8.7。
string头文件详解
string头文件基本操作与基本函数在C++的实现
到底了