- @flyfish1986


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
Ubuntu下的机器人开发flyfish主要是ROS1 执行python文件需要注意的地方rosrun marm_planning moveit_fk_demo.pypy文件需要权限可以右键选择文件访问:读写执行:勾选允许作为程序执行文件2 拷贝文件需要权限时sudo nautilus在这里进行文件操作3 编译时std没有某个函数时C++11版本才...
ros1与ros2之间自定义类型的多机通信flyfish以自定义srv类型为例环境如下机器1Ubuntu16.04ROS1_bridgeROS1 KineticROS2 Bouncy机器2Ubuntu18.04ROS2 Bouncy注意:ardent 版本和bouncy版本之间通信不兼容,测试时没有通过对于自定义的类型ROS1_bridge必须用源代码重新编译,编译过程...
以Listener和Talker为例ROS1和ROS2代码对比flyfish环境Ubuntu 18.04ROS 1 MelodicROS 2 Bouncy使用命令创建包ros2 pkg create mypkg --cpp-node-name my_node自动创建文件package.xml<?xml version="1.0"?><?
ROS2的安装flyfish环境:Ubuntu Bionic(18.04 LTS)ROS 2 Bouncy安装官网的步骤一步一步来对应关系Ubuntu 16.04中使用ROS1 Kinetic,ROS 2 ArdentUbuntu 18.04中使用ROS1 Melodic,ROS 2 Bouncy要安装Debian软件包,你需要在你自己的apt软件源列表中添加我们的软件源。首先...
机器人 机械臂右手定则flyfish图片部分 来自wikix轴的正方向,红色Ry轴的正方向,绿色Gz轴的正方向,蓝色Bx表示在X轴方向上的平移y表示在Y轴方向上的平移z表示在Z轴方向上的平移rx表示在X轴方向的旋转ry表示在Y轴方向的旋转rz表示在Z轴方向的旋转右手握住的方向是z轴旋转的正方向 (+)顺序:平移x,平移y,平移z,旋转rx,旋转ry,旋转r...
windows下使用LevelDBflyfish 2015-9-22编译环境 VC2010 64位windows下编译LevelDB说明debug下的关于LevelDB配置配置属性-》C/C++-》常规-》附加包含目录LevelDB源代码的include目录E:\LIB\leveldb-windows\include配置属性-》链接器-》常规-》附加库目录LevelDB.lib的生成
deeplearning.ai 总结 - C++实现lstm cellflyfish//各个变量的含义//xt -- your input data at timestep "t", array of shape(n_x, m).//a_prev -- Hidden state at timestep "t-1", array of shape(n_a,..
Ubuntu下grpc的费时费力的编译方法flyfish按照官网教程,文件下载不了为了方便,将grpc所需文件以上传下载地址进行以下操作手工下载 所需的第三方文件第三方文件夹在 grpc/third_party把下载的源码放到third_party中各自的目录下载grpc依赖库:github上的文件以zip的方式下载https://github.com/...
C++ 使用ffmpeg实现rtsp取流flyfish环境Ubuntu 18.04Qt 5.14.2FFmpeg-n5.0.1下载https://git.ffmpeg.org/ffmpeg.githttps://github.com/FFmpeg/FFmpeg这里选择n5.0.1版本安装编译依赖sudo apt-get install nasm配置生成包括静态和动态库头文件和库都在当前的insta
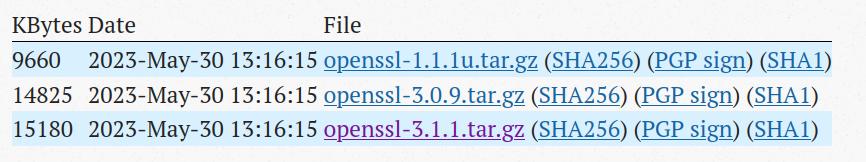
再次查看openssl版本。重名名原链接创建新的链接。重名名原链接创建新的链接。查看openssl版本。如果需要什么库,可以从。