- @eniETIUz


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
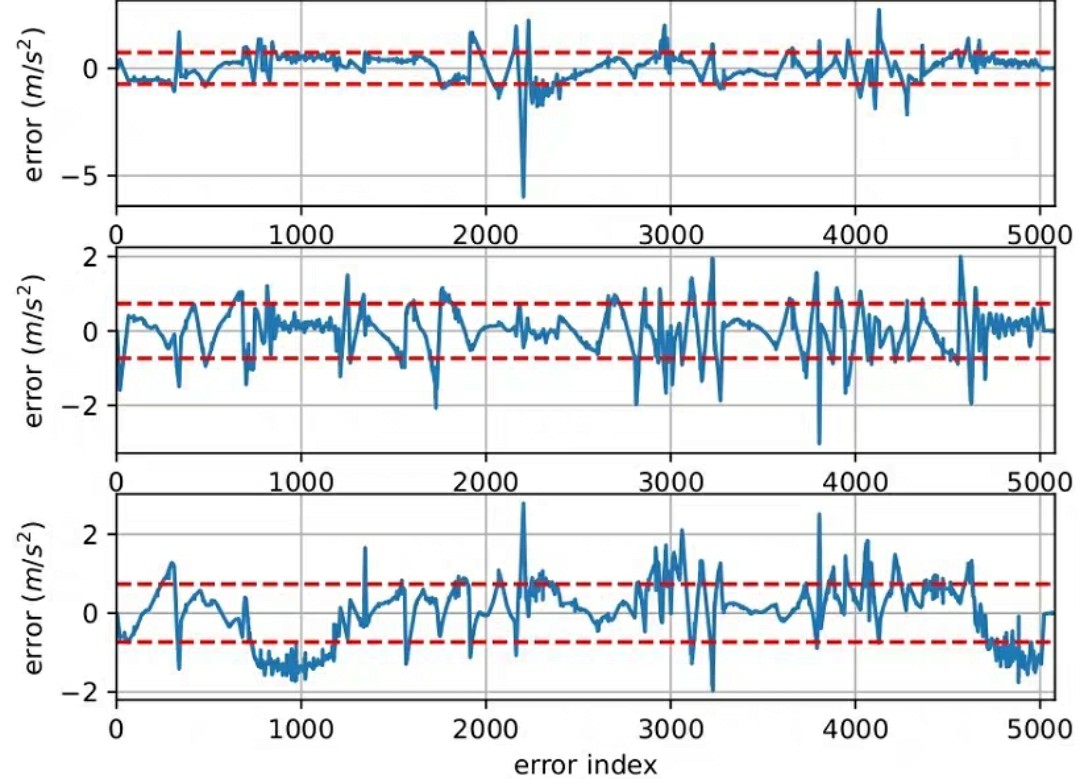
遇到标定结果抽风时,先检查棋盘格有没有贴歪、IMU有没有温度漂移,这些才是真实世界里的一线战壕经验。这里最坑的是时间偏移估计,建议先拿棋盘格快速晃动采集数据,让视觉和IMU都有明显运动特征。外参初始化可以用手眼标定方法,但记得IMU的加速度计和陀螺仪要分开处理——加速度计对平移敏感,陀螺仪对旋转敏感。咱们今天直接上干货,聊聊单目双目相机标定,顺带把相机和IMU的联合标定也撸一遍。标定完一定要做动态
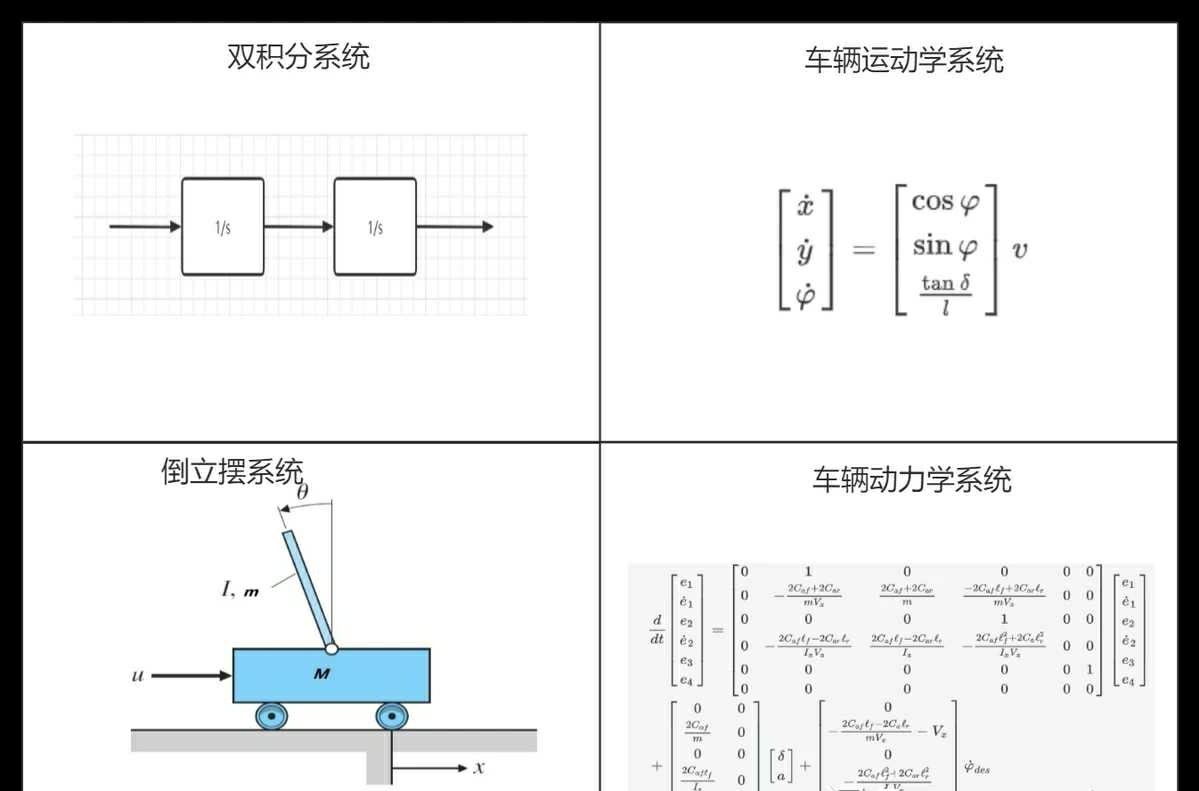
mpc模型预测控制从原理到代码实现 mpc模型预测控制从原理到代码实现mpc模型预测控制详细原理推导matlab和c++两种编程实现四个实际控制工程案例:双积分控制系统倒立摆控制系统车辆运动学跟踪控制系统车辆动力学跟踪控制系统包含上述所有的文档和代码。
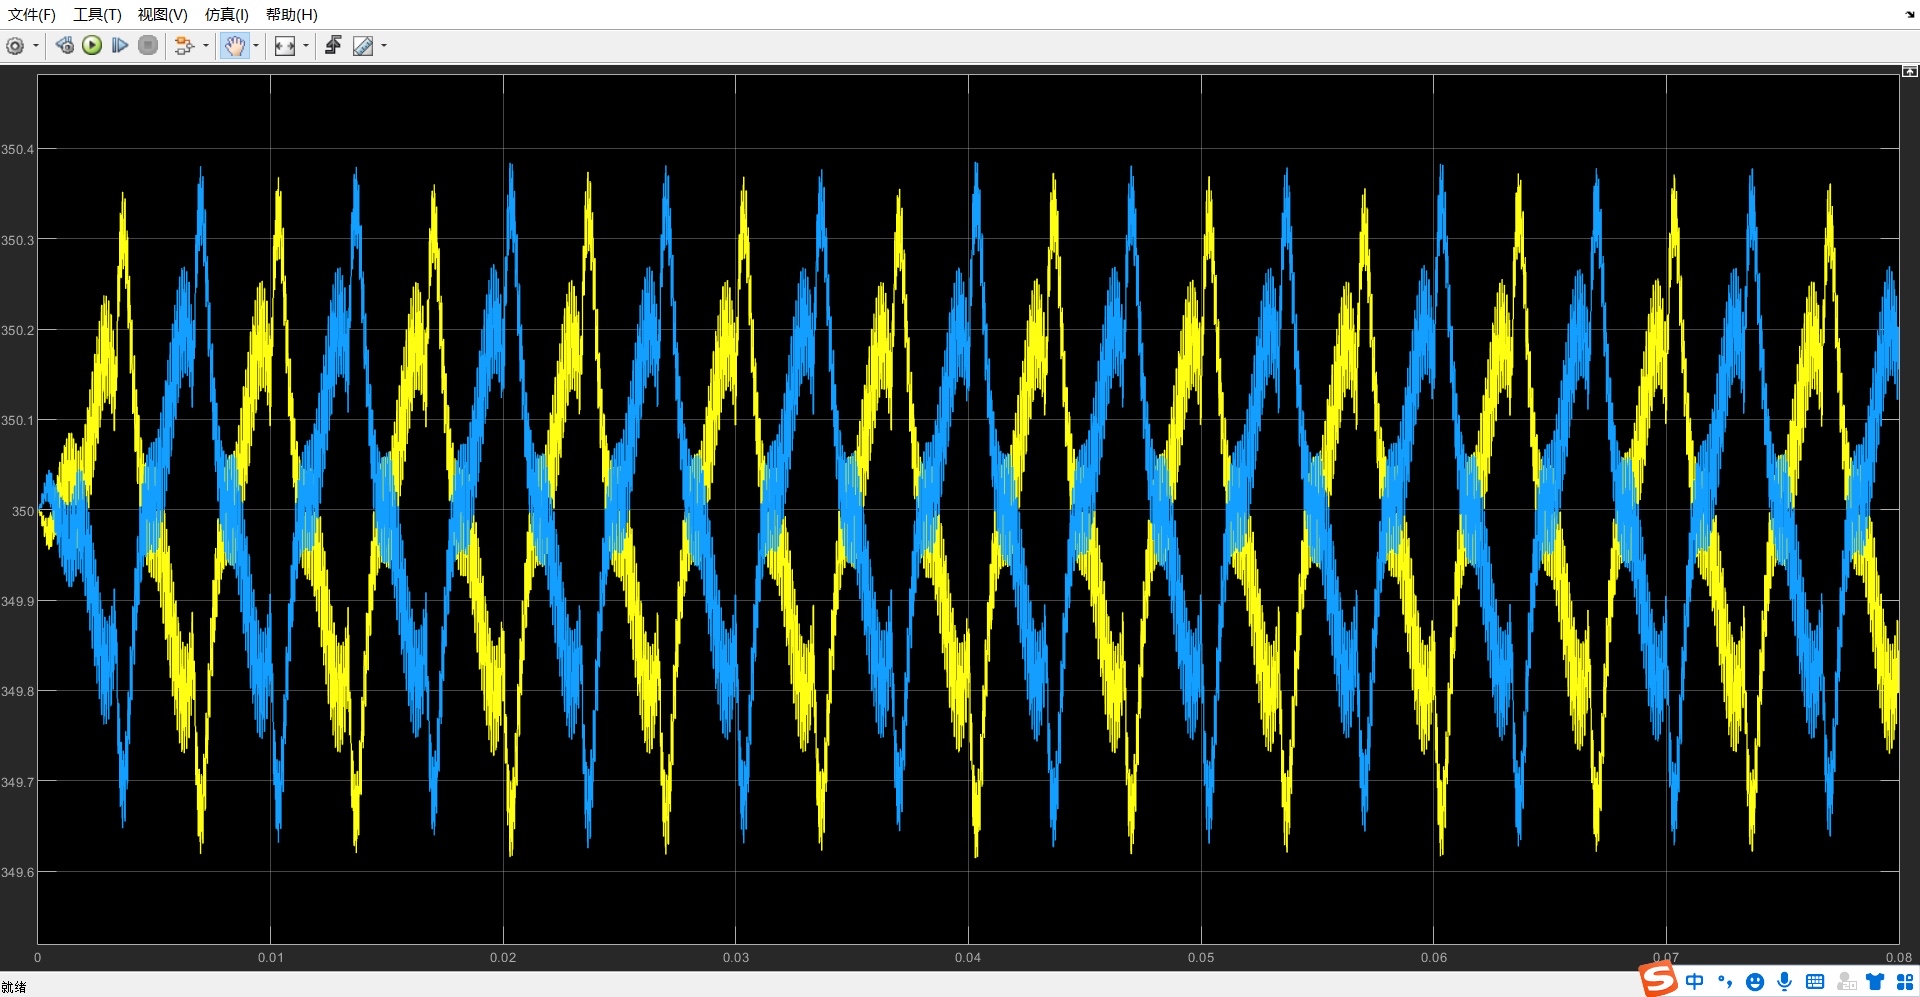
不过有个坑得提醒:SVPWM的七段式发波和五段式发波对中点平衡影响差异很大,七段式虽然谐波更优,但中点波动会更大,需要根据应用场景权衡。这货比传统两电平多了个中点电位平衡的幺蛾子,不过好处也是实打实的——开关损耗低、输出波形质量高。中点电位平衡绝对是三电平系统的老大难问题。咱们这次用的是小矢量时间调节法,核心思想是让正负小矢量的作用时间差动态调整。中点电位平衡控制采用调节小矢量作用时间的控制方法,
机器视觉框架源码、视觉检测、AOI视觉检测、机械手定位、点胶机、插件机、激光切割机、视觉螺丝机、视觉贴合机、激光焊接机、视觉裁板机……,C#联合Halcon混合编程源码,插件式开发,带手眼标定,相机静止和运动,支持C#脚本…能让你站在巨人的肩膀上,节省重复造轮子的时间,在工业自动化的浪潮中,机器视觉技术无疑是一颗璀璨的明珠,广泛应用于视觉检测、机械手定位等诸多关键领域。像AOI视觉检测、点胶机、插
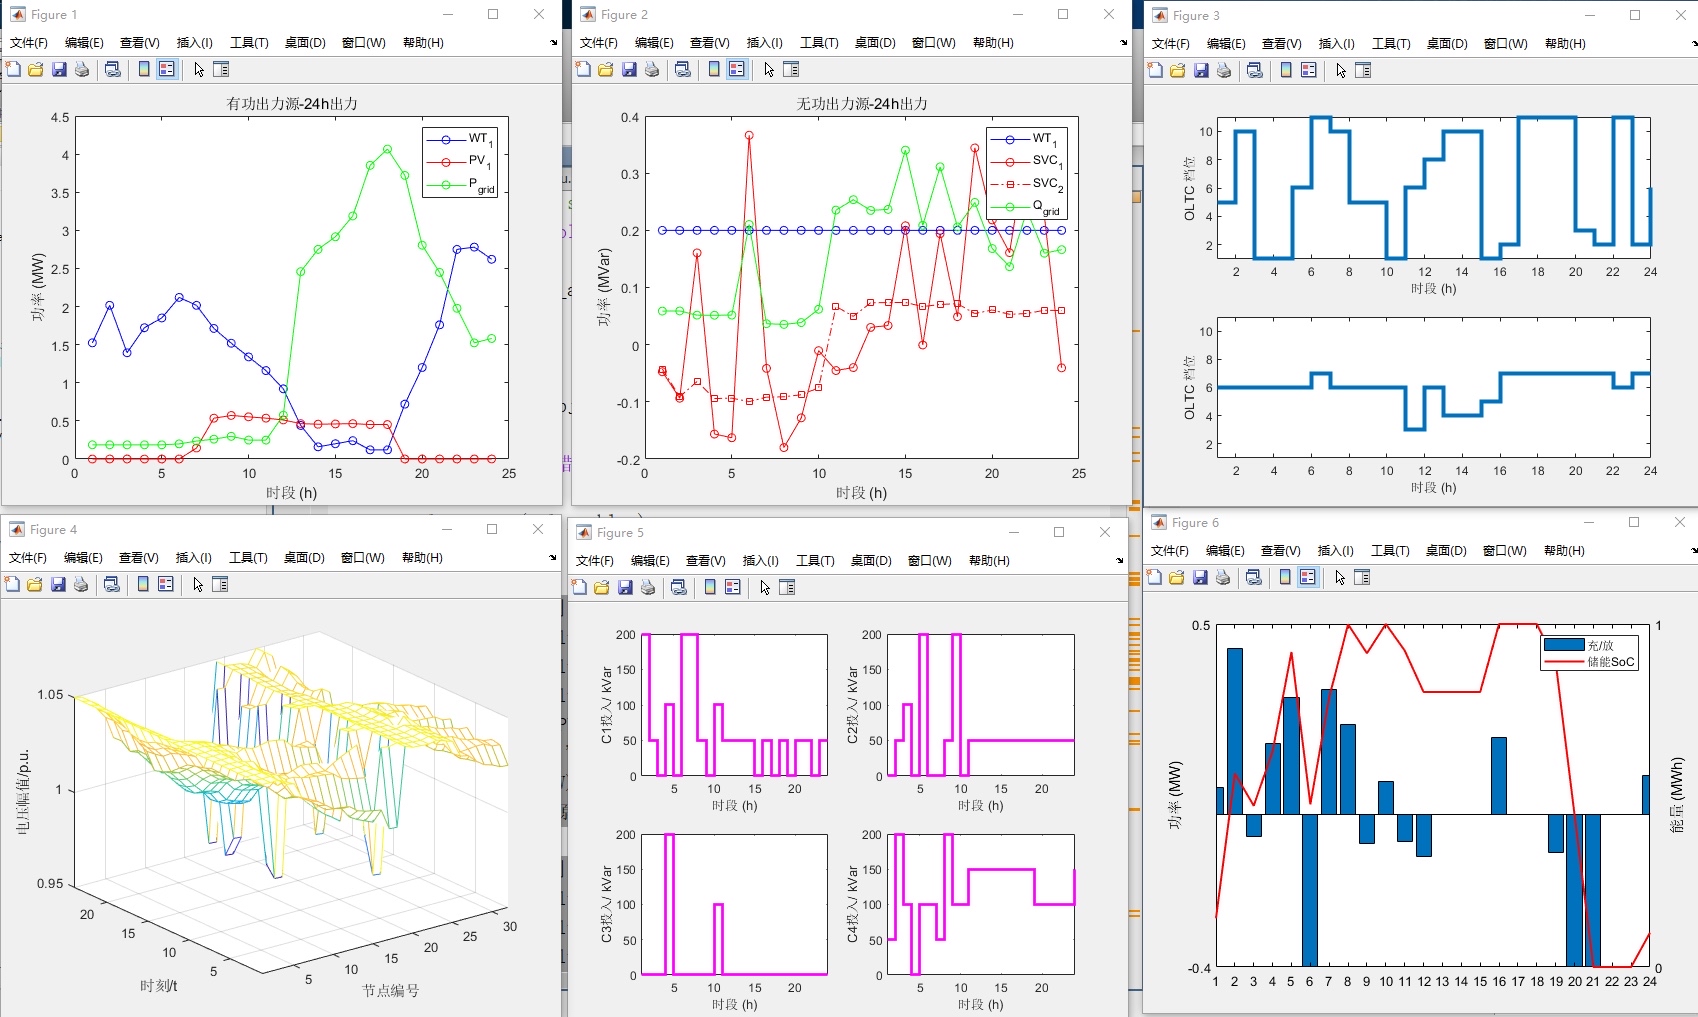
本代码基于二阶锥松弛化技术,构建了考虑储能系统(ESS)、有载调压分接头(OLTC)、离散电容器(CB)及静止无功补偿器(SVC)等多元设备约束的配电网24小时无功优化模型。通过多目标优化(购电成本最小化、网损最小化、电压偏差最小化),实现配电网运行状态的精细化调控,同时满足潮流平衡、设备运行边界、电压质量等约束条件,适用于含新能源(风电、光伏)接入的现代配电网调度决策场景。功率流变量。
tc275以及s12x以及s32k144的基于canoe的uds诊断数据库cdd文件,以及CAPL需要编写的boot上位机,下位机程序,移植说明文档在汽车电子开发领域,基于CANoe的UDS(Unified Diagnostic Services)诊断是非常关键的部分。今天就来聊聊tc275、s12x以及s32k144这几款芯片相关的基于CANoe的UDS诊断数据库cdd文件,以及配套的CAPL编
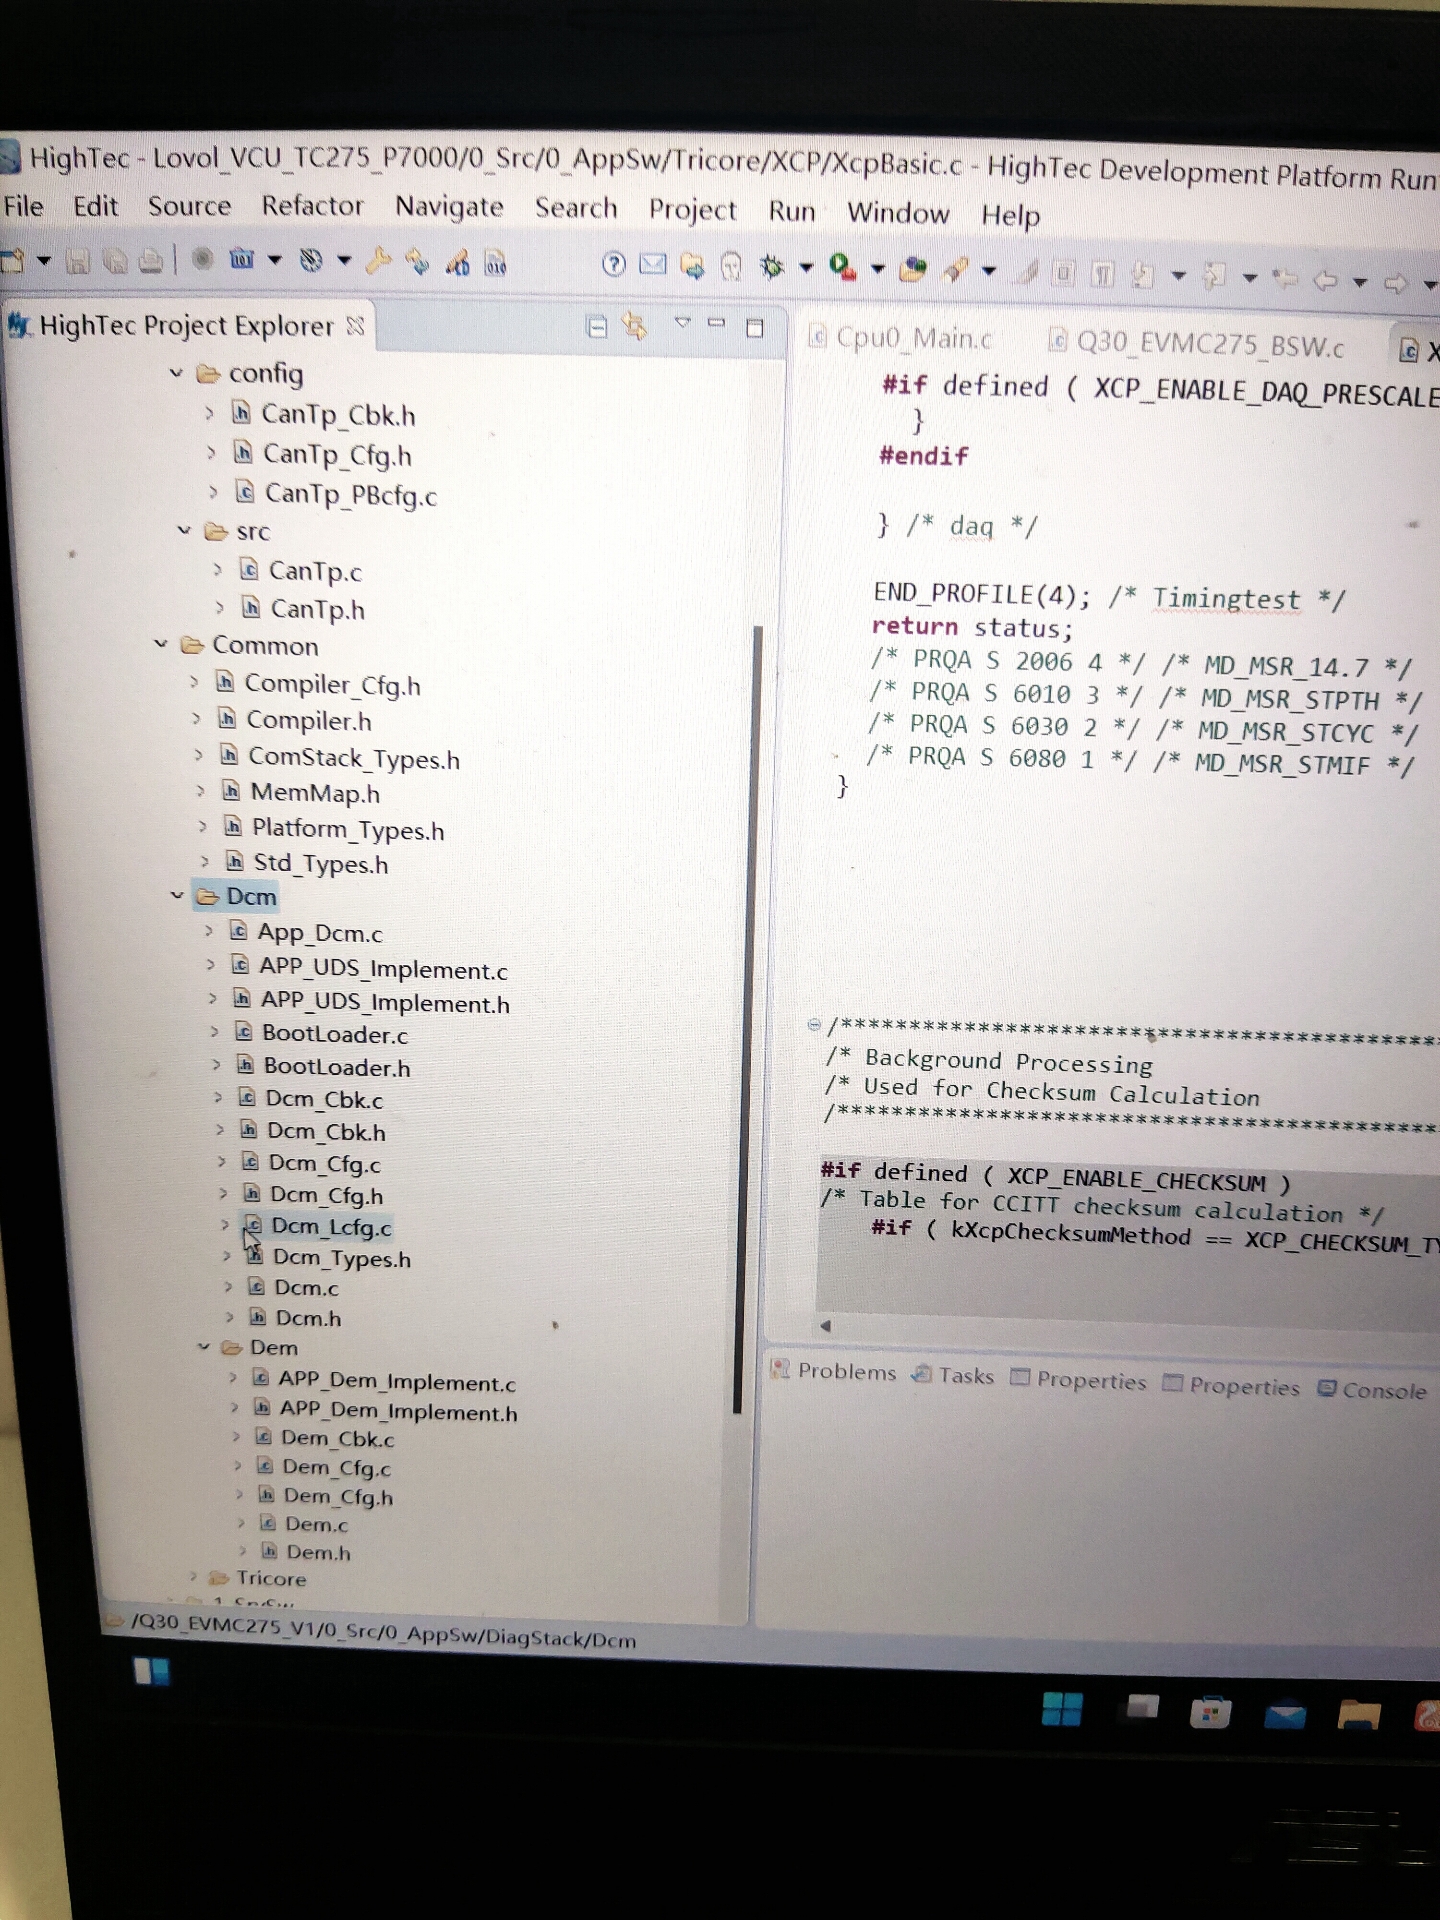
本文档详细分析了基于Infineon TC275微控制器的XCP/CCP标定系统的软件架构与核心功能实现。该系统是一个完整的汽车电子控制单元(ECU)软件平台,集成了标定协议、外设驱动和实时数据采集功能。高可靠性:完善的错误检测和处理机制实时性:中断驱动的架构确保快速响应灵活性:模块化设计支持功能扩展标准化:符合汽车电子标定标准易维护:清晰的代码结构和完善的文档该系统为汽车ECU开发提供了完整的标

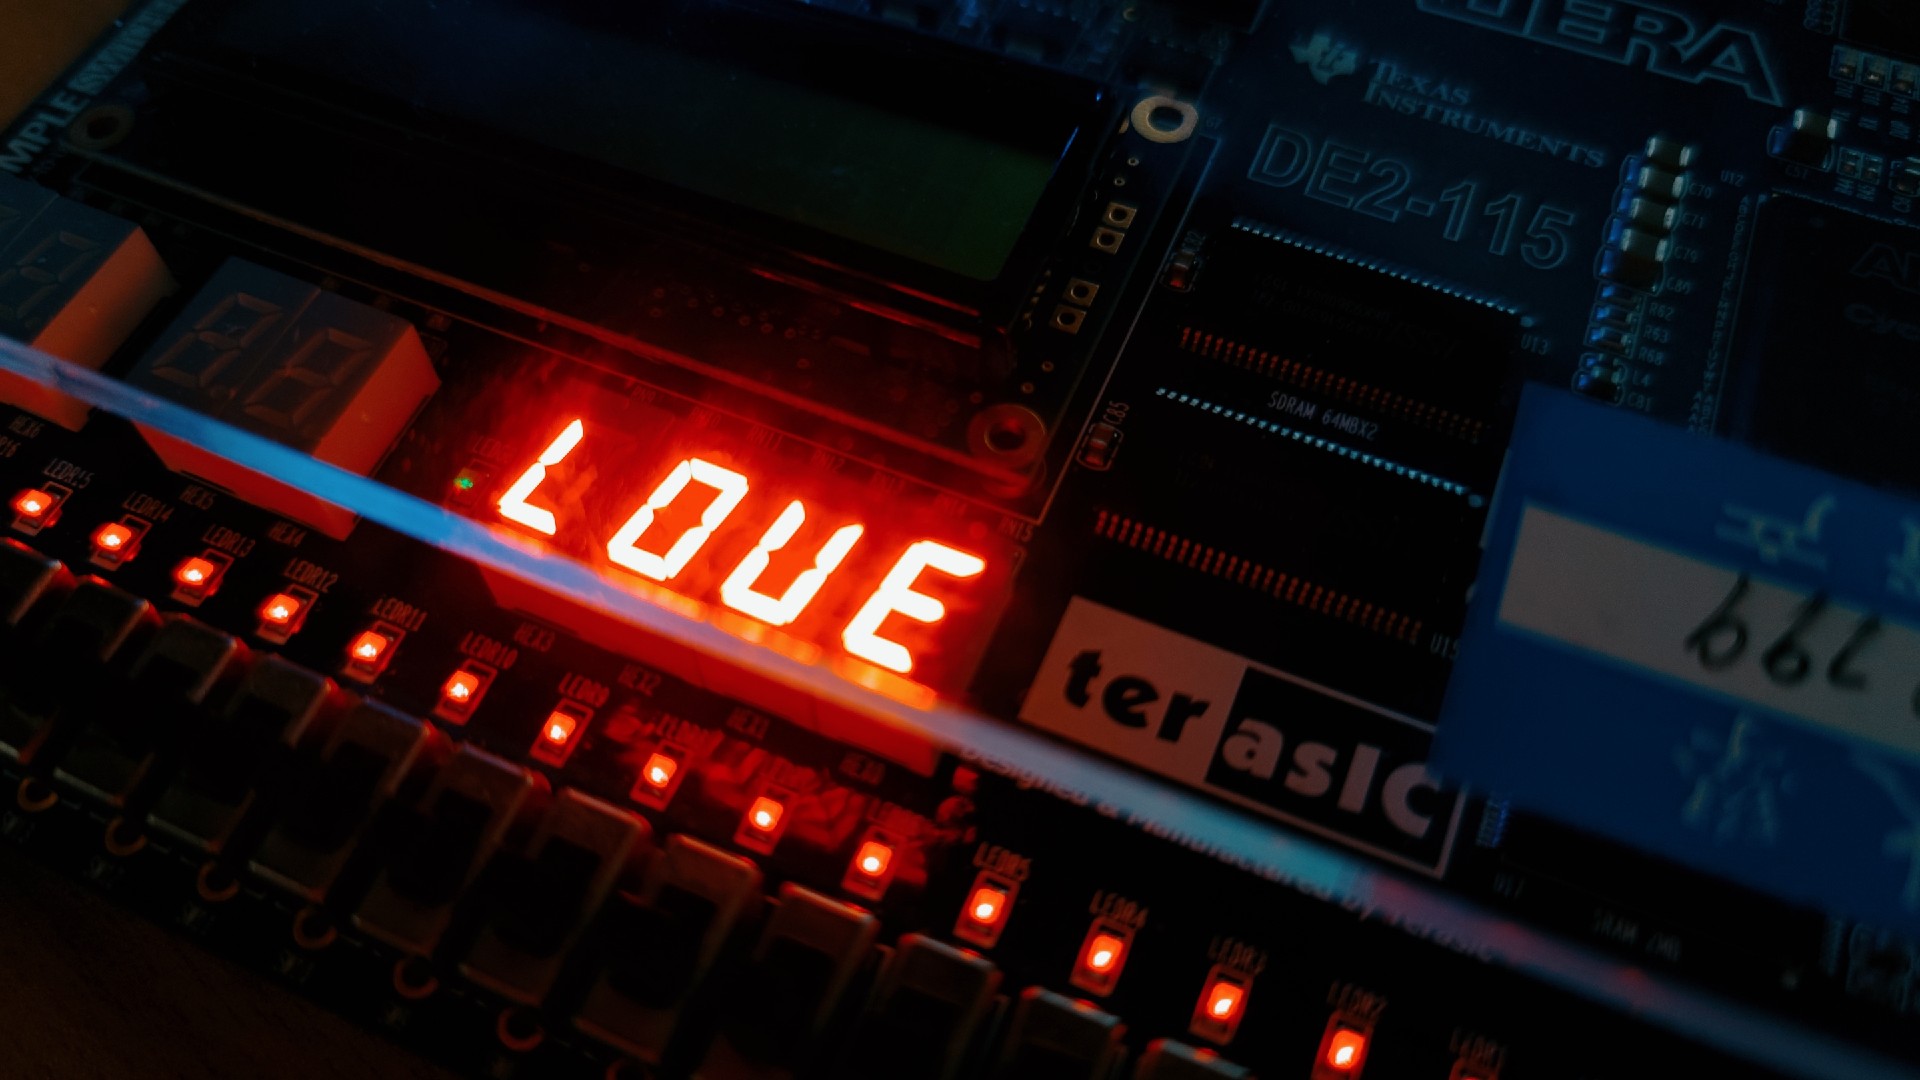
在Altera DE2开发板上点亮数码管显示"LOVE"的那一刻,我盯着跳动的红色数码管,突然意识到这个简单的图案背后藏着整个计算机体系结构的奥秘。这个基于MIPS32架构的CPU设计,从五级流水线的搭建到操作系统的移植,每一步都像是解谜游戏中的关键线索。当最终在数码管上看到稳定的"LOVE"显示时,突然觉得这些Verilog代码、汇编指令和C语言函数,就像是写给硬件的情书。每个时钟脉冲都在诉说着
边缘计算环境中基于启发式算法的深度神经网络卸载策略 本文综合考虑基于DNNs的应用响应时间、计算能耗和租用服务器的价格,使用启发式算法设计四种不同的任务卸载策略即基于终端设备的不卸载策略、基于云服务器的完全卸载策略、基于端云的部分卸载策略和基于端—边—云的多重资源卸载策略,同时综合粒子群算法和模拟退火算法提高算法的计算效率和计算结果的精准度。
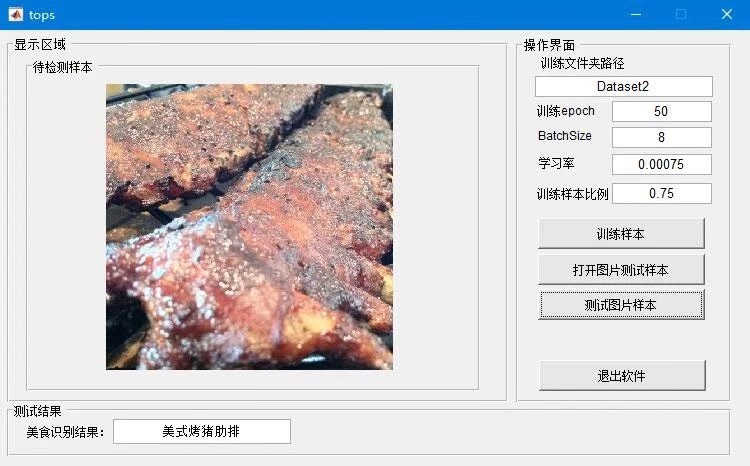
这玩意儿不仅支持常见的炸鸡披萨寿司分类,还带了个能拖拽图片的GUI界面,实测发现对着外卖拍张照准确率居然有八成以上。测试时遇到个搞笑情况:拿康师傅红烧牛肉面的包装图测试,系统坚定地认为是披萨。后来发现是因为包装上的大块牛肉和芝士颜色接近披萨,这启示我们需要加入更多"非实物"的训练样本。曾经因为文件夹名多了个下划线,让模型把"pizza"认成新类别,排查了俩小时才发现问题。现在的系统还有个彩蛋:连续