- @XvjeLeOxlZ


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
今天咱们直接上手折腾这个预装好ROS2 foxcy环境的虚拟机,手把手教你让官网机械臂在仿真环境里动起来。这步很多人会栽跟头,要是看到"package not found"的报错,八成是没在workspace/src里放机械臂的urdf描述文件。Ros2foxcy环境及所需命令语句,配套有gazebo11,rviz2,可以直接使用。Ros2foxcy环境及所需命令语句,配套有gazebo11,rv

两种轨迹对比下,直线适合焊接、喷涂等场景,圆弧则在绕障碍作业时更实用。不过要注意PUMA560的工作空间限制,别让逆解计算时频繁报错。如果出现关节突变,可以试试在轨迹点之间插入过渡点,或者改用五次多项式插值。生成的gif动图直接贴报告里,比干巴巴的曲线图直观多了。轨迹规划的核心就是这些,剩下的参数调整得根据实际负载来微调了。直线轨迹的实现最省事,工具箱自带的jtraj能自动完成关节空间插值。圆弧轨

这里有个小坑要注意:三个软件的版本必须完全兼容,特别是GX Works2的版本不建议用最新的,我实测用v1.91H能稳定运行。最近在调试组态王6.55和三菱PLC的联机仿真时,发现新版的仿真程序6在OPC通讯方面做了不少优化。组态王的搅拌罐模型要设置好旋转动画角度绑定Y001输出信号,当PLC程序触发搅拌电机时,画面里的罐体会同步旋转。比如把搅拌时间从默认的120秒改成60秒,画面里的进度条速度会

A星算法是一种广泛应用于路径搜索的算法,它是一种全局路径搜索算法,相比于遗传算法和蚁群算法,A星算法的实现过程要快很多。它的核心思想是在搜索过程中,结合了Dijkstra算法的最优性和贪心最佳优先搜索算法的高效性,通过一个启发式函数来引导搜索方向,从而更快地找到最优路径。A星算法的启发式函数通常表示为:A星算法实现 单个AGV路径规划及避障代码tips:1.静态障碍物;2.障碍物、AGV位置可随意

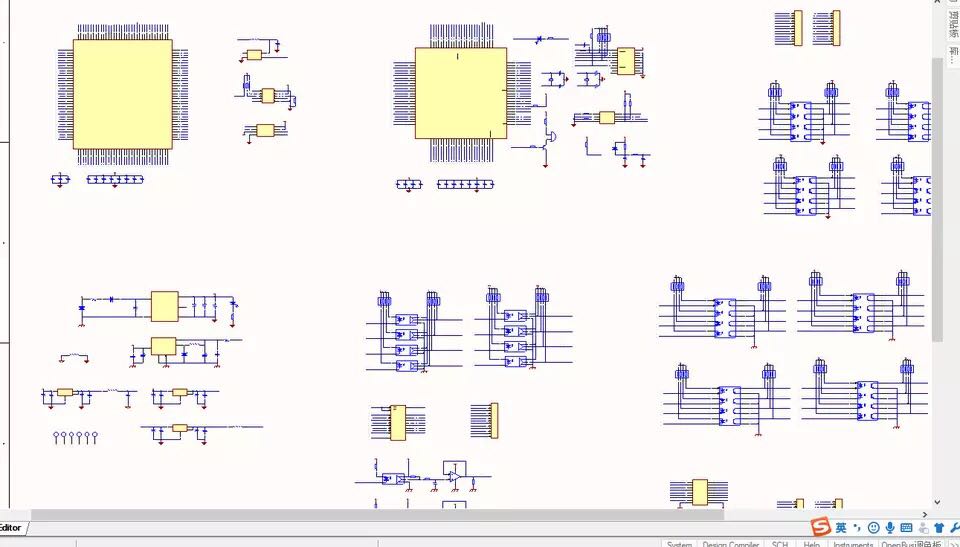
ARM+FPGA架构运动控制卡 原理图 PCB图 运动控制器框架源码在自动化控制领域,运动控制卡起着至关重要的作用。今天咱们就来深入聊聊 ARM+FPGA 架构的运动控制卡,从它的原理图、PCB 图,再到运动控制器框架源码,一探究竟。
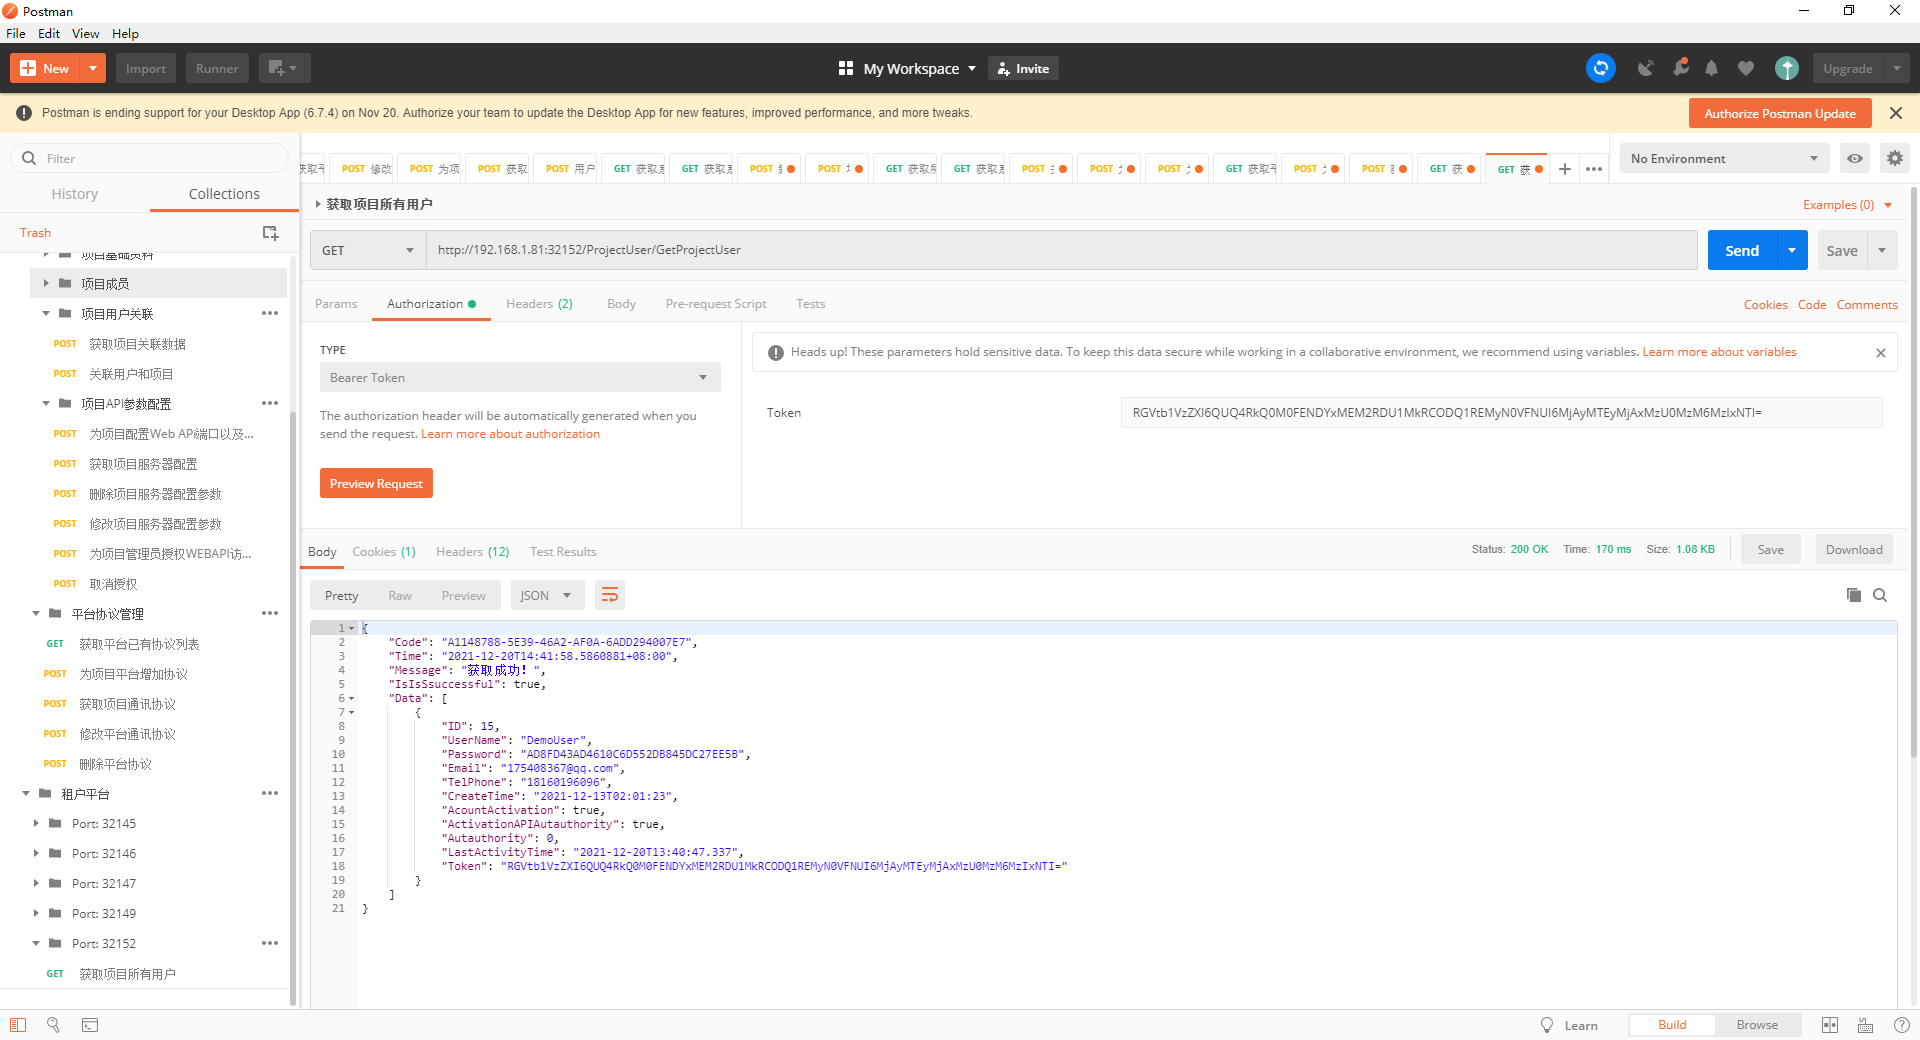
这套框架集成了 web api 服务,还可以根据需求选择集成 mqtt 服务器等其他服务器。它充分利用了 C# 的 IOCP 高性能高并发优势,为服务器服务提供了坚实的基础。并且,它还附带了手机 app 测试 demo 源码,方便开发者进行测试和验证。
MQTT协议在物联网领域有着广泛的应用,通过简单的代码就可以实现一个支持断线自动重连的MQTT系统。希望这篇文章能帮到你,如果你有任何问题,欢迎留言讨论。

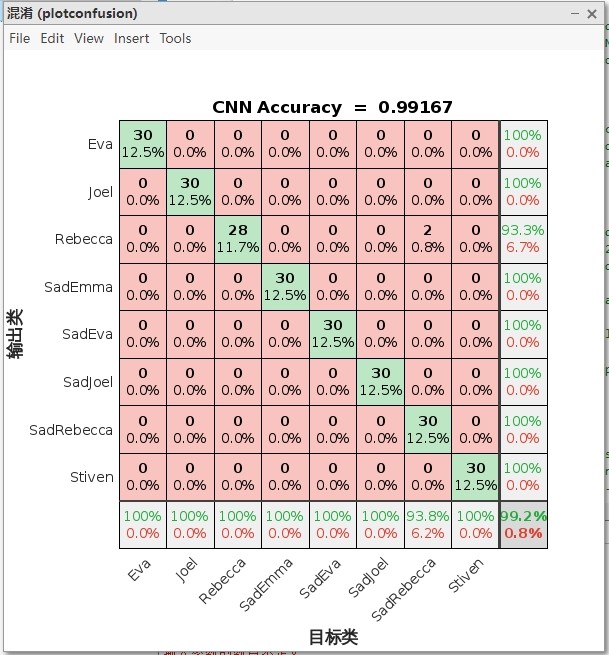
整体来说,蜜蜂CNN模糊进化深度学习算法结合了多种技术,在人脸识别上展现出了很好的潜力,感兴趣的小伙伴可以一起研究研究,说不定能挖掘出更多有趣的应用呢。就像前面说的,如果每个类样本数量变化了,这个值得跟着改。最后,CNN网络权重(来自全连接层)使用蜜蜂算法训练,以自然启发的方式进行拟合(这里是蜜蜂的行为)。最后,CNN网络权重(来自全连接层)使用蜜蜂算法训练,以自然启发的方式进行拟合(这里是蜜蜂的
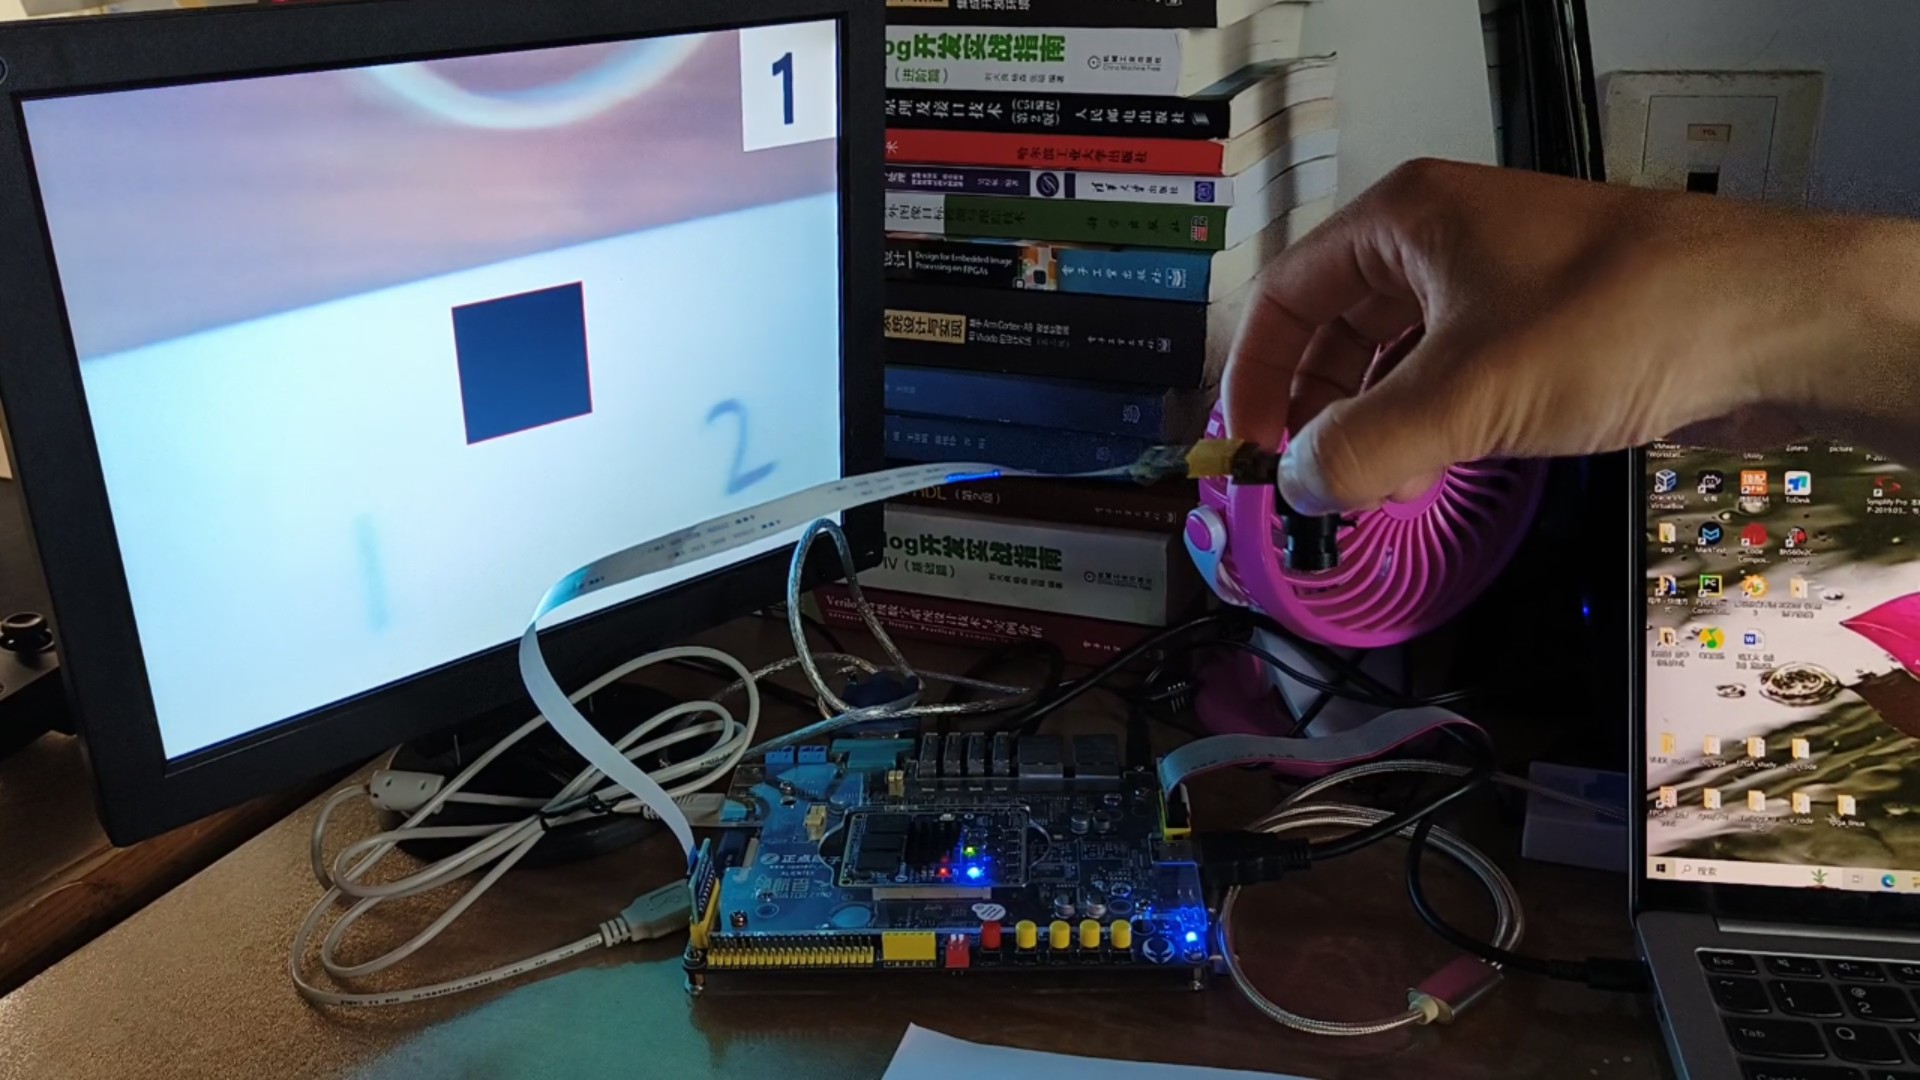
工程移植到其他板子时,最烦人的是摄像头和显示屏的引脚分配。从OV7725摄像头抓图到HDMI实时显示,FPGA和ARM两个核心分工明确得就像火锅店前厅后厨的配合——一个管火候,一个管摆盘。这行代码里的魔法数字可不是随便凑的,77、150、29这三个系数是人眼对不同颜色敏感度的量化值,比简单取平均讲究多了。在此工程的基础上,可以适配到正点原子的其他开发板上,也可以继续在FPGA端加速卷积神经网络。在
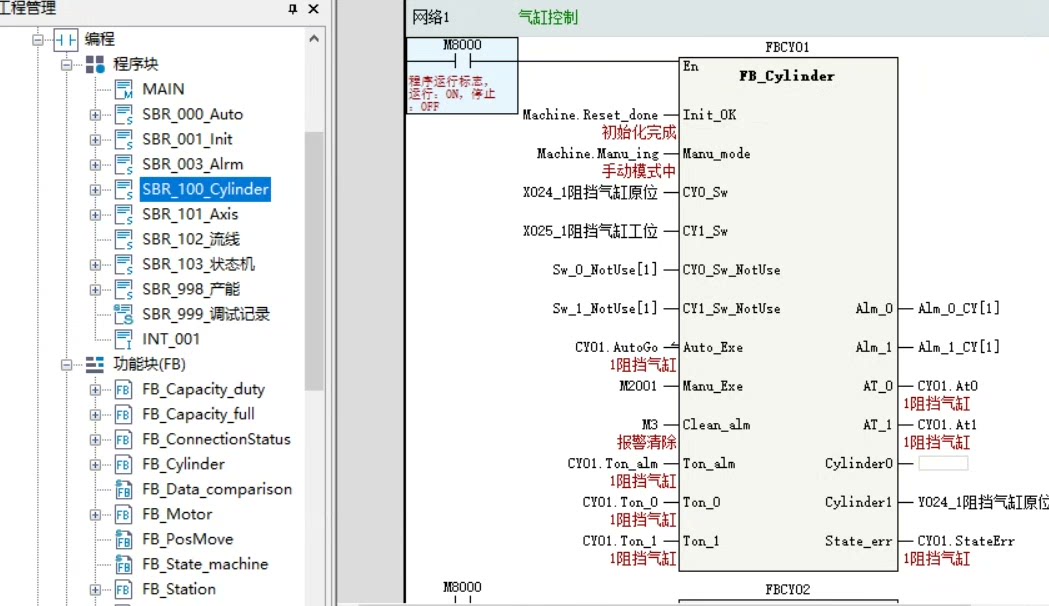
这个框架最大的亮点就是全开源且无加密,意味着我们可以随心所欲地查看、修改和复用代码。它基于汇川H5U和EASY系列PLC进行开发,封装了多个基础功能块以及外围设备功能块。这些功能块的封装,就像是搭建积木一样,大大降低了开发的难度,让初学者也能快速上手,同时也为有经验的开发者提高了开发效率。