- @XiuSLjie


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
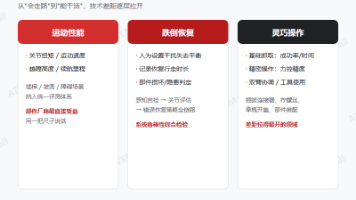
2026年9月,全球首个腿式机器人国际标准ISO 18646-5发布,涵盖楼梯、坡面、障碍等真实场景的可复现测试。标准推动运动性能、跌倒恢复与灵巧操作三类自动化评测,配套国内YD/T 6771数据质量标准将于11月实施。测试工程师应把握窗口期,构建“仿真+实测”双路径体系,借力标准化提升竞争力。
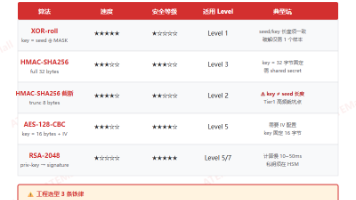
UDS 0x27 安全访问本质是 Challenge-Response 握手,非加密协议。其核心为两步:请求种子(RequestSeed)与发送密钥(SendKey),通过 OEM 定义的算法验证诊断仪权限。常见算法包括 XOR-roll、HMAC-SHA256 截断及 RSA-2048,key 长度与 seed 可不一致,易引发 NRC 0x35 错误。
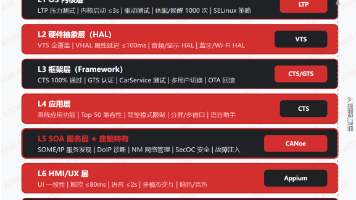
本文介绍了智能座舱的7层测试体系,从底层OS到顶层用户体验全覆盖验证。随着智能座舱复杂度提升,传统手工测试已无法满足需求。7个层级包括:OS内核层(L1)、硬件抽象层(L2)、框架层(L3)、应用层(L4)、SOA服务层(L5)、HMI/UX层(L6)和性能层(L7)。每层详述了测试目标、核心测试项及工具链,如LTP、VTS、CTS、CANoe等。
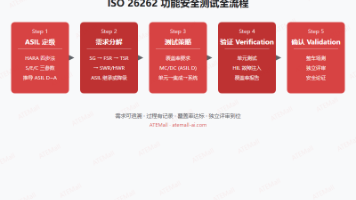
本文系统梳理了ISO 26262功能安全测试体系,基于实际汽车电子项目经验,重点阐述了ASIL定级方法、安全目标分解、测试层次与覆盖率要求、故障注入技术及工具置信度评估,助力工程师在项目中落地功能安全标准。
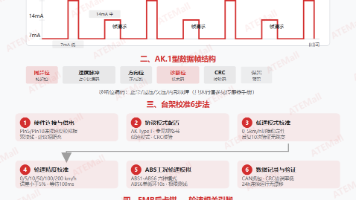
摘要:本文深入解析了EMB耐久测试台架中AK协议轮速信号的模拟实现。作为电流调制型数字协议,AK协议通过7/14/28mA三档电流传输轮速、方向及诊断信息。针对EMB台架的特殊需求,详细拆解了从硬件连接(需使用双绞线)、协议配置到低速模式校准(<5km/h阈值设置)的全流程,重点解决了ABS工况下的轮速跳变、方向丢失等典型问题,并提供6步校准法和故障排查指南。
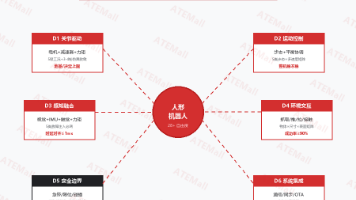
人形机器人测试不是"整机能走路就 OK"。本文用 6 维测试框架(关节驱动 / 运动控制 / 感知融合 / 环境交互 / 安全边界 / 系统集成)+ 5 大常见故障注入 + 5 个工程坑,帮你把人形机器人测试拆成可执行、可复现、可交付的测试项目,并给出 ATEMall 上可对接的测试服务链路。关键词:人形机器人测试、关节力控、HIL 测试、Sim-Real Co-Testing、步态测试、感知融合
测试行业老牛马对测试行业的观察。
轮速信号是 ABS(防抱死制动系统)、ESC(电子稳定控制)、TCS(牵引力控制)等所有底盘安全系统的"眼睛"。没有精确可靠的轮速信息,这些系统就无从介入、无从判断。在工程实践中,主动式轮速传感器已经全面取代了早期的磁阻式无源传感器。而在主动式传感器的通信协议里,AK 协议(也称 Daimler AK 协议,以最初由戴姆勒集团推广而得名)是目前乘用车领域最主流的标准之一。

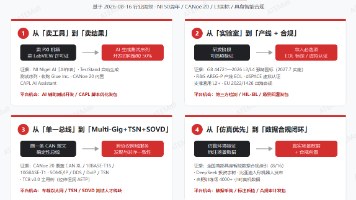
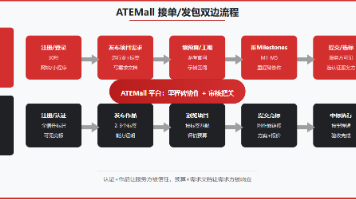
你有个高速转台测试项目,预算¥50–100万,内部团队排不过来。招人?三个月起,等项目排上队人还没到岗。需求方(主机厂、Tier1、农机 / 机器人厂商)的痛点很明确:项目制、波峰波谷明显,养一支全覆盖的测试团队不划算,临时找人又怕不靠谱、怕钱打水漂。在ATEMall,你不需要先组队。你只需要把需求写清楚、发出去,让认证服务方来竞标。预算怎么填、milestones怎么拆。下面我会用一个贯穿全文的
《人形关节力控震荡问题定位方法》摘要:针对人形机器人关节测试中常见的力控震荡问题,本文提出了一套基于CAN总线数据分析的高效排查方案。通过典型案例演示了如何利用开源工具can-log-analyzer快速定位膝关节周期性力矩波动问题,揭示了传统换件排查法的低效性。