- @TAODINGSHUKE


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
首批7个国家级数据标注基地已形成覆盖医疗、工业、教育等行业的高质量数据集335个,赋能121个国产大模型研发,带动产值超83亿元。构建起从数据采集、清洗、脱敏、标注、质检到交易的全流程医疗数据服务闭环。从医疗数据的高知识密度标注,到具身智能的前沿数据采集,淘丁数科致力于构建高质量数据集与数据采集基础设施,在这场千亿级产业变革中持续深耕,为AI产业筑牢不可替代的数据地基。今天的标注已经从人力密集走向
而是让这些来自不同人、不同时间、不同场景的数据,最终能够:对得上、接得住、合得起来、长期用得下去。更重要的是,它们共同指向一个目标:让不同协作方、不同采集人员、不同场景、不同批次产出的数据,尽可能遵循同一套标准,为后续数据清洗、轨迹切分、行为标注以及模型训练提供更稳定的原始输入。但当数据采集进入规模化阶段以后,同一批训练数据可能来自:不同采集人员、不同设备、不同场景、不同时间、甚至不同城市和采集基
面向具身智能第一视角数据采集场景,集成多模态传感器,具备高精度时间同步与空间标定能力,可稳定输出 RGB图像、深度信息、IMU数据与空间定位轨迹,从采集源头保证多模态数据的完整性、一致性与可用性,为后续数据清洗、轨迹切分、行为标注以及模型训练提供高质量原始输入。相较于机器人真机调试、运维、人工操控的高额成本,Ego采集模式无需复杂设备投入、无需专属场地、无需专业技术人员,极大降低了具身数据的采集门
很多数据来自受控实验室场景,环境干净、干扰可控,只能适配标准化演示,无法应对真实作业的不确定性;灵活的肢体动作、流畅的动态平衡、花样百出的功能演示,让机器人一次次站上舆论和融资的风口。流水线的操作节奏、仓储分拣的动作逻辑、物业环卫的作业规范,这些藏在产业一线的实操经验,碎片化、场景化、经验化,没有统一数字格式,无法自动沉淀、无法直接复用。无法被一线人员接纳的设备,注定无法走进真实场景,从源头失去了
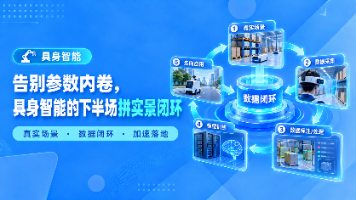
机器人执行“拿起杯子并放到托盘中”的任务时,不仅要识别杯子,还要判断位置、机械臂状态、接近角度、抓取时机、移动路径,以及动作完成后的结果。这些信息不是彼此独立的,而是在时间轴上持续变化、相互影响。如果大量数据都是高度重复、环境单一、任务简单的成功案例,那么它对模型能力提升的价值,未必高于数量更少但复杂度更高、覆盖更广的数据。因此,具身智能真正需要的数据,正在从静态的“结果数据”转向连续的“过程数据
技术不仅要做出来,更要在真实客户、真实数据和真实生产流程中经得住检验——张佳龙具身智能正在加速走向真实世界。机器人要在家庭、办公、商超、工业等复杂环境中完成感知、理解和操作,离不开海量、真实、高质量的训练数据。与互联网时代大量依赖文本和图片不同,具身模型需要学习连续的真实世界交互过程,数据既包括多视角视频,也可能包含机器人状态、动作、惯性测量、力觉、触觉和音频等多模态信息。
近日海外某众包平台的Ego数采任务爆单,周活跃用户突破4万,累计上传视频1600万条,场景包括但不限于叠衣服、做饭、打扫、整理货架、服务顾客等。中采集,强调“原生物料占比>70%”,拒绝摆拍和刻意布置,场景需通过物料丰富度(50%)、真实性(30%)、场景质量(20%)三维度评分审核。力觉与触觉信息的缺失,多模态感知与时间同步,手部遮挡与动态追踪直接影响数据质量。的真实自然,要捕捉家庭环境的随机性
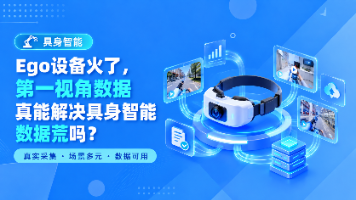
已自主研发Tego e1数采设备,面向具身智能第一视角数据采集场景,具备多模态传感器集成、高精度时间同步与空间标定能力,可稳定输出 RGB 图像、深度信息、IMU 数据与空间定位轨迹,为后续数据清洗、标注与模型训练提供高质量的原始输入。介于专业头环与智能眼镜之间,保留多传感器配置的同时优化佩戴体验,重量和视场角根据产品定位各有侧重,覆盖从科研验证到批量采集的多种需求。数据饥荒之下,Ego采集设备成
已自主研发Tego e1数采设备,面向具身智能第一视角数据采集场景,具备多模态传感器集成、高精度时间同步与空间标定能力,可稳定输出 RGB 图像、深度信息、IMU 数据与空间定位轨迹,为后续数据清洗、标注与模型训练提供高质量的原始输入。介于专业头环与智能眼镜之间,保留多传感器配置的同时优化佩戴体验,重量和视场角根据产品定位各有侧重,覆盖从科研验证到批量采集的多种需求。数据饥荒之下,Ego采集设备成
多模态数据需实现硬件级或软件级时间同步,对齐误差需控制在毫秒级,才能确保后续训练时模型看到的环境、感知的运动和执行的指令在时间上精准对应。同一任务,不同人的动作节奏、手部轨迹可能存在差异,因此需建立标准化的操作规范,确保同一场景下产出的数据具备一致性和可复用性。为代表的城市,先后落地Ego数据采集基地与社区,通过轻量化头戴设备在真实场景中采集数据,年产能已达数十万至百万小时级。,聚焦具身智能数据领