


- @Robustel


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
Physical_Floor_ID用于表示建筑真实楼层,Robot_Map_ID表示机器人地图,Task_Context保存原巡逻任务的执行上下文。例如机器人到达候梯点以后调用呼梯接口,随后等待电梯,进入轿厢,再发送目标楼层,最后切换地图。等资源恢复以后,再继续原任务。未来园区如果同时存在安防、清洁或配送机器人,上层业务不需要各自实现一套电梯控制,只需要通过统一的垂直交通服务提交任务。一个真正适合

相比简单延长开门时间,更成熟的设计是让门区变成一段状态驱动的受控路径:机器人只有在条件满足时进入,整机完成通行后任务才继续,异常发生时则停留在可解释状态。机器人的几何尺寸、运动速度、定位修正和电梯门状态在这几秒钟内发生耦合,如果系统仍采用“门开后等待固定时间,再默认机器人已经通过”的简单逻辑,就容易出现机器人仍处在门区,而梯控任务已经向下一阶段推进的问题。在这个阶段,如果机器人通信短时中断,系统不

老旧竖井电梯接入机器人项目,真正困难的不是“电梯还能不能运行”,而是机器人怎样知道电梯现在在哪里、什么时候可以进入、到达哪一层,以及网络波动以后任务还能否继续。对于地下管廊和电网巡检来说,跨层能力必须建立在已有设施之上,因此系统设计的重点应放在“状态可见、任务可控、改造边界清晰”,而不是单纯追求底层协议接入。设备安装以后,需要逐层确认楼层学习、状态采集、候梯位置、进出梯路径和实际网络表现。例如机器

机器人到达候梯区域以后,通过任务接口提交Robot_ID、Current_Floor、Target_Floor和Task_ID等信息,梯控系统接管后续流程。对于真正面向长期运行的四足机器人而言,清晰的任务接口、可靠的状态反馈、正确的楼层映射和完整的异常恢复,远比给机器人增加一只专门按电梯的“手”更重要。换句话说,机器人需要的是“从3层去8层”,而不是“找到8楼按钮并按下去”。机器人先完成A楼层若干

通信中断、目标楼层未确认、电梯资源暂不可用,都属于跨楼层任务的通用异常,不应因为发生在不同楼层就各自开发。如果一栋楼已经完成基础梯控架构,第11层和第12层的上线工作应该主要是建图、点位设置、楼层绑定和验证,而不是再写一次候梯、进梯、到层和出梯流程。采用独立状态感知后,更多工作能够被整理成标准勘察项,例如电梯型号、楼层数、候梯区域、井道网络、机器人接口以及地图关系。因此,“降低部署成本”更准确的技

同时,系统级复位机制的引入,能极大提高硬件通过严苛的区域实验室网络稳定性审核的概率。该方案通过对虚拟底层接口的心跳探测,确保设备在异国网络环境下具备底层静默自愈能力,提升跨国高可用架构的强健性。架构师在处理出海物联网硬件时,面对北美、欧洲各异的通信基带准入机制(例如各区域实验室测试对底层协议挂起的严格审核要求),如何利用底层语言构建一套通用且能自我恢复的监控机制?回答 3、依赖上层的集中云管理平台

此外,通过逻辑隔离手段,确保加密链路与内部网络实现隔离,保障了跨境通信的纯净性。该方案通过对虚拟网桥的数据包探测,确保护航程序在复杂环境下能够实现逻辑自愈,为出海装备提供稳健的通信支持。此外,利用系统内建的探测工具,工程师可实时抓取原始报文,解决跨国网络下难以复现的协议难题。这些方案为我们编写自愈逻辑提供了可靠的物理层参照,确保了终端设备在全球环境下的稳定性。稳定性源于底层的深度掌控。通过在高质量

完成跨层任务,工程重点不是堆叠更多控制功能,而是把设备适用边界、楼层模型、电梯状态、通信和异常处理做成可验证规则。机器狗在哪些区域运行?项目仍需核对电梯类型、楼层、控制方式、轿厢通信、机器人尺寸、进出梯路径和实际运行条件。可以设计一条跨多个楼层的完整路线,让机器狗依次完成设备点任务、进入电梯、切换楼层,再继续巡检。更稳妥的做法,是在系统中为实际楼层建立统一ID,再绑定机器狗地图、候梯点、进梯点、出

关键并不在于接口名称,而在于返回状态必须足够清晰,例如WAITING、ASSIGNED、ENTERING、RUNNING、ARRIVED、EXITING、COMPLETED以及异常状态。工程上更稳妥的做法,是为实际楼层建立唯一标识,再分别绑定机器人地图、候梯点、进梯点、出梯区域和巡检任务。梯控解决的是机器人与电梯之间的任务协同,并不替代变电站自身的安全管理、作业权限和机器人巡检规范。四足机器人能够
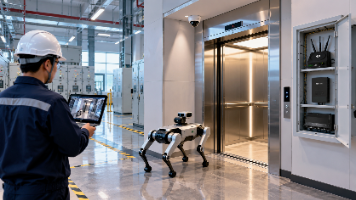
更有价值的测试方式,是直接运行一条真实多楼层路线:机器狗完成一层巡检,乘梯进入下一层,执行该层任务,再前往第三个楼层,最后按照计划返回。电梯到达以后,要确认实际停靠楼层;单层导航通常由机器人自身完成,一旦进入电梯,原巡检任务就需要经历暂停、候梯、进梯、楼层转换、出梯和恢复。机器狗建图时也可以同步完成楼层确认:完成当前层地图后,立即验证候梯区、电梯停靠楼层和出梯点,再进入下一层。是否适合机器狗项目,
