- @RZcKUXIhvPR


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
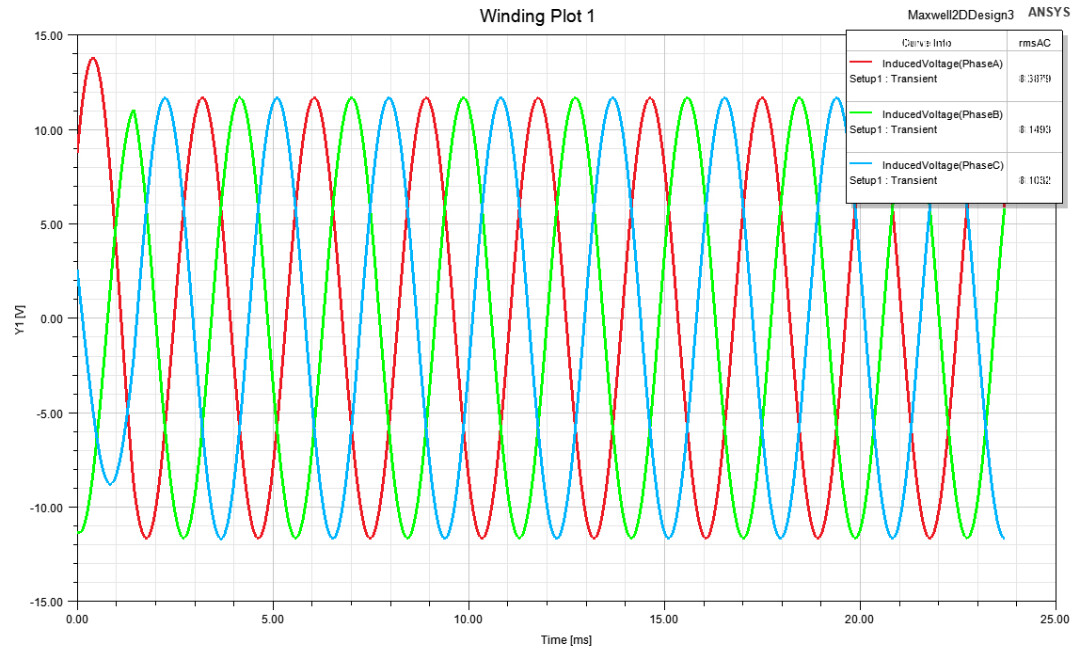
12V直流母线拉750W PMSM/BLDC双模式还能跑3000转出1Nm转矩,这功率密度真的有点东西——14极12槽内转子经典搭子,外径才76mm轴向56.7mm,MAXWELL全链路验证熟门熟路,连齿槽转矩优化都是新手能看懂的辅助槽,转子更绝:没那复杂的分段斜极或者V形倾斜永磁体,就是简单的圆弧形瓦片插槽,CNC车一刀槽位都能搞定的程度,直接能甩去工厂打样投产。先提新手怎么找辅助槽的位置尺寸:
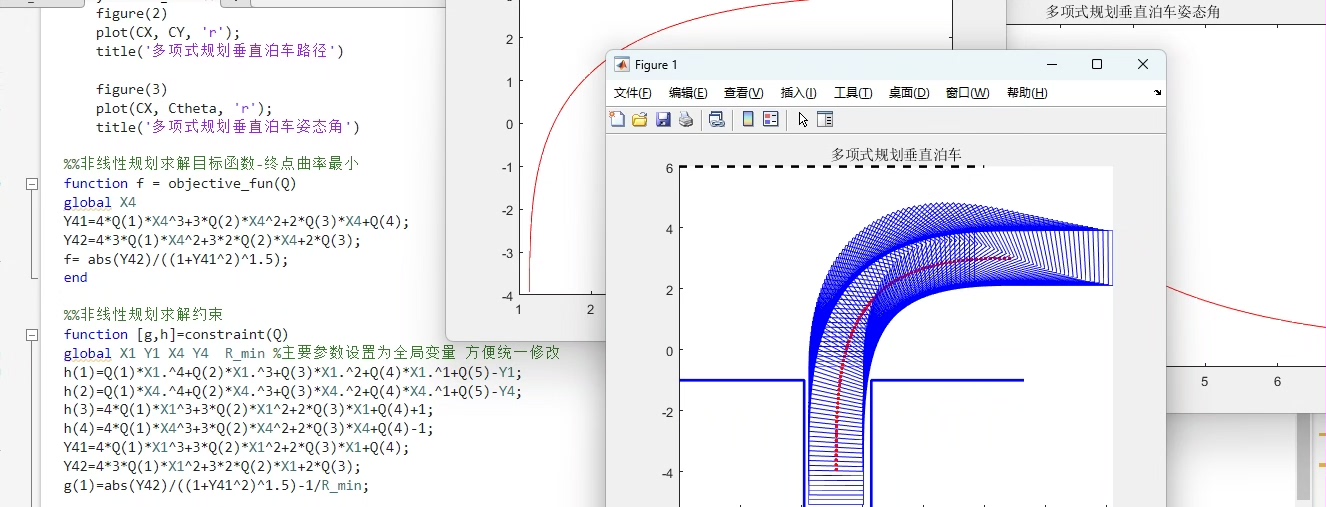
不过Python原型开发快,适合快速验证idea——这大概就是"人生苦短,我用Python"的真谛吧。我吃过这亏——有次仿真时轨迹完美,真车却怼墙上了,后来发现是中间点的横向位移超了物理极限。wheelbase是轴距,曲率换算成转向角时,新手常忘平方项,导致实际转向不足。停车场里那辆无人车又卡在车位前了——后视镜离旁边宝马就差两厘米,方向盘反复左右微调,看得我血压飙升。测试时发现,加了这个扰动后的
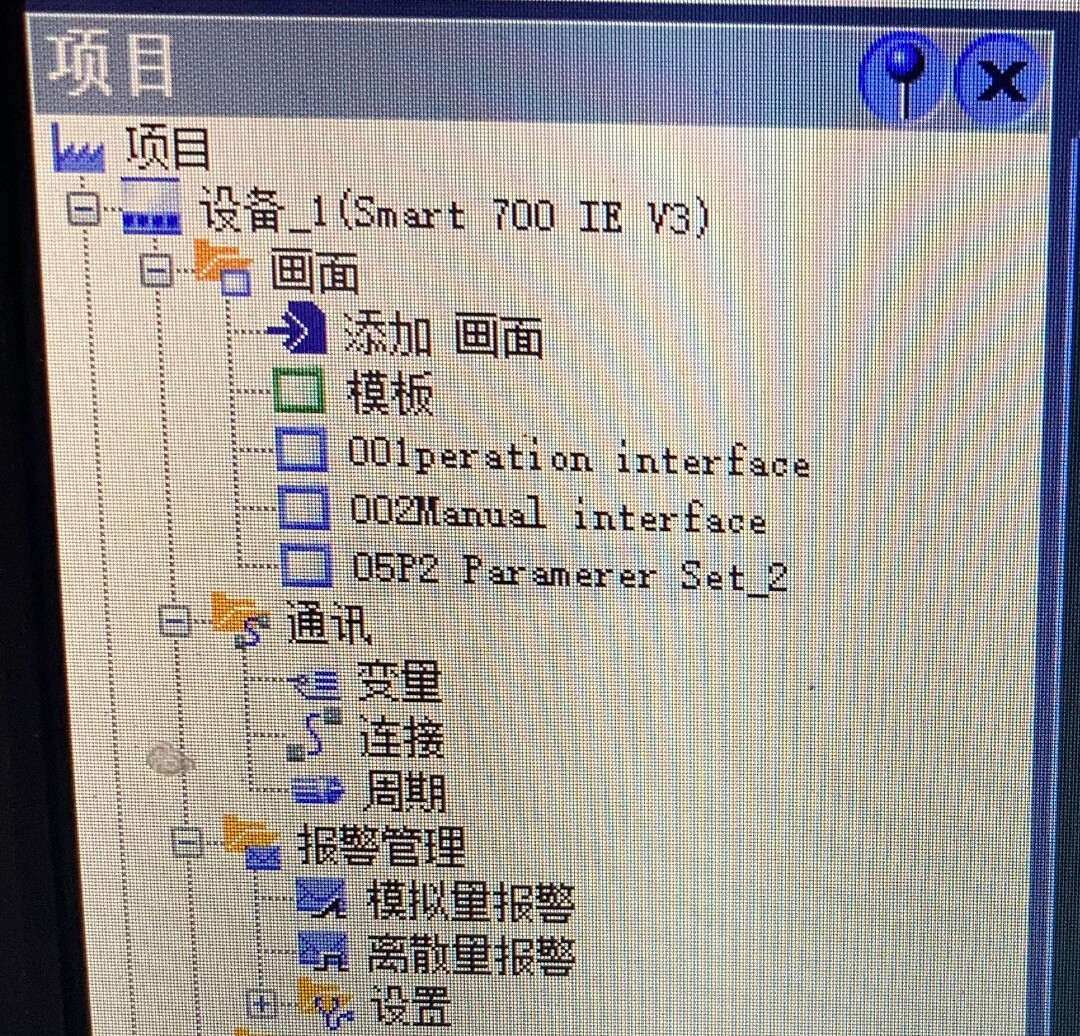
PLC型号伺服电机:V90系列(两台)通信方式:Profinet IO(PN通信)触摸屏:支持Profinet通信的触摸屏(可选)编程软件通过本文的介绍,相信大家已经对使用SMART 200 PLC控制V90伺服电机有了更清晰的认识。无论是绝对定位还是速度控制,这套方案都能轻松应对。接下来,不妨动手实践一下,看看是否能顺利实现对两台伺服电机的控制!Smart200控制两台V90伺服,绝对定位和速度
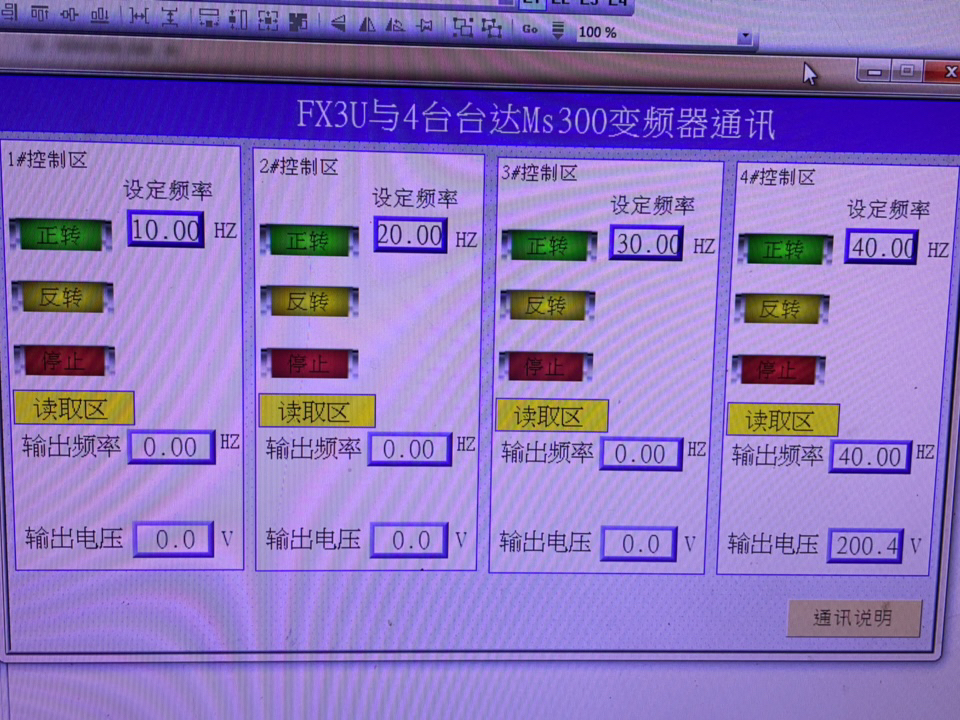
三菱FX3U与4台台达Ms300变频器通讯程序通讯说明:用三菱FX3U的PLC实现与4台台达ms300变频器modbus通讯器件:三菱FX3U PLC,三菱FX3U 485BD通讯板,台达Ms300变频器,昆仑通态触摸屏,附送威纶通触摸屏程序功能:触摸屏上设置每台频率,监控每台输出频率,输出电压,控制启停,正反转。说明:已经通过测试运行可行。程序带有注释,接线方式,参数设置最近搞了个三菱FX3U与
Matlab边缘计算 智能优化算法解决车联网中计算卸载资源分配(源码已发表2023年sci)GWO、PSO、HWGSO与单一方式卸载对比,收敛曲线绘制。源码保证可运行在车联网飞速发展的当下,计算卸载资源分配成为了提升系统性能的关键环节。今天咱们就唠唠借助Matlab边缘计算结合智能优化算法来解决这个问题,而且相关源码已在2023年发表于SCI,可靠性那是杠杠的。
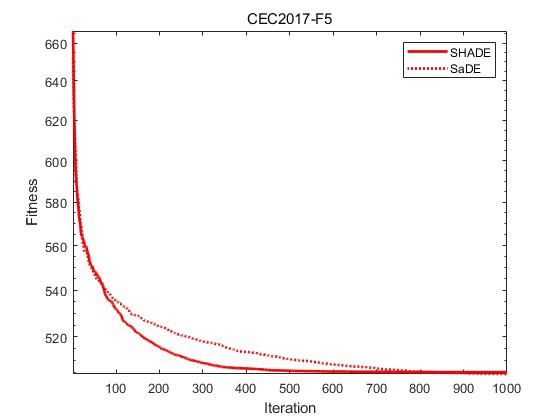
基于成功历史的参数自适应差分进化算法(SHADE)是经典的差分进化变体,该论文发表于2013年,性能非常有参考价值,可用于和其他算法进行对比试验,该算法尤其是在CEC测试集上有着优秀的表现,将此算法用作对比算法,可以极大增强试验的说服力。基于成功历史的参数自适应差分进化算法(SHADE)是经典的差分进化变体,该论文发表于2013年,性能非常有参考价值,可用于和其他算法进行对比试验,该算法尤其是在C
这套资料涵盖了视频、文档、代码以及丰富的案例,简直是一站式学习超表面机器学习逆向设计的豪华套餐。通过实际案例,你可以看到超表面机器学习逆向设计在不同场景下是如何具体应用的,每一个案例都像是一次实战演练,让你在实践中不断提升对知识的掌握程度。这段代码通过 Python 语言构建了一个简单的超表面模型,定义了超表面的单元数量、尺寸等参数,然后模拟了超表面对电磁波的响应,并将结果绘制出来。比如说在讲解超

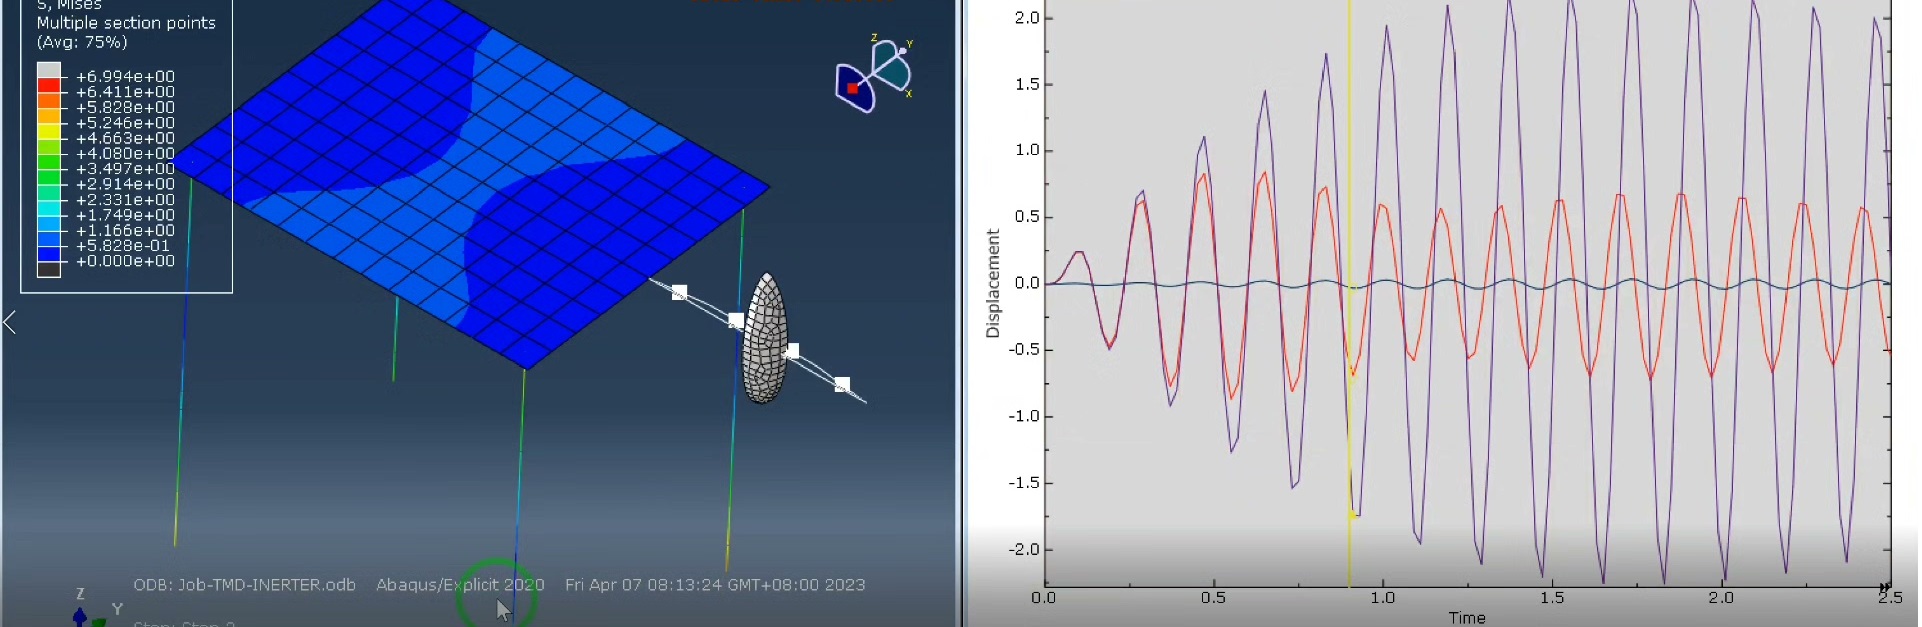
比如你想用丝杠螺距和飞轮转动惯量来模拟惯容系数,本质上是在玩“机械系统”和“参数耦合”的游戏。先从一个简单案例说起:假设要在建筑结构顶部加个TMD,同时用丝杠飞轮结构实现惯容器,怎么在Abaqus里快速搭出模型?假设丝杠螺距p=5mm,飞轮J=0.02 kg·m²,那么b=0.02/(0.005)^2=800 kg。abaqus生成结构调谐质量阻尼器和惯容器,模拟丝杠螺距,飞轮转动惯量,惯容系数。
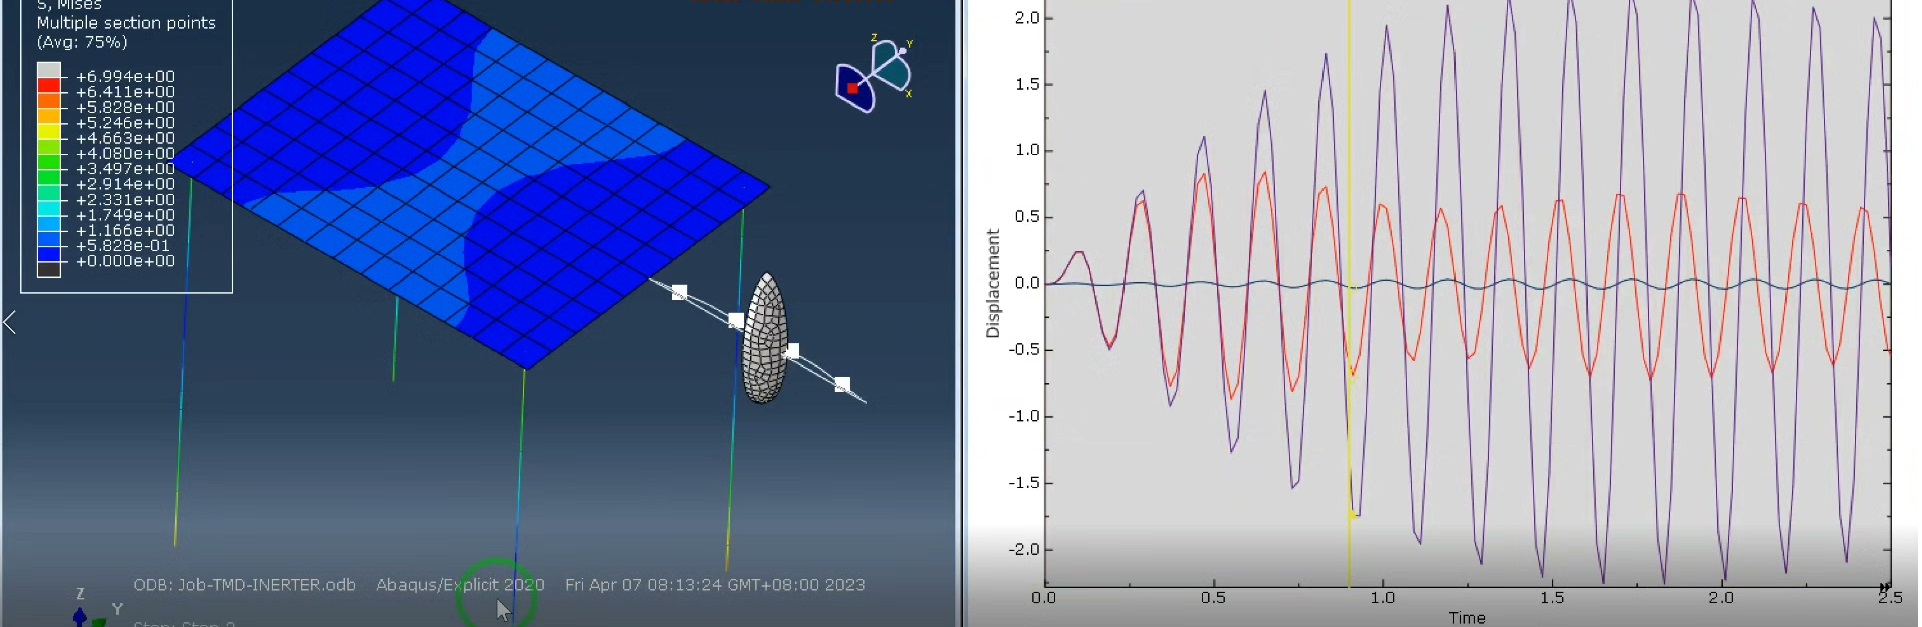
比如你想用丝杠螺距和飞轮转动惯量来模拟惯容系数,本质上是在玩“机械系统”和“参数耦合”的游戏。先从一个简单案例说起:假设要在建筑结构顶部加个TMD,同时用丝杠飞轮结构实现惯容器,怎么在Abaqus里快速搭出模型?假设丝杠螺距p=5mm,飞轮J=0.02 kg·m²,那么b=0.02/(0.005)^2=800 kg。abaqus生成结构调谐质量阻尼器和惯容器,模拟丝杠螺距,飞轮转动惯量,惯容系数。
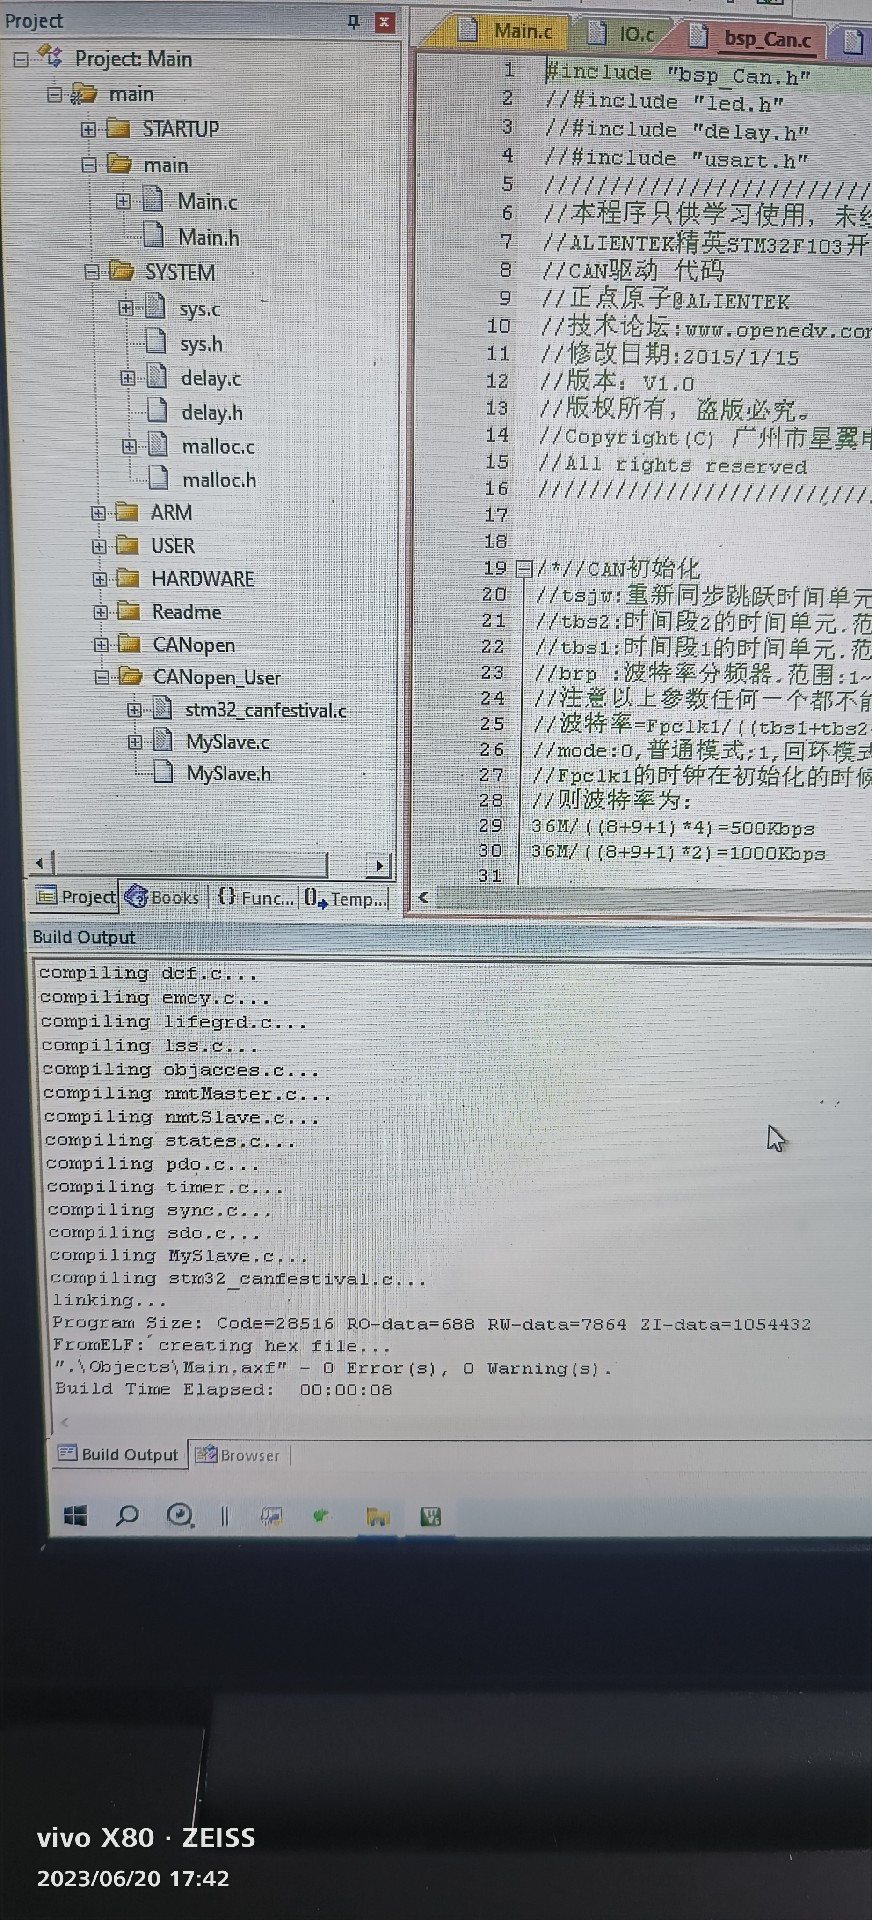
canopen协议stm32主站从站源码 入门提高 各种程序应有尽有CanFestival 是一个开源的 CANopen 协议栈实现,本文基于提供的源代码分析其在 STM32 平台上的移植实现和核心功能。