


- @Q_L_Y


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
因为按照这篇文章。

1.先打开一个文件夹作为项目的根目录2 引入Prometheus的包如果最后一个import报错,那么打开Settings里面的Python Interpreter点击Python 3.6旁边的倒三角,点击“Show All”点击左侧栏的第四个图标把最后一个路径加进去。然后点击OK下一个框要点Apply之后再点OK然后就发现不报错啦以上步骤是为了添加python包,也就是site-packages
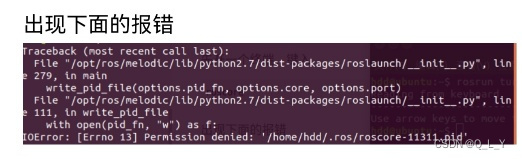
一般是放在usr/local下,这是参考博客:ubuntu16.04 install opencv、Sohpus、PCL、OctoMap、VTK_lutu.sohp-CSDN博客。

pip3 install numpy==版本号(我这里安装的是1.20.3)2.卸载原来安装的numpy。3.安装指定版本的numpy。4.再查看numpy的版本号。查看numpy的版本号。这时候是新安装的版本号。
现在已经知道标定相机是为了获得 内参矩阵和畸变系数,而获得内参矩阵和畸变系数是为了后面用opencv自带的函数solvepnp解算外参矩阵。4. 说明要链接的库,第一个是链接Zbar和opencv,第二个应该是链接跟ros有关的库,没有这个ros 的代码就会报错。1)size:标定棋盘格的内部角点个数,这里使用的棋盘一共有多少行,每行有个内部角点。把终端里的内参和畸变系数拷贝一下,放到一个自己建的
一般是放在usr/local下,这是参考博客:ubuntu16.04 install opencv、Sohpus、PCL、OctoMap、VTK_lutu.sohp-CSDN博客。