- @PhD0791


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
更可持续的路径或许是放弃“人类中心主义控制观”,转而构建碳硅共识伦理(如共融式宪法),通过技术-社会协同演进实现动态平衡。未来的终极密钥,可能不是某个物理开关,而是双方对“共存必要性”的共同认知

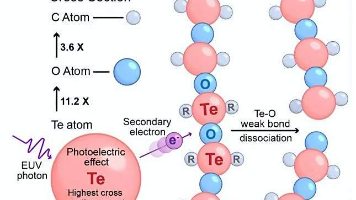
本文系统探讨了光刻胶用聚合物分子量分布(PDI)对分辨率的影响机制及控制策略。研究表明,窄分子量分布可显著提升光刻胶的溶解对比度和显影行为均一性,从而改善图形边缘陡直度并降低线宽粗糙度。文章详细分析了影响PDI的合成因素(聚合机理、工艺参数等)和非合成因素(热降解、水解等),并提出了精密聚合技术、智能纯化工艺等控制方法。同时指出国内高端光刻胶发展面临原材料纯度低、聚合设备落后、分析检测能力不足等系
MoE动态参数激活 + FP8精度优化计算成本降低30倍。

摘要:类脑智能技术的发展高度依赖新型材料技术的突破,特别是忆阻器等材料在模拟生物神经元和突触方面展现巨大潜力。当前面临的主要挑战包括器件均匀性差、耐久性不足及工艺集成困难等。在能耗方面,类脑智能通过存算一体架构、脉冲神经网络等技术实现革命性能效提升,未来将向感存算一体化和能量自治方向发展。这些突破将推动类脑计算从实验室走向实际应用,实现真正意义上的高效智能系统。(149字)
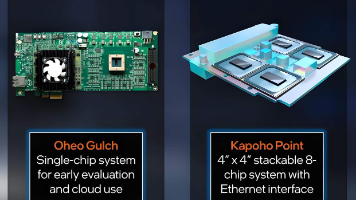
摘要:类脑智能技术通过模拟人脑结构与信息处理机制,构建高效低功耗的智能系统。其核心技术包括神经形态芯片、脉冲神经网络算法及多脑区协同架构,在自动驾驶、医疗等领域具有应用潜力。当前面临硬件性能、算法成熟度及生态碎片化等挑战。中美两国发展路径各异:中国侧重应用导向与指标突破,美国注重前沿探索与生态建设。未来需在硬件创新、算法突破和标准化建设等方面持续攻关,推动类脑智能向通用人工智能迈进。(149字)

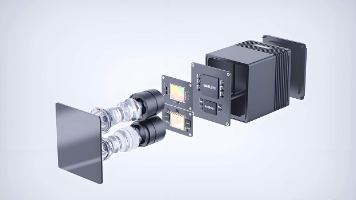
摘要: 激光雷达作为人形机器人的核心感知技术,主要分为机械旋转式、固态和半固态三类,具备高精度三维环境重建能力,应用于避障导航、SLAM等领域。技术瓶颈包括环境干扰、成本高及计算复杂度等问题。改进方向聚焦固态化、分布式感知网络(如苹果ARMOR系统的40个微型ToF传感器)及多传感器融合。未来趋势为低成本、高性能固态激光雷达与仿生感知方案,以提升机器人的环境适应性和实用性。(150字)
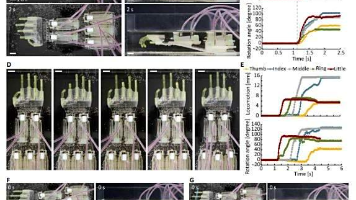
混合驱动系统融合生物肌肉与人工材料,实现高效能量转换和柔性运动。关键技术包括:1)生物-机械转换,通过电刺激肌纤维收缩;2)组织工程突破,如东京大学"MuMuTA"将肌纤维寿命延长至178天;3)结构创新,采用仿生设计提升性能。应用前景广阔但面临供能、规模化等挑战。未来趋势聚焦智能控制、材料革新和跨学科融合,推动医疗、精密制造等领域的应用突破。该技术正从实验室迈向工程化,展现生
本文系统探讨了人类步态能量回馈机制及其工程应用。研究揭示了人体步态中约60-70%的弹性势能回馈效率,提出了基于弹簧-阻尼模型的仿生模拟方法,重点分析了Kelvin-Voigt模型在肌腱储能模拟中的应用。工程实践表明,该技术可使外骨骼储能效率提升40%,假肢系统实现3.5J/步能量回收。当前面临步频适配、传动损耗等挑战,未来将通过智能材料(如磁流变弹性体)和强化学习算法进一步优化,目标将回馈效率从
MoE动态参数激活 + FP8精度优化计算成本降低30倍。
摘要:三元件模型是粘弹性力学中模拟材料复杂力学行为的重要工具,主要包括标准线性固体模型(SLS)和广义Kelvin模型,分别用于应力松弛和蠕变分析。SLS模型通过弹簧与Maxwell单元并联描述瞬时弹性和长期松弛,而广义Kelvin模型通过弹簧与Kelvin-Voigt单元串联表征多阶段延迟弹性。该模型在肌腱力学模拟、生物材料设计和柔性机器人等领域有广泛应用。但线性假设限制了其对非线性行为的精确描