


- @OpenLoong_


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
随着机器人系统、智能设备以及分布式软件架构的发展,跨网络环境的通信能力逐渐成为系统基础设施的重要组成部分。在实际部署中,系统往往分布于不同局域网、企业内网或家庭网络之中,彼此之间缺乏直接连通路径,受限于网络安全策略及拓扑结构。。远程过程调用(RPC)。RPC 允许调用方与执行方运行在不同主机上,通过网络完成通信,同时在程序层面保持类似本地函数调用的开发体验。但这一模型依赖一个关键前提:客户端能够直
OpenLoong 开源社区连续第三年参与 ROSCon China,通过主论坛主题演讲、产业白皮书发布、联合实训营及展台展示,与 ROS 社区开发者和生态伙伴展开交流,分享人形机器人开源技术的实践进展,并围绕软件系统与机器人本体的协同发展,探索开源技术从研发基础走向开发实践与产业应用的更多可能。未来,社区将继续关注开发者在学习、部署与应用过程中的实际需求,持续探索技术文档、实践教程、开发工具与机
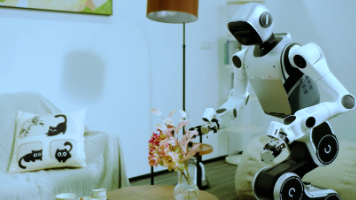
相比仿真环境,真实世界中的物体位置、空间布局、遮挡关系和交互状态更加复杂,与此同时,真实机器人数据的采集还涉及场景搭建、机器人执行、多模态传感器同步等环节,数据获取成本较高,能够覆盖丰富真实任务的公开数据仍然相对有限。涵盖卧室、客厅、厨房三大典型空间,具体任务包括:整理床铺、折叠毯子、捡拾衣物、手机充电、开关水龙头、取挂厨具、摆放餐具/调料瓶、整理拖鞋/靠垫、擦拭台面、拉窗帘、拾取垃圾与浇花等。例
我们期待与更多高校、企业及开发者携手推动人形机器人技术的创新与产业落地,欢迎各位加入OpenLoong开源社区,共同参与人形机器人技术的开源共建与生态创新!秉承技术驱动与开放透明的价值观,OpenLoong开源社区一直致力于汇聚全球开发者智慧,推动人形机器人全场景应用与具身智能时代的到来。经申报受理、材料核查及综合评审,现将入围第一批“产学研用协同创新基地” 的名单予以公示,诚邀社会各界共同监督。
亲爱的各位开发者和社区用户:经过2个月的作品提交与评审,本阶段,参赛选手围绕两个赛题方向,基于 OpenLoong 开源软硬件资源开展作品制作,从方案设计、功能开发,到实际调试与 Demo 呈现,参赛作品展现了不同团队对于人形机器人技术与应用场景的探索。经过评委组综合评审,
由国家地方共建人形机器人创新中心发起的 OpenLoong 项目,是业内首个全栈、全尺寸的开源人形机器人项目,有着人人都可以打造属于自己的机器人的美好愿景,旨在推动人形机器人全场景应用、助力具身智能时代的到来。具体来说,B模块负责任务拆解、行为生成、动作组合与动态调整,是机器人“该怎么做”的关键中枢。ABC大脑结构从“感知-认知”到“规划-决策”再到“控制-执行”,明确划分了机器智能从接收信息到行

上一篇文章讲了如何创建一个机器人训练地形,本篇文章将一步讲解如何添加地形到训练环境。

随着人形机器人技术的进步和应用场景的拓展,其发展过程中也面临一些挑战,尤其是人才问题。通过利用开源社区的力量建设开源教学平台,可以整合全球的知识和经验,为教育和科研提供资源共享的空间,培养行业所需的人才,进而推动人形机器人产业的发展。

人形机器人作为机器人领域中的一个重要分支,其驱动系统决定了其性能、灵活性及实际应用效果。人形机器人的驱动形式多种多样,主要包括电驱动、液压驱动和气动驱动等,气动驱动的人形机器人相对较少,本文不做分析。每种驱动方式都有其独特的应用场景、优缺点和技术特点。本文将对这些驱动形式进行介绍,并结合国内外相关发展情况进行分析。
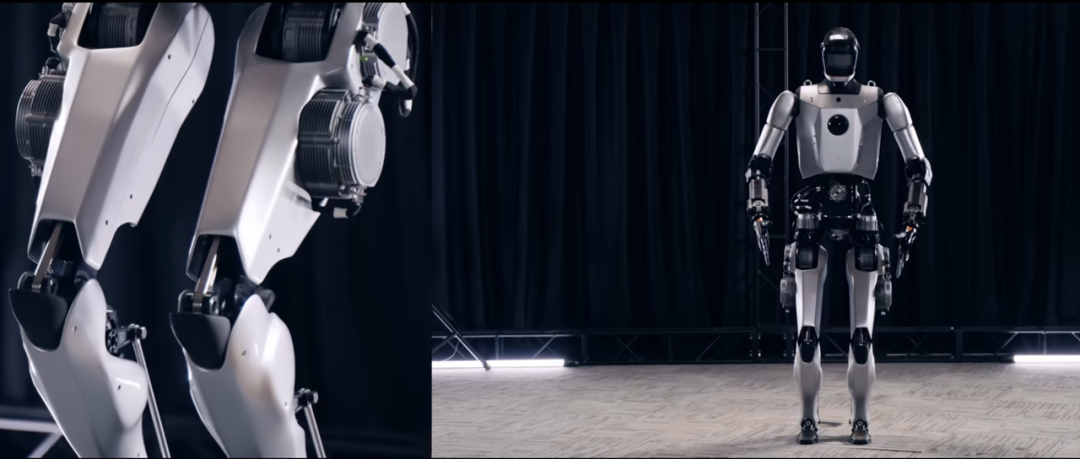
机器人仿真平台在机器人开发中发挥着重要作用,其发展历程值得深入探讨。它由模型描述、动力学引擎和渲染引擎三大核心组成,并广泛应用于 Webots 、PyBullet、MuJoCo 和 Isaac 等常见仿真工具。此外,NVIDIA 的 Cosmos 平台和 World Labs 等世界模型技术,能够通过生成合成数据、优化数据处理和提升仿真环境的逼真度,为机器人开发提供高效、低成本的解决方案。
