


- @MonkeyDhouzi


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
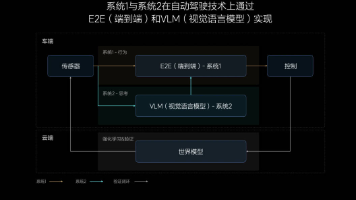
自动驾驶技术近年来在感知、规划、控制等模块上取得了显著进展,尤其是端到端(End-to-End, E2E)方法的兴起,使得从传感器输入到轨迹输出的流程更加紧凑。尽管 TopLiDM 展现出强大的语义推理与规划能力,但在实际部署与持续优化过程中,仍面临一系列技术挑战。,它们通过引入大模型的语言理解能力,使自动驾驶系统具备“解释能力”和“推理能力”,不仅能输出轨迹,还能回答“为什么这么走”。的“思维链
在自动驾驶系统中,数据标注不仅是感知模块的基础,更是整个闭环学习体系的起点。没有高质量的标注,就无法训练出可靠的模型,也就谈不上安全的自动驾驶。
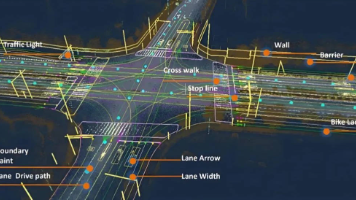
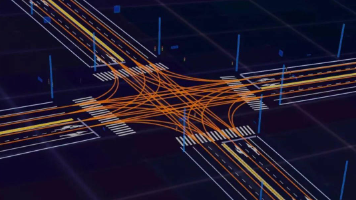
在“无图自动驾驶”成为主流口号的今天,高精地图似乎正逐渐被边缘化。但真相远比“有图 vs 无图”二元对立更复杂。我们需要从技术、成本、场景、演进趋势等多个维度,重新审视高精地图的价值与未来。
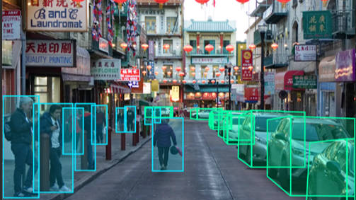
简单来说,数据标注就像是给自动驾驶汽车上的“眼睛”做教学。我们把大量的图片、视频、激光雷达数据等输入给它,然后告诉它:“这个是行人”、“这个是红绿灯”、“这条线是车道”。就像教小朋友认物一样,汽车也需要大量的“看图识物”训练。比如,一张街景图中,标注员会用框框圈出每一个行人、每一辆车,甚至每一个交通标志,并告诉系统它们分别是什么。这些信息会被用来训练自动驾驶的感知系统,让它在真实道路上也能“看懂”
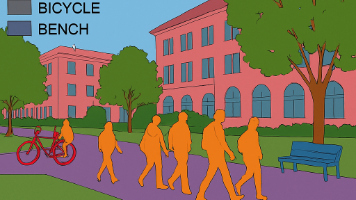
语义分割是计算机视觉中的一种任务,它的目标是将图像中的每一个像素都分类到一个具体的语义类别中,比如“道路”、“行人”、“车辆”、“建筑物”、“天空”等
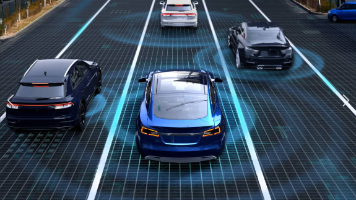
毫米波雷达在自动驾驶中的任务和角色,让你更加懂你的车
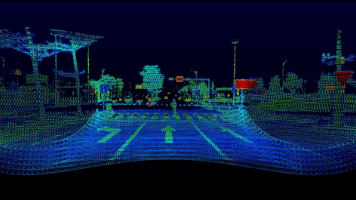
激光雷达(LiDAR)是自动驾驶的核心传感器,通过激光束扫描生成高精度三维点云,弥补摄像头和毫米波雷达的局限性。安装位置分车顶(360°全视角)和前保险杠(低成本方案),适用于不同自动驾驶级别。其核心参数包括测距范围(50-300米)、点云密度(100万-3000万点/秒)和视场角,决定了感知能力。目前主流技术包含机械式(高精度)、半固态(量产主流)和全固态(未来方向)。激光雷达在夜间、雨雾天气等
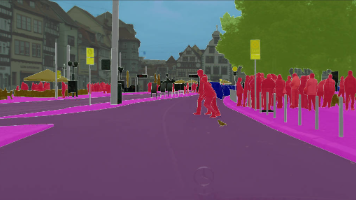
未来的语义分割将不再是一个孤立的视觉任务,而是深度嵌入到自动驾驶系统的每一个环节中,从感知、建图,到预测、决策,甚至人机交互。它将成为理解世界的基础语言,也是构建智能驾驶系统的关键拼图
上一期给大家讲了下我们智驾芯片主要的头部几家,也有人私信我说可以讲一下车上的芯片应用。那么这一期来给大家讲一下车规级芯片现在的格局。。这个就不过多讲了,跟我们电脑上的RAM和ROM概念一样,主要是存储作用。这已经是一个相当成熟的市场了。就跟我们的电脑市场一样。大部分都是在高性能 LPDDR5、UFS、PCIe SSD 等车载应用中占据主导地位。
周末逛商场,坐在各家车企最新款车型上体验下最新功能,早就已经成了我们打工人的一个必逛项目了。鸿蒙智行也好,蔚小理也好,在你试驾,购车时候,销售都会跟你提到:“我们的高阶辅助驾驶功能,能自动变道、上下匝道、跟车、超车。不仅高速上能辅助减少疲劳,上下班能辅助你开车,减少堵车焦虑(当然这是现在收敛一点的话术,要是放在以前,“解放双手”,“睡一觉就到”等等都会给你推荐上)仅需xx元选配。”当然也有的车是高