- @MocapLeader


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
1015篇已发表论文记录了NOKOV度量动作捕捉系统在科研中的实际应用,以机器人与工程领域为主,覆盖无人机、人形机器人、机器人集群等方向,并展示其面向机器人开发的软件接口与生态适配能力。
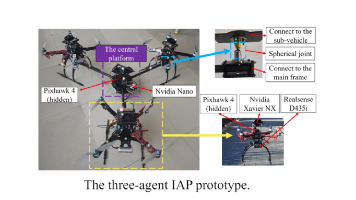
北京理工大学俞玉树老师团队提出了一种多飞行器集联平台的控制和状态估计框架,该框架可有效支持飞行操作机器人执行多功能空中操作任务。NOKOV度量动作捕捉系统为IAP提供高精度位姿真值数据,助力评估本文方法。
无人车是一种可以进行路径规划和环境感知的智能自主车,已成为当前智能车辆的热门发展方向。无人车能够通过车载传感器识别周围情况和自身状态信息,自身具有导航、定位的功能,能够完成路径规划、寻找特定目标等过程,对于智能化无人车的研究,其核心内容是导航控制技术。
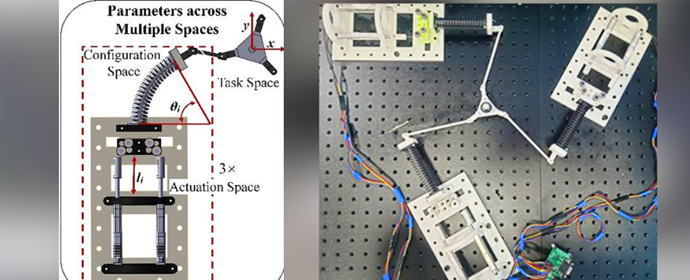
研究针对绳牵引并联连续体机器人运动学建模提出一种基于Transformer网络的分段学习法,其精度卓越,优于目前先进方法
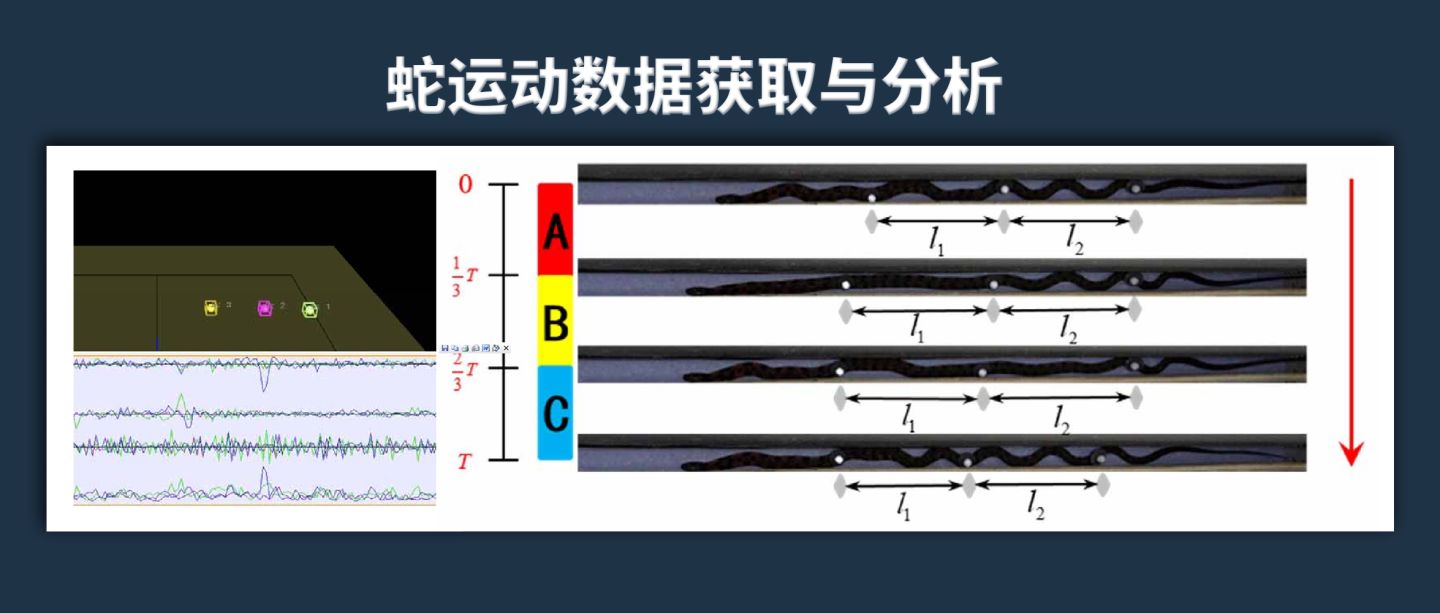
长春理工大学在多环境蛇运动接触分析及其鳞片摩擦性能测试研究中,使用NOKOV度量动作捕捉系统采集数据并进行分析设计了一种关于蛇运动接触力学的测试装置,进一步探究赤链蛇运动接触行为。......
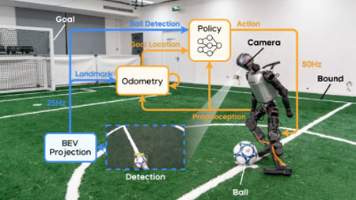
清华大学赵明国研究员团队在Science Robotics发表人形机器人视觉驱动足球技能研究,通过强化学习、AMP和编码器-解码器架构,让机器人仅依靠机载视觉实现追球与多方向踢球。NOKOV度量动作捕捉系统用于采集人体踢球动作,并获取机器人与足球的位置真值数据,为运动先验学习和虚拟感知建模提供数据支持。
本文解析浙江大学高飞团队发表于Science Robotics的最新研究,重点介绍无人机高机动飞行实验中光学动作捕捉系统的作用。NOKOV度量动作捕捉系统在实验中提供高精度状态反馈,用于硬件在环(HIL)测试、虚拟环境生成以及闭环控制验证,为无人机强化学习与sensorimotor policy研究提供ground truth基础。
IROS 2025 上,来自国内外10余个研究团队的 9 项成果,围绕学习与控制相结合的智能方法展开研究,推动无人机及集群的发展。
本文详解如何通过VRPN实时对接Crazyswarm2与动捕数据,实现Crazyflie无人机集群控制
本文详解如何通过SDK实时对接Crazyswarm2与动捕数据,实现Crazyflie无人机集群控制