


- @LingzhiPi


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
本文详细介绍了如何利用MCP23017 I2C扩展芯片解决ESP32-S3开发板GPIO不足的问题,实现五路红外循迹小车的开发。文章从红外循迹模块的工作原理讲起,重点解析了可调电阻的作用原理与校准方法,提供了完整的硬件接线方案和代码实现。特别强调了逻辑编号与物理位置的对应关系,以及电平转换注意事项。通过详细的代码注释和状态判断逻辑,帮助开发者快速排查接线方向问题。最后给出了具体的校准步骤和常见问题

本文介绍了一种基于ESP32-S3的智能小车避障系统设计,采用HC-SR04超声波模块和舵机组成的扫描雷达作为感知前端,配合非阻塞式的连续扫描算法和四状态机控制逻辑。系统通过舵机带动超声波左右扫描(30°/90°/150°),实时获取三个方向的距离信息,主控制器根据障碍物距离自动切换前进、转向、后退和掉头四种状态,实现流畅避障。文章详细讲解了硬件连接方案(特别强调了ESP32-S3上使用MCPWM

摘要:本文详细介绍了基于零知派ESP32-S3和OV2640摄像头的网页调试系统实现方案。系统采用双HTTP服务器设计,将视频流(81端口)与控制接口(80端口)分离,确保实时MJPEG流传输与参数调节互不干扰。文章包含完整的硬件接线方案、开发环境配置、功能实现代码解析。项目实现了浏览器实时查看视频流、在线调节分辨率/画质/图像参数、单帧抓拍等功能、

摘要:本文介绍了基于ESP32-S3的测速与风扇联动系统。系统通过GPIO4连接红外测速传感器采集脉冲信号,使用EMA滤波和二次平滑算法处理速度数据,并通过GPIO20控制L9110风扇模块实现"转动开风扇、停止关风扇"的联动逻辑。文章详细说明了硬件接线方案、参数配置、代码实现原理(包括中断处理、速度计算和滤波算法)以及常见问题解决方法。该系统可作为独立测试程序,也可直接集成到整车工程中,适用于需

本文基于 ESP32-S3,使用两个红外对射避障传感器(GPIO20GPIO4)分别检测车头左右两侧目标,经过输入处理得到稳定的双目触发信号,再驱动跟随逻辑实现「单侧触发 → 转向对准、双侧触发 → 停车、目标丢失 → 停车等待」的跟随行为。整套功能封装为独立的类,通过CarDrive统一电机接口驱动底盘,不依赖 Web、摄像头等其他模块,可作为独立测试程序,也可直接移植进整车工程。需要特别说明本
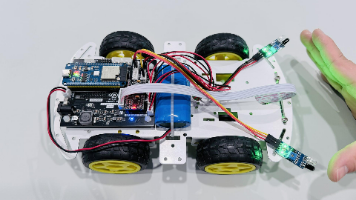
这是一套可独立运行的气压高度计:ESP32 读取 Bosch BMP580 的温度与气压,用国际气压高度公式换算海拔,再把当前海拔减去上电(或手动清零)时的基准,得到厘米级相对高度。
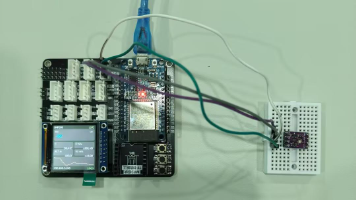
本项目用 ESP32 读取 INA228 高精度功率监控芯片,对单节锂电池做充、放电容量测量。屏幕显示电压、电流、容量(mAh)和能量(Wh);三个按键控制开始/停止;ESP32 自开 WiFi 热点,手机浏览器可看实时数据和折线图,并导出 CSV 供 Excel 打开。
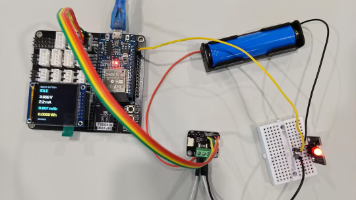
本项目基于零知派ESP32开发板,构建了一套完整的六轴惯性测量系统。系统通过I2C接口读取Bosch BMI160传感器的三轴加速度计和陀螺仪数据,在MCU端采用Madgwick算法进行数据融合,实时输出横滚角、俯仰角和偏航角。系统具备三重输出方式:1.54寸ST7789显示屏提供本地可视化界面,WiFi热点网页提供3D姿态展示和数据记录功能,同时支持通过USB串口连接VOFA+进行电脑端3D数据
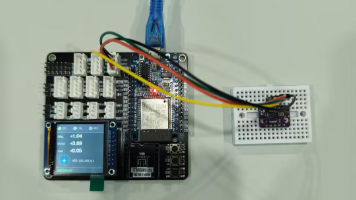
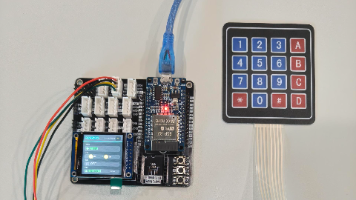
本项目基于ESP32主控,通过PCF8575扩展16路I/O接口,实现了键盘输入、LED/RGB控制、人体感应和屏幕显示的多功能集成系统。系统支持自动和手动两种模式:自动模式下通过人体感应控制LED开关,手动模式下可通过4×4矩阵键盘独立控制LED和RGB灯效。项目创新性地在单颗扩展芯片上实现了I/O扩展、键盘扫描、传感器联动和图形界面刷新等功能,并采用软件消抖、状态分区刷新等技术优化用户体验。系
本文基于 ESP32-S3,使用两个红外对射避障传感器(GPIO20GPIO4)分别检测车头左右两侧目标,经过输入处理得到稳定的双目触发信号,再驱动跟随逻辑实现「单侧触发 → 转向对准、双侧触发 → 停车、目标丢失 → 停车等待」的跟随行为。整套功能封装为独立的类,通过CarDrive统一电机接口驱动底盘,不依赖 Web、摄像头等其他模块,可作为独立测试程序,也可直接移植进整车工程。需要特别说明本