- @CqgXiPSNYno


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
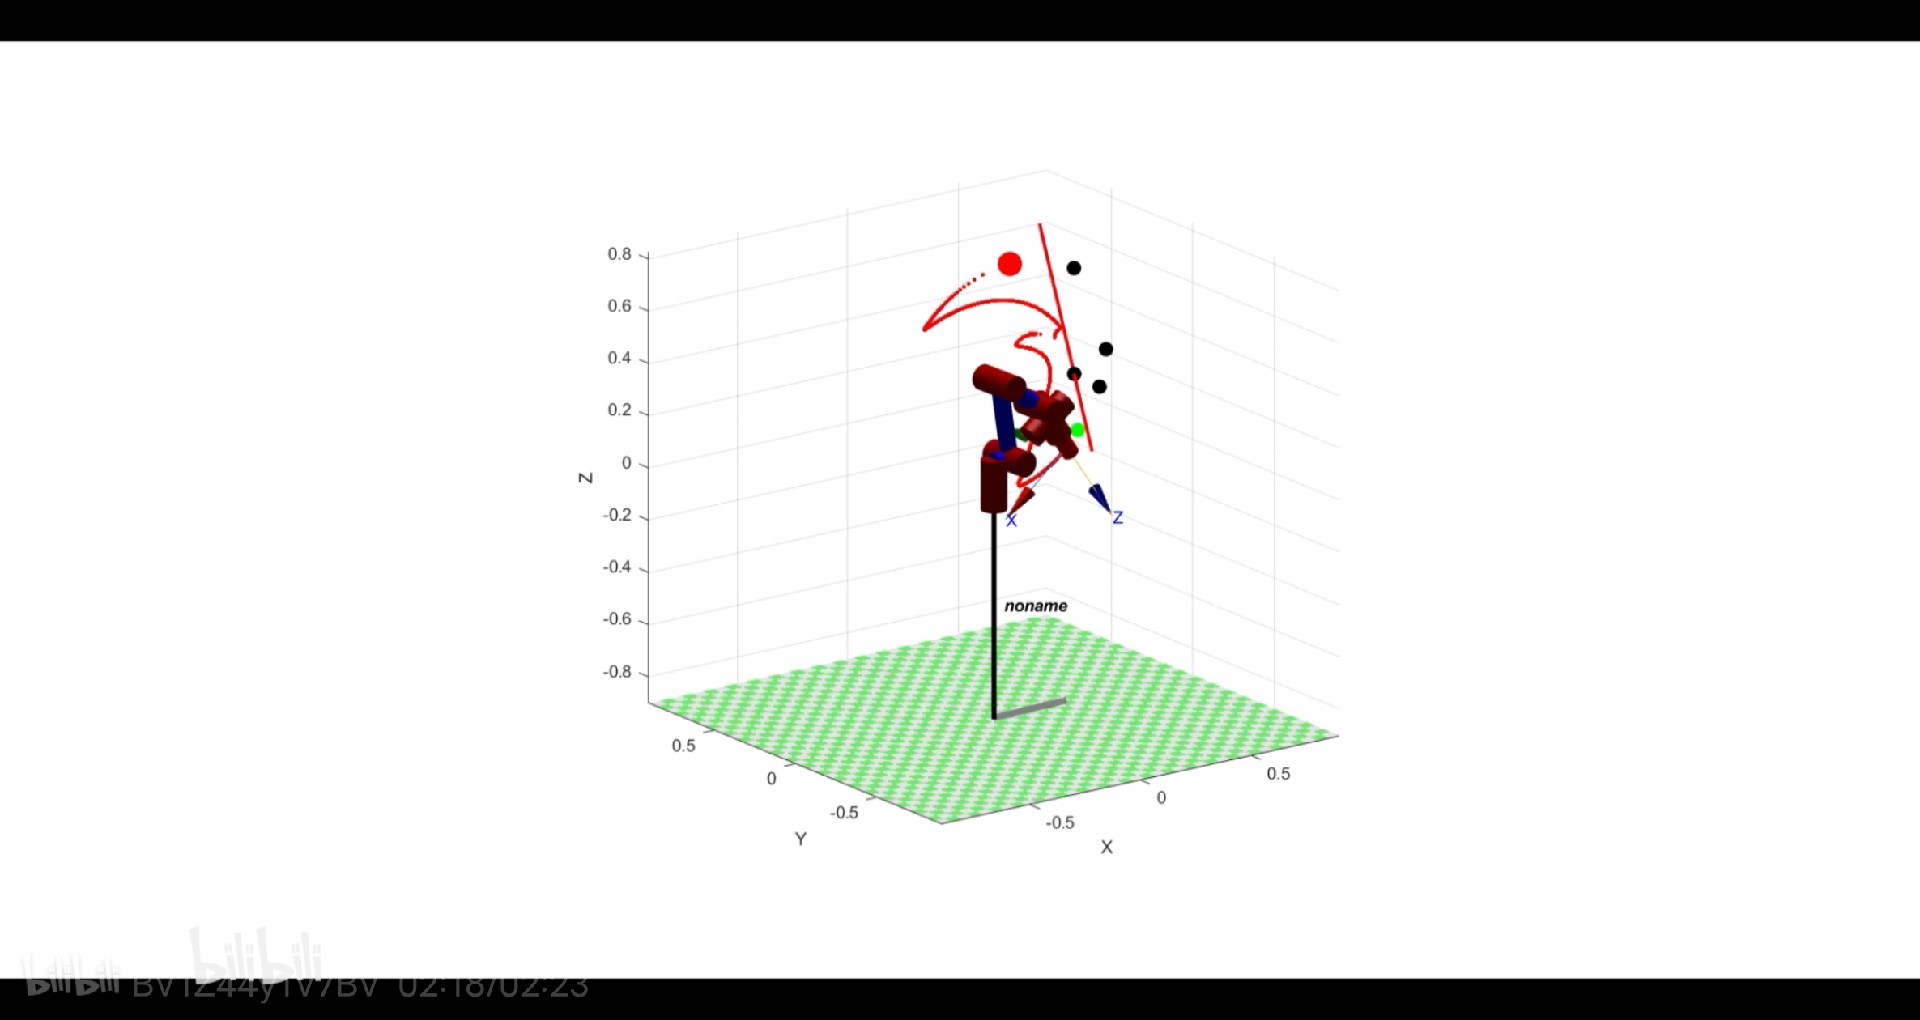
有时候算法完美不代表系统可靠,有次模拟测试发现两个机械臂同时急停产生的共振反而导致设备脱落——所以现在我们的系统里,避撞策略要配合运动规划做阻尼优化。当两台六自由度机械臂要在狭小空间里协同抓取实验样本时,碰撞预警系统突然亮起红灯——这场景让我想起三年前给空间站设计双臂系统时遇到的鬼打墙问题。玩过机器人编程的朋友可能知道,传统的单臂碰撞检测就像在自家后院遛狗,而双臂系统更像是让两条牧羊犬在拥挤的羊圈
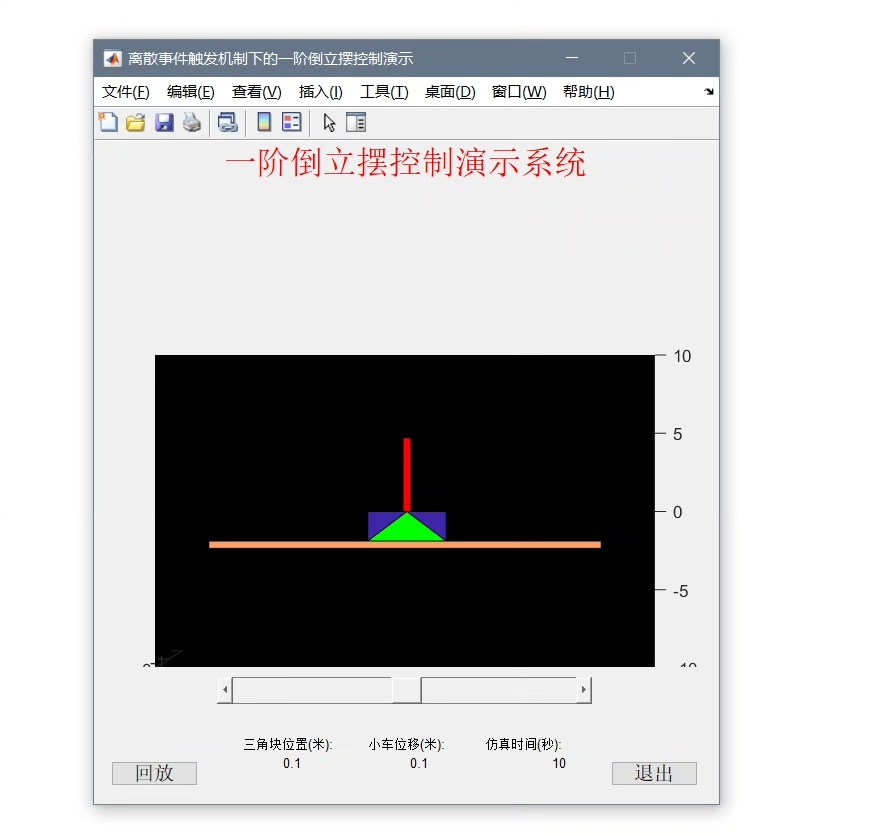
(2)通过Matlab/simulink仿真平台,完成了倒立摆系统状态空间极点配置实验,以及离散事件触发机制下的倒立摆系统模型搭建,接着完成了本设计的有效验证,结果进一步证实了理论方法的正确性、有效性和可用性。(2)通过Matlab/simulink仿真平台,完成了倒立摆系统状态空间极点配置实验,以及离散事件触发机制下的倒立摆系统模型搭建,接着完成了本设计的有效验证,结果进一步证实了理论方法的正确
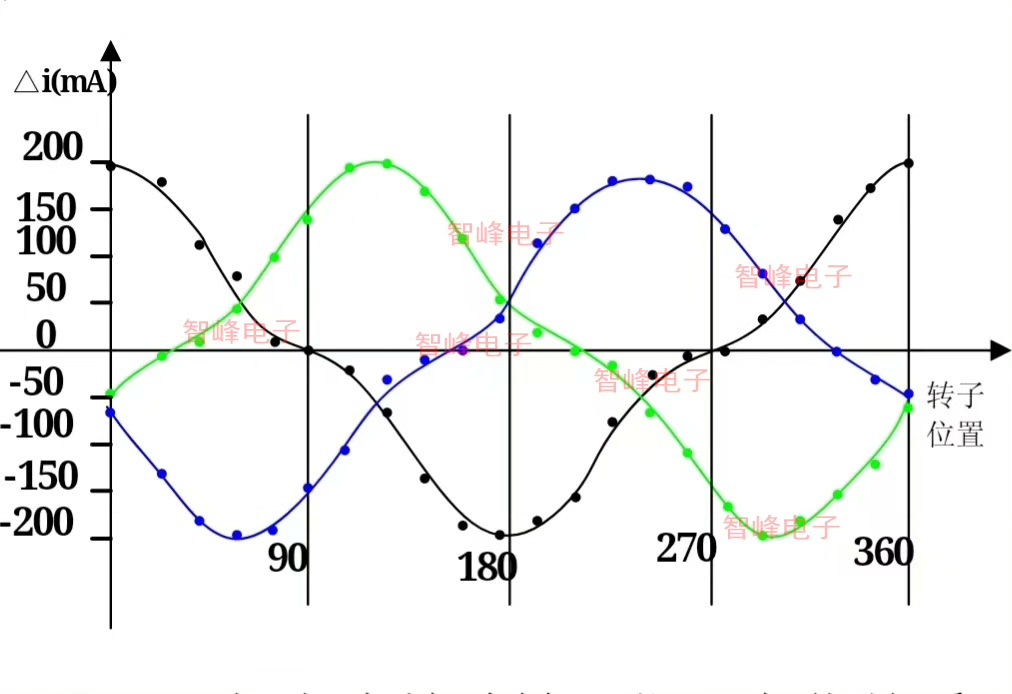
传统BLDC用的脉冲注入法在咱无感FOC里精度不够用,实测误差动不动就±30度以上。最近在调试中发现一个骚操作——对称6脉冲注入法,实测能把定位误差压到±15度以内,手头项目的启动成功率直接从70%飙到95%+。这个补偿模块实测能吃掉±5度的系统误差,配合6脉冲注入效果拔群。每个脉冲间隔60度电角度,通过检测三相电流响应的峰值差异,找到磁阻最大的方向。FOC 初始脉冲定位 6脉冲注入 精度±15度
以在Carsim中建立的27自由度整车模型为研究对象,建立Carsim和Simulink的联合仿真平台,基于simulink设计了垂直振动模糊控制器A、俯仰振动模糊控制器B、侧倾振动模糊控制器C,设计了一种以这三个模糊控制器并联的模块化整车半主动悬架阻尼控制系统,并在Carsim中分别建立B级随机路面和带梯形减速带路面进行仿真。图2则对比了有无模糊控制的系统在随机路面下的垂直加速度响应,验证了模糊

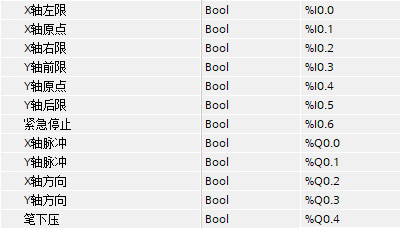
西门子S7-1200二轴V80伺服写字案例程序运动控制 写字机自动化机械控制,高速脉冲已组态好X轴 Y轴 有效行程200mm实现功能:点动,抬笔落笔,紧急停止,定位 写字偏移 自动写字 默认字为:正伺服系统两台为西门子V80驱动器写字可以自定义,但是要分配好点位,即可实现自动写字。写个自动写字的自动化小项目,用的是西门子S7-1200 PLC搭配两台V80伺服驱动器,控制X轴和Y轴的运动。这个项目
水下无人艇三维路径跟踪+事件触发+模型预测控制包含参考文献和MATLAB 代码在水下无人艇(AUV)的研究领域,实现精确的三维路径跟踪是一个关键挑战。为了提升路径跟踪的效率与准确性,将事件触发机制与模型预测控制(MPC)相结合是一种颇具潜力的方法。本文将深入探讨这一融合方案,并分享MATLAB代码示例。

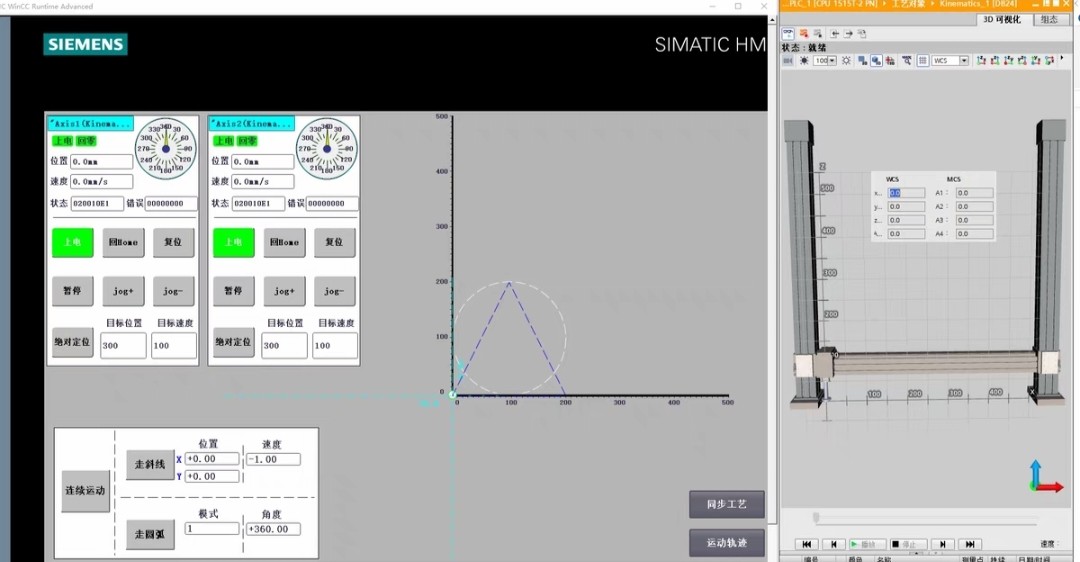
最后整合HMI的时候,在WinCC里塞个Web控件加载Unity做的机械模型,旋转视角时能看到机构间隙补偿的实际效果。PLC的扫描周期和运动控制器的时钟必须锁死,不然画出来的圆可能比甲方设计的logo还抽象。搞运动控制的都知道,参数微调比写代码还费烟,好在仿真环境不用真烧电机。PLC运动控制程序+wincc面板+动画+3D机构,仿真运动过程。PLC运动控制程序+wincc面板+动画+3D机构,仿真
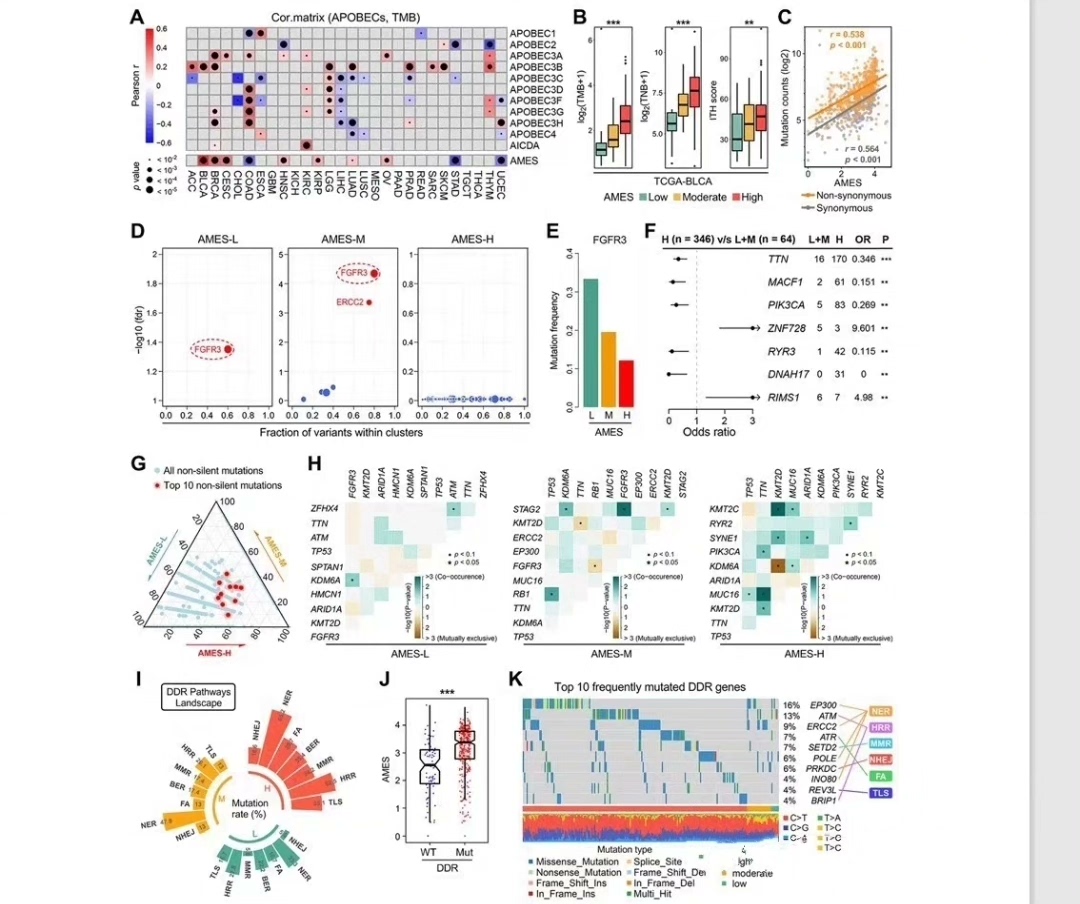
复现完最大的感受:生物数据的预处理占了80%的工作量,模型跑起来反而像是开盲盒。不过看到自己跑的生存曲线和原文高度一致时,那种成就感堪比在WGCNA的模块里找到了黄金基因。[3]APOBEC介导的突变是膀胱癌患者预后和免疫治疗的有利预测因子:来自泛癌分析和多个数据库的证据(一区10+纯生信)PMID:35673559。[3]APOBEC介导的突变是膀胱癌患者预后和免疫治疗的有利预测因子:来自泛癌分
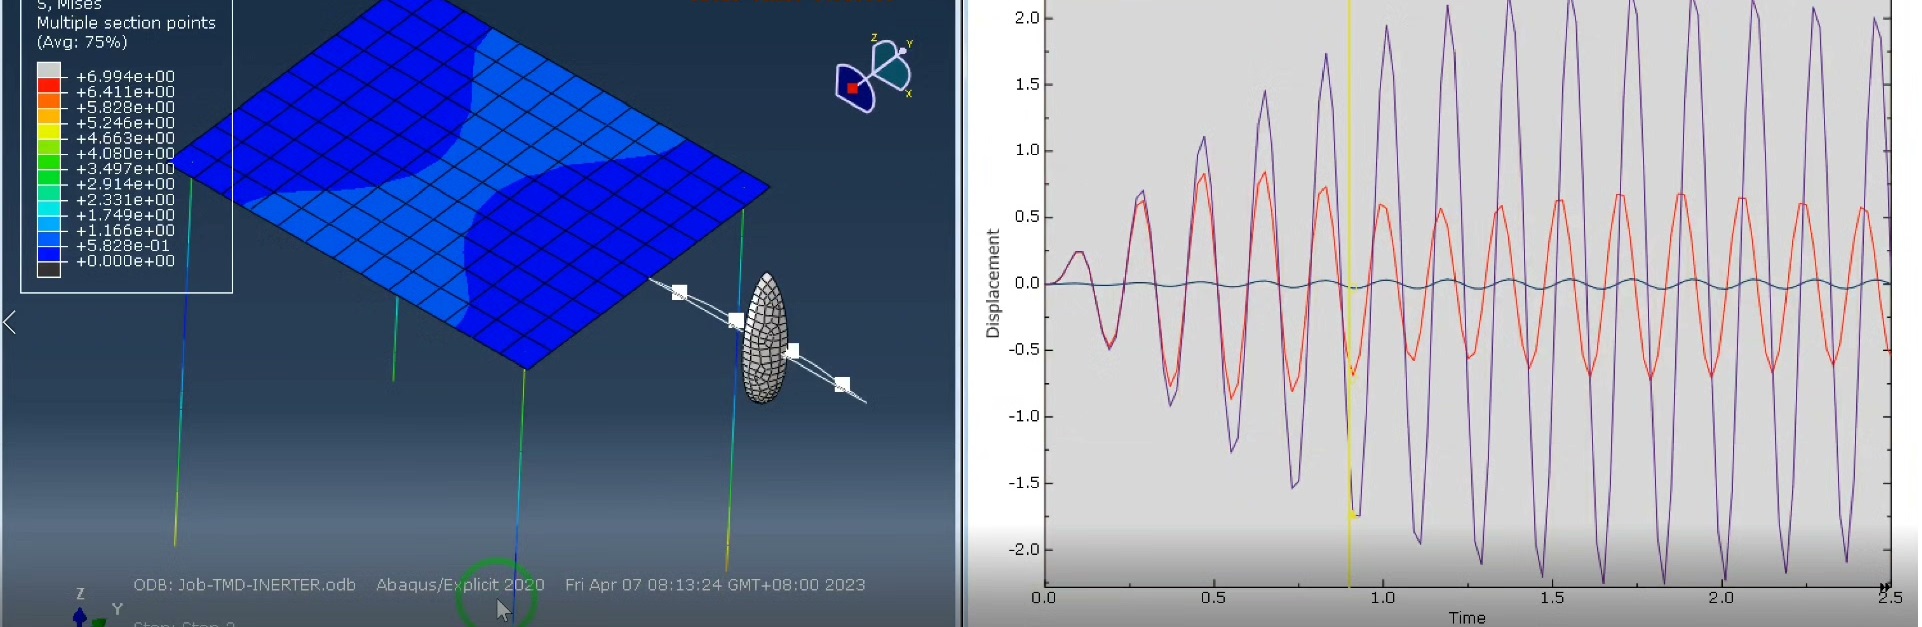
比如你想用丝杠螺距和飞轮转动惯量来模拟惯容系数,本质上是在玩“机械系统”和“参数耦合”的游戏。先从一个简单案例说起:假设要在建筑结构顶部加个TMD,同时用丝杠飞轮结构实现惯容器,怎么在Abaqus里快速搭出模型?假设丝杠螺距p=5mm,飞轮J=0.02 kg·m²,那么b=0.02/(0.005)^2=800 kg。abaqus生成结构调谐质量阻尼器和惯容器,模拟丝杠螺距,飞轮转动惯量,惯容系数。
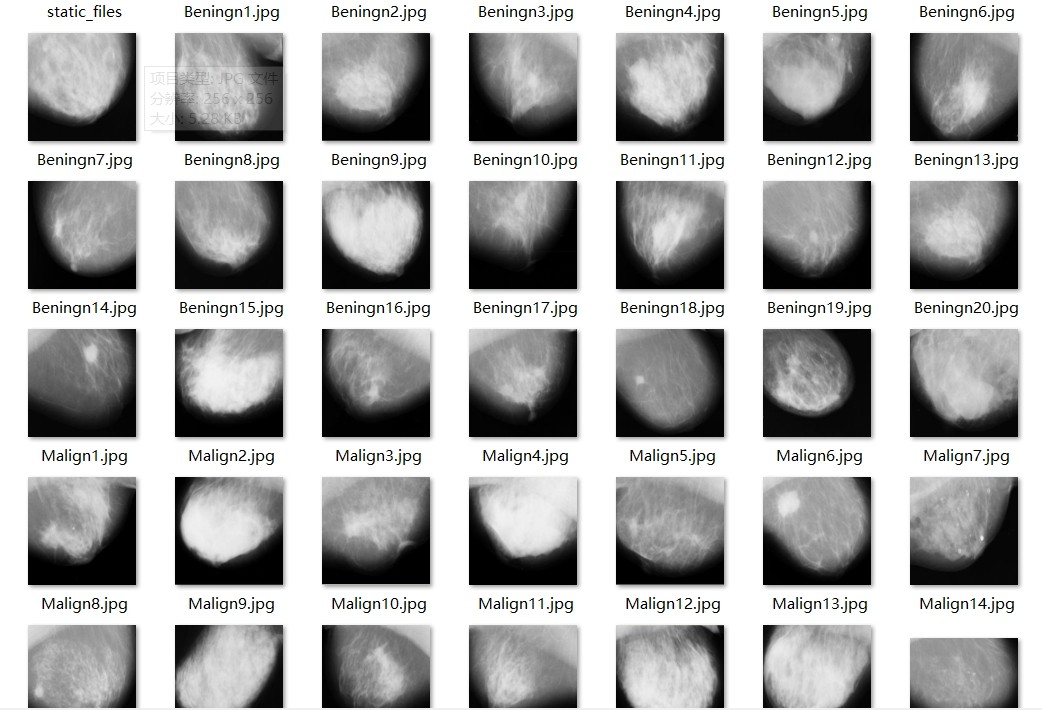
整个项目跑下来最大的感悟:医疗AI模型的落地,30%靠算法,70%靠数据质量和领域知识。在后续优化中,我们增加了动态学习率调整策略,在验证loss出现平台期时自动切换优化器(从SGD切到Adam),准确率提升了2.3个百分点。不过要真正用于临床,还需要解决模型可解释性和小样本学习的问题,这又是另一个故事了。拿到威斯康星乳腺癌数据集的时候,发现原始数据是.mat格式的超声图像和标注信息。这里有个坑: