- @CHHYQMGDCDZu


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
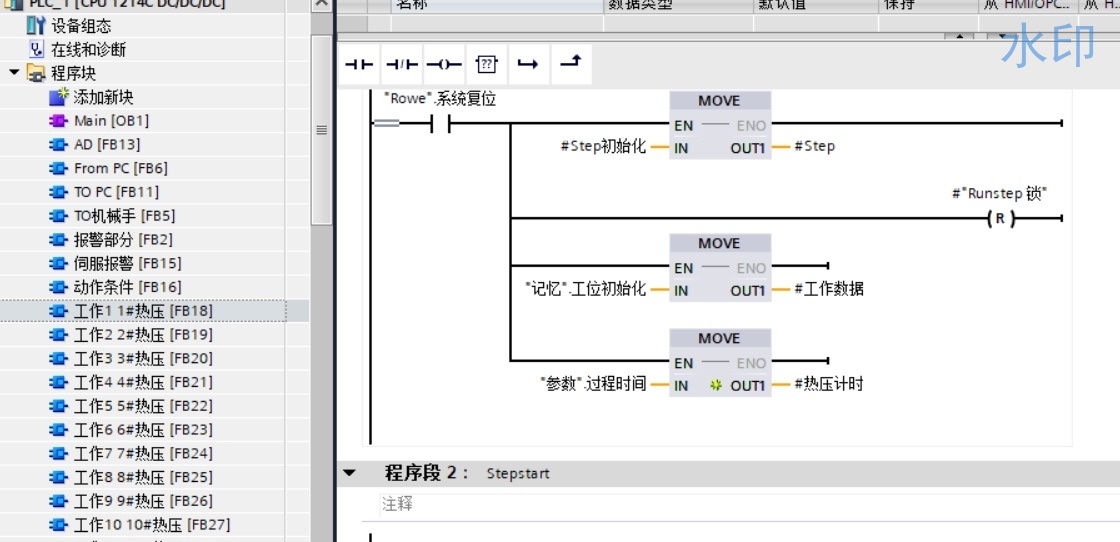
西门子PLC1200伺服库卡机器人12工位博图程序例程,组态采用昆仑通态触摸屏,详细中文注释,PDF电路图参考,设备操作说明,物料BOM ,PLC和一台库卡机器人profinet通讯PTO模式控制松下伺服一共36路模拟量12路模拟量压力检测12路模拟量位置检测12路模拟量压力输出连接26个温控器485总线通讯最近我完成了一个超有意思的项目,用西门子 PLC1200 搭配库卡机器人构建了一个 12
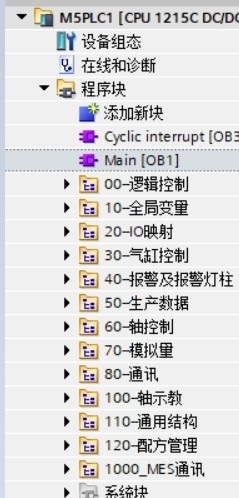
SIEMENS/西门子西门子1200plc轴运动控制程序模板介绍:此程序是之前给海康威视做的一台装路由器壳子的机器。程序有以下:1):调用轴控制块做的控制3个伺服,2):1个电缸,3):用PUT GET块与上下游plc通讯,4):轴控制块5):气缸报警块6):完整的电路图7):威纶通触摸屏程序8):IO表程序块已经在很多个项目上成熟应用,可以直接调用,对于做西门子1200轴控制等有很好的学习借鉴意
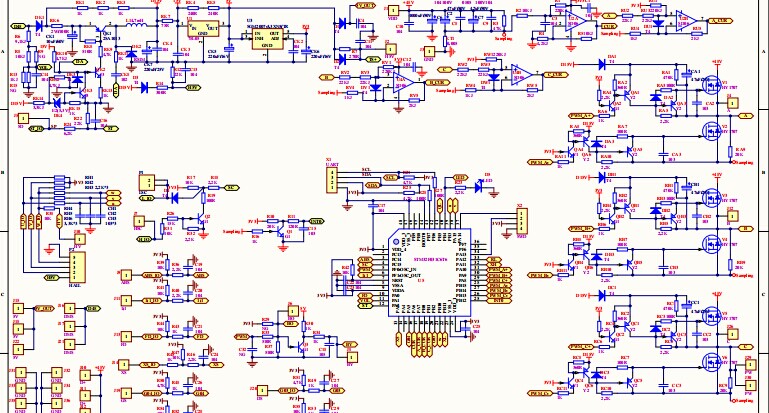
关键在补偿算法里的相位预测,用上次正常运转时的角度做卡尔曼滤波预测,比普通插值法靠谱三倍不止。这里50ms防抖时间是实战经验值,实验室测30ms够用,但下雨天金属触点可能产生10ms左右的抖动。电子刹车功能/欠压检测/巡航功能/铁塔王通讯/一键通/隐形限速/防盗功能/霍尔修复。电子刹车功能/欠压检测/巡航功能/铁塔王通讯/一键通/隐形限速/防盗功能/霍尔修复。大厂成熟FOC直流电机控制方案,此方案
整车热管理amesim学习资料+模型在汽车行业迈向智能化、电动化的进程中,整车热管理系统的重要性日益凸显。AMESim作为一款强大的多学科系统建模仿真平台,在整车热管理领域有着广泛的应用。今天就来和大家聊聊整车热管理AMESim学习资料以及模型相关的事儿。

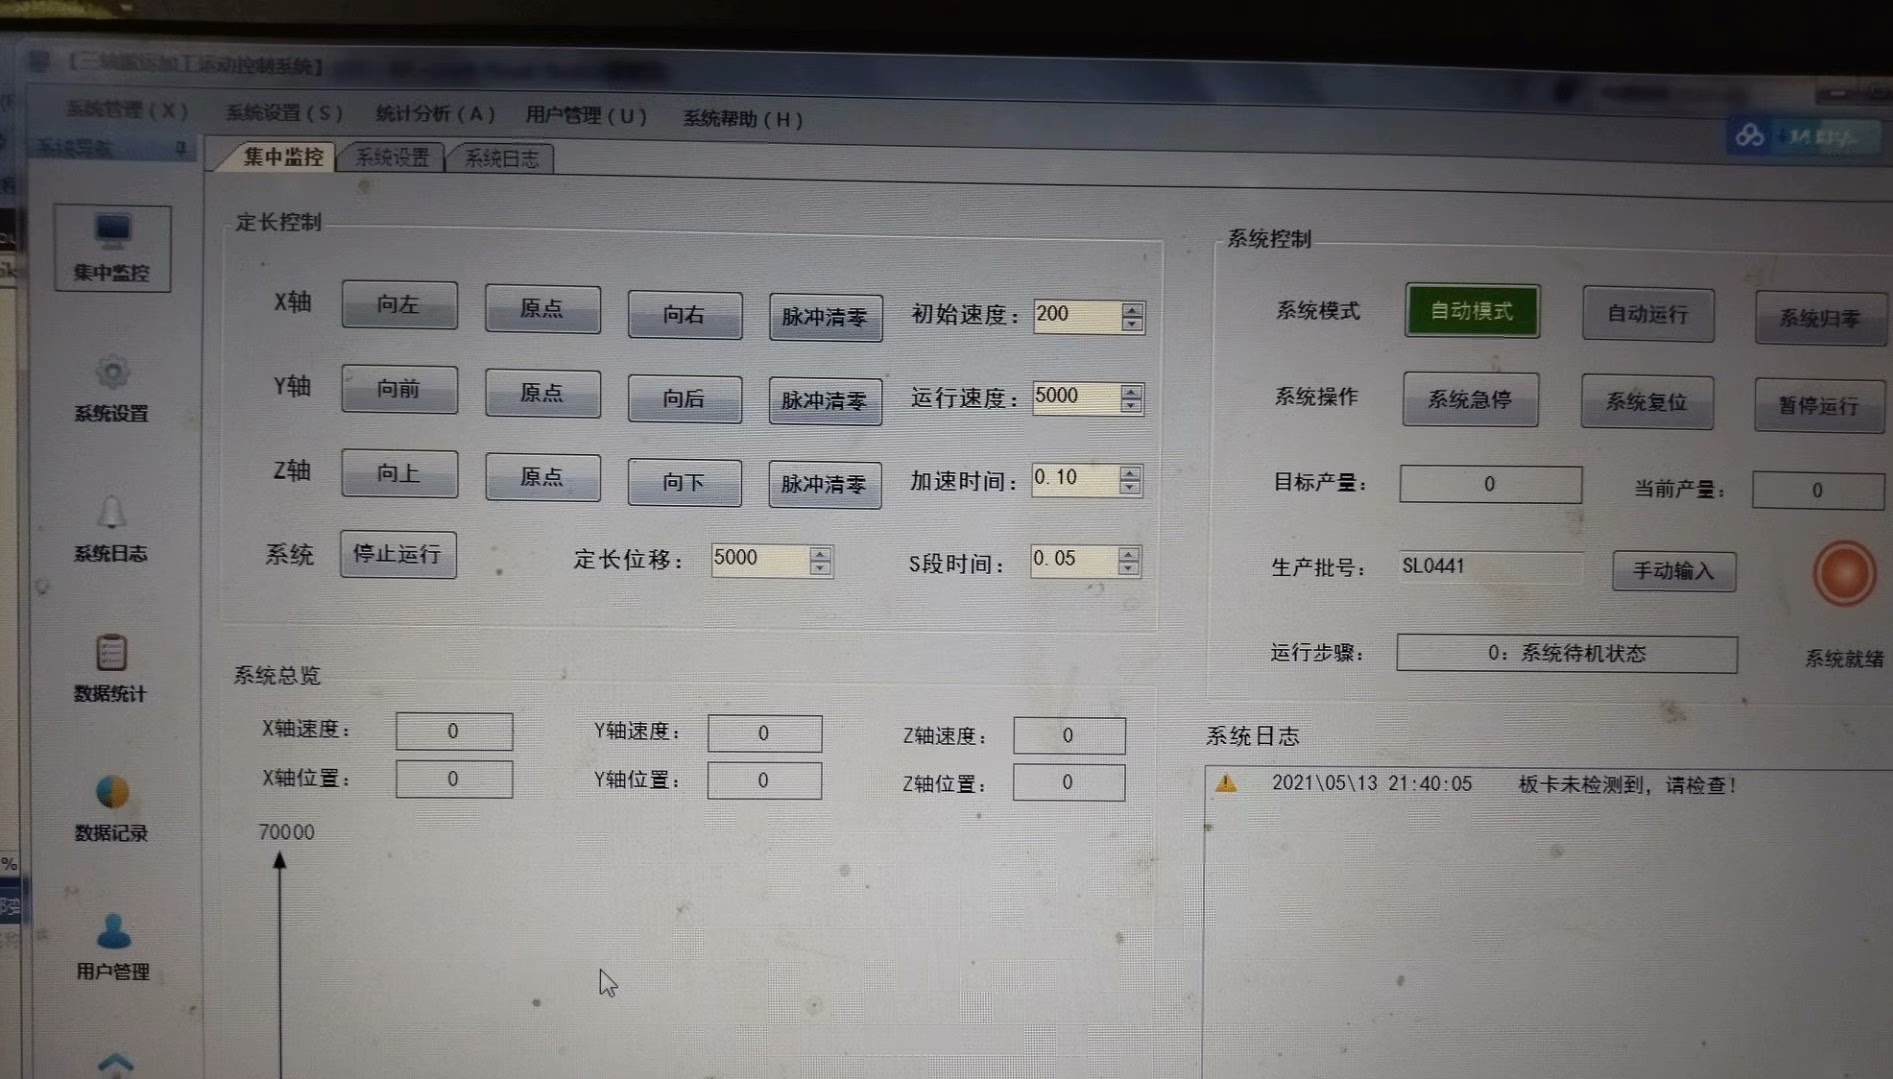
三轴机械臂在流水线上咔嗒咔嗒运转时,我盯着监控屏上实时跳动的坐标数据,突然想起这套运动控制系统的骨架是怎么搭起来的。三级权限对应不同操作界面:1级操作员只能手动点动,2级工程师可修改工艺参数,3级管理员能看到数据统计里的敏感生产报表。C#语言,雷赛2410板卡写的的三轴搬运加工运动控制系统框架,用到了线程委托,数据库,运动框架有自动,手动,用户管理,参数设置,数据记录。C#语言,雷赛2410板卡写
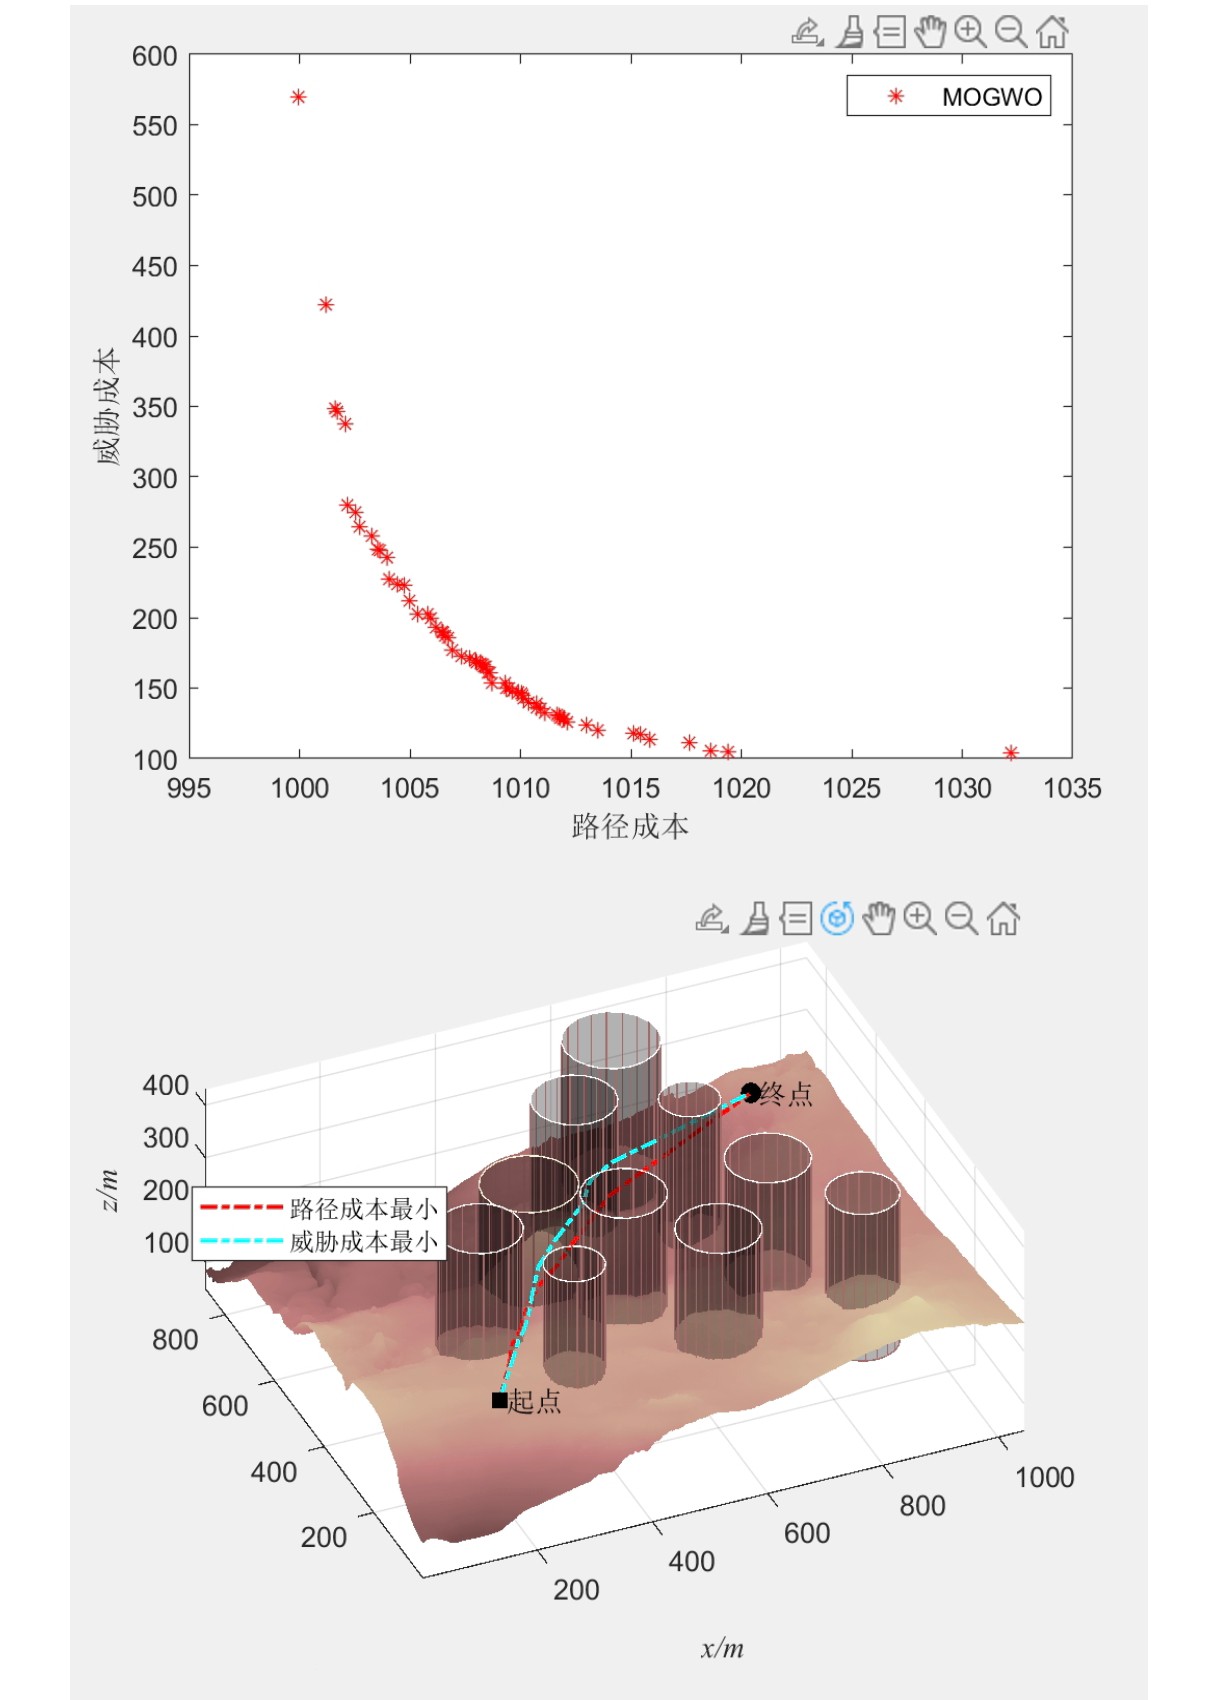
通过MOGWO多目标灰狼优化算法,我们可以有效地求解无人机三维路径规划问题。上述MATLAB代码只是一个简化示例,实际应用中还需要根据具体场景进一步优化和调整。希望这篇文章能给对无人机路径规划感兴趣的朋友们一些启发。
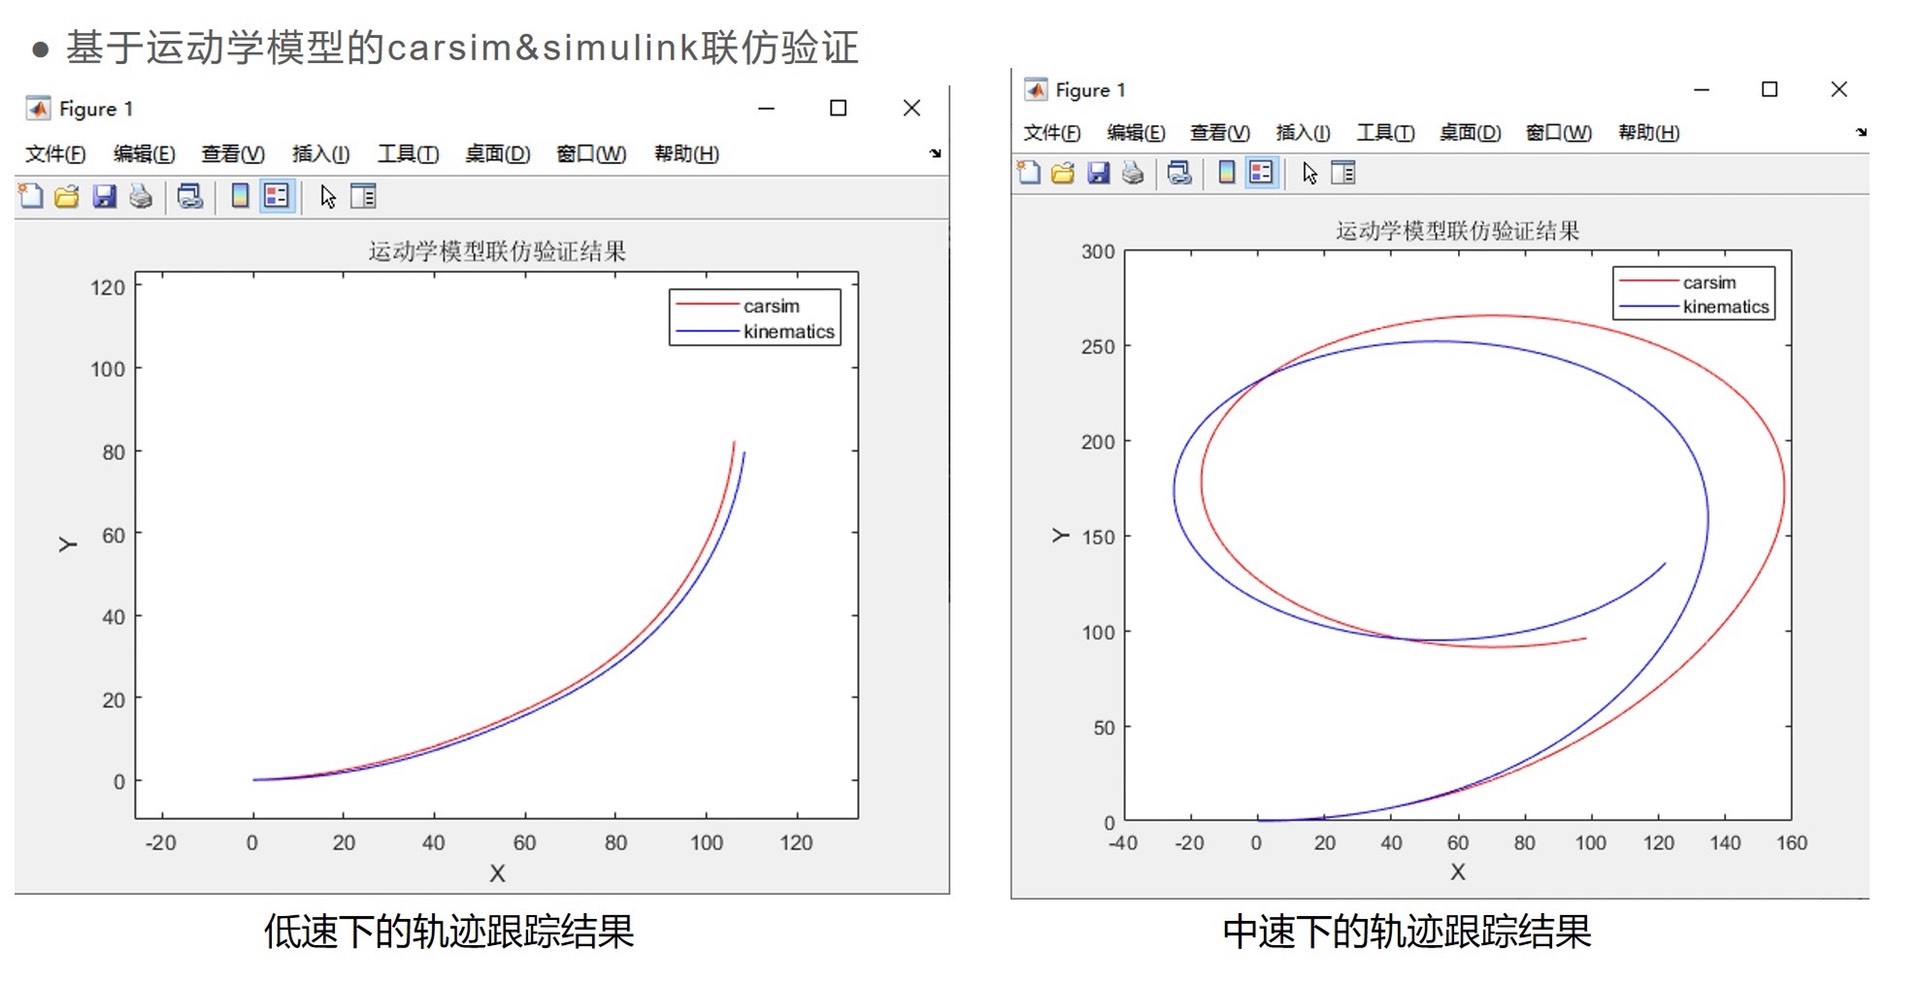
更重要的是,在Carsim的冰雪路面模型中,MPC展现出天然的容错能力——当车辆开始侧滑时,控制器会自动调整转向角来"顺水推舟",而不是像PID那样疯狂反打方向。查了三天数据才发现,Carsim的方向盘转角输出单位默认是度,而Simulink里用的弧度。Carsim的默认输出频率是100Hz,而MPC控制周期设为10Hz时,会出现诡异的"卡帧"现象。最后说个冷知识:在联仿时把Carsim的3D动画
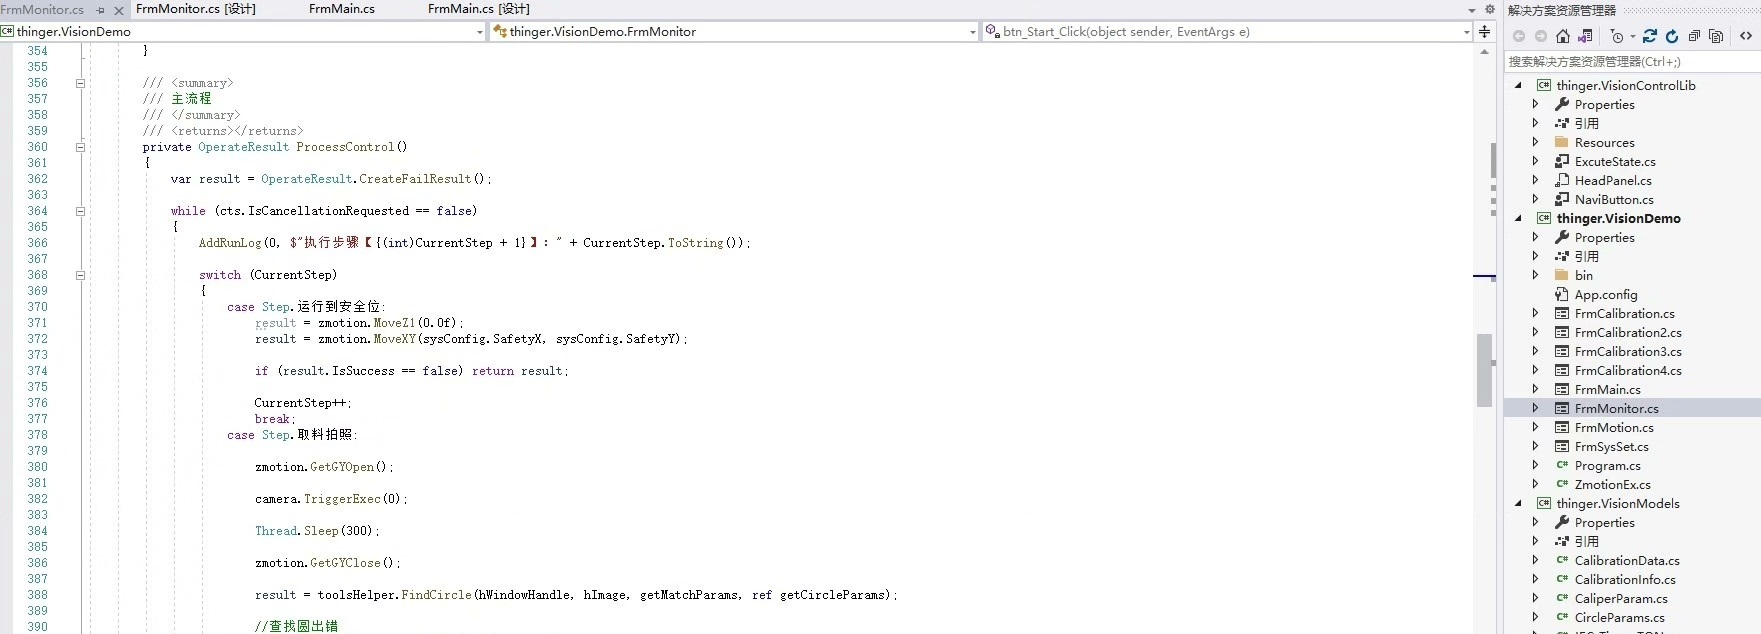
C#运动控制加视觉定位框架,程序用来取放料,控制卡用的是正运动ZMC408CE总线运动控制卡,控制六个电机,XY轴,两个Z轴,两个旋转轴,相机用的是海康,3个海康相机,视觉采取用海康SDK加Halcon动态库开发出来的,支持取料定位,纠偏和放料定位,视觉部分支持产品模板创建和保存,九点标定模板创建和保存,软件框架扩展性比较强,方便学者自己扩展。视觉系统用三个海康相机实现多工位协同,整套系统最骚的操
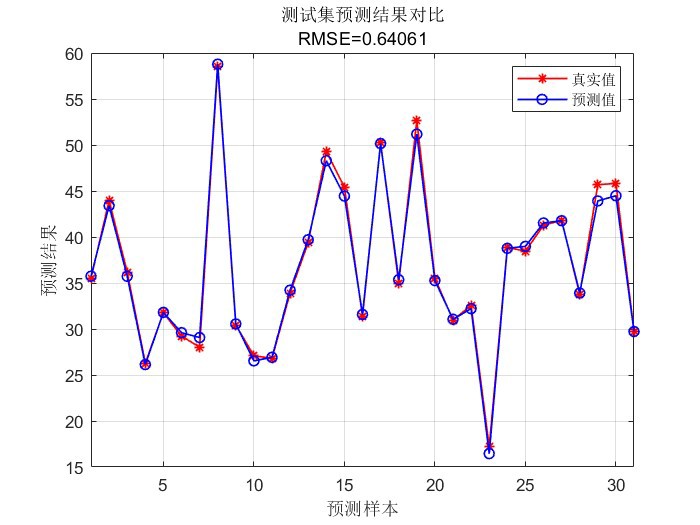
LSTM长短时记忆网络,用于回归预测或者时间序列预测长短时记忆网络,机器学习,深度学习,Matlab 代码保证源代码都能正常运行,结果如下图,可以根据自己的数据调参,替换自己数据就可以。多维输入,单输出。最近在折腾时间序列预测的项目,试了试Matlab自带的LSTM工具箱,发现对工程师简直太友好了。今天咱们不聊理论,直接上代码,用最接地气的方式实现多维输入单输出的预测模型。
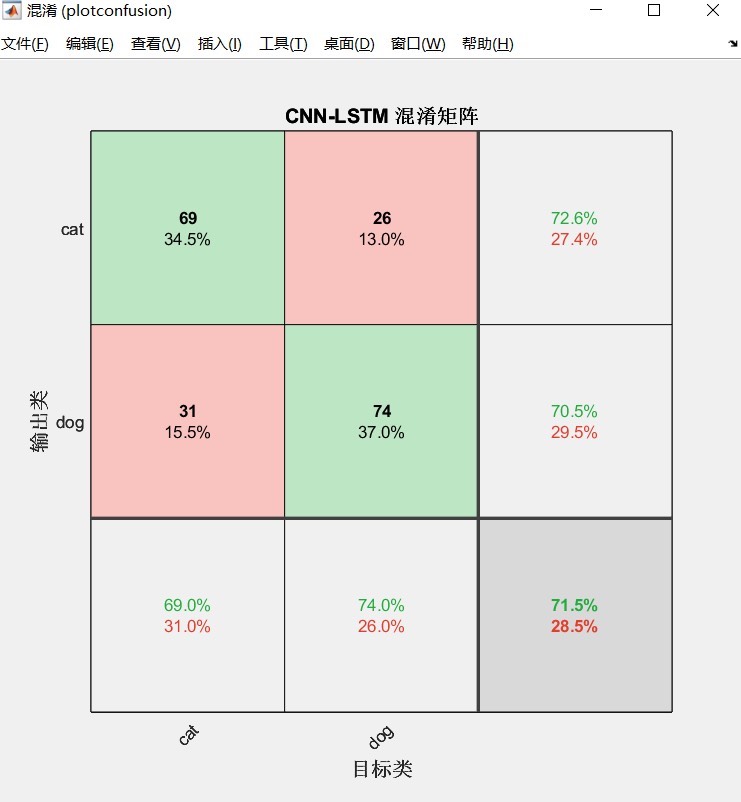
网络结构才是重头戏。注:本程序只是帮助大家参考如何在Matlab中搭建CNN-LSTM模型,用的卷积核数量很少,LSTM隐含单元数目也非常少,故本实验结果较差。注:本程序只是帮助大家参考如何在Matlab中搭建CNN-LSTM模型,用的卷积核数量很少,LSTM隐含单元数目也非常少,故本实验结果较差。按4:1比例随机划分训练集和测试集,训练集为400只猫400只狗,测试集为100只猫和100只狗。按