- @BigDavid123


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
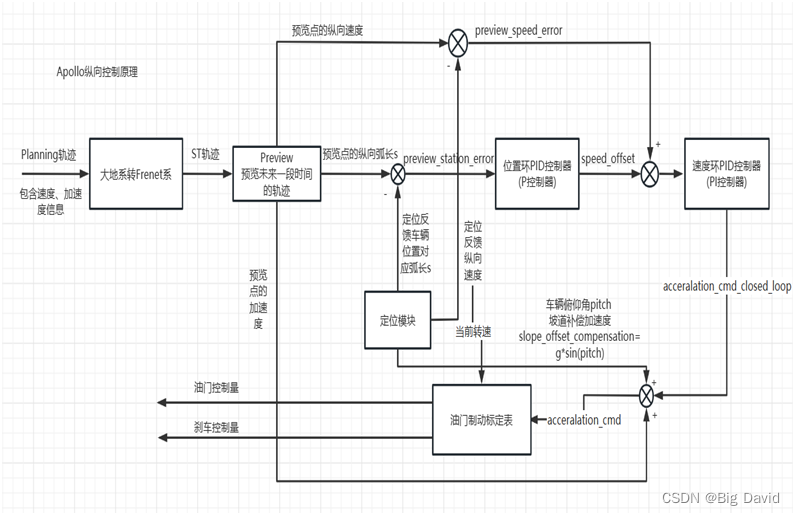
本文详细讲解了双环PID的实现和原理
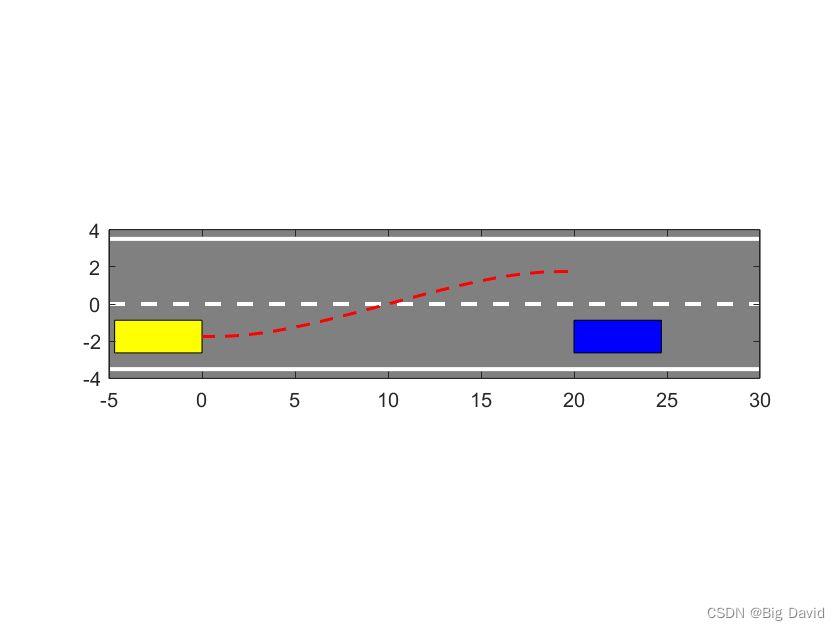
详解了曲线插值法以及代码实现
自动驾驶学习记录
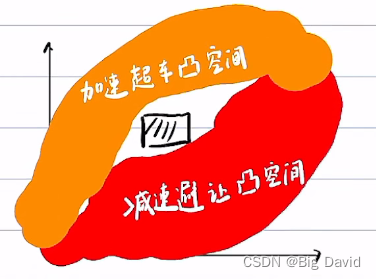
ST图与迭代优化
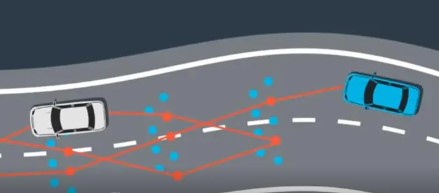
用轨迹拼接,用上一帧的轨迹和当前时候做判断,如果误差不太大,证明控制做的不错,就以上一帧的t+100ms作为规划起点。,100ms的轨迹,但只把100ms后的点发了出去,必然造成控制效果变差。例:16:00:00开始规划 16:00::10规划完成,规划出了4秒轨迹。(找不到就找100ms相邻的2个时间,做插值),作为规划输出发出去。答:发绝对时间(推荐),因为做推荐,做控制,绝对时间更直观方便。
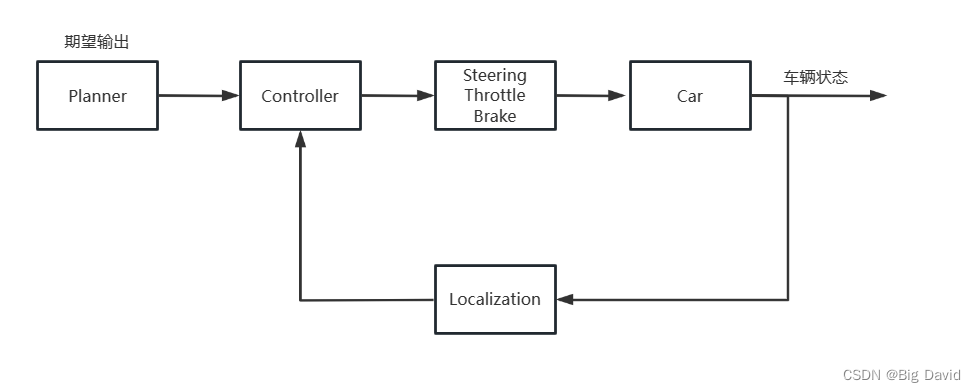
目标:通过理解车辆的动态信息准确执行规划器的路径要求,并且开动汽车(油门、刹车、转向、档位)。设计特定的运行场景运作基于给定的自动驾驶系统不限于环境、地理和时间的限制,还有交通和道路。输入:Planner、localization、Map、交通规则、人类驾驶经验。一般方法:PID、Stanley、Pure pursuit、LQR、MPC。目标:提供给控制器controller最安全、准确、可预测和
高频的噪声信号会产生大的控制信号。应用最广的是在低频的时候,系统很稳定。不断提高增益,系统就会发生一些小的振荡,甚至超调,系统unstable,这时候就比较适用这种方法。"Longitudinal controller"纵向控制器:用于控制车辆的纵向运动。def- 输出(响应函数)到输入(驱动函数)的拉普拉斯变换 假设所有初始条件为零。误差将随着增益的增加而减小, 但是振荡的趋势也会增加。在标准的
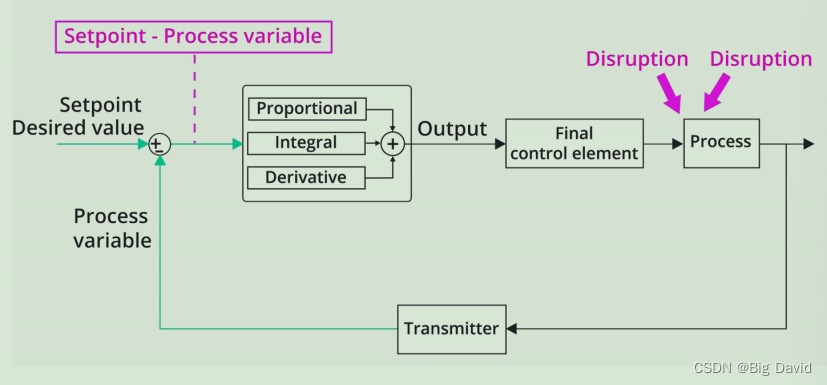
路径规划:在规定范围的区域,连接起点和终点的序列点或曲线成为路径,构成路径的策略叫路径规划。路径规划的目标:规划出无碰撞的路径,同时路径的长度尽可能短。全局路径规划:已知地图信息,根据给定的目标点进行总体路径的规划。局部路径规划:地图信息未知或部分可知,根据附近的障碍物信息进行避障轨迹的规划。离线路径规划:在环境先验信息上进行的,完整的先验信息只适用于静态环境。在线路径规划:基于传感器信息的不确定